 |


|
 |
|
|
|
|
|
Под общ. ред. И.В. Бармина
Москва 2006
|


ГЛАВА 6 Ю.Л. Арзуманов, Н.М. Корнеев, Р.А. Петров, Е.М. Халатов Для обеспечения связей наземного оборудования с РКН на стартовых, технических комплексах и заправочных станциях при выполнении технологических операций по подготовке ракет к пуску в составе их отдельных агрегатов и систем потребовалось создание специальных средств или элементов, обеспечивающих стыковку (отвод) гидравлических, газовых и электрических коммуникаций с бортовыми разъемными соединениями, расположенными на ракетах. Такими средствами в составе агрегатов наземного оборудования применительно к СК помимо элементов управления процессами стыковки (расстыковки) коммуникаций являются различные по конструктивным решениям механизмы стыковки и отвода коммуникаций (МСО), размещаемые на пусковом устройстве, средствах обслуживания ракет, кабель-заправочной мачте или строительном сооружении. Использование различных конструкций МСО для обеспечения связей наземного оборудования с ракетами было результатом осуществления механизации и автоматизации многих технологических процессов, проводимых на наземных технологических объектах (в большей степени на СК), что способствовало выполнению таких технологических процессов с необходимой эффективностью. В ряде случаев для обеспечения процессов отстыковки наземных коммуникаций от ракеты помимо МСО используются отдельные составные части агрегатов СК. Одним из примеров могут служить откидные опоры пускового устройства, которые при отводе от ракеты совместно с МСО обеспечивают автоматическую расстыковку заправочных и дренажных коммуникаций компонентов топлива РН при пусках ракет «Протон-К» и «Протон-М». Другим примером можно считать одновременный отвод от ракеты элементов системы прицеливания, осуществляемый совместно МСО и одной из площадок средств обслуживания ракеты на СК МТКС «Энергия – Буран». В разделах настоящей главы основное внимание уделено назначению и конструктивным решениям МСО. 6.1. Назначение и классификация механизмов стыковки (отвода) наземных коммуникаций Операции стыковки и отстыковки коммуникаций агрегатов и систем к ракетам на наземных технологических объектах обеспечиваются обслуживающим персоналом частично в ручном режиме или дистанционно (частично или полностью) с применением механизмов стыковки (отвода) коммуникаций и использованием технологических средств дистанционного и автоматического управления работой оборудования. Конструктивные решения таких механизмов, создаваемых в соответствии с предъявляемыми к ним требованиями, определяемыми разработчиками ракет и головными предприятиями по наземным технологическим объектам, зависят от многих факторов и в том числе от массы, габаритов и назначения разъемных соединений и разрабатываются с учетом влияния на них размеров и жесткости конечных (стыкуемых) коммуникаций агрегатов; допустимых нагрузок, передаваемых на борт ракеты при стыковке, стоянке и отстыковке; степени автоматизации процессов стыковки и расстыковки МСО с ракетой; взаимных отклонений бортового разъемного соединения и агрегата, на котором расположен МСО. При этом должное внимание уделяется размещению механизма на агрегате или строительном сооружении наземного объекта при обеспечении оптимального сопряжения стыкуемых коммуникаций с бортовыми разъемными соединениями (БРС) ракеты, простоте конструктивного решения, многоразовости его использования и выполнению необходимых требований, связанных с его эксплуатацией. На взаимные отклонения ракеты и МСО могут влиять следующие факторы:
При этом составляющие этих отклонений можно разделить на три вида:
Кроме того, для отдельных механизмов должны быть учтены и те перемещения, которые возникают при пуске ракет до момента разделения БРС. Поэтому при разработке технической документации для определения потенциальных возможностей, эффективности работы и конструктивного решения каждого МСО на графической схеме полей перемещений и отклонений определяют все факторы и параметры возможных перемещений и отклонений его частей, возникающих при стыковке и отстыковке БРС. Полученные параметры на такой схеме поля перемещений наряду с требованиями разработчиков ракеты и СК являются основой для определения конструктивного решения МСО. Механизмы (агрегаты) стыковки и отвода коммуникаций во многих случаях представляют собой манипуляторы, обеспечивающие перемещение звеньев механизма по принятой траектории, заданные скорости движения звеньев, требуемое время выполнения отдельных операций, допустимые динамические и статические нагрузки на ракету, а также безударный отвод от ракеты разъемных соединений. Конструктивные решения МСО и принятые для них способы стыковки и отвода (дистанционно, в ручном или автоматическом режимах), наряду с решениями средств электрического и пневматического управления работой оборудования, вместе во многом определяют достигнутый уровень механизации и автоматизации создаваемого наземного объекта. Выполнение работ по пристыковке (отстыковке) коммуникаций к ракете, осуществляемых как в ручном режиме, так и дистанционно, всегда считается одной из важных и ответственных операций общего процесса подготовки ракеты к пуску. На первых передвижных стартовых комплексах, созданных в нашей стране в 50-х годах прошлого столетия, пристыковка к ракетам гидравлических, газовых и электрических коммуникаций и их отстыковка осуществлялись в ручном режиме, что требовало значительного времени и большого численного состава обслуживающего персонала. Достигнутый опыт пристыковки наземных коммуникаций к ракетам на передвижных СК был использован ГСКБ Спецмаш (КБОМ) при создании в середине 50-х годов стационарных стартовых комплексов для ракет Р-7 и Р-7А. Пристыковка к ракете и отстыковка от нее наземных (гидравлических, газовых, электрических) коммуникаций на этих СК осуществляются обслуживающим персоналом в ручном режиме на разных уровнях площадок кабины и ферм обслуживания СК. В то же время отстыковка БРС, размещенных на кабель-заправочной мачте, и отвод мачты от ракеты вместе с размещенными на ней коммуникациями осуществляются дистанционно. Дальнейшее развитие в нашей стране ракетной техники, а также обеспечение требований Заказчика по повышению тактико-технических характеристик создаваемых ракет и наземных технологических объектов привело, особенно на СК, к усложнению отдельных физических процессов, протекавших в агрегатах и системах при подготовке ракет к пуску, а также к изменению уровня механизации и автоматизации проводимых на них работ и к необходимости создания различных конструкций механизмов стыковки наземных коммуникаций с ракетой. Это, в свою очередь, потребовало при проведении проектно-конструкторских работ использования основных положений системного подхода и более тесного взаимодействия разработчиков ракет и наземных технологических объектов при осуществлении совместного поиска оптимальных технических решений, в том числе и по стыковке коммуникаций наземных агрегатов с ракетами. Так, совместным решением ОКБ-1 (РКК «Энергия») и ГСКБ Спецмаш (КБОМ) в состав ракеты Р-9А был включен стыкуемый с торцем ракеты на технической позиции переходной блок с кабель-зааравочной мачтой, обеспечивающие на наземной стационарной стартовой позиции значительное упрощение процессов стыковки коммуникаций наземного оборудования с этой ракетой. Это решение, а также конструктивные решения ракеты и оборудования стартовой позиции позволили в середине 60-х годов прошлого столетия впервые в нашей стране под руководством ГСКБ Спецмаш и при активном участии ОКБ-1 создать автоматизированный стартовый комплекс, на котором без присутствия обслуживающего персонала на поверхности стартовой позиции дистанционно по сигналам (командам) системы управления СК, выдаваемым из командного пункта, обеспечивался за короткий промежуток времени весь технологический процесс подготовки ракеты к пуску, начиная от вывоза ее из хранилища и до пуска, в том числе пристыковка наземных коммуникаций к переходному блоку ракеты. Более масштабные решения по стыковке наземных коммуникаций с ракетой пришлось принимать при комплексном подходе к созданию СК для ракет УР-500 и позднее при его модернизации для ракет УР-500К («Протон-К»), а также СК для ракет Η-1, «Циклон», «Зенит», «Энергия – Буран». Так, например, принятое при создании СК ракеты УР-500 решение по исключению участия обслуживающего персонала в работах на поверхности стартовой позиции с начала заправки ракеты компонентами топлива повлияло при определении его структурного построения на размещение мест стыковки коммуникаций на РН и размещение МСО на наземном оборудовании и сооружениях, а также на характер выполнения стыковки наземных коммуникаций с ракетой. Выполненные в большом объеме поисковые проектно-конструкторские работы, проведенные во исполнение совместного решения КБОМ и ОКБ-52 о пристыковке газовых и электрических коммуникаций к стыковочным элементам, размещенным на торце РН, а заправочных и дренажных коммуникаций компонентов топлива – к стыковочным элементам, расположенным в нижней части центрального блока первой ступени ракеты, определили необходимость размещения МСО газовых и электрических коммуникаций в специальном помещении в нижней центральной части стартового сооружения, а МСО заправочных и дренажных коммуникаций компонентов топлива – на откидных опорах пускового устройства (это частично отражено на рис. 2.4.4 и 2.5.5 в главе 2 первой книги инженерного пособия). Различные по конструкции МСО, предназначенные для стыковки (отвода) с ракетой коммуникаций наземных средств термостатирования, заправки (слива) РБ жидким кислородом и газами, слива остатков компонентов топлива из надмембранных полостей двигателей РН и др., были размещены на площадках башни обслуживания. Одновременно большое внимание было уделено созданию МСО, обеспечивающих стыковку коммуникаций, размещенных на башне обслуживания с соответствующими коммуникациями агрегатов и систем, размещенных в сооружениях СК. Для этого были созданы и размещены на стартовом сооружении и башне обслуживания механизмы стыковки плат электроразъемов и коммуникаций систем термостатирования, а также средства для пристыковки к башне обслуживания коммуникаций жидкого кислорода и газоснабжения. При этом стыковка газовых и электрических коммуникаций, а также коммуникаций компонентов топлива с РН осуществлялась дистанционно, а отстыковка – в автоматическом режиме при пуске РКН на начальном этапе ее подъема. Коммуникации наземных агрегатов и систем, размещенных на башне обслуживания, с ответными элементами ракеты стыковались в ручном режиме обслуживающим персоналом, а их отстыковка от РН и РБ производилась дистанционно по завершении подготовки РКН к пуску. Механизмы, обеспечивающие стыковку наземных коммуникаций с башней обслуживания, расстыковывались ходом башни при отводе ее от стартового сооружения перед пуском ракеты. На автоматизированных СК ракет «Зенит» и «Зенит-3SL», разработанных КБТМ, были созданы механизмы, обеспечивающие:
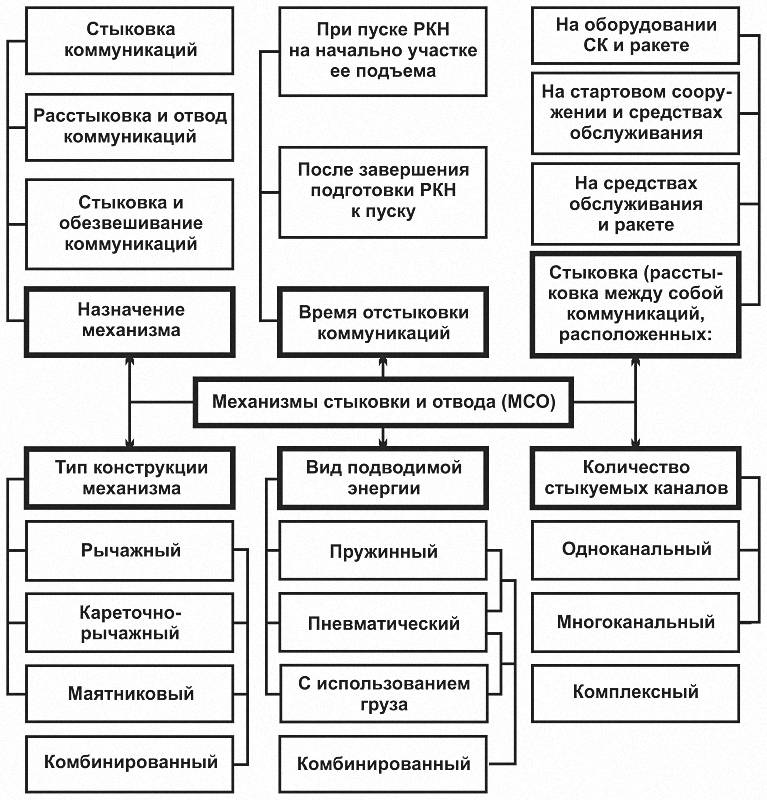
В то же время необходимо отметить, что увеличение габаритов ракет и средств их обслуживания приводило к тому, что при восприятии ими ветровых нагрузок на верхних уровнях обслуживания ракет амплитуды и направления колебаний ракет и средств обслуживания часто не совпадали. Это, с одной стороны, приводило к увеличению нагрузок, передаваемых коммуникациями агрегатов и элементами МСО на корпус ракеты, а с другой стороны – к значительному усложнению конструкции МСО. На стартовом комплексе ракеты «Протон-К» для исключения взаимных колебаний было решено предусмотреть на башне обслуживания ветровой захват, обеспечивающий жесткое соединение верхнего строения башни и корпуса ракеты, что позволило иметь одинаковые параметры их колебаний. Это значительно упростило конструкции МСО и механизмов обезвешивания коммуникаций. Аналогичная задача на СК ракеты Η-1 была решена путем использования на башне обслуживания отдельных площадок, пол которых был подвешен на тягах, обеспечивающих маятниковое слежение за колебаниями корпуса ракеты (это отражено в главе 2, рис. 2.8.8 и 2.8.13). Наиболее насыщенным механизмами стыковки (отвода) коммуникаций был стартовый комплекс МТКС «Энергия – Буран». На площадках обслуживания таких агрегатов, как заправочно-дренажная мачта и башня обслуживания, а также в помещениях стартовой системы и других местах было размещено 35 МСО, различных по конструктивному решению и принципам работы. При этом некоторые из этих механизмов обеспечивали стыковку (отвод) с наполнительными соединениями ракеты одновременно до 3-х разъемов. Для успешного обеспечения участия МСО в технологических процессах подготовки ракет к пуску на разных по назначению наземных объектах потребовалось создание многих их разнообразных конструкций. Проведенный анализ работы стал основой для определения возможности использования в конструкциях создаваемых механизмов одинаковых конструктивных решений многих составляющих элементов и разделения механизмов по назначению, конструктивным решениям, принятым способам использования силовых элементов и др., то есть для проведения классификации МСО, что отражено на рис. 6.1.1. Следует отметить, что на начальном этапе разработки наземного объекта, при определении его структурного построения, выполняемого с учетом требований Заказчика и разработчика ракеты, головным разработчиком наземного технологического объекта намечаются все связи между агрегатами и системами объекта и ракетой, и определяются операции стыковки (отвода) коммуникаций, выполняемые в ручном режиме, и операции, выполняемые с применением МСО в дистанционно-автоматическом режимах.
Последующая разработка эскизного проекта МСО и его рабочей конструкторской документации, в составе отдельных агрегатов, осуществляется разработчиком такого механизма по ТЗ головного разработчика наземного технологического объекта. В данном случае рабочая конструкторская документация на многие МСО, используемых на СК РКН «Протон-К», «Η-1», «Зенит «Зенит-ЗSL», МТКС «Энергия – Буран» была разработана КБ «Арматура» (г. Ковров) по ТЗ, выданными КБОМ или КБТМ. Часть разработанных МСО для указанных СК была выполнена на уровне изобретений. Общие требования к разработке, изготовлению, монтажу и испытаниям МСО аналогичны требованиям, предъявляемым к агрегатам наземного оборудования, определяемыми нормативными документами, принятыми для использования в работах по их созданию в ракетно-космической отрасли. 6.2. Конструктивные решения отдельных механизмов стыковки и отвода коммуникаций В настоящем разделе в качестве примера приведены отдельные конструктивные решения МСО, созданных в составе технологического оборудования стартовых комплексов ракет «Протон-К», «Энергия – Буран» и «Зенит». 6.2.1. Механизм стыковки и отстыковки блоков электрических и пневматических коммуникаций на СК ракеты «Протон-К» Механизм стыковки и отстыковки блоков электрических и пневматических коммуникаций на СК ракеты «Протон-К» входит в состав комплекта пускового устройства (сб 03) и представляет собой довольно сложную и оригинальную конструкцию, выполненную в виде кареточно-рычажного пневматического многоканального устройства. Этот механизм предназначен для дистанционной стыковки двух электроблоков (24 электроразъема с 200 контактами в каждом) и двух пневмоблоков (78 штуцеров), установленных на двух домкратах механизма; фиксации в пристыкованном положении; последующей их отстыковки в автоматическом режиме ходом ракеты; защиты блоков от попадания атмосферных осадков, пыли и др., а также при пуске ракеты от воздействия газовой струи ее двигателей. Он состоит из следующих основных узлов: защитной башни, механизма подъема, защитного кожуха, двух домкратов для блоков электроразъемов, двух домкратов для пневмоколодок, основа ния штырей, опоры пружин, балки, трубы шарнира, опоры пружин, двух демпферов балки. Защитная башня с крышками предназначена для защиты блоков разъемов от газовой струи ракеты при пуске, атмосферных осадков, пыли и т.п. Механизм подъема предназначен для стыковки и отстыковки блоков разъемов, а также для их фиксации в пристыкованном положении. Защитный кожух расположен внутри защитной башни и предназначен для защиты блоков разъемов от пыли, грязи и атмосферных осадков как в момент стыковки, так и в пристыкованном положении. В то же время он служит и для размещения на нем ряда механизмов, необходимых для проведения операций по стыковке и отстыковке коммуникаций. На кожухе размещены элементы освещения механизма стыковки; шесть люков, закрытых крышками, предназначенных для ремонта механизмов защитной башни и проведения регламентных работ. С наружной стороны защитного кожуха расположены направляющие рельсы и упоры буфера. Через упоры буфера происходит торможение защитного кожуха при отстыковке механизма. Рельсы служат для направления защитного кожуха при подъеме и опускании его по блокам защитной башни. Защитный кожух через захваты демпферов соединен с кронштейнами механизма подъема. Домкраты стыковки блоков разъемов установлены на балке и предназначены для индивидуальной пристыковки и отстыковки блоков разъемов, а также для обеспечения заданного усилия стыковки по каждому блоку. Домкраты обеспечивают блокам разъемов подвижность в плоскости стыковки в пределах ±5 мм и угловые перемещения относительно вертикальной оси домкрата по штырям блоков в пределах ±4 мм. Они также предназначены для компенсации перекоса блока разъемов и передачи заданного усилия на блок разъемов РН. Балка предназначена для крепления на ней четырех домкратов индивидуальной стыковки. Она представляет собой крестообразную ферму. Для снижения нагрузок на разъемные соединения при отстыковке механизма к балке крепится два демпфера. Труба шарнира предназначена для размещения шарового узла механизма стыковки, соединяющего механизм подъема с блоками разъемов через комплект пружин. На фланец трубы шарнира установлен стержень с втулкой, удерживающий балку от перемещения и предохраняющий блоки разъемов от перегрузок, возникающих при отстыковке одного из блоков от ракеты. Опоры пружин с направляющими стержнями служат для размещения комплекта пружин механизма стыковки. Направляющие стержни своими концами входят в поперечную балку основания штырей, состоящего из двух труб и поперечной балки.
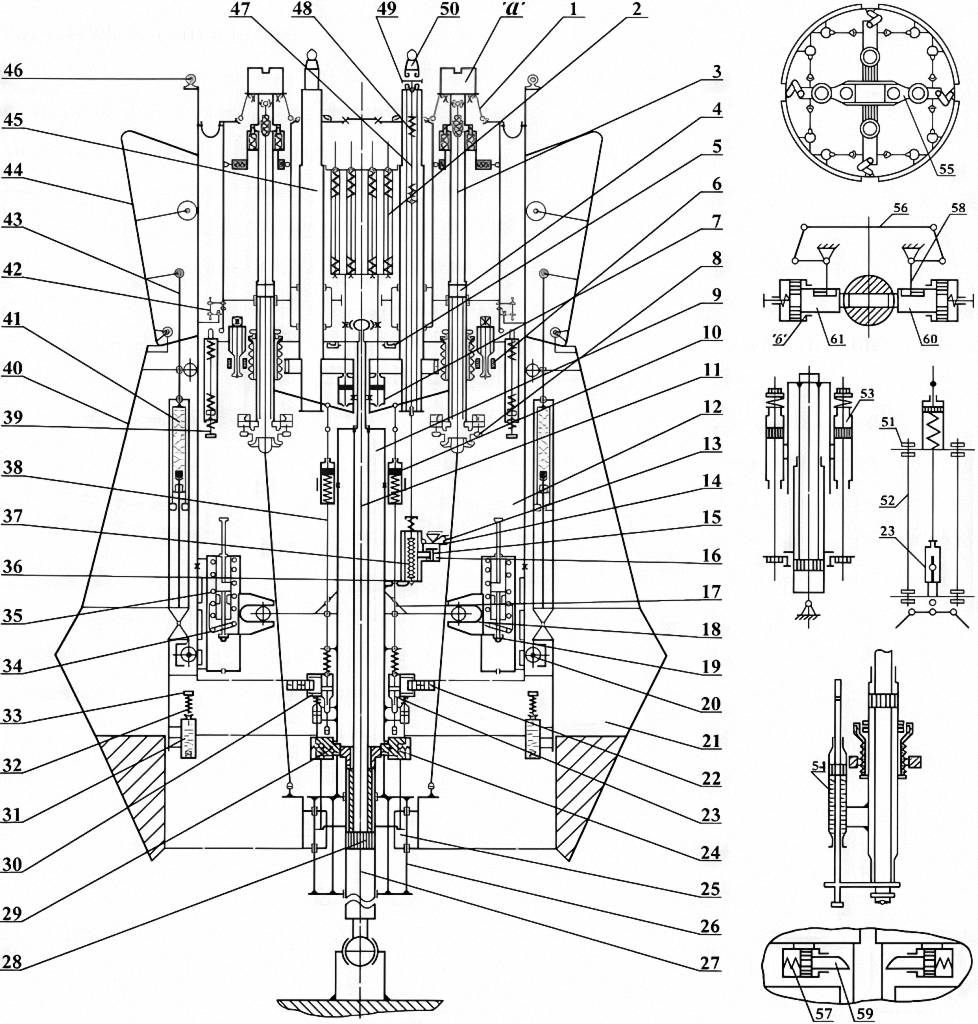
Основание со штырями предназначено для центровки подвижной части механизма стыковки. При входе штырей в гнезда ракеты основание штырей ориентирует штыри блоков разъемов относительно гнезд на ракете. Принципиальная схема механизмов стыковки и отстыковки блоков газовых и электрических разъемов представлена на рис. 6.2.1. В нерабочем положении, до стыковки с ракетой, составные части механизма находятся в следующем положении:
По команде системы управления на проведение операции стыковки к механизму подается воздух давлением 4,7 МПа (47 кгс/см3) для открытия замков 5 и крышек 44 башни. Одновременно подается воздух давлением 4,7 МПа (47 кгс/см2) к пневмогидроклапанам 22 гидравлических замков 23 на их открытие и в цилиндр 16 на отведение фиксатора 36. Для открытия крышек 44 башни воздух давлением 4,7 МПа (47 кгс/см3) подается в нижнюю полость подъемно-демпферных механизмов 41, и под действием этого давления срабатывают штоки 43 подъемника, открывая крышки 44 башни. В конце своего хода крышки башни замыкают контакты конечных выключателей и тем самым подают команду на подачу воздуха давлением 7,5 МПа (75 кгс/см3) в нижнюю полость цилиндра 27 и шток 28 с поршнем механизма подъема начинает подниматься. Вместе со штоком 28 поднимаются закрепленный на нем кожух 9, балка 6 с домкратами 4 и блоком 45 штырей 7. Кронштейны 17 кожуха 9 механизма подъема, находясь в захватах 18 демпфера 19 защитного кожуха 12, поднимают последний до упора в днище ракеты. С этого момента защитный кожух останавливается и изолирует полость стыковки от окружающей атмосферы профильной трубкой 46. После остановки защитного кожуха шток 28 с поршнем и кожухом 9 механизма подъема продолжает двигаться. В это время кронштейны 17 через захваты 18 сжимают пружины 34 демпферов 19 защитного кожуха 12. При этом демпфирующее устройство гасит колебания защитного кожуха 12 и обеспечивает плавную передачу нагрузки от защитного кожуха на ракету. Штыри 50 проходят через отверстия в ферме 55 защитного кожуха, блоки «а» разъемов открывают на ферме крышки 1 защиты пневмоблоков и электроблоков. Начинается стыковка. Штыри 50 входят в соответствующие гнезда ракеты и центрируют блоки «а» с точностью ±5 мм. Направляющие штыри блоков «а» входят в соответствующие направляющие гнезда бортовых частей блоков и направляют блоки «а» к ответным частям. На последних 450 мм хода штока 28 с поршнем, то есть на участке непосредственной стыковки разъемов, начинают работать демпферы 53 подъемного механизма, обеспечивая плавную стыковку блоков электроразъемов. Стыковка заканчивается раньше окончания хода штока 28 с поршнем. В процессе стыковки блоков разъемов «а» шток 28 с поршнем сжимает комплект пружин 2 блока 45 штырей. В конце хода штока 28 с поршнем защелки 29 замков 24 западают за фланец цилиндра 27 механизма подъема. Штоки 33 буферов 31 под действием пружин 32 поднимаются. Правые 60 и левые 61 фиксаторы стопорят защелки 29 замков и воздействуют на конечные выключатели, которые сигнализируют об окончании операции стыковки на пульт управления. Одновременно конечные выключатели снимают напряжение с электроклапана расстопорения тяг, в результате чего сжатый воздух дренируется из полости гидропневмоклапанов 22, тем самым перекрываются трубопроводы 30 гидравлических замков 23 и стопорятся гидравлические замки. При этом также происходит дренаж сжатого воздуха из цилиндра 16 механизма выключения фиксаторов. Фиксатор 36 под действием пружины 15 входит в зацепление с зубчаткой 37. В нижней полости цилиндра 27 давление воздуха автоматически понижается до 0,65-0,7 МПа (6,5-7 кгс/см2). Контроль и поддержание этого давления осуществляются сдвоенными сигнализаторами давления. В полость отстыковки цилиндра 27, находящуюся над поршнем, и на вход электропневмоклапана 14 подастся воздух давлением 21 МПа (210 кгс/см1). Одновременно подастся воздух давлением 2 МПа (20 кгс/см2) в верхнюю полость подъемно-демпферных механизмов 41 на закрытие крышек башни. Таким образом, механизм подготовлен к проведению отстыковки. Отстыковка может проводиться со сходом ракеты и без се схода. Взаимодействие частей механизма во время стыковки разъемов при ручном управлении отличается от взаимодействия частей механизма при автоматической стыковке тем, что в нижнюю полость цилиндра 27 воздух для образования воздушной подушки давлением 0,65-0,7 МПа не подается. При сходе ракеты комплект пружин 2 блока 45 штырей разжимается и блок штырей с балкой 6 и установленными на ней домкратами 4 перемещается вслед за ракетой. Тяги 38 замков 24, закрепленные на балке 6, а также тяги 52 гидравлических замков 23 под воздействием комплекта пружин 2 перемещаются вверх. Тяги 38 замков 24 и тяги 52, соединенные через гидравлические замки 23 и коромысло 56, поворачивают рычаги 58 и выводят правые 60 и левые 61 фиксаторы из зацепления с защелками 29 замков 24. Выведение правых 60 и левых 61 фиксаторов из зацепления с защелками осуществляется в то же время подачей воздуха давлением 21 МПа (210 кгс/см2) через электропневмоклапан 14 в полость цилиндров фиксаторов. В случае замедления движения балки 6 относительно ракеты пружина 48, разжимаясь, тянет тягу 47 и соединенную с ней зубчатку 37 вверх. Зубчатка 37, находясь в зацеплении с фиксатором 36, перемещает корпус 13 с цилиндром, который через ролик, рычаг и упор нажимает на кнопку электропневмоклапана 14. При этом воздух давлением 21 МПа (210 кгс/см2) по трубопроводам через электропневмоклапан 14 поступает в полость «б» фиксаторов и фиксаторы 60 и 61 освобождают защелки 29, которые под действием воздуха, поданного в полость отстыковки, за счет имеющихся скосов отводятся и выходят из зацепления с фланцем цилиндра 27. Шток 28 с поршнем уходят вниз, при этом кронштейн 17 кожуха 9 механизма подъема через захваты 18 демпферов 19 опускает защитный кожух 12. Блоки «а» разъемов после открытия замков 24 отстыковываются от ответной части разъемов и вместе со всем механизмом опускаются вниз с большой скоростью. Крышки 44 башни с кожухом закрываются, «следя» за защитным кожухом 12. В нижнем положении защитный кожух затормаживается буферами 31, расположенными в башне 40. Движение штока 28 с поршнем тормозится до полной остановки давлением сжимающегося воздуха в нижней полости цилиндра 27. При давлении около 10 МПа (100 кгс/см2) срабатывает предохранительный клапан. Крышки 44 башни закрываются и под действием пружин 57 запираются защелками 59. Опора 26 в нижнем положении воздействует на конечный выключатель. После отстыковки механизма обслуживающий персонал, пользуясь вспомогательным пневмощитом, застопоривает тяги 38, находящиеся под воздействием комплекта пружин 2, а затем, свинтив гайки 51 заподлицо с торцем тяг 52, расстопоривает тяги и тем самым освобождает комплект пружин. Воздух давлением 4,7 МПа (47 кгс/см2), поступая к пневмогидроклапану для расстопорения тяг, одновременно поступает в рабочую полость цилиндра 16 и отводит фиксатор 36, а корпус 13 под действием пружин занимает исходное положение на кронштейне. При отстыковке без схода ракеты (сброс механизма стыковки разъемов) работа механизма отличается тем, что фиксаторы выводятся из защелок не рычагами, а воздухом давлением 21 МПа (210 кгс/см2), подаваемым по команде с пульта управления по трубопроводам через электропневмоклапан цилиндра фиксатора механизма выключения фиксаторов. Взаимодействие частей механизма при отстыковке разъемов вентилями ручного управления отличается от взаимодействия при отстыковке сходом ракеты тем, что воздух давлением 21 МПа не подается и опускание механизма происходит под собственным весом. При этом следует отметить, что в процессе проектирования механизма стыковки разъемов было решено несколько сложных технических задач, в том числе обеспечены:
Одним из требований по обеспечению слежения механизма за стартующей ракетой является необходимость плоскопараллельного смещения блока центральных штырей и блоков электропневморазъемов на участке подъема ракеты до 50 мм по нормальной и аварийным траекториям. Сложность решения этой задачи заключалась в том, что зона размещения разъемов на торце ракеты ограничена площадью диаметром 1600 мм, наружный диаметр кожуха 2000 мм. Для осуществления плоскопараллельного смещения до 135 мм были разработаны специальные шарнирные устройства, размещенные внутри защитного кожуха, позволяю-щие смещать разъемные соединения в любом направлении без «мертвых зон» и выдерживающие перегрузки до 15 g. Полный цикл отстыковки механизма от стартующей ракеты за время не более одной секунды осуществлялся в два этапа. Задачей первого этапа было раскрытие замков механизма на участке подъема ракеты до 25 мм. На этом участке освобождались защелки замков от фиксаторов с помощью тяг гидравлических замков, механических тяг и воздуха, подаваемого в полость фиксаторов механизмом выключения фиксаторов. Для повышения надежности освобождения защелок было введено дублирование тяг гидравлических замков с помощью механических тяг и механизма выключения фиксаторов. Задачей второго этапа отстыковки механизма было опускание подвижных элементов механизма с наземными частями электропневмоблоков и коммуникациями общей массой 7500 кг на 2100 мм с одновременным закрытием крышек башни за время не более 0,5 с. Скорость штока с поршнем цилиндра подъема в нижнем положении не должна превышать 2 м/с. Для выполнения этой задачи перед стартом ракеты в верхнюю полость механизма подъема подается воздух давлением 21 МПа (210 кгс/см2), а в нижней полости цилиндра давление подъема 7 МПа (70 кгс/см2) дренируется до 0,6-0,7 МПа (6,5-7 кгс/см2). На закрытие крышек башни в это же время в подъемно-демпферные механизмы башни подастся воздух давлением 2 МПа (20 кгс/см2). После освобождения защелок замков механизма подъема с помощью поданного в верхнюю полость цилиндра подъема давления воздуха осуществляется «разгон» движущейся массы. При этом скорость поршня достигает величины 5,3-7 м/с. В конце хода поршня требуется погасить эту скорость до заданной (не более 2 м/с). Задача торможения решена следующим образом. Торможение массы защитного кожуха осуществляется двумя буферами защитной башни на участке 410 мм. Центральная часть механизма тормозится за счет повышения давления воздуха в нижней полости цилиндра подъема с 0,65 МПа (6,5 кгс/см2) до 10 МПа (100 кгс/см2). При достижении предельного значения в 10 МПа давление из полости цилиндра стравливается через предохранительный клапан. Крышки башни, отслеживая движение защитного кожуха, закрываются одновременно с движением центральной части механизма. Торможение крышек башни в конце закрытия производится демпфирующим устройством механизма подъема крышек. В целом механизм стыковки и отстыковки блоков электрических и газовых разъемов обеспечивает проведение следующих операций:
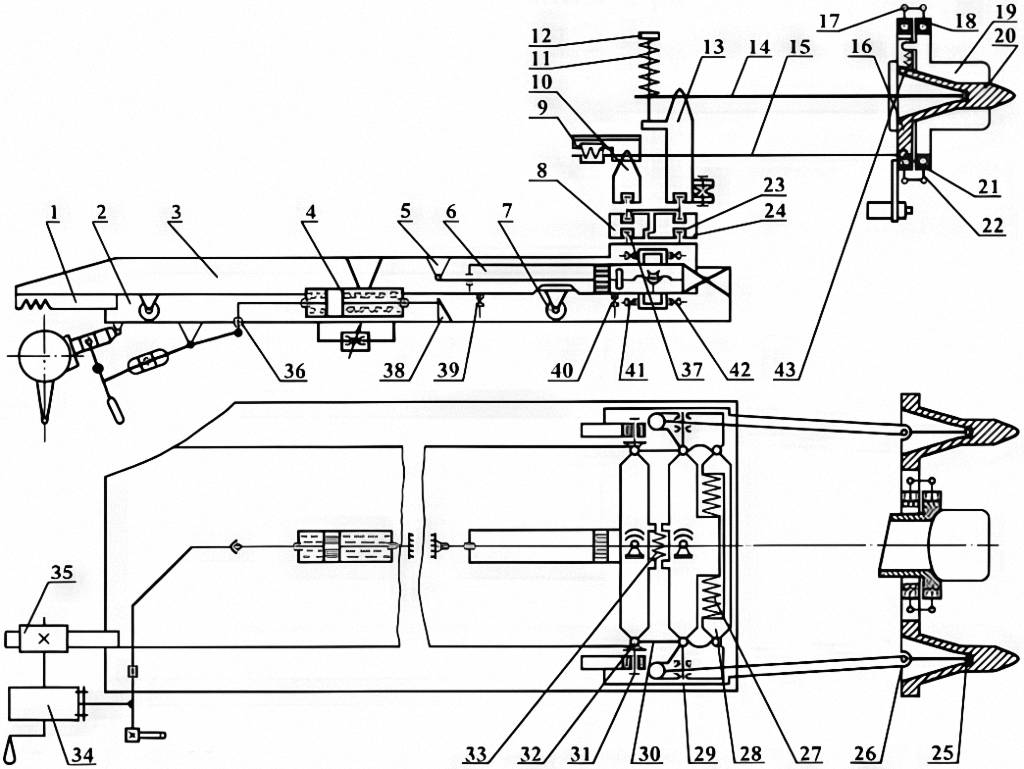
6.2.2. Механизмы стыковки наполнительных соединений коммуникаций компонентов топлива Для заправки РН «Протон-К» компонентами топлива и дренажа их паров используются 5 механизмов стыковки наполнительных соединений, являющихся составными частями (сб 02) пускового устройства СК. Средства стыковки представляют собой кареточно-рычажные пневматические одноканальные механизмы, предназначенные для стыковки их с ракетой и удержания наполнительного соединения в пристыкованном положении в процессе ее заправки компонентами топлива, а также для отвода наполнительного соединения в исходное положение после слива компонентов топлива, когда пуск ракеты не состоялся. Эти механизмы расположены на 5 из 6 откидных опорах пускового устройства. Каждый механизм обеспечивает стыковку наполнительного соединения при тех же смещениях, что и механизм стыковки и отстыковки блоков электропневморазъемов, но при перекосе плоскости стыковки до 1° и отклонении ее на 50 мм вдоль оси стыковки. Стыковка наполнительного соединения может производиться дистанционно с использованием пневмоцилиндра и средств управления СК или при использовании обслуживающим персоналом ручного привода. Его отстыковка до запуска ракеты может производиться дистанционно пневмоцилиндром или ручным приводом, а при пуске ракеты – автоматически при ее подъеме. Механизм стыков ки наполнительного соединения состоит из механизма стыковки и его привода, а также из привода ручной стыковки. Схема механизма стыковки наполнительного соединения представлена на рис. 6. 2. 2.
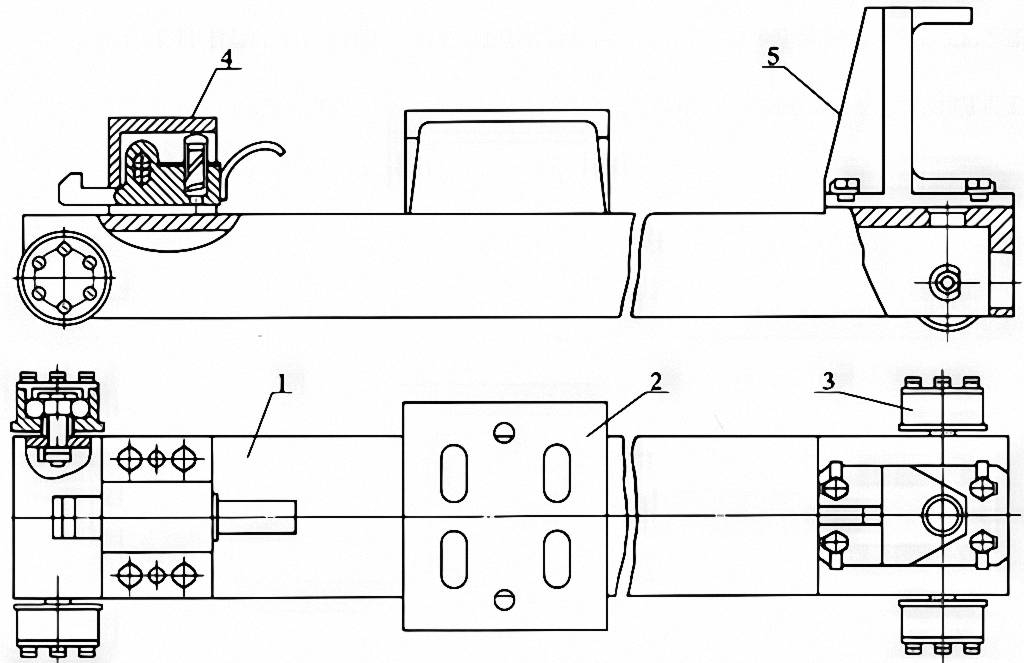
В этих механизмах привод стыковки предназначен для их перемещения при дистанционно-автоматическом управлении. Он состоит из рамы 2, каретки 3, пневмопривода с тормозом 6 и демпфера 4. Рама 2 представляет собой сварную конструкцию и служит для направления каретки. Рама с помощью болтов крепится к откидной опоре стартовой системы. Внутри рамы на катках 7 перемещается каретка 3. Каретка также представляет собой сварную конструкцию. Основанием ее служит швеллер, к которому крепятся:
Кроме того, на каретках устанавливаются обоймы для крепления коммуникаций заправочных систем. На штыре 23 каретки устанавливается механизма стыковки. Механизм стыковки состоит из патрубка 19, плиты 16, направляющих штырей 20, рычагов 14, тяг 15, кронштейнов тяг 10, кронштейна 13, противовесов 12 с пружинами 11, основания 24 с пружиной основания, коромысла 8 и двух шкворней 30. Привод ручной стыковки предназначен для перемещения каретки 3 вручную и представляет собой планетарный редуктор 34, который имеет возможность поворачиваться для зацепления шестерни 35 редуктора с рейкой 1 каретки при переключении на ручной режим. В процессе стыковки или отстыковки механизма патрубок 19 с плитой 16 может совершать на рычагах 14, тягах 15 и шарнирах 25 следующие движения:
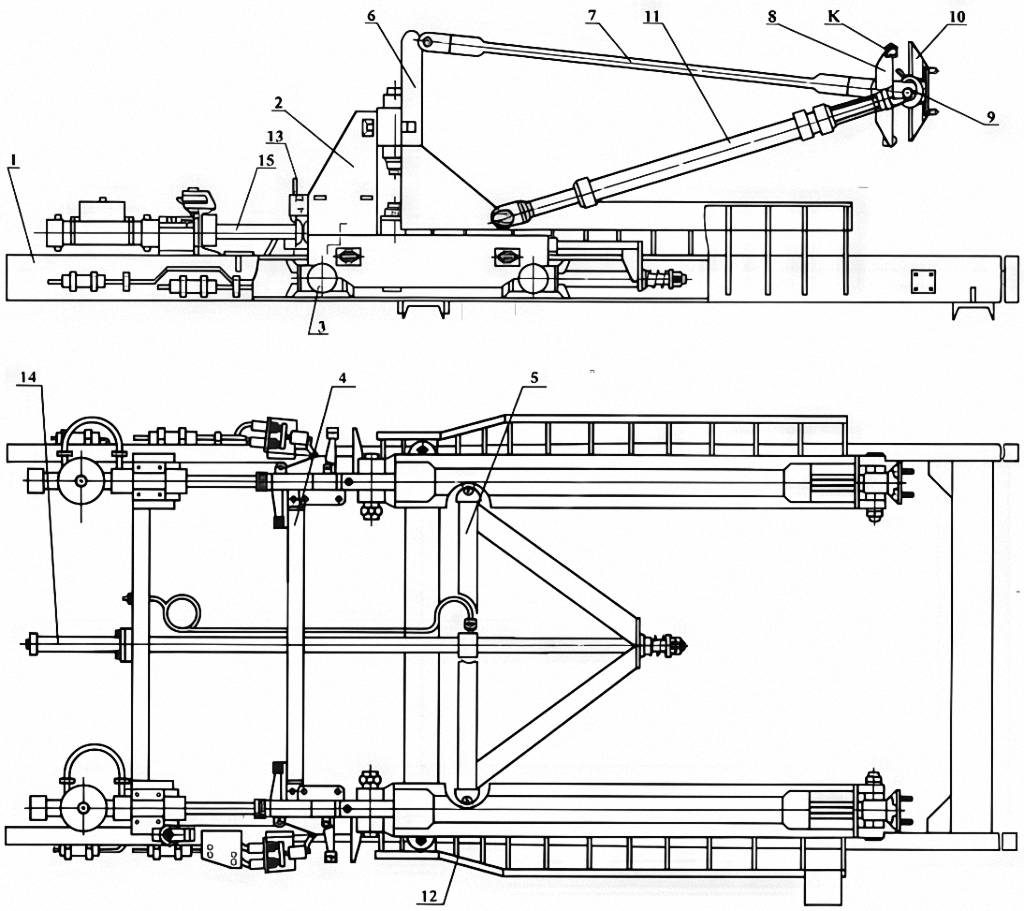
Кроме указанных перемещений патрубок 19 может совершать плавающее движение на шарнирах 18 с серьгой 17 относительно неподвижной в этот момент плиты 16. Эти перемещения патрубка 19 вызывают сжатие пружин 43 подвесок, которые возвращают его в исходное положение. При всех названных перемещениях патрубок 19 совершает плоскопараллельные перемещения, сохраняя горизонтальное положение. Эго достигается благодаря параллелограммной конструкции механизма. Для дистанционного управления перемещением каретки 3 необходимо отключить привод ручной стыковки 34, при этом шестерня 35 должна выйти из зацепления с рейкой 1, стопор 36 должен быть поднят. При подаче воздуха в цилиндр пневмопривода 6 через штуцер 39 шток пневмопривода, воздействуя на кронштейн 5, перемещает каретку 3 в положение для стыковки патрубка 19 с горловиной ракеты. Цилиндр демпфера 4, перемещаясь вместе с кареткой относительно неподвижного поршня со штоками (удерживаемыми от перемещения упором 38 и стопором 36), вытесняет рабочую жидкость го одной полости демпфера в другую, чем достигается плавность хода каретки. По окончании перемещения каретки воздух подается через штуцер 41 в полость цилиндров тормоза. Поршни перемещают специальные полугайки в направлении резьбовой части штока пневмопривода. Полугайки входят в зацепление с ним, в результате чего происходит торможение штока, а вместе с ними и каретки. Для перемещения каретки в исходное положение подается воздух через штуцер 42 на растормаживание. Поршни тормоза перемещаются назад, и полугайки выходят из зацепления со штоком пневмопривода. Происходит растормаживание пневмопривода. Затем через штуцер 40 подается воздух на отстыковку, каретка отводится в исходное положение. В процессе отвода каретки 3 в исходное положение плавность хода и необходимая рабочая скорость достигаются благодаря демпферу 4. Для выполнения стыковки и отстыковки патрубка наполнительного соединения в автоматическом режиме на механизме установлены конечные выключатели, которые выдают в систему управления сигналы об окончании операции. 6.2.3. Механизм отвода от ракеты разъемного Этот механизм один из многих на СК МТКС «Энергия – Буран». Он входит в состав средств заправки жидким водородом РН и предназначен для подвода, ориентации, отвода и удержания в отведенном положении коммуникаций системы заправки жидким водородом и отстыкованной части разъемного соединения. Он представляет собой кареточно-рычажную пневматическую одноканальную систему, состоящую из направляющей, жестко закрепленной на площадке обслуживания заправочно-дренажной мачты СК; смонтированной на ней параллелограммной каретки, соединенной с приводом и взаимодействующей при отводе с буферами. Параллелограммная каретка тягами шарнирно связана с телескопическими уравновешивающими устройствами через их общие шарнирные соединения с разъемным соединением. Принцип действия механизма, схема которого приведена на рис. 6.2.3, основан на перемещении кареточно-рычажной системы механизма при подводе и ориентации коммуникаций лебедкой, а при отводе – усилием пневмоцилиндра, предварительно «взведенного» сжатыми газами высокого давления. Слежение за перемещениями пристыкованных коммуникаций обеспечивается благодаря наличию шарнирных связей коммуникаций со стойками и возможности перемещения стоек на катких по направляющим.
Направляющая 1 представляет собой сварную конструкцию, выполненную из швеллеров, и предназначена для направления движения стоек 2, размещения и крепления на ней отдельных узлов и деталей механизма (блока элементов лебедки, буферов, пневмоцилиндра, выключателей, переключателей и др.) и для крепления механизма к ответным элементам площадки № 3 заправочно-дренажной мачты СК. В направляющих на катках 3 перемещаются стойки 2, шарнирно соединенные между собой перемычкой 4 и водилом 5. К стойкам подсоединены вертлюги 6 со стрелами 7, обеспечивающие перемещения заправочной коммуникации относительно стойки в горизонтальной и вертикальной плоскостях. К стреле 7 приварен кронштейн 8 с резьбовыми отверстиями К для установки нажимных винтов. В передней части стрела соединена осью 9 с кронштейном 10 и подвеской 11. Кронштейн 10 предназначен для обеспечения шарнирного соединения стрелы с заправочными коммуникациями, а подвеска 11 – для обеспечения установки фланца коммуникаций на необходимой высоте при его ориентации относительно ответной части, обезвешивания коммуникаций и гашения кинетической энергии падающей коммуникации после ее отстыковки. К наружной поверхности стенок продольных швеллеров направляющей приварены копиры 12. Для подвода подвижных частей механизма с заправочной коммуникацией в зону стыковки используют лебедку, крюк троса которой закрепляют на серьге стойки 2. Для этого стойки расфиксируют выведением защелок 13 из зацепления со штоками буферов и вращением рукоятки лебедки перемещают части механизма с коммуникацией в зону стыковки. При подводе фланца с коммуникацией к фланцу разъемного соединения ракеты производят его ориентацию относительно разъемного соединения в вертикальной и горизонтальной плоскостях.
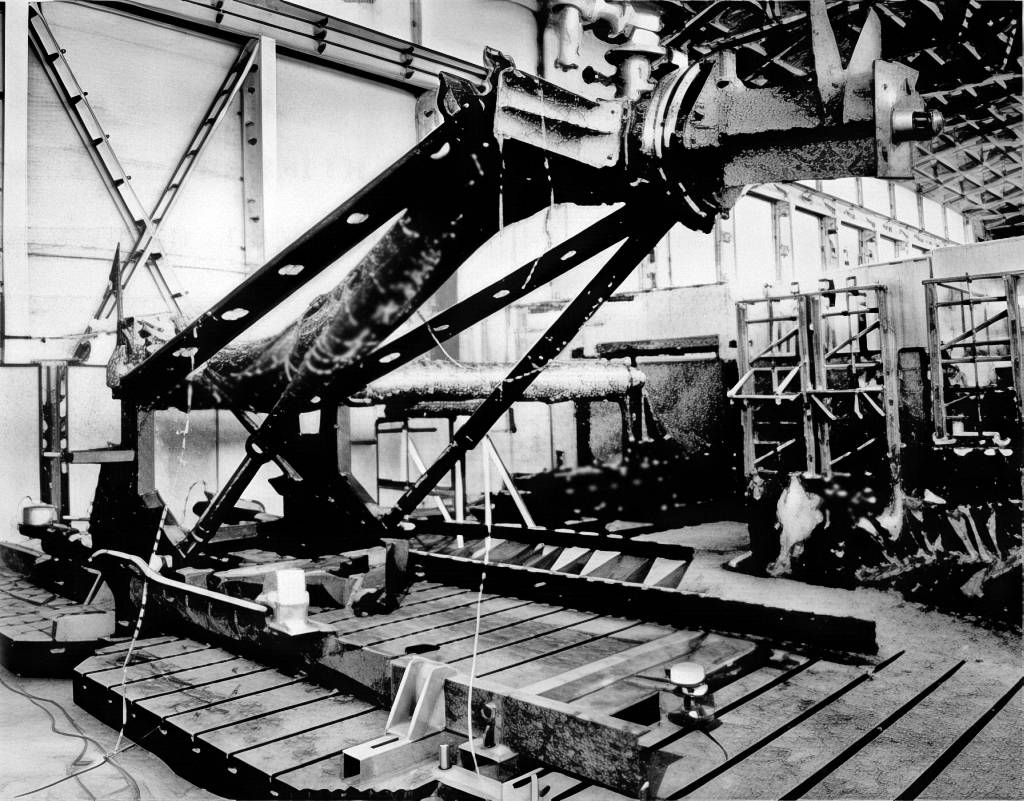
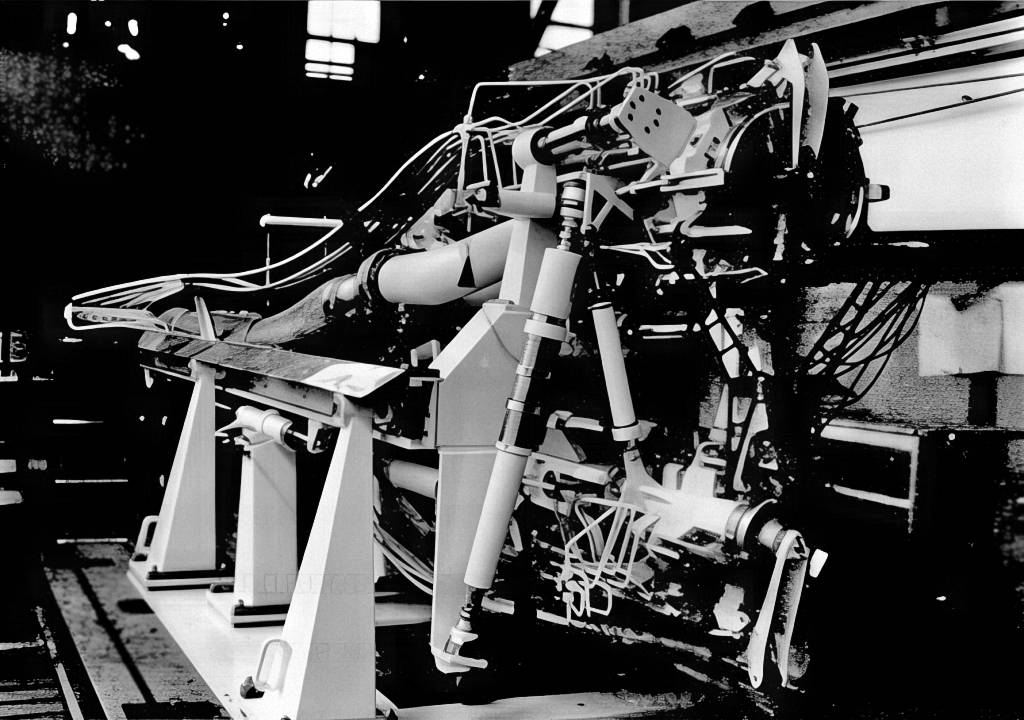
Слежение за колебаниями присоединенной к ракете заправочной коммуникации обеспечивается перемещением стоек 2 на катках 3 по направляющей 1, а также шарнирным соединением стоек между собой через вертлюги 6, стрелы 7, подвески 11 и кронштейны 10 с коммуникацией. При этом стойки свободно перемещаются по направляющей вдоль выдвинутого штока пневмоцилиндра 14. Для исключения соударения отстыкованных частей разъемного соединения с ракетой еще до его расстыковки в пневмоцилиндр 14 и пневмоцилиндры подвесок 11 подается сжатый газ. После отстыковки разъемного соединения от ракеты пневмоцилиндр 14 перемещает подвижные части механизма в исходное положение, при этом каток вертлюга входит в контакт с копирами 12 направляющей и ограничивает разворот вертлюгов и стрел в горизонтальной плоскости. Кинетическая энергия коммуникаций воспринимается подвесками 11. Энергия подвижных частей с коммуникацией в конце отвода гасится буфером 15. После окончания отвода происходит дренаж воздуха, при этом подвески с коммуникациями опускаются. На рис. 6.2.4 приведен общий вид механизма отвода, использовавшийся при заводских испытаниях. 6.2.4. Стыковочные устройства коммуникаций На автоматизированных СК ракет «Зенит» и «Зенит-3SL» были созданы многие механизмы, обеспечивающие, как уже отмечалось, высокую степень механизации и автоматизации проводимых на них технологических работ, в том числе стыковочные устройства коммуникаций заправки компонентами топлива и термостатирования ракеты на СК, которые включают в себя два механизма, смонтированных в помещениях рамы пускового стола: стыковочное устройство СУ-1 и стыковочное устройство СУ-2, а также установленные над ними защитные козырьки. Эти механизмы, разработанные КБ «Арматура» (г. Ковров) с участием КБТМ, предназначены для автоматической стыковки указанных коммуникаций с соответствующими горловинами РН, удержания их в состыкованном положении в процессе заправки ракеты компонентами топлива и для автоматической отстыковки после заправки с выдачей сигнала о конечном положении узлов механизма. Работа этих механизмов осуществляется совместно с пневматической системой контроля и управления. Устройство СУ-1 предназначено для автоматической стыковки и отстыковки заправочных коммуникаций окислителя (жидкого кислорода) и газообразного холодного гелия высокого давления и состоит из подвижной каретки, стыковочных патрубков заправки кислорода и гелия, комплекта подвесок патрубков. Устройство СУ-2 предназначено для автоматической стыковки и отстыковки заправочных коммуникаций горючего (керосина) и коммуникаций термостатирования. Конструкции СУ-1 и СУ-2 по существу аналогичны и различаются только исполнением патрубков и их подвесок. Эти механизмы обеспечивают:
Механизмы стыковки для обеспечения герметичности стыков обеспечивают затягивающее усилие на захватах не менее 17 000 кг при температуре окружающей среды от +50 до -40 °С.
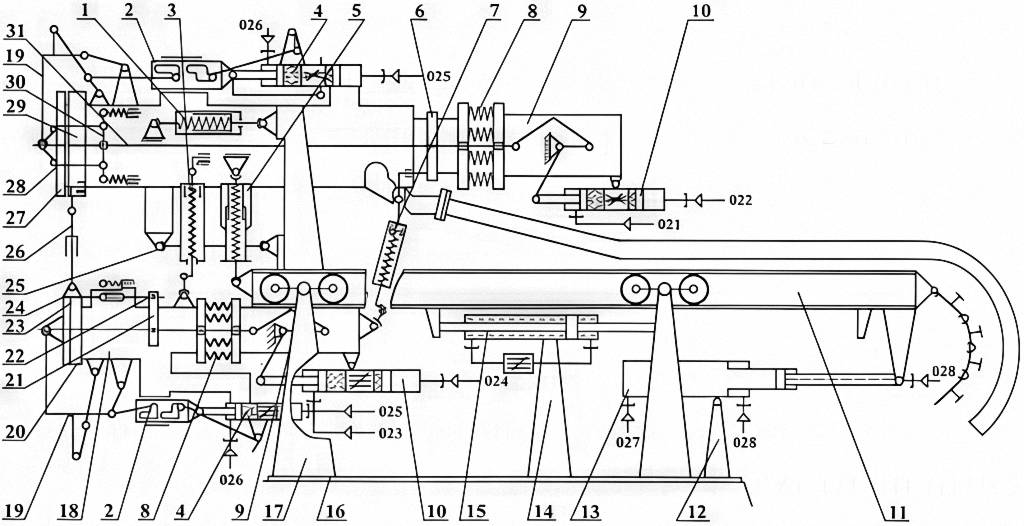
Конструктивная схема механизма стыковки СУ-1 представлена на рис. 6.2.5. Механизм СУ-1 состоит из следующих основных узлов: каретки, патрубков коммуникаций «O» (жидкого кислорода) и «He» (газообразного гелия) и подвески патрубков. Каретка представляет собой подвижную раму 11, которая перемещается пневмоцилиндром 13 по роликам, закрепленным на четырех стойках 17, размещенных на плите 16. Заданная скорость перемещения рамы 11 при подходе ее к крайним положениям обеспечивается двумя демпферами 15. Пневмоцилиндр 13 и деппферы 15 установлены на стойках 12 и 14, которые закреплены на плите 16. К раме 11 крепятся патрубок «O» 29 через тягу 25, две пружинные тяги 1 и подвески 5. К патрубку «O» подвешен патрубок «He» на подвесках 3, 7 и 26. Внутренние полости патрубков «O» и «He» защищены от пыли крышками 23, 27. Открытие крышек 23, 27 производится приводами крышек, состоящими из копирного устройства 2 и пневмопривода 4. Для захвата фланцев горловины «O» и «He» ракеты и создания необходимого усилия стягивания их с фланцами патрубков «O» и «He» наземных агрегатов на последних смонтированы механизмы запирания патрубков. На узлах стыковочного устройства предусмотрены места крепления датчиков положения и устройства их включения и выключения. На раме 7 предусмотрены места для крепления и раскладки металлорукавов коммуникаций. Принцип действия механизма СУ-1 заключается в подводе патрубков «O» и «He» к горловинам ракеты, центрировании их относительно горловин, захвате и стягивании фланцев горловин и патрубков. Стыковка производится в следующей технологической последовательности: открытие захватов патрубков, открытие крышек, подвод патрубков к горловинам до контакта с ними, закрытие захватов патрубка «O», закрытие захватов патрубка «He», контроль герметичности стыков. Отстыковка производится в следующей последовательности: открытие захватов патрубка «He», открытие захватов патрубка «O», отвод каретки патрубков в исходное положение, закрытие крышек, закрытие захватов патрубков. В исходном положении механизма стыковки рама 11 каретки находится в отведенном положении, крышки 23, 27 патрубков «O» и «He» закрыты, захваты 24 и 28 прижимают крышки 23, 27 к фланцам патрубков «O» и «He», защелки 9 находятся в закрытом положении. Стыковка механизма проводится после прохождения операции подвода защитного устройства. По сигналу «Пристыковать СУ-1» подается сжатый воздух давлением 22 МПа (220 кгс/см2) в штуцеры 021 и 023 пневмоприводов 10. Под действием сжатого воздуха штоки пневмоприводов 10 перемещают захваты 24, 28 через систему рычагов замков 9 и через тяги 22,31 и освобождают крышки 23, 27. После раскрытия захватов 24 и 28 сбрасывается давление из пневмоприводов 10 и подается сжатый воздух давлением 4,7 МПа (47 кгс/см2) в штуцеры 025 пневмоприводов 4. Пневмоприводы 4 открывают крышки 23, 27 через копирные устройства 2 и через рычажные устройства 19. Сбрасывается давление из пневмоприводов 4 и подается сжатый воздух давлением 4,7 МПа (47 кгс/см2) в штуцеры 028 пневмоцилиндра 13 на подвод рамы 11 каретки. Под действием сжатого воздуха шток пневмоцилиндра 13 перемещает раму 11 до контакта патрубка «O» с горловиной «O» ракеты, при этом штыри патрубка входят в направляющие втулки горловины и центрируют патрубок «O» относительно горловины. Сферическая часть трубы 20 патрубка «He» входит в ответную часть горловины «He» и центрирует патрубок относительно горловины. После контакта патрубка «O» с горловиной сбрасывается давление из пневмоцилиндра 13 и подается сжатый воздух давлением 22 МПа (220 кгс/см2) в штуцер 022 пневмопривода 10 патрубка «O» на закрытие захватов 28. Захваты 28 стягивают фланцы горловины «O» и патрубка «O» с усилием, обеспечивающим герметичность стыка.
При закрытом положении замка 9 патрубка «O» сбрасывается давление из пневмопривода 10 и подается сжатый воздух давлением 22 МПа (220 кгс/см2) в штуцер 024 пневмопривода 10 патрубка «He» на закрытие захватов 24. Захваты 24 стягивают фланцы горловины «He» и патрубка «He» с усилием, обеспечивающим герметичность стыка. При закрытом положении замка 9 патрубка «He» сбрасывается давление из пневмопривода патрубка «He». Подается сжатый азот давлением 0,9 МПа (9 кгс/см2) в штуцер патрубка «O» и сжатый гелий давлением 22 МПа (220 кгс/см2) в штуцер фланца трубы 20 патрубка «He» для контроля герметичности стыков «патрубок – горловина». По сигналу «Отстыковать СУ-1» подается сжатый воздух давлением 22 МПа (220 кгс/см2) поочередно сначала в штуцер 023, потом в штуцер 021 пневмоприводов 10 на открытие захватов 24, 28. В открытом положении замков 9 патрубков «O» и «He» сбрасывается давление из пневмоприводов 10 и подается сжатый воздух давлением 4,7 МПа (47 кгс/см2) в штуцер 027 пневмоцилиндра 13 на отвод рамы 11 каретки. Одновременно воздух поступает в пневмоцилиндр защитного устройства. Пневмоцилиндр 13 перемещает раму 11 в исходное положение.
В отведенном положении рамы 11 и защитного устройства сбрасывается давление из пневмоцилиндра 13 и пневмоцилиндра козырька. Подается сжатый воздух давлением 4,7 МПа (47 кгс/см2) в штуцеры 026 пневмоприводов 4 на закрытие крышек 23, 27. Пневмоприводы 4 закрывают крышки 23, 27 через копирные и рычажные устройства 2, 19. При закрытом положении крышек одновременно подается сжатый воздух давлением 22 МПа (220 кгс/см2) в штуцеры 022 и 024 пневмоприводов 10 патрубка «O» и патрубка «He» на закрытие захватов 24, 28. При закрытом положении замков 9 патрубка «O» и патрубка «He» сбрасывается давление из пневмоприводов 10 патрубка «O» и патрубка «He», а также давление из пневмоприводов 4. В конце каждой технологической операции при стыковке и отстыковке включаются и выключаются соответствующие пневматические датчики системы контроля и управления, регистрирующие крайние положения основных узлов механизма стыковки. На рис. 6.2.6 представлен общий вид стыковочного устройства, а на рис. 6.2.7 – его положение в состоянии стыковки заправочных коммуникаций с РН. 6.3. Основные элементы механизмов стыковки и отвода наземных коммуникаций Основными элементами механизмов стыковки и отвода наземных коммуникаций являются каретки, пневмоцилиндры, уравновешивающие и буферные устройства. Каретка предназначена для перемещения в пространстве наполнительного соединения МСО по заданной траектории движения (в подавляющем большинстве случаев – по прямолинейной). Широкое применение в конструкциях МСО каретки получили, поскольку они обеспечивают самый быстрый отвод разъемного соединения из опасной зоны (зоны возможных соударений с РН при нештатных траекториях подъема). Кроме того каретка и ее направляющая – весьма удобные конструктивные элементы для размещения на них остальных составных частей МСО. Требования, предъявляемые к кареткам и направляющим МСО в зависимости от их назначения, – разнообразны. Каретка должна обеспечить надежный отвод разъемного соединения с коммуникациями на значительное расстояние; иметь минимальные люфты и не допускать заклинивания подвижных частей; обладать достаточной прочностью и жесткостью и работать в любых климатических условиях, включая и случаи обледенения направляющих. Направляющая механизма, в основном, предназначена для направления движения каретки. Общий вид одной из конструкций каретки показан на рис. 6.3.1.
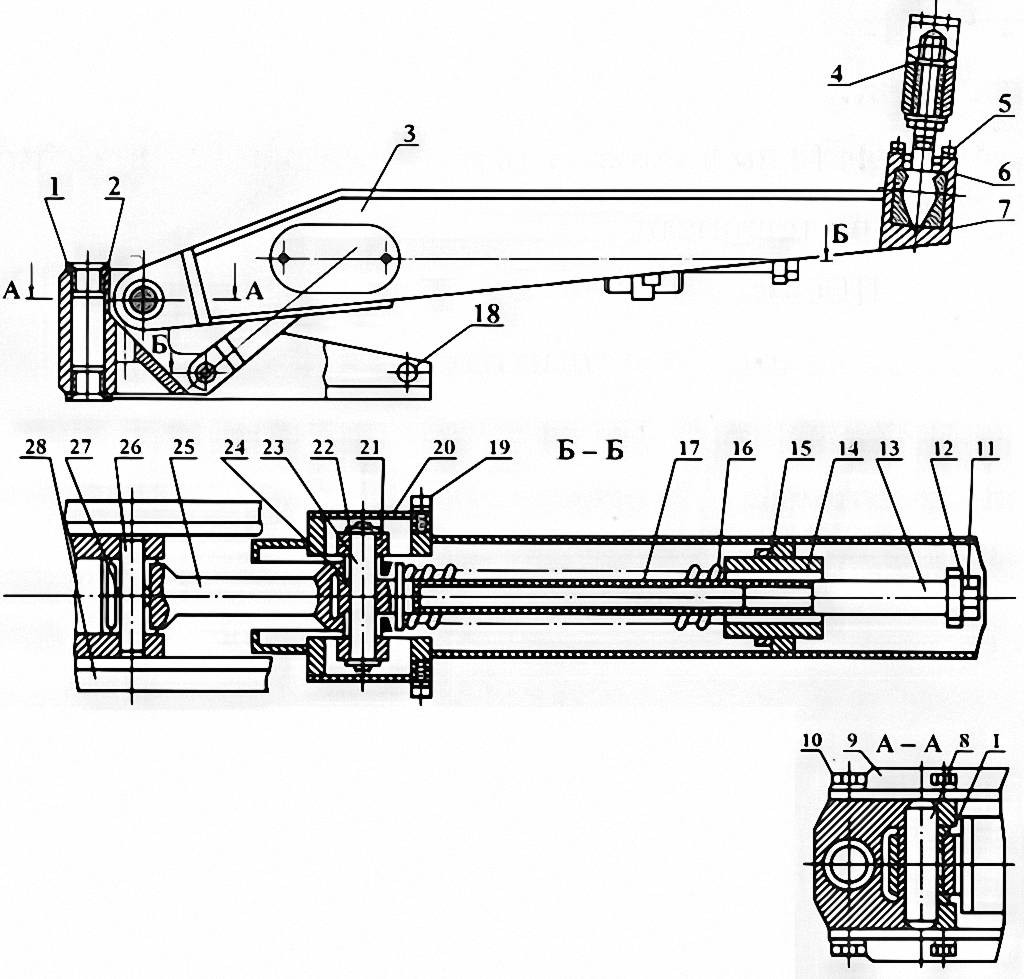
Пневмоцилиндры обеспечивают дистанционный подвод и отвод подвижных частей механизма с коммуникациями. Пневмоцилиндр, в общем виде, состоит из цилиидра, штока с поршнем, фланцев или крышек, а также штуцеров, через которые подается и отводится сжатый воздух при его работе. Подана в полость цилиндра сжатого газа осуществляется по командам системы управления. В зависимости от назначения и мест закрепления в механизме пневмоцилиндры имеют различные конструктивные решения. В то же время по своему основному назначению они мало отличаются от пневмоцилиндров, применяемых в подъемно-транспортном оборудовании, средствах обслуживания ракет и пусковых устройствах СК. Уравновешивающие устройства также получили достаточно широкое распространение в конструкциях механизмов стыковки и отвода. Одним из примеров такого устройства может служить стрела механизма отвода одной из коммуникаций жидкого кислорода СК ракеты «Протон-К», которая предназначена для подсоединения к разъемному соединению, удержания отводимых элементов и обеспечения слежения за колебаниями разъемного соединения относительно механизма отвода. Стрела представляет собой сварную конструкцию коробчатой формы, с одной стороны которой на оси 8 установлена опора 2 со втулками 1 для соединения с кареткой (рис. 6.3.2).
К опоре 2 осью 26 подсоединена стяжка 25 уравновешивающего устройства, состоящего из тяги 17, соединенной осью 23 и втулками 24 со стяжкой 25; пружины 16; гайки 14; вкладыша 15; распорок 13; шайбы 12 и болта 11. На оси 23 закреплены ролики 21, через которые передается уравновешивающее усилие пружины, действующее на стрелу 3 с подсоединенными к ней отводимыми коммуникациями. Ось 23 стопорится кольцом 22. На конце стрелы 3 механизма отвода наполнительного соединения на сферической опоре закреплен хомут 4, предназначенный для подсоединения к отводимым коммуникациям. Сферическая опора хомута представляет собой подвижное соединение, состоящее из шаровой опоры, вкладышей 7, прокладок 6 и крышки, крепящейся к стреле болтами 5. Регулировка положения стрелы в зависимости от массы отводимых элементов производится при помощи гайки 14. Болт 11 служит для установки пружины 16. Буферные устройства практически всегда входят в состав механизмов стыковки и отвода и служат для гашения механической энергии подвижных частей. К ним относятся буферы, демпферы, амортизаторы. Их применение обусловлено необходимостью:
Буфер, кроме того, может одновременно выполнять функцию фиксации подвижных частей в отведенном положении. В механизмах стыковки и отвода, как правило, применяются механические (пружинные) и гидравлические буферы и демпферы.
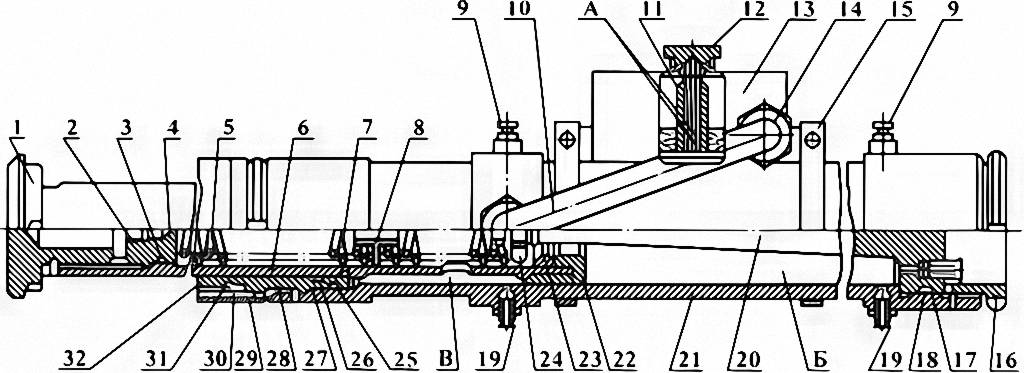
Одним из примеров может служить буфер механизма отвода разъемного соединения и коммуникации жидкого водорода СК МТКС «Энергия – Буран» (рис. 63.3), который предназначен для гашения кинетической энергии движущихся частей механизма с коммуникацией после их отвода. Он состоит из цилиндра 21, закрытого с одной стороны веретеном 20 переменного профиля, закрепленного гайкой 16, а с другой стороны – втулкой 25, закрепленной гайкой 28. К гайке 28 винтами 29 крепятся грязесъемник 30; ледолом 31 и втулка 32, ограничивающая ход штока. Пружины 5 и 7, находящиеся между опорной шайбой 24 и заглушкой 4, предназначены для удержания штока 6 в выдвинутом положении. Заглушка 4 закреплена гайкой 2. В переднюю часть штока ввинчен упор 1. На штоке гайкой 22 закреплена дроссельная шайба 23. На цилиндре 21 хомутами 15 закреплен бак 13, соединенный с внутренней полостью цилиндра трубопроводом 10. Рабочая жидкость в буфер заливается через трубку 11 бака. Уровень жидкости должен находиться между рисками А щупа 12. Рабочая жидкость сливается через трубки 19. Пробки 9 служат для выхода воздуха при заливке рабочей жидкости. Для герметизации буфера в канавках заглушки 4, втулки 25 и веретена 20 установлены резиновые кольца 3, 18, 26 и защитные шайбы 17, 27. При движении штока буфера внутрь цилиндра рабочая жидкость перетекает из полости «Б» в полость «В» и бак 13 через щель, образованную веретеном 20 и дроссельной шайбой 23. Площадь щели при давлении штока уменьшается по мере увеличения диаметра веретена, что обеспечивает плавное торможение подвижных частей механизма. Аналогичную конструкцию имеет буфер механизма стыковки газовых и электрических коммуникаций на СК ракеты «Протон-К». Их отличие заключается в вертикальном расположении буфера и расположении бака. Другим примером может служить демпфер стыковочного устройства СУ-1 СК ракеты «Зенит», который предназначен для обеспечения заданной скорости подвода патрубков к горловинам при стыковке и отвода каретки в исходное положение при отстыковке. Демпфер крепится к стойке, расположенной на основании механизма.
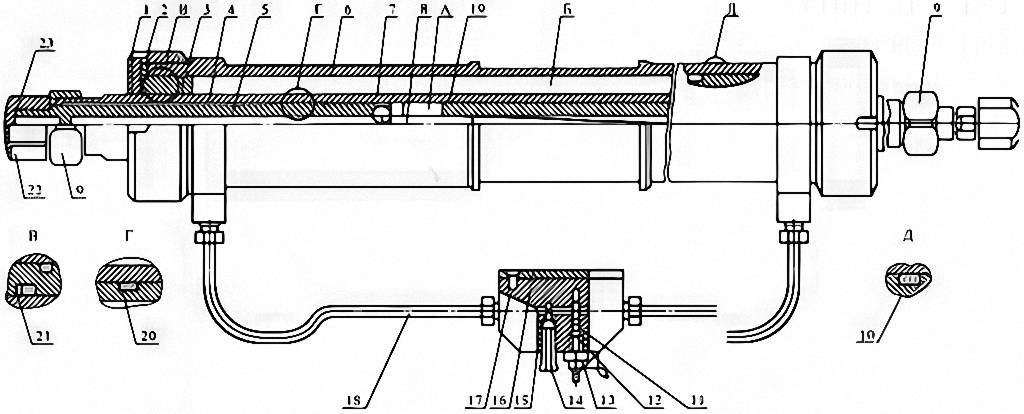
Демпфер (рис. 6.3.4) состоит из цилиндра 6 и штока 4, разделяющего цилиндр на две полости. Цилиндр закрыт двумя направляющими 3, закрепленными в цилиндре гайками 2. В канале штока 4 установлено два штока 5, шарнирно соединенных штифтами 7 с иглами 8. Иглы входят в отверстия в дне стаканов 19. Штоки удерживаются в канале гайками 9. Ударные нагрузки на штоки 5 воспринимаются гайками 22. Полости цилиндра 6, разделенные поршнем штока 4, сообщаются между собой трубами 18 через регулятор, состоящий из корпуса 15, иглы 12 и вентильной пробки 14. В корпусе 15 имеется канал, через который сообщаются полости цилиндра 6, причем проходное сечение канала может регулироваться иглой 12. Вентильные пробки 14, 23 предназначены для удаления излишков жидкости при заправке полостей демпфера. Канал штока 4 заполнен жидкостью таким образом, что, если левый шток 5 вдвинут внутрь штока 4, то правый шток 5 полностью выдвинут. Демпфер двухстороннего действия. При перемещении каретки справа налево исходное положение демпфера следующее: шток 4 смещен вправо относительно цилиндра 6, левый шток вдвинут в шток 4, правый – выдвинут. При перемещении рамы механизма специальный упор ударяет в гайку 22, шток 5 перемещается в канале штока 4 и вытесняет жидкость в полость А через отверстие в дне стакана 19. При этом игла 8 постепенно перекрывает отверстие в стакане 19, тем самым увеличивается сопротивление перетекания жидкости в полость А, и происходит гашение кинетической энергии движущейся массы. Жидкость, вытесняемая в полость A, выталкивает шток 5 из полости штока 4 до упора в гайку 9. При касании гайки 22 с гайкой 9 начинает перемещаться шток 4, при этом жидкость, перетекая через регулятор в полость Б, обеспечивает заданную постоянную скорость перемещения рамы каретки. 6.4. Расчет динамических характеристик механизмов стыковки и отвода
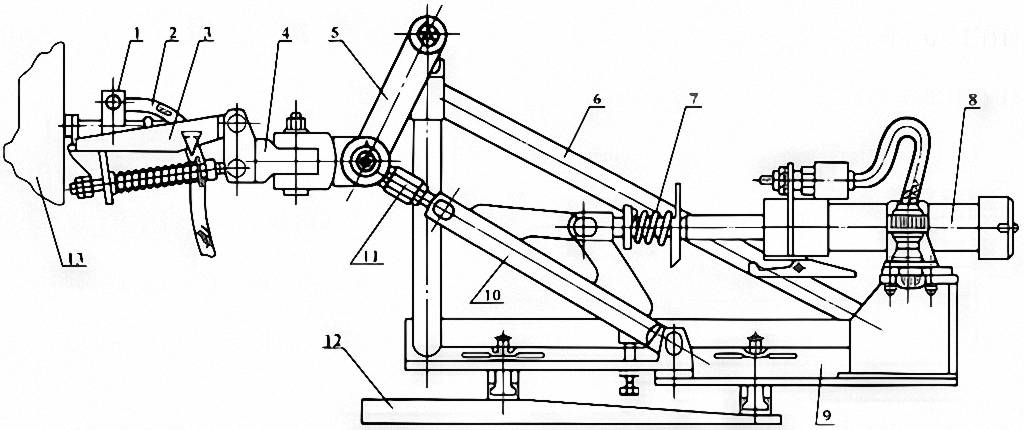
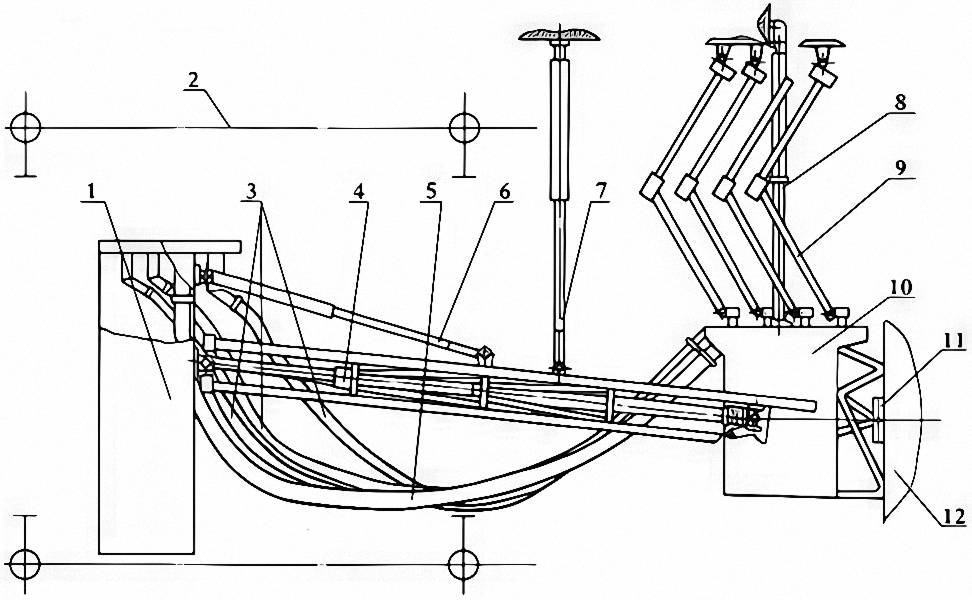
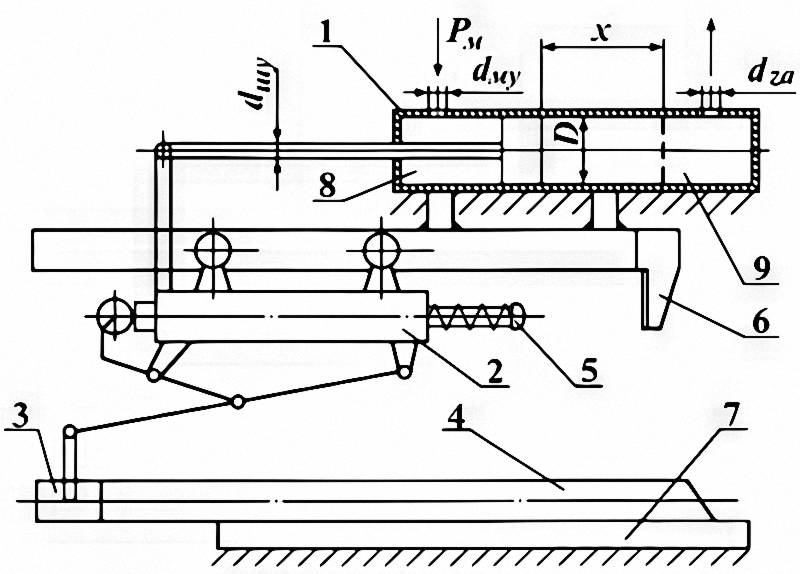
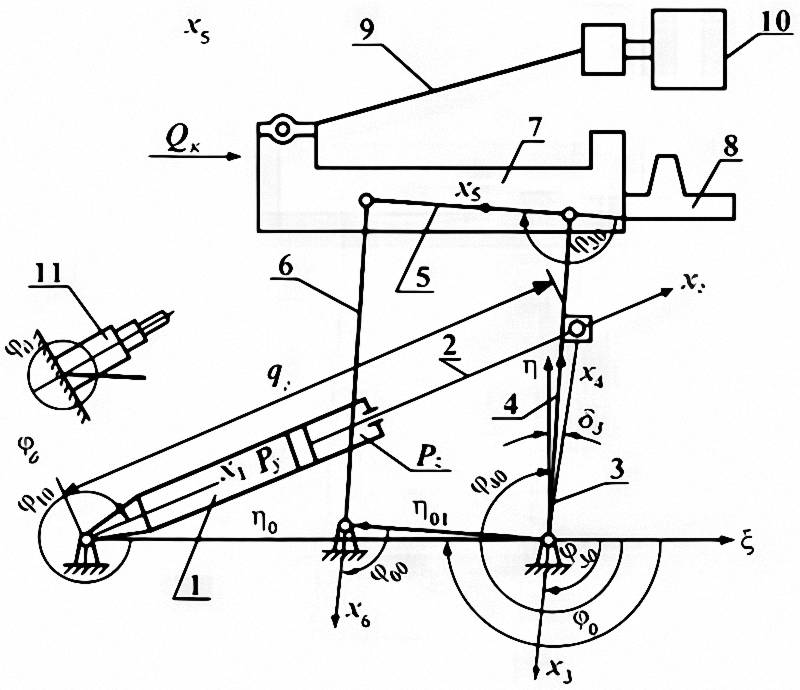
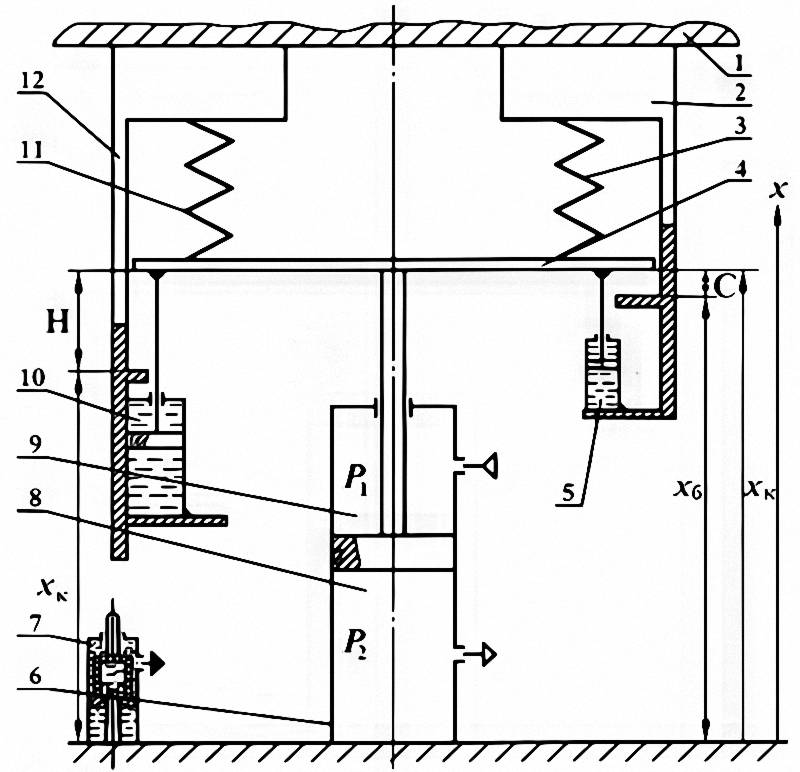
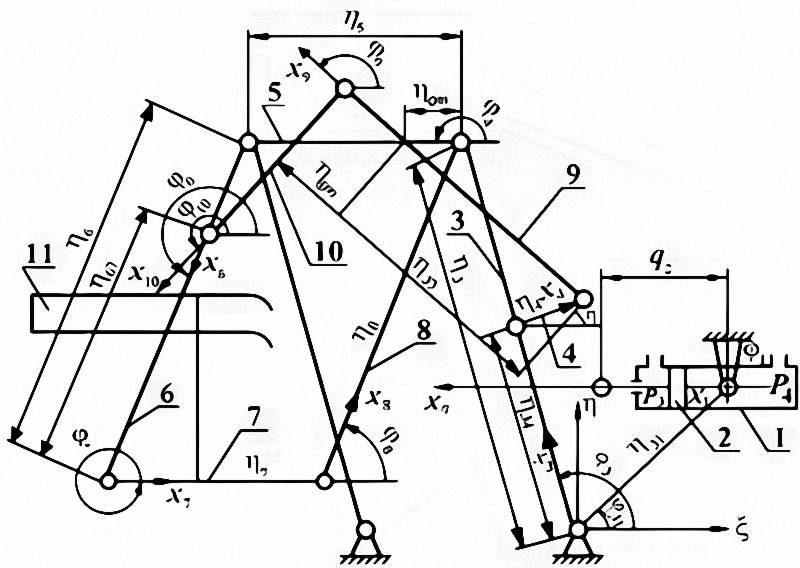
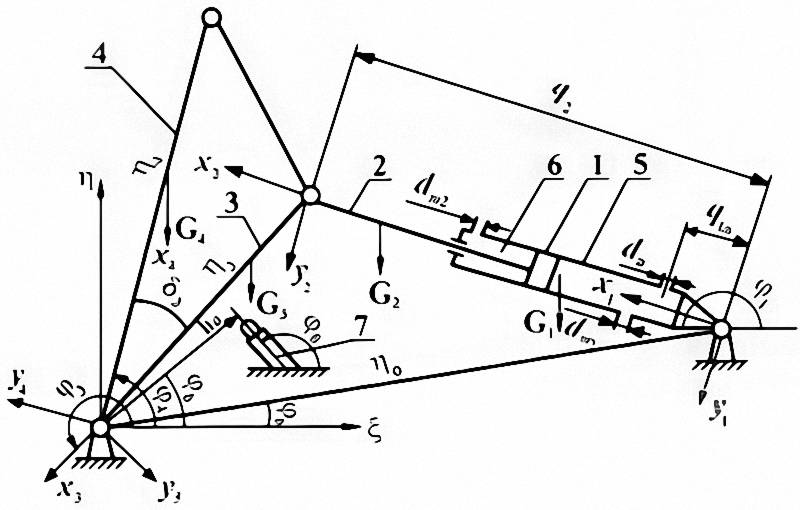
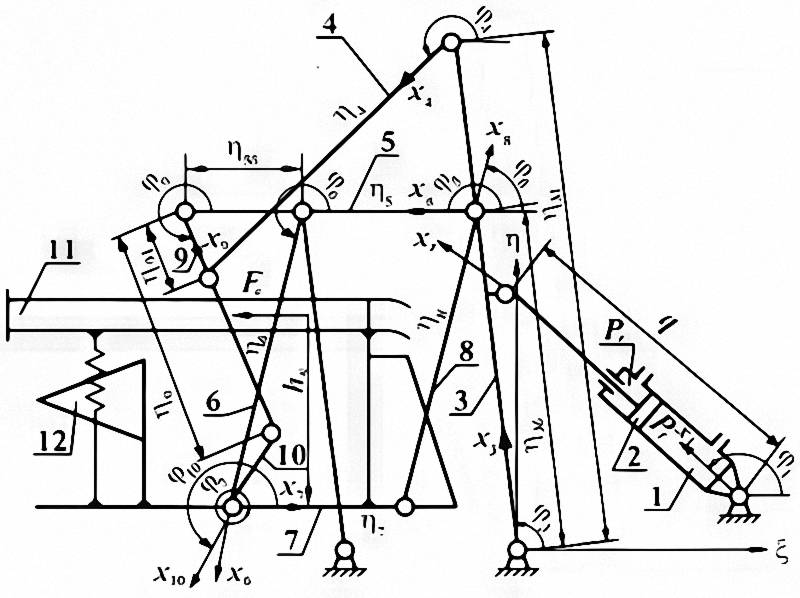
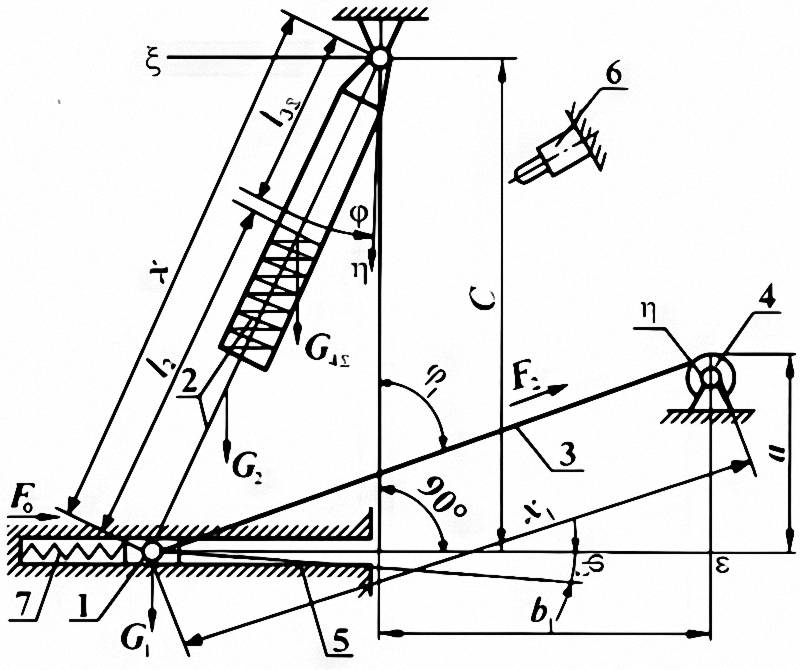
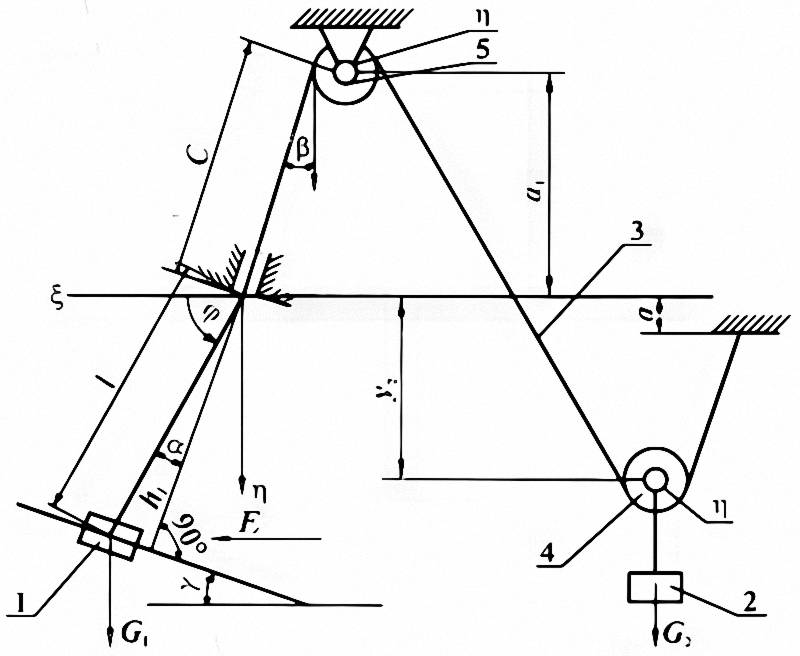
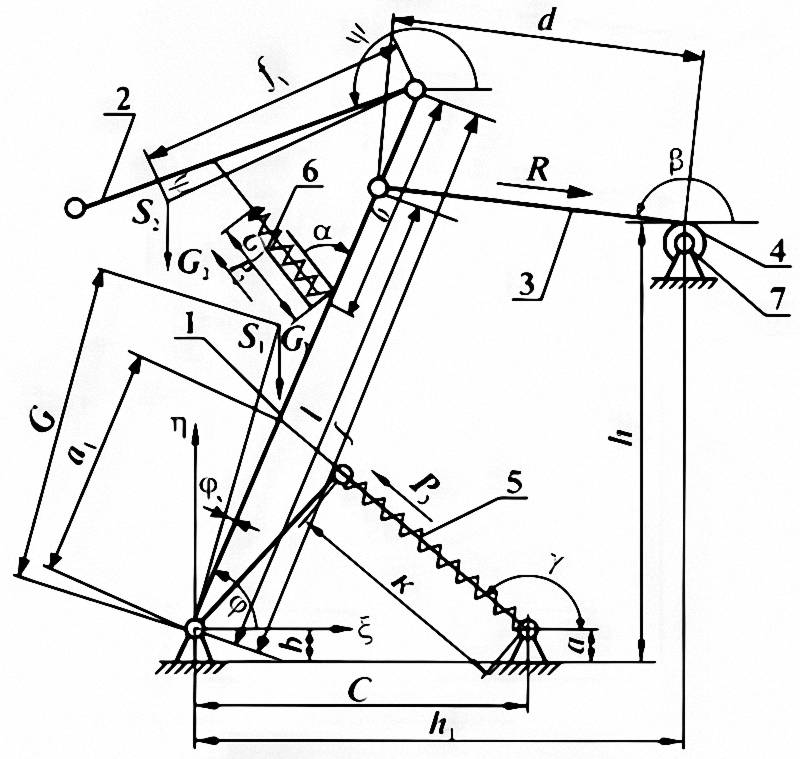
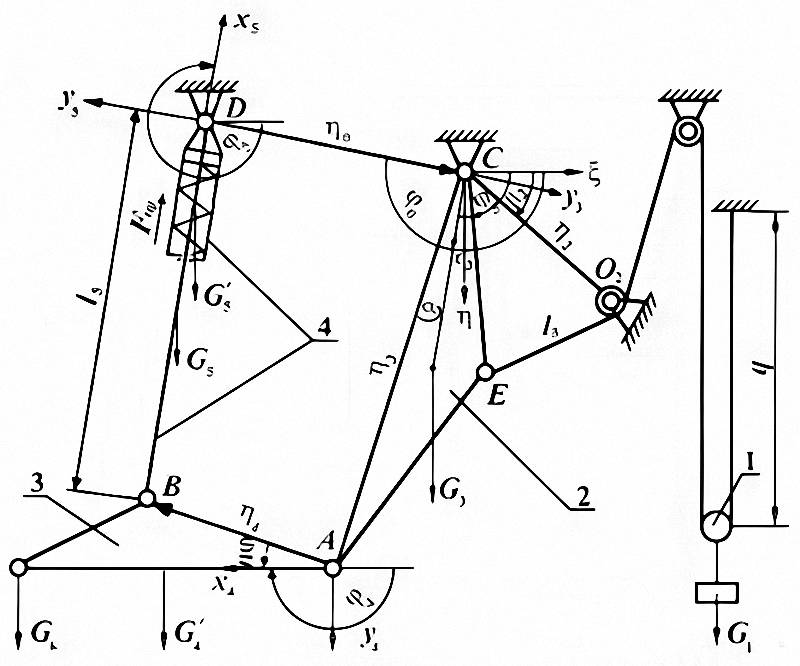
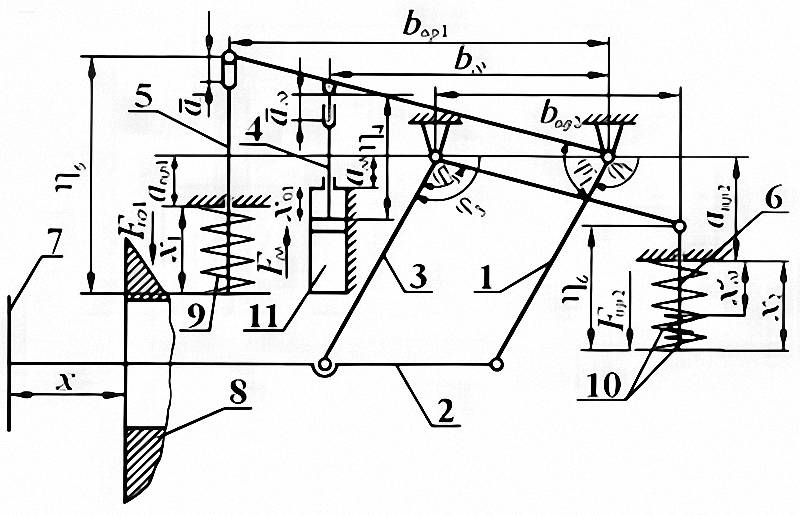
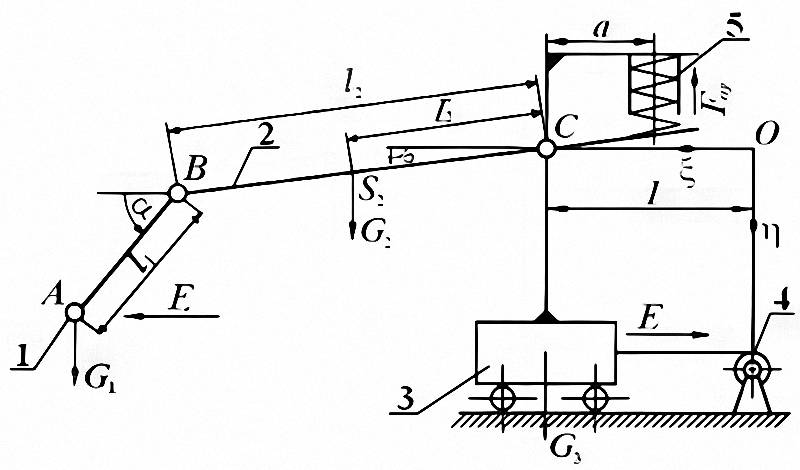
Механизмы стыковки и отвода устанавливаются непосредственно на подвижных и непо-.... обслуживания ракеты, при этом движение площадок может происходить одновременно с работой механизма отвода (МО). В отличие от широко распространенных в технике механизмов они включают в себя гибкие звенья (пневматические и гидравлические), обеспечивающие заданный закон движения. По своему конструктивному исполнению механизмы отвода подразделяются на кареточные и рычажные и могут иметь одну или несколько степеней свободы. Принципиальные схемы типовых механизмов приведены на рис. 6.4.1 и 6.4.2. На рис. 6.4.3 и 6.4.4 приведены типовые расчетные схемы механизмов отвода с пневматическим (рис. 6.4.3) и с пружинным и грузовым приводом (рис. 6.4.4).
Процесс проектирования МСО осуществляется на основе анализа его функционирования, который включает в себя:
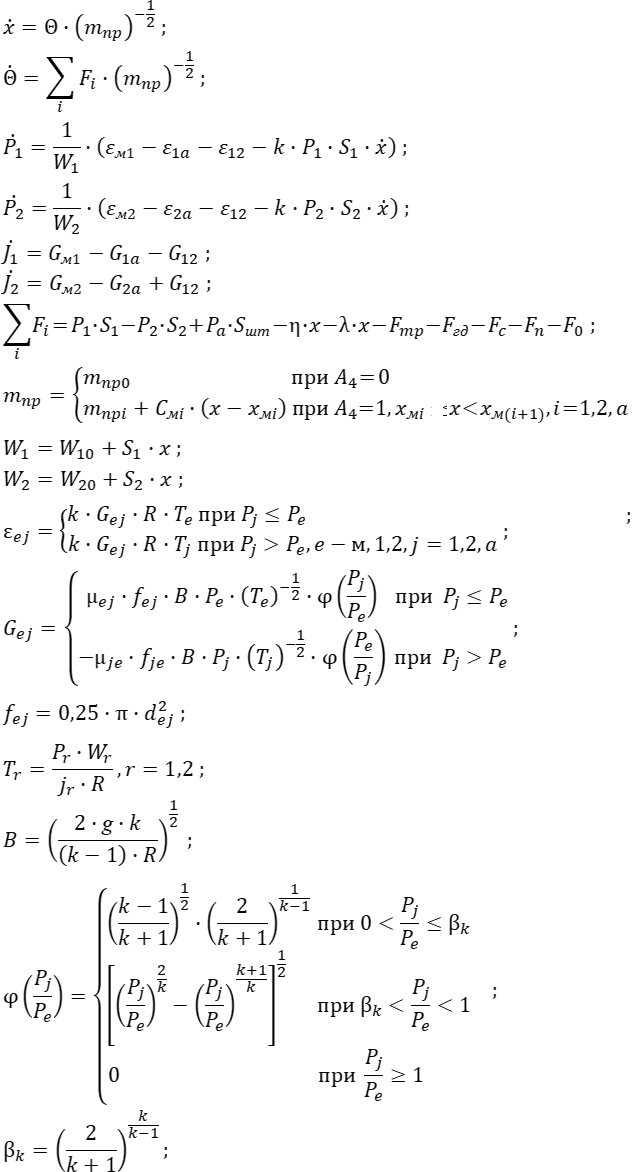
Внешними возмущающими воздействиями для МСО являются усилия, создаваемые при совместном отводе площадок средств обслуживания ракеты и вызываемые ими кинематические возмущения, а также кинематические возмущения, возникающие со стороны борта ракеты, и ветровая нагрузка. Основой динамического анализа МСО служат динамические модели – системы дифференциальных уравнений динамического равновесия (в форме Коши) и последующее исследование переходных процессов по этим моделям. При построении математических моделей используются уравнения Лагранжа второго рода, а также законы сохранения массы и энергии для термодинамических и гидравлических систем. Для МСО с одной степенью свободы предлагается использовать обобщенную динамическую модель. Основой данной математической модели служит обобщенное уравнение движения, позволяющее моделировать механизмы с любой кинематикой и разным числом звеньев. Обобщенное уравнение получено на основе известного уравнения движения введением новой переменной 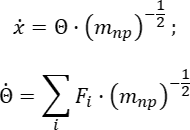
где x – перемещение основного звена; mпр – приведенная к основному звену масса подвижных звеньев МО; Fi – силы, действующие на механизм отвода и приведенные к основному звену. Представление уравнения движения в данной форме позволяет исключить вычисления частных производных от кинетической энергии, что значительно упрощает вычислительный процесс. При этом приведенные масса и сила задаются как известные параметры на уровне данных. Обобщенная динамическая модель механизма произвольной структуры с одной степенью свободы и внешними возмущающими воздействиями имеет вид:
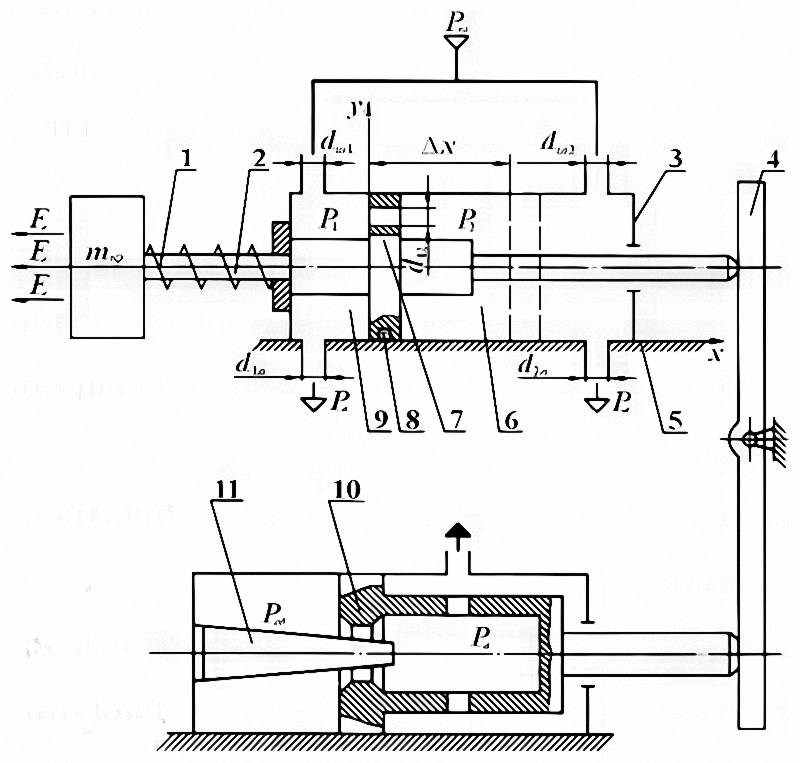
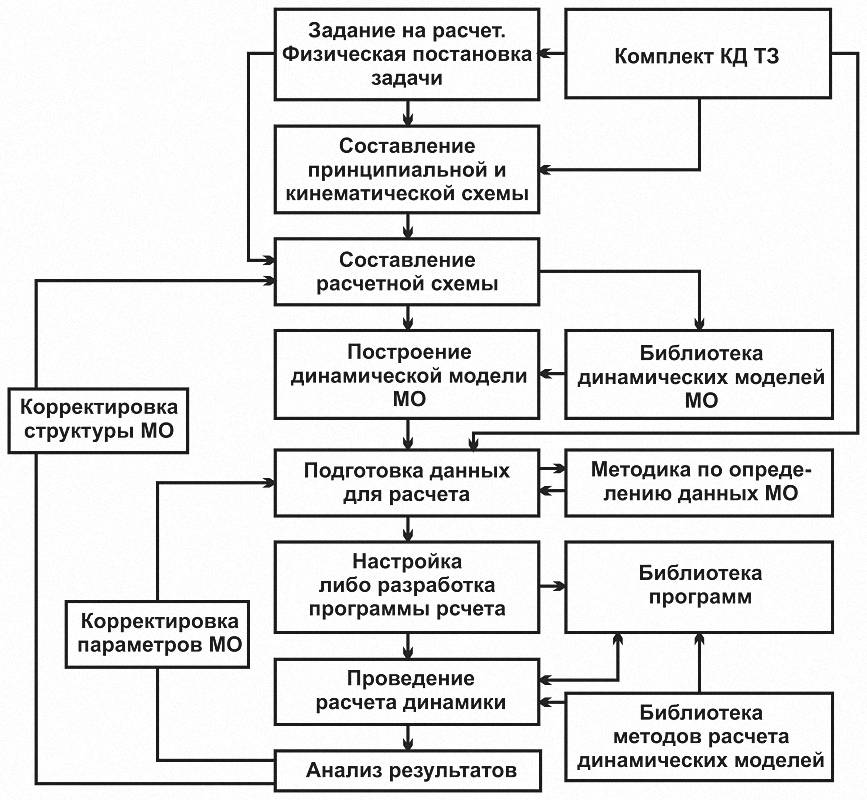
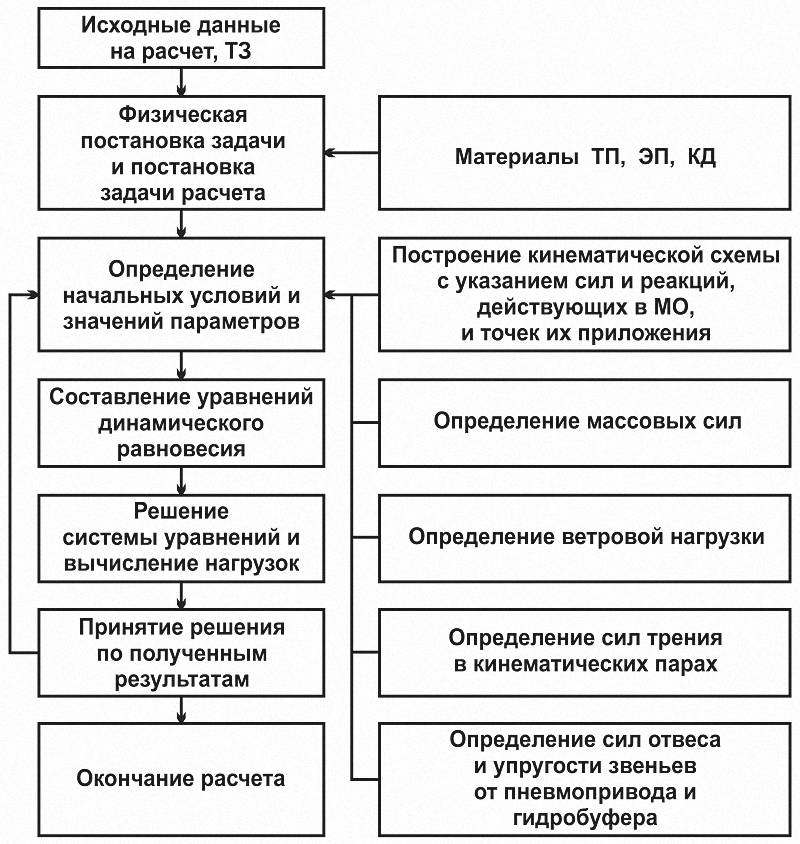
Обобщенной динамической модели соответствует расчетная схема, приведенная на рис. 6.4.5. Расчеты динамики МСО выполняются в несколько этапов по следующему алгоритму (рис. 6.4.6).
На первом этапе, исходя из требований к работе механизма, на основе конструкторской документации и исходных данных (ТЗ) производится идеализация исследуемого механизма и физических процессов, имеющих место при его функционировании, формируется принципиальная и расчетная схемы исследуемого механизма. Кинематическая схема механизма строится по принципиальной схеме только для рычажного механизма в выбранном масштабе с точным соблюдением всех размеров, от которых зависит движение того или иного звена. На кинематической схеме должны быть указаны направления всех внешних сил, действующих на звенья механизма. При этом должны быть точно определены начальное и конечное положения звеньев механизма. На каждом подвижном звене механизма вводится система координат xi, yi для определения положения различных элементов этого звена. Ось xi направляется по линии, соединяющей места касания соседних звеньев (шарниры) в направлении обхода кинематической цепи. Точки начала координат помещаются в местах касания соседних звеньев. Для определения положения звеньев механизма при их движении вводится неподвижная система координат ξ, η. Углы φi, определяющие положения звеньев рычажного механизма, замеряются от неподвижной оси ξ до оси xi в одном направлении. На втором этапе осуществляется настройка динамической модели механизма. Для механизма отвода с одной степенью свободы динамическую модель получают из обобщенной модели путем исключения отдельных параметров и управляющих признаков. Для механизма отвода с двумя и более степенями свободы динамическую модель формируют по расчетной схеме путем сравнения с типовыми схемами, приведенными в каталоге типовых схем МСО, где для каждой схемы приведены соответствующие динамические модели. Если нужная расчетная схема отсутствует, то разрабатывается оригинальная динамическая модель в соответствии со схемой механизма. После получения модели разрабатываются алгоритм и программа счета, если таковые отсутствуют в библиотеке программных средств, производится настройка готовой программы на данную задачу. Для расчета динамики механизма с одной степенью свободы разработаны универсальные программные средства. Для механизма только с жесткими и упругими звеньями для расчетов динамики может использоваться программный комплекс «Зенит». Подготовка исходных данных для расчета динамики МСО заключается в определении массы, моментов инерции и координат центра тяжести звеньев механизма, характеристик трения, приведенных массы и силы, ветровой нагрузки. В качестве примера рассмотрим получение динамических характеристик механизма для отвода коммуникаций, принципиальная схема которого приведена на рис. 6.4.7.
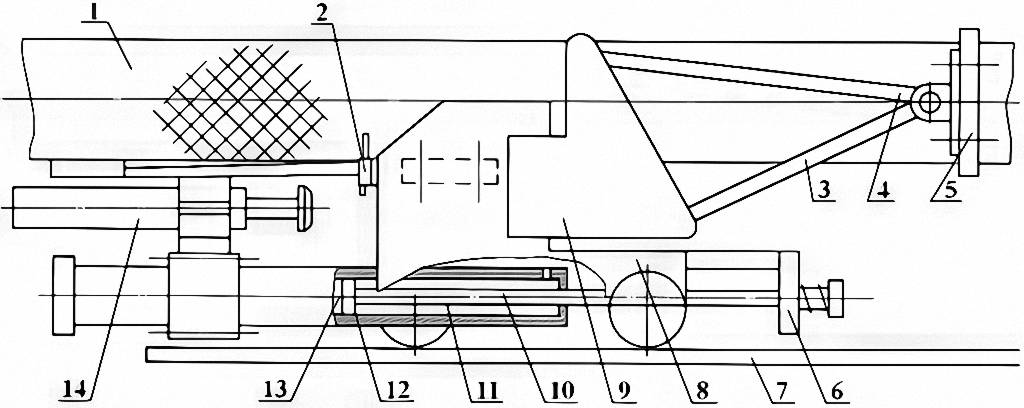
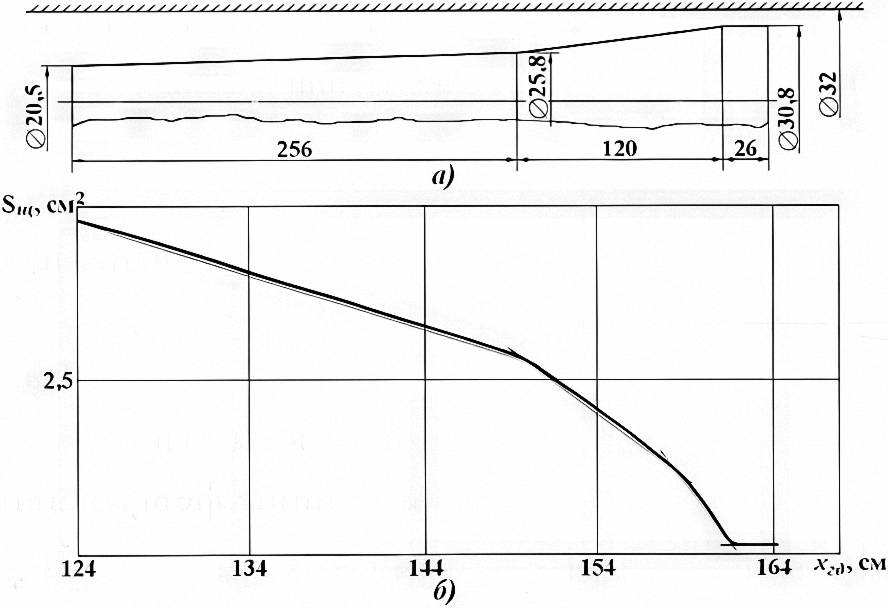
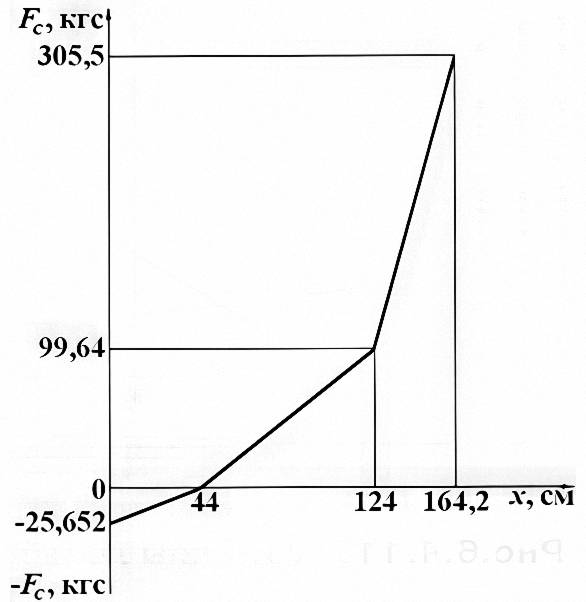
По направляющей 7 перемещаются две стойки 8. К каждой стойке присоединяется по вертлюгу 9, к вертлюгу крепятся стрела 4 и подвеска 3, соединенные вместе кронштейном 5. К кронштейнам крепятся коммуникации 1. Вторая часть крепления коммуникаций находится на стойках. Шток с поршнем 10 через водило 6 совершает возвратно-поступательное движение совместно со стойками. Пневмоцилиндр 12 крепится на направляющей. Защелка 2 служит для соединения подвижных звеньев с гидробуфером 14 после их перемещения па 124 см и расположена на стойке. Кинетическая энергия подвижных звеньев поглощается двумя гидробуферами. Профиль иглы гидробуфера приведен на рис. 6.4.8. Отвод подвижных звеньев механизма с коммуникациями осуществляется за счет силы, приходящей на поршень и создаваемой давлением в полости 11 пневмоцилиндра. и энергии отстрела расстыкованной части разъемного соединения. Давление в полость пневмоцилиндра 11 подается через отверстие диаметром 0,8 см из магистрали с избыточным давлением Pм = (16 ± 1) кгс/см2 за 20 мин до начала расстыковки разъемного соединения. Давление из полости пневмоцилиндра 13 стравливается через отверстие диаметром 0,8 см. Расстыкованной части разъемного соединения при отстреле сообщается начальная скорость 248 см/с. Отводу коммуникаций с расстыкованной частью разъемного соединения препятствует сила сопротивления, заданная графиком на рис. 6.4.9.
Задачей расчета динамики механизма отвода является определение максимальной скорости отвода подвижных звеньев в момент подхода их к гидробуферу и максимального давления жидкости в гидробуфере.
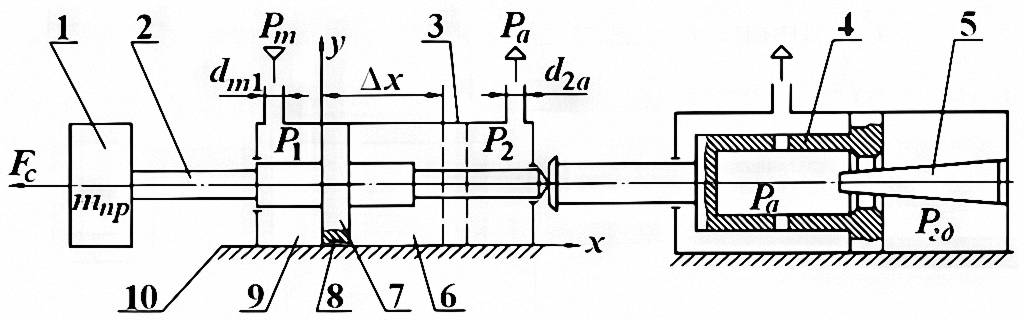
Так как механизм отвода, показанный на рис. 6.4.7, представляет собой пневмомеханическую систему с одной степенью свободы, с постоянной массой и имеет одну обобщенную координату – перемещение поршня пневмоцилиндра, то расчетная схема будет иметь вид, приведенный на рис. 6.4.10. Исключая из обобщенной динамической модели связи между полостями пневмоцилиндра и внешние возмущающие воздействия Fn, Fо, поскольку они отсутствуют, получим динамическую модель для данного механизма, которая имеет вид:
Ĵ1 = Gм1; Ĵ2 = -G2а; Σi Fi = P1·S1 –P2·S2 + Pа·Sшт – -λ·x –Fтр –Fгд –Fс.
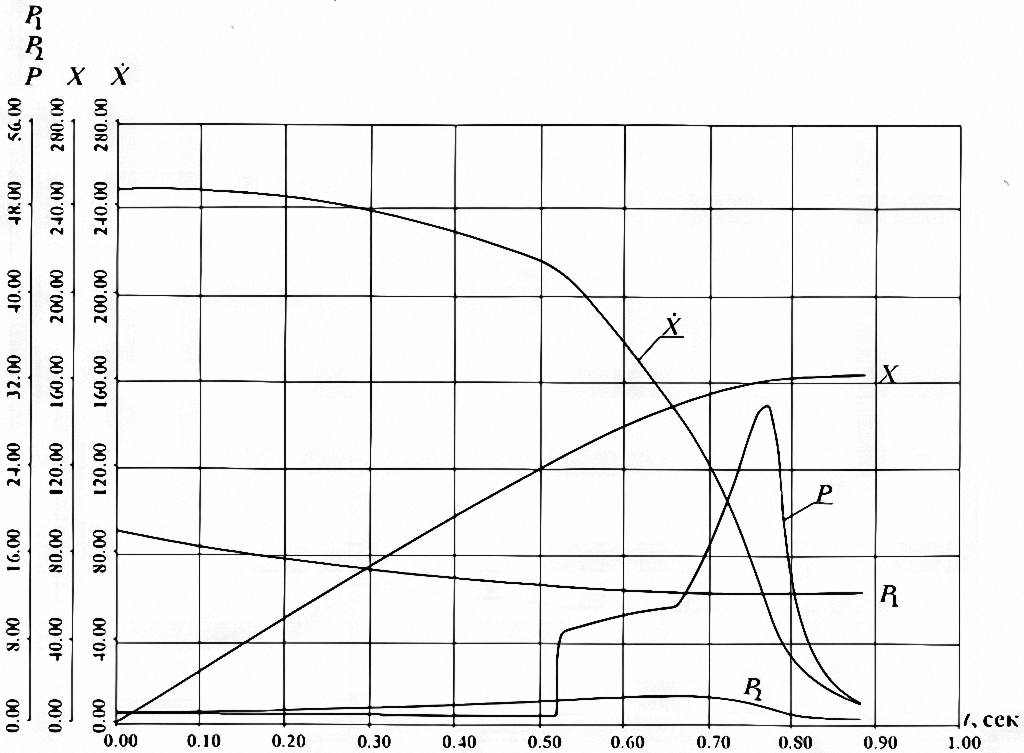
Результаты расчета, выполненные на ЭВМ, представлены на рис. 6.4.11. В результате проведенного расчета получили следующие данные:
6.5. Силовой расчет механизмов стыковки и отвода Силовой расчет механизма стыковки и отвода является одной из задач динамического анализа механизма. Решение данной задачи предполагает изучение влияния сил, действующих при работе механизма, на кинематические пары и места его крепления, включая и борт ракеты, а также установление способов их уменьшения. Силовые расчеты механизма проводятся с использованием уравнений динамического равновесия в форме Даламбера. Для составления уравнений динамического равновесия (уравнений кинетостатики) к заданным силам, действующим в механизме, и силам реакций связей необходимо добавить массовые силы – силы инерции. Силовые расчеты механизма включают в себя расчеты сил (нагрузок), действующих с его стороны на борт ракеты, и расчеты нагрузок на места его крепления к площадкам средств обслуживания ракеты. В общем виде уравнения динамического равновесия, используемые в силовых расчетах, имеют вид: 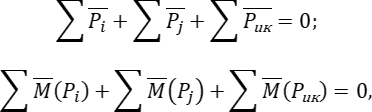
ΣPix + Σxj + ΣPик x = 0; ΣPiy + Σyj + ΣPик y = 0; ΣPiz + Σzj + ΣPик z = 0; ΣMx(Pi) + Mx(Rj) + Mx(Pик) = 0; ΣMy(Pi) + My(Rj) + My(Pик) = 0; ΣMz(Pi) + Mz(Rj) + Mz(Pик) = 0;
В данной системе уравнений неизвестными параметрами являются реакции в узлах связей xj, yj, zj, действующие на механизм стыковки и отвода. Нагрузки, действующие со стороны механизма на площадки средств обслуживания и ракету, будут равны по величине, но противоположно направленны силам xj, yj, zj.
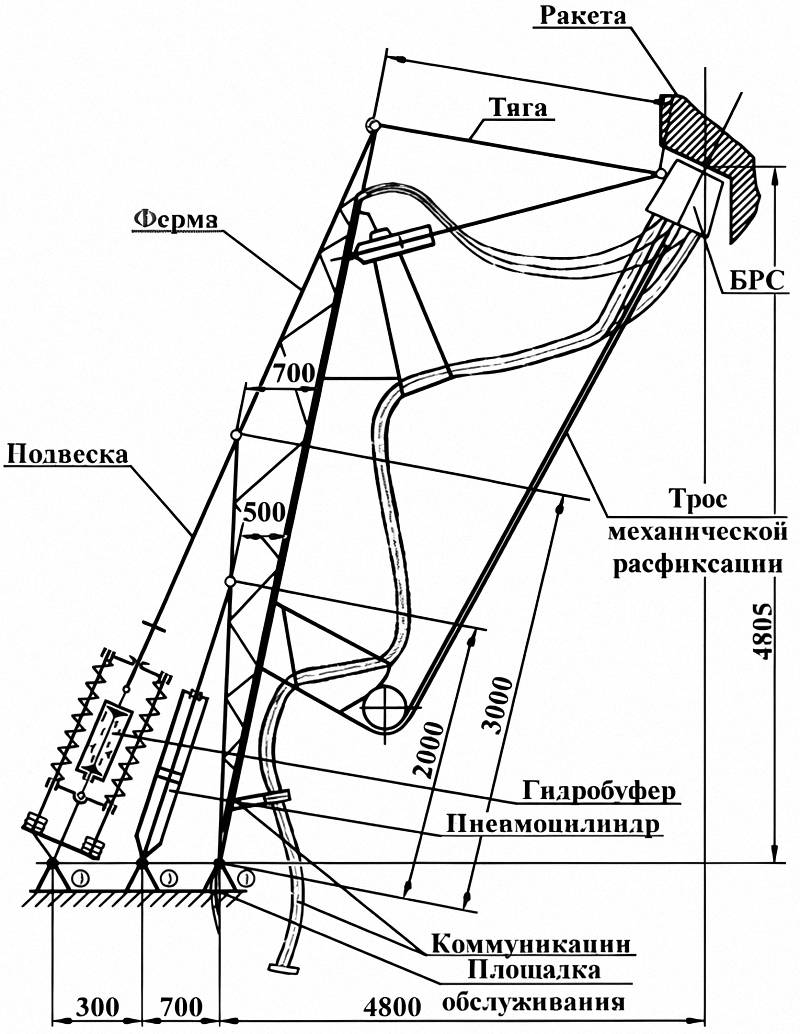
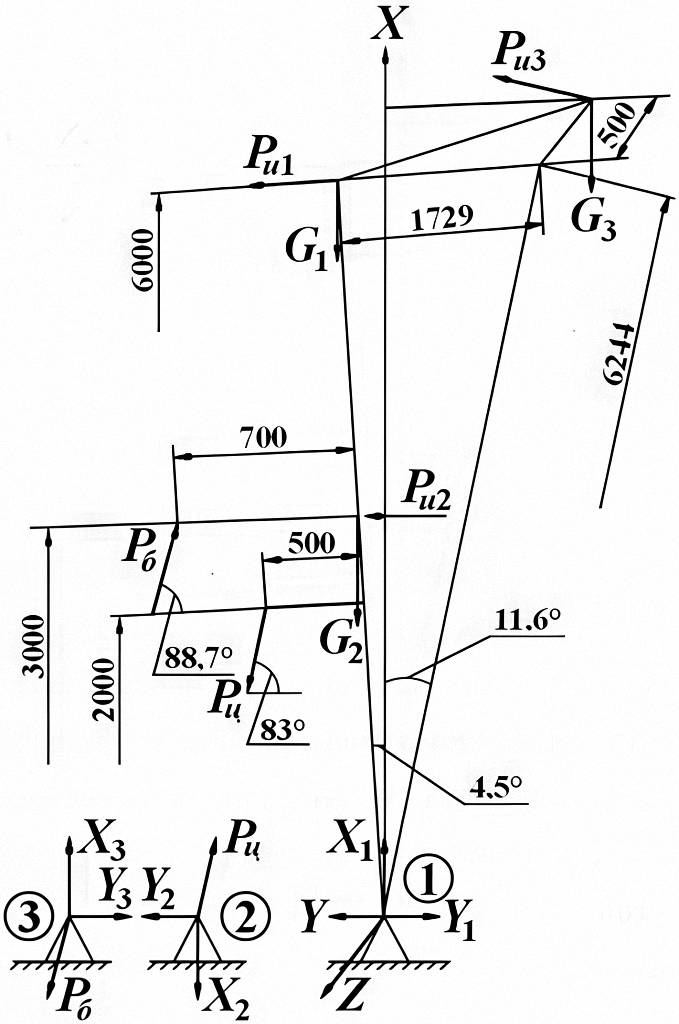
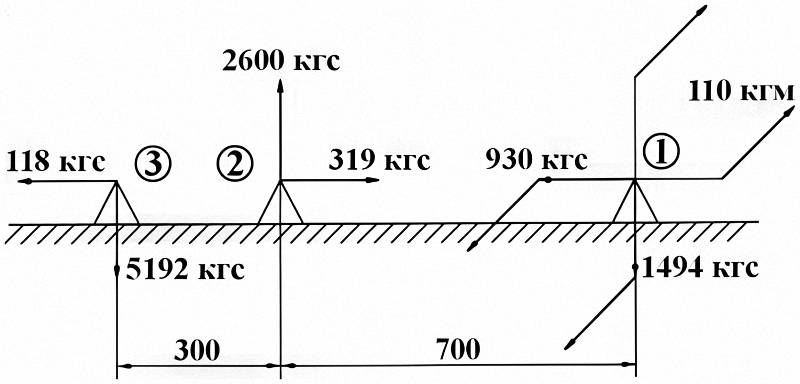
Расчеты нагрузок выполняются в соответствии с алгоритмом, приведенным на рис. 6.4/12. Определение массовых сил производится в зависимости от вида выполняемого расчета. При расчете нагрузок на борт ракеты учитываются массовые силы, возникающие в механизме при колебаниях борта ракеты и площадок средств обслуживания. При расчете нагрузок на площадку учитываются массовые силы, возникающие в процессе отвода МСО. Значения сrоросnей и ускорений борта ракеты определяются исходя из параметров его колебаний, которые включают в себя амплbтуды и частоnы колебаний ракеты. Значения скоростей и ускорений звеньев в процессе работы определяются по результатам динамических расчетов. Для выполнения расчетов нагрузок может использоваться программный комплекс «Зенит». В этом случае пневматические и гидравлические звенья механизмов моделируются типовыми конечными элементами с заранее известными силовыми факторами. В качестве примера рассмотрим расчет нагрузок на площадку от МСО, схема которого (в подведенном положении) приведена на рис. 6.4.13. Нагрузки на площадку определяют в местах крепления фермы, пневмоцилиндра и подвески к площадке средств обслуживания (точки 1, 2, 3) для момента начала торможения гидробуфером. Расчетная схема представлена на рис. 6.4.14.
Уравнения динамического равновесия, исходные данные и результаты счета представлены в табл. 6.4.1. В таблице обозначено:
Значения усилий Pб , Pц и ω = 1,568 с-1 взяты из динамического расчета в момент времени, соответствующий началу торможения гидробуфером. Уравнения динамического равновесия
Литература
Авторы главы
Авторы главы выражают благодарность сотрудникам КБ «Арматура» и КБОМ, принявшим участие в подготовке материалов главы к печати. |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

 (где T – кинетическая энергия) и последующих преобразований. Обобщенное уравнение движения механизма имеет вид:
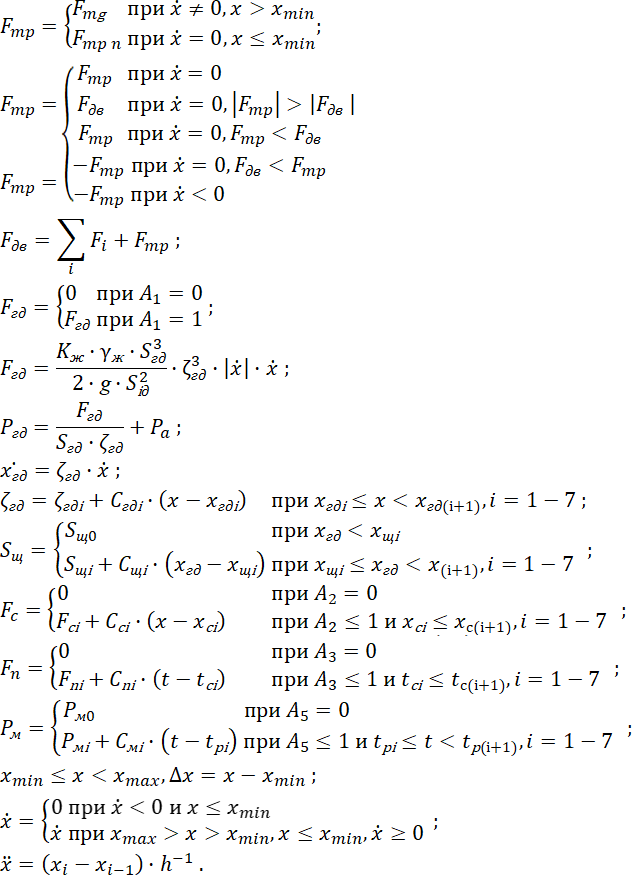

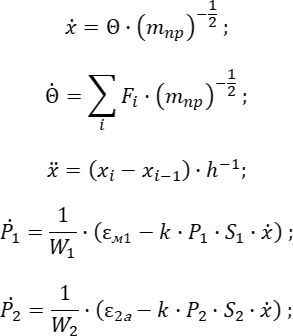

| АСУ ТО | – | автоматизированная система управления технологическим оборудованием |
| БТТА | – | большегрузные транспортно-технологические агрегаты |
| ВКТ | – | высококипящий компонент топлива |
| ВПВ | – | высококонцентрированный пероксид водорода |
| ДПК | – | дренажно-предохранительный клапан |
| ДУ | – | двигательная установка |
| ЗСК | – | заправочно-сливной клапан |
| ИСМ | – | изотермическая стыковочная машина |
| КА | – | космический аппарат |
| КП | – | предохранительный клапан |
| КРТ | – | компонент ракетного топлива |
| МТКС | – | многоразовая транспортно-космическая система |
| МСО | – | механизм стыковки и отвода |
| ОК | – | орбитальный корабль |
| ПУ | – | пусковая установка |
| ПЩЗ | – | пневмощит заправки |
| ПГС | – | пневмо-гидравлическая схема |
| ПК | – | пневмоклапан |
| РБ | – | разгонный блок |
| РКН | – | ракета космического назначения |
| РН | – | ракета-носитель |
| СГ | – | сжатые газы |
| СГС | – | средства газоснабжения |
| СК | – | стартовый комплекс |
| СКУ | – | система контроля уровня |
| СНиП | – | строительные нормы и правила |
| ТЗ | – | техническое задание |
| ТЗА | – | транспортно-загрузочный агрегат |
| ТК | – | технический комплекс |
| ТМ | – | термометр многоканальный |
| ТПА | – | транспортно-перегрузочный агрегат |
| ТУА | – | транспортно-установочный агрегат |
| ФЭП | – | фильтроэлемент пористый |
| ЦН | – | центробежный насос |
| ЭПК | – | электро-пневмоклапан |
| ЭТС | – | энерготрансформирующая система средств газоснабжения |
| ШПУ | – | шахтная пусковая установка |
 Смотри также Книгу 1.
ОГЛАВЛЕНИЕ

Инженерное пособие "Технологические объекты наземной инфраструктуры ракетно-космической техники" Книга 2 – М., Полиграфикс РПК, 2006 - с.376
Лицензия серия ИД №026009 Подписано в печать 02.08.2006 г.
Формат 60x90/8.
Печать офсетная. Тираж 750 экз. Заказ №61274
Издательство "Полиграфикс РПК"
Москва, Тверская, 9 Тел. (495) 786 77 06, 365 59 25
|
|
|
|