|


|
 |
|
|
|
|
|
Под общ. ред. И.В. Бармина
Москва 2005
|


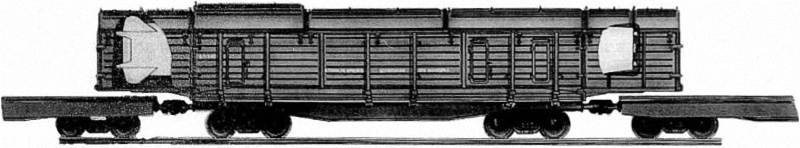
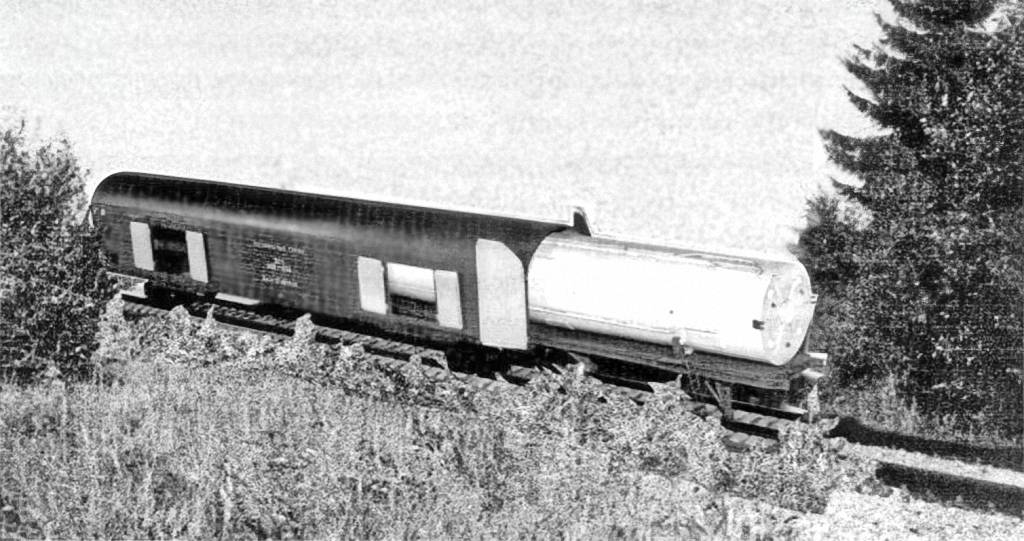
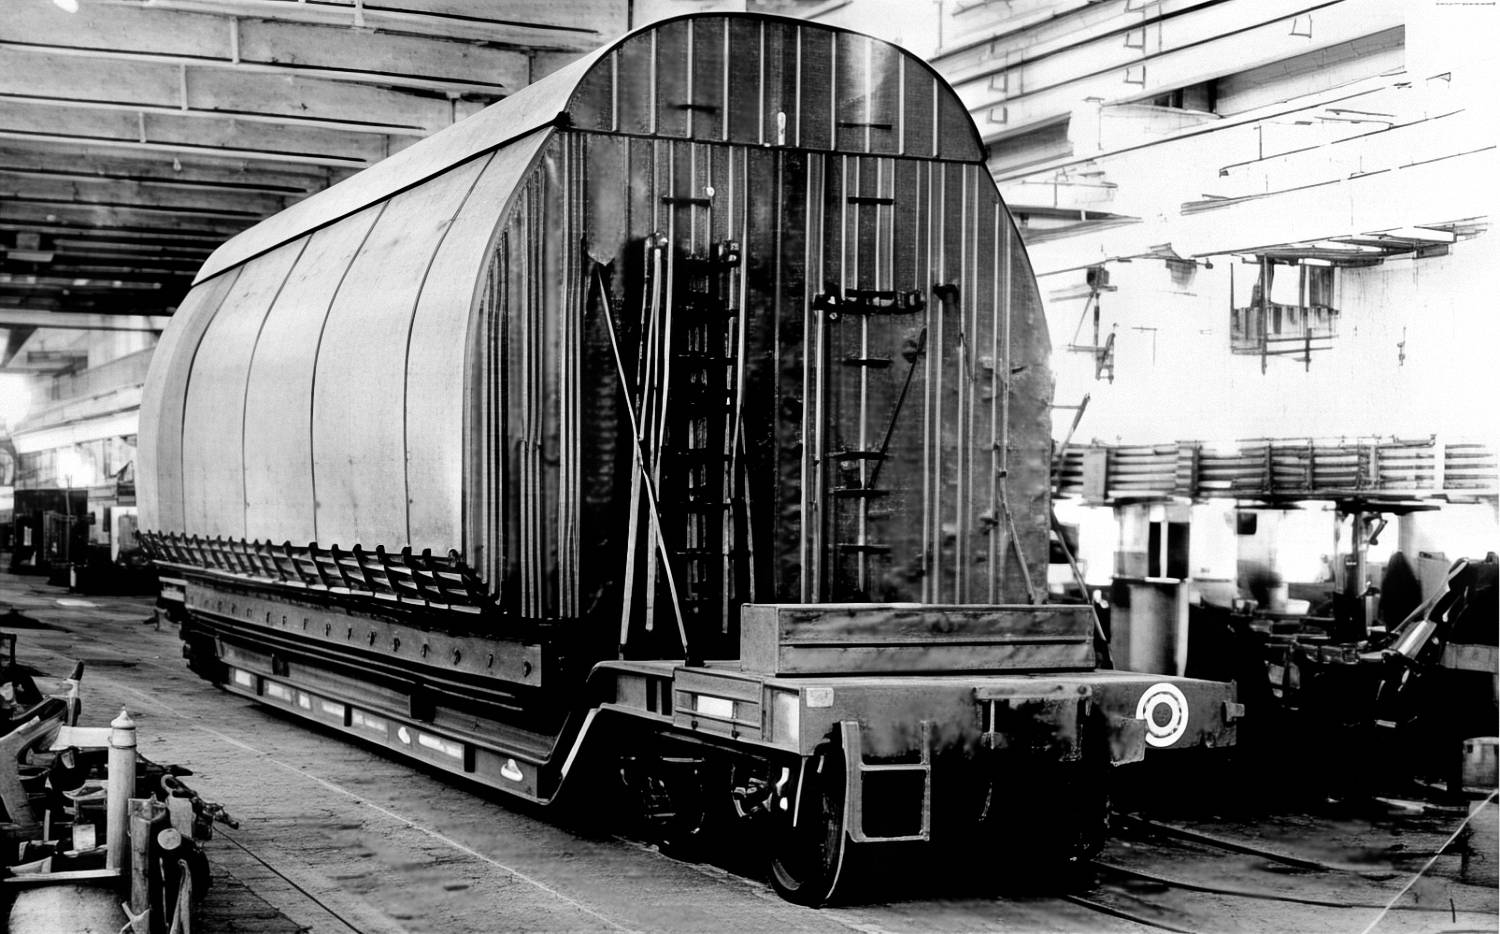
ГЛАВА 1 А.В. Титов, А.Д. Новиков, В отечественной и зарубежной практике для транспортирования ракет с заводов-изготовителей на ракетные объекты используют автодорожный, железнодорожный, воздушный и водный виды транспорта. Транспортирование ракет на относительно небольшие расстояния (до нескольких сотен километров) обычно осуществляется по наземным дорогам автодорожными транспортными средствами. При транспортировании таких грузов на большие расстояния используется железнодорожный транспорт, а при наличии удобных водных путей сообщения – также и водный транспорт. Воздушный транспорт для доставки ракет и их составных частей применяется, когда сроки транспортирования ограничены или габариты грузов не позволяют транспортировать их другими видами транспорта, а также в случае отсутствия или разрушения дорожной сети. Транспортирование баллистических ракет и их составных частей (далее – ракетных грузов) от заводов-изготовителей до стартовых позиций является одним из первых этапов в технологической цепочке эксплуатации ракетно-космических комплексов. Использование ракетной техники в решении народнохозяйственных и оборонных задач (пуски межконтинентальных ракет, запуски космических аппаратов различного назначения, обеспечение программ пилотируемых полетов, систем космической разведки и т д.) привело к необходимости создания более мощных ракет (среднего и тяжелого классов) и к увеличению их габаритов и масс. Это потребовало создания для них своих специальных технологических транспортных средств, разработка которых первоначально базировалась на имеющемся опыте создания средств транспортирования в промышленности страны. В последующем в результате проведенной в ракетно-космической отрасли специализации предприятий по созданию (разработке) отдельных видов наземного оборудования, основной объем работ по созданию различных по назначению транспортных средств (транспортные, транспортно-установочные, транспортно-перегрузочные агрегаты и т.д.) стал выполняться такими предприятиями, как КБ «Мотор», ЦКБТМ, ЦКБ тяжмаш (г. Тверь). Тем не менее, на различных этапах развития ракетной техники к созданию отдельных транспортных агрегатов привлекались КБТМ, КБ Брянского завода транспортного оборудования и другие предприятия. При этом следует отметить, что на каждом этапе развития ракетной техники имеющиеся возможности промышленности страны по созданию средств транспортирования, особенно для ракет тяжелого класса, оказывали влияние на построение и конструктивные решения ракет в целом и на их отдельные составные части (требованиями по обеспечению ими приемлемых для транспортирования габаритов, масс, допустимых воздействий), что, в свою очередь, оказывало влияние на состав и конструктивные решения отдельных видов оборудования наземной инфраструктуры ракетных комплексов. Указанные факторы не потеряли своей актуальности при создании транспортных средств и в начале XXI века. Для транспортирования ракетных грузов в нашей стране в основном используются железнодорожный и автодорожный (грунтовый) виды транспорта и в меньшей мере авиационный. Их эксплуатация в большинстве случаев осуществляется заводами-изготовителями таких грузов или, в ряде случаев, отдельными подразделениями ракетных войск Министерства обороны страны. 1.1. Транспортирование ракетных грузов железнодорожным транспортом Железнодорожный транспорт в ракетной технике применяется для транспортирования ракетных грузов на расстояния до нескольких тысяч километров. На первых этапах развития ракетной техники разработка в нашей стране таких средств транспортирования ракетных грузов основывалась на опыте создания и эксплуатации железнодорожных средств, используемых в народном хозяйстве страны, а также на достигнутом опыте транспортирования ракетных грузов при обеспечении ими требований, предъявляемых со стороны Заказчика и разработчика ракетного груза. Для этого была рассмотрена возможность использования или переоборудования существующих и находящихся в эксплуатации в железнодорожном транспорте страны конструкций цельнометаллических вагонов, железнодорожных платформ, полувагонов общего назначения, вагонных разборных и сдвижных кузовов и транспортеров. Использование железнодорожных средств для транспортирования ракетных грузов потребовало создания на их базе специализированного железнодорожного подвижного состава, к которому предъявлялся ряд дополнительных требований. Такими требованиями были: ограничение перегрузок, действующих на транспортные опоры ракетных грузов в продольном, поперечном и в вертикальном направлениях; поддержание, при необходимости, заданного температурно-влажностного режима; обеспечение транспортного крепления грузов; выдвижение грузов из вагонов при выполнении технологических операций по бескрановой (или крановой) перегрузке грузов на пневмоколесные или другие транспортные средства и т.д. Имея металлоконструкции кузовов, несущих рам, ходовых тележек, сцепок и тормозных систем, аналогичные по конструкции и исполнению с серийными вагонами, этот подвижной состав, в зависимости от назначения, оснащался средствами дополнительного подрессоривания; системами вентиляции и термостатирования; узлами транспортного крепления грузов; выдвижными рамами с откидными опорными катками, опирающимися на железнодорожный путь; устройствами, предназначенными для стыковки грунтовых агрегатов с вагоном; страховочными упорами; дополнительными механизмами бескрановой перегрузки грузов; домкратами, предотвращающими просадку подвесок тележек при перегрузке грузов на другие агрегаты; системами пожаротушения и многими другими механизмами и приспособлениями. Примером дополнительных механизмов могут служить и встраиваемые при необходимости в автосцепки вагонов специальные амортизирующие аппараты, предназначенные для защиты ракетных грузов от осевых перегрузок, и др. Такой принятый подход к использованию серийных вагонов для транспортирования ракетных грузов привел к тому, что многие специальные цельнометаллические вагоны создавались на базе обычных вагонов, на платформах которых устанавливались и закреплялись цельнометаллические кузова с соответствующим оборудованием, предназначенным для обеспечения погрузки, разгрузки, закрепления ракетных грузов и т.д. Специально созданные разборные и сдвижные вагонные кузова, состоящие из отдельных секций стен и крыши, собирались на стандартных железнодорожных платформах, к которым они крепились специальными захватами. Ракетные грузы в такие агрегаты загружаются (разгружаются) с помощью грузоподъемных кранов при снятой крыше или при полностью разобранном (или сдвинутом) кузове. Для укладки и закрепления ракетного груза на полу кузова устанавливаются опоры-ложементы и другие механизмы. В таких вагонах во многих случаях транспортируют небольшие ракетные грузы, не требующие термостатирования. В единичных случаях использовались полувагоны, их дополнительно оборудовали механизмами, предназначенными для закрепления груза на опорах, а для защиты от атмосферного воздействия – крышами или тентами. Помимо использования кранового оборудования для загрузки ракетных грузов в вагоны во многих случаях используется бескрановый способ. Для этого вагон устанавливается на специальном участке железнодорожного пути и в него с использованием выдвинутой из вагона рамы по принятой технологии производится загрузка груза через торец вагона. Использование основных конструктивных решений серийного вагоностроения позволило обеспечить изготовление железнодорожных транспортных средств ракетной техники на существующем оборудовании вагоностроительных заводов. Это значительно сократило время и стоимость создания этих средств. Первые ракеты Р-1, Р-2, Р-5 перевозились в транспортных агрегатах, имеющих разборные кузова. Они создавались на базе серийных железнодорожных платформ, на которых монтировались секции стен и крыши, образующие кузов вагона. Такой вагон с платформами прикрытия показан на рис. 1.1.1.
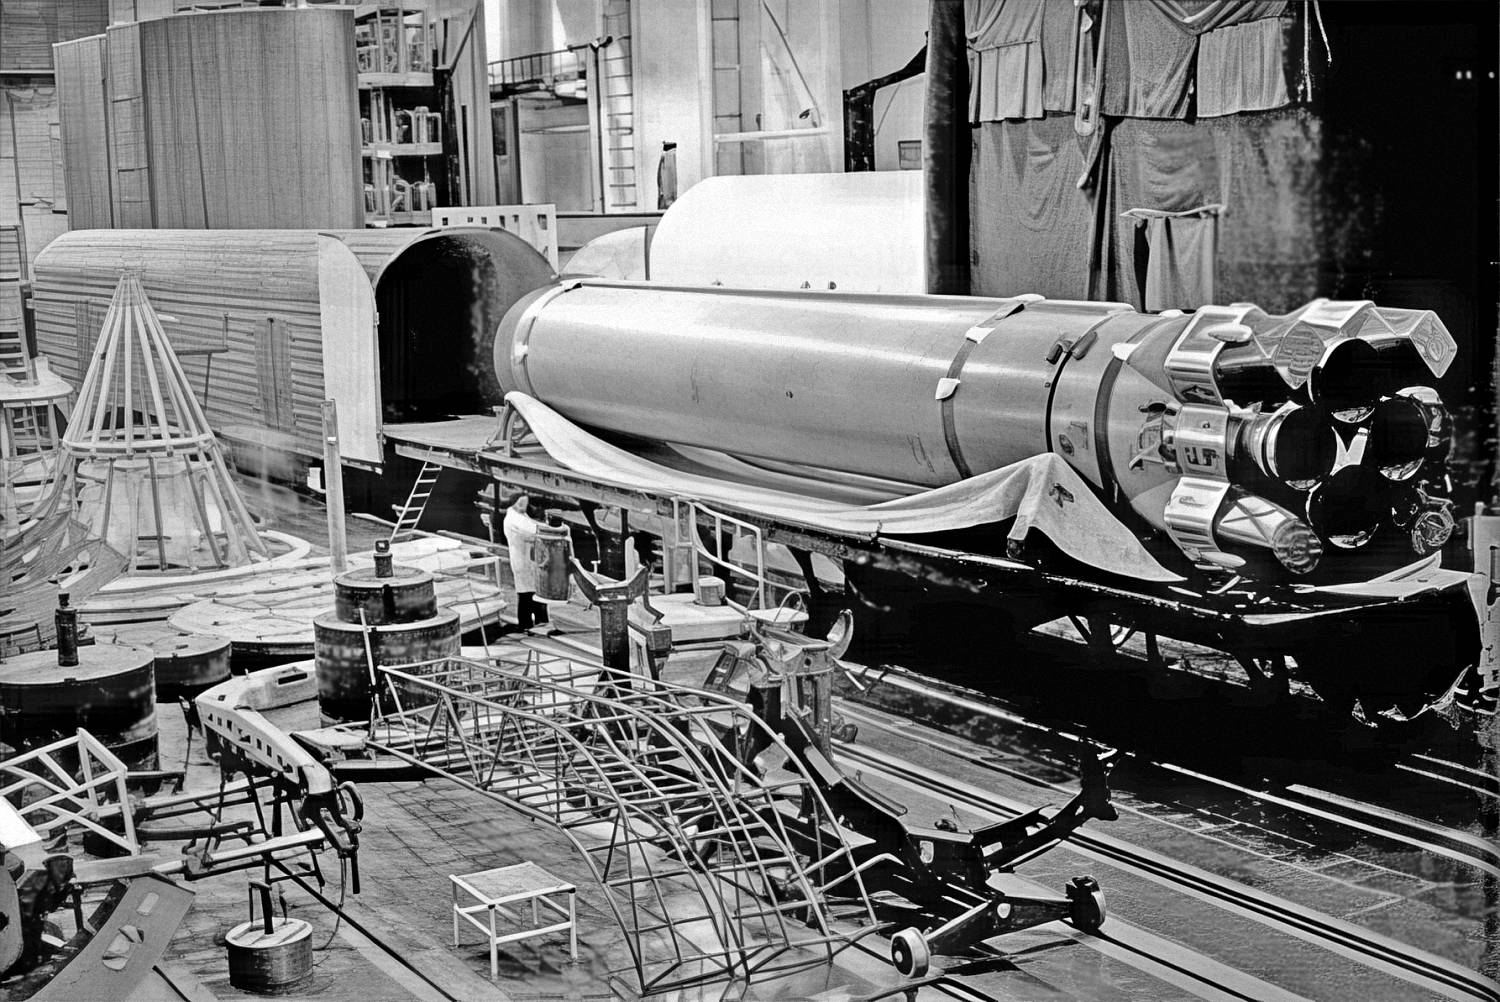
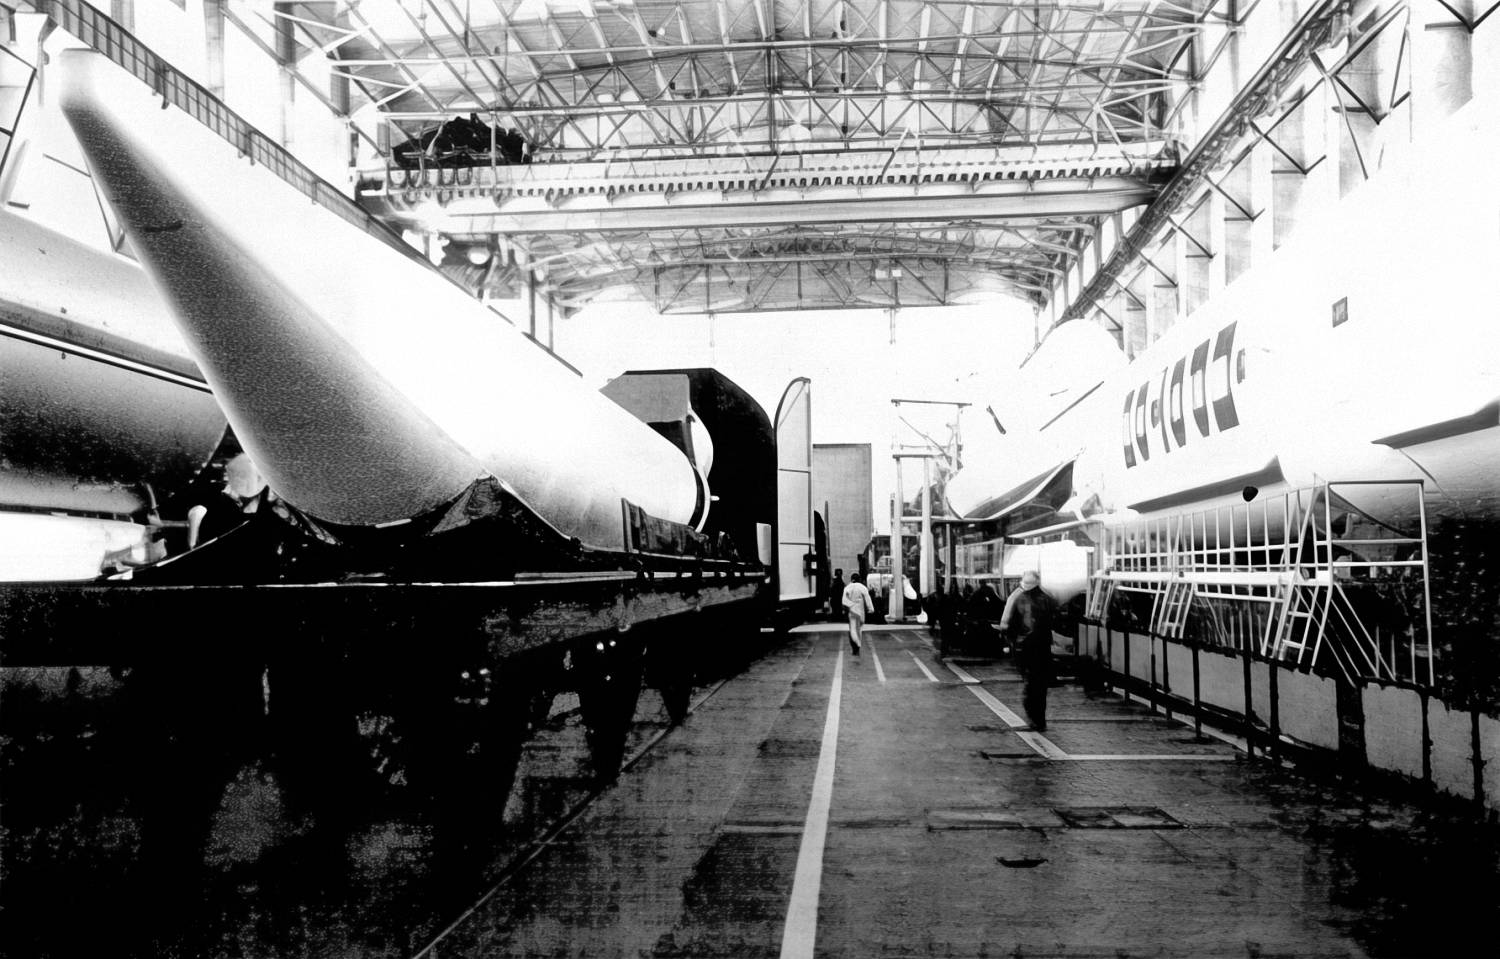
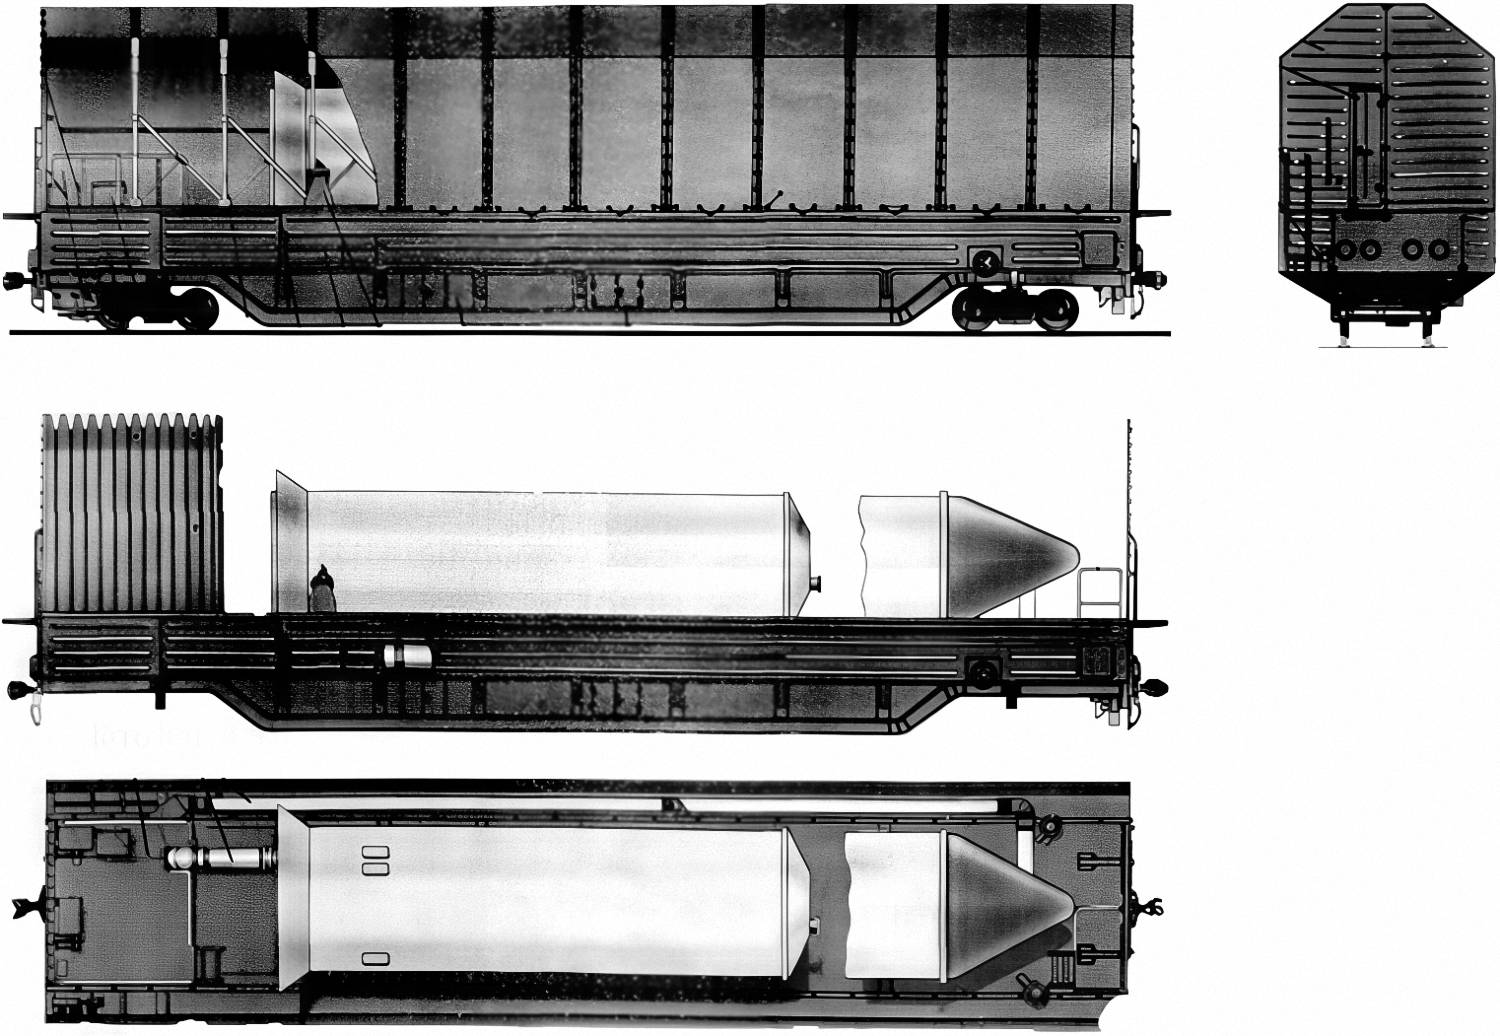
Начиная с блоков ракеты Р-7 многие ракетные грузы транспортируются в железнодорожных вагонах, имеющих цельнометаллический кузов и выдвижную раму. Погрузка ракеты (блоков ракеты) в них осуществляется через торцевую стенку кузова. Обслуживание узлов крепления ракеты, размещенных на опорах выдвижной рамы, осуществляется через боковые люки-двери. Выдвижная рама в нем при необходимости передвигается с помощью тросовой лебедки, имеющей ручной и электрический приводы (рис. 1.1.2, 1.1.3 и 1.1.4).
Перевозка ампулизированных и твердотопливных ракетных грузов осуществляется в железнодорожных вагонах, имеющих теплоизолированную несущую конструкцию кузова, оборудованного средствами термостатирования, обеспечивающими поддержание температурно-влажностного режима в пределах от 5 до 35 °С и относительную влажность воздуха не более 80 %.
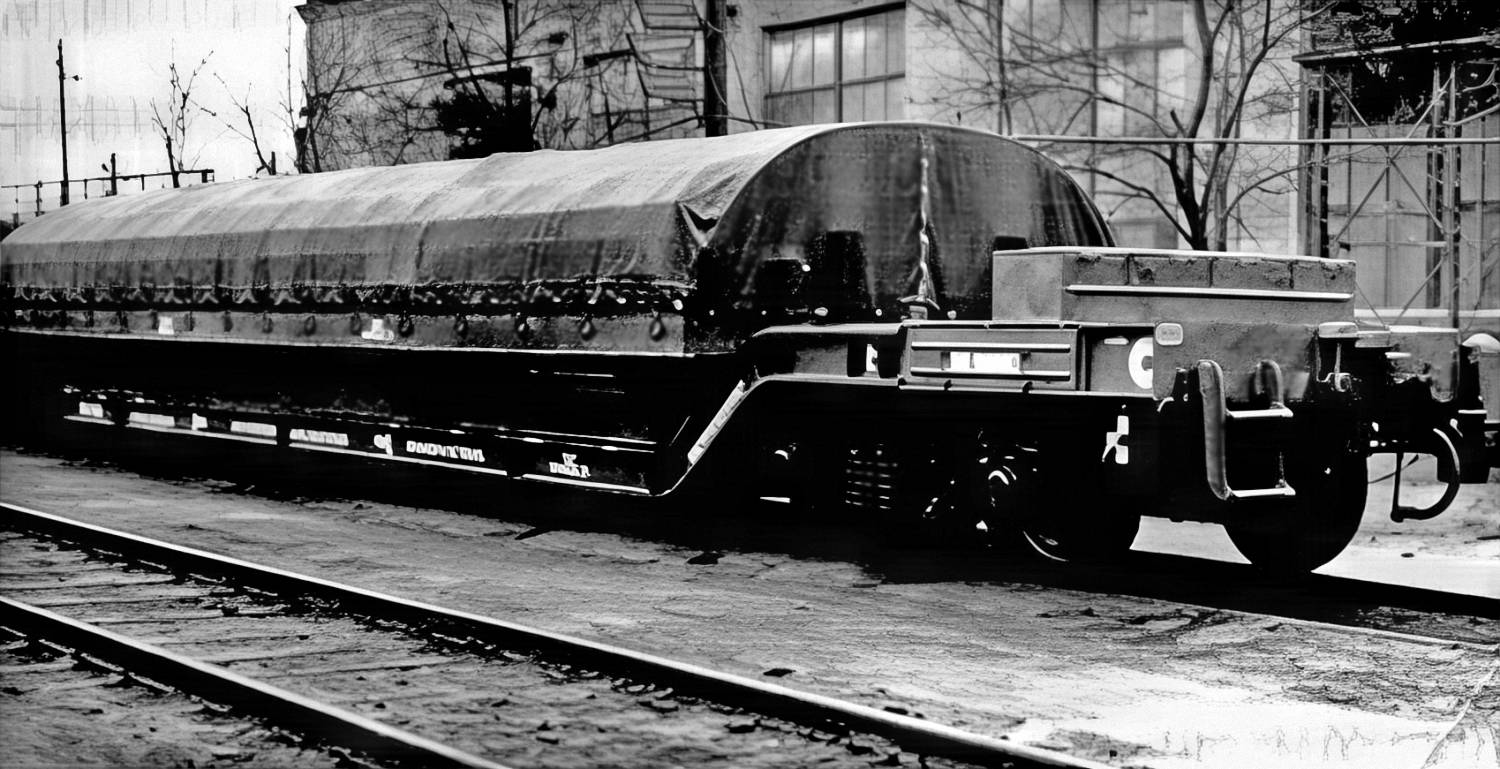
Транспортирование многих КА и РБ осуществляется на агрегатах, собираемых на базе унифицированного железнодорожного транспортера, несущей частью которого является рама, предназначенная для размещения и крепления на ней при перевозке указанных ракетных грузов (рис. 1.1.5, 1.1.6 и 1.1.7). Для транспортирования ракетных грузов, имеющих большие габариты и массу, были разработаны специальные железнодорожные агрегаты. Примером может служить созданный железнодорожный агрегат, предназначенный для транспортирования центрального блока первой ступени ракеты «Протон», имеющей диаметр 4,1 м и длину порядка 20 м. Оригинальная конструкция этого агрегата при принятых ограничениях железнодорожных габаритов обеспечила длительное по времени транспортирование и защиту груза от повреждения в пути их следования с завода-изготовителя на космодром. Во всех созданных железнодорожных транспортных средствах ракетные грузы были надежно защищены от атмосферного воздействия. В 1982 году Решением ВКП был утвержден ряд унифицированных базовых железнодорожных агрегатов, предназначенных для транспортировки РН, РБ, КА и БГЧ, а КБ Калининского вагон-завода (ныне ЦКБ ТМ, г Тверь) было определено головной организацией в стране по разработке специальных железнодорожных транспортных средств. Результатом проведенных работ стало то, что в нашей стране были созданы железнодорожные средства, обеспечивающие транспортирование по железнодорожным магистралям разного типа ракет и их отдельных составных частей, а также разгонных блоков и космических аппаратов.
В то же время следует отметить, что железнодорожным средствам присущи и недостатки, главными из которых являются ограничения габаритов транспортирования грузов, перевозимых по железнодорожным магистралям, вызванные расположением на них станционных построек, железнодорожных стрелок и др., а также возникающие при этом длительные воздействия на грузы толчков, ударов и вибраций. При этом необходимо отметить, что при железнодорожном транспортировании на грузы действуют сравнительно низкие величины ускорений (до 2 g), лежащие в пределах установленных требований к транспортному оборудованию. Одновременно с принятыми решениями по конструкциям агрегатов, обеспечивающих транспортирование ракетных грузов, также представляют интерес и инженерные решения по использованию железнодорожного подвижного состава, созданного в виде транспортно-установочных агрегатов, предназначенных для выполнения технологических операций по доставке собранных РКН («Циклон», «Протон» и др.) с технической позиции на стартовый комплекс и установки их на ПУ. Не меньший интерес представляют конструктивные решения железнодорожных тележек и ходовых платформ, обеспечивающих передвижение по железнодорожным путям отдельных видов средств установки и обслуживания ракет на СК. Работа, выполняемая такими агрегатами на СК, и требования к их созданию частично отражены в материалах главы 2 настоящей книги. 1.2. Транспортирование ракет автодорожным транспортом
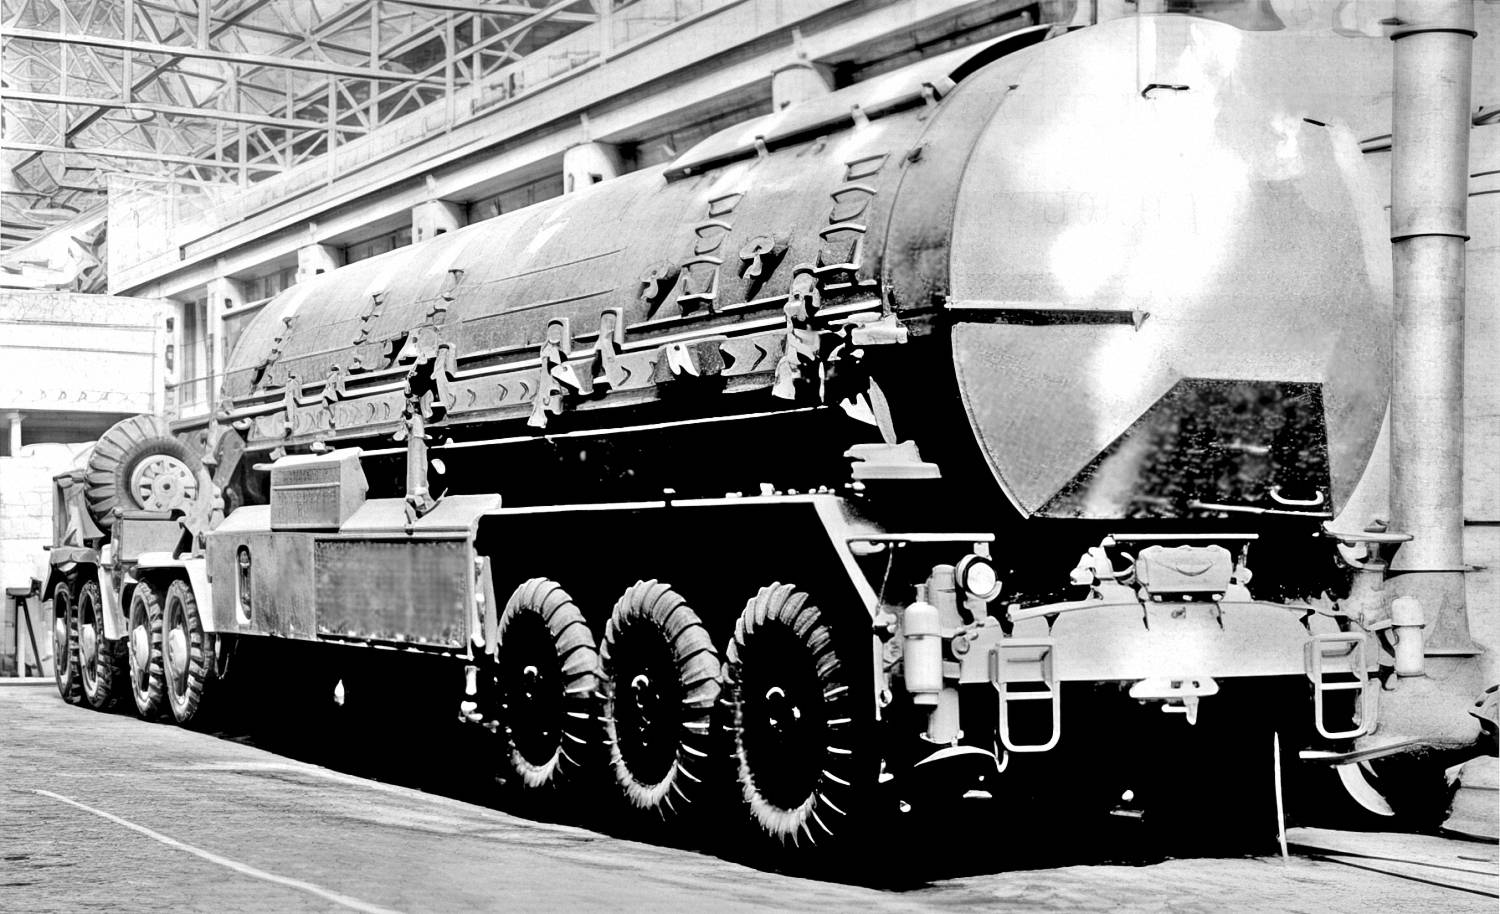
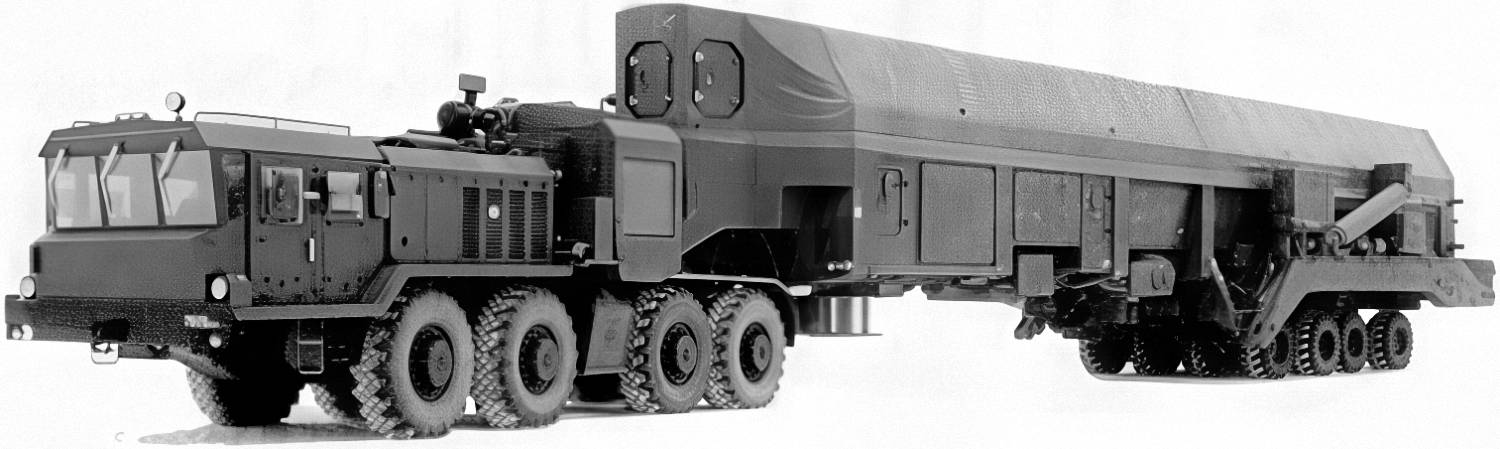
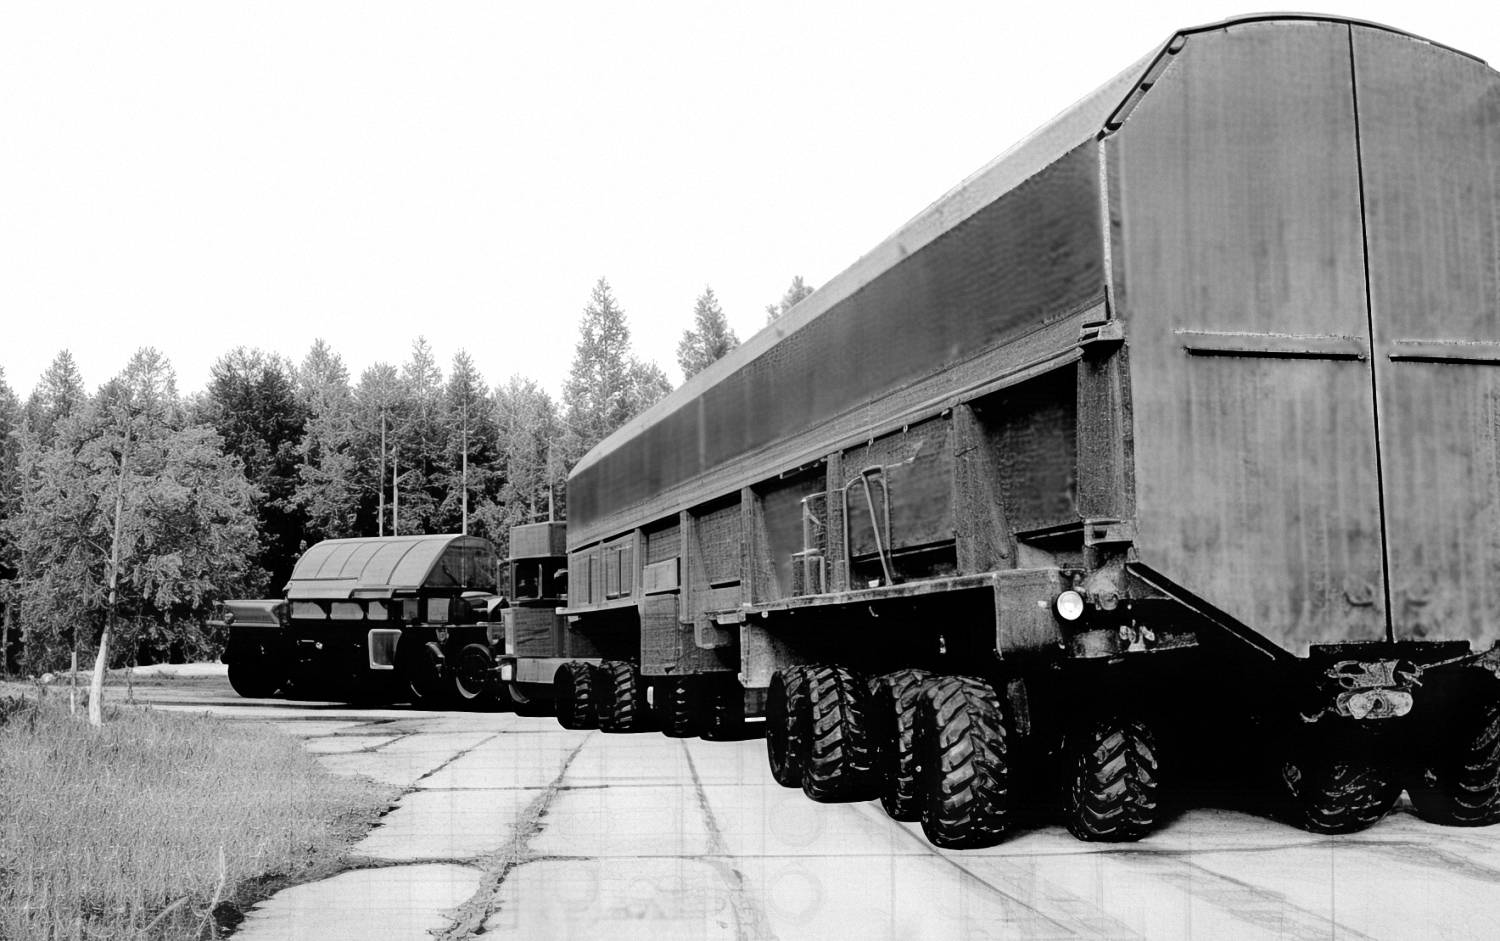
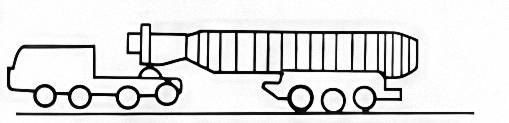
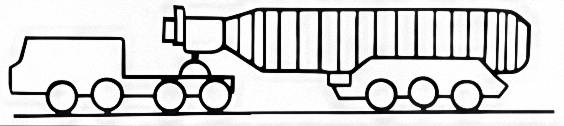
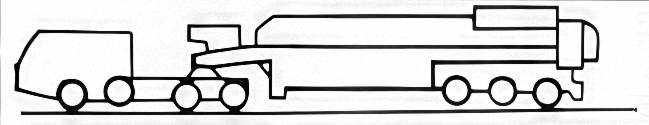
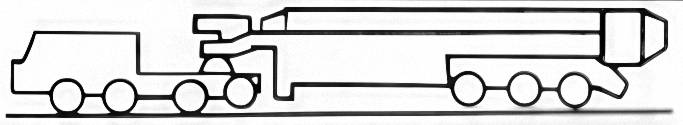
Как уже отмечалось, создание ракетных комплексов в нашей стране было связано с решением целого ряда сложных научных и инженерных задач. Одной из таких задач в области создания наземного оборудования была проблема доставки на стартовые позиции собранных на заводах в промышленных условиях ракет или их составных частей, имеющих большие габариты (длина – до 30 м и масса – 60-130 т). Такая задача для объектов, размещенных на космодромах, была решена за счет доставки ракет железнодорожным транспортом непосредственно на технические позиции, а после проведения на них необходимых испытаний – на стартовые комплексы подъемнотранспортными агрегатами на железнодорожном или грунтовом ходу, входящими в состав наземных технологических объектов (см. раздел 2.1. главы 2 настоящей книги). Более сложно эта задача решалась для ракетных объектов оборонного назначения, располагавшихся на территориях различных регионов бывшего СССР. В этом случае ракета доставлялась железнодорожным транспортом на ближайшую станцию, где перегружалась на грунтовые автомобильные средства, на которых по имеющимся дорогам доставлялась к пусковой установке одной из стартовых позиций позиционного района, находящегося в отдельных случаях на расстоянии в несколько десятков километров от железнодорожной станции. Следует отметить, что как объекты транспортирования, такие ракетные грузы обладают специфическими особенностями. Наряду с большой массой и габаритами, такие ракеты имеют ограниченную способность корпуса воспринимать изгибающие моменты и ударные нагрузки и в их составе аппаратуру, весьма чувствительную к знакопеременным нагрузкам. Обеспечение высокой степени надежности доставки таких ракетных грузов при транспортировании их в тяжелых дорожных условиях значительно усложняло создание требуемых средств транспортирования. Ни отечественная, ни зарубежная техника не располагала грунтовыми передвижными машинами такой грузоподъемности. В этих условиях потребовалось создавать новые грунтовые транспортные средства, обладающие большой грузоподъемностью, повышенной проходимостью, высокой маневренностью и хорошей плавностью хода при перевозке длинномерных грузов. При этом, кроме транспортирования ракетных грузов, они должны были выполнять ряд технологических функций: бескрановую перегрузку ракетных грузов, их закрепление, термостатирование, а некоторые из них – подъем ракеты в вертикальное положение, передачу ее на ПУ, находящееся на площадке СК или в шахте, и т.д. В начале 60-х годов в Специальном опытно-конструкторском бюро (СОКБ) были проведены поисковые конструкторские проработки альтернативных способов доставки ракет к стартовым сооружениям: самолетами; экранопланами; вертолетами с внешней подвеской груза; гусеничными машинами; машинами, обеспечивающими частичную разгрузку воздушной подушкой. Однако по экономическим соображениям и ряду других причин за основной способ доставки ракет к ПУ в позиционные районы был принят способ с использованием автодорожных средств транспортирования. В 1965 году на базе СОКБ и московского завода «Машиностроитель» было создано КБ «Мотор», которое в 1966 году было определено головным предприятием в ракетно-космической отрасли по транспортным средствам ракетных комплексов. Развернутые в КБ «Мотор» проектно-конструкторские и расчетно-теоретические работы, выполняемые с учетом последних достижений науки и техники и опыта работ по транспортным агрегатам, достигнутого другими предприятиями, позволили на основе использования основных положений системного подхода создать семейство большегрузных транспортно-технологических агрегатов (БТТА), способных надежно круглогодично транспортировать ракетные грузы массой до 130 т в тяжелых дорожных условиях с обеспечением выполнения необходимых технологических операций. Создаваемые БТТА по своим техническим характеристикам были уникальными машинами, а их конструктивные решения стали новым направлением в развитии транспортного машиностроения. Уникальность конструктивного решения БТТА заключалась прежде всего в достижении предельно возможной грузоподъемности для пневмоколесных машин, предназначенных для круглогодичной эксплуатации на дорогах низших категорий СНиП с мостами нормированной пропускной способности. Предельно возможную грузоподъемность удалось получить, в первую очередь, благодаря применению схемного конструктивного решения транспортного средства, выполненного в виде многоосного и многозвенного седельного автопоезда. На основании специально проведенных исследований в этой схеме учитывалось применение широкопрофильных шин, определенное расположение шин вдоль оси прицепного звена автопоезда, образование из них колесных групп, например четырехосных колесных тележек, а также расположение колесных групп по длине автопоезда. Исследования позволили определить допустимые напряжения при взаимодействии колесной системы автопоезда с дорожным полотном, а также с мостами нормированной пропускной способности. Транспортному средству большой массы с многозвенной схемой построения необходимо было обеспечить достаточно высокую подвижность при доставке ответственных грузов. В первую очередь это касалось проходимости, энерговооруженности (удельной мощности), маневренности, плавности хода. Решение поставленных задач было осуществлено проведением новых конструктивных разработок узлов и систем. Высокая проходимость БТТА по дорогам с низким коэффициентом сцепления была обеспечена новой разработкой системы активизации (привода) колес прицепного звена, что значительно увеличивало силу тяги по сцеплению и обеспечивало круглогодичное движение по дорогам в районах эксплуатации. Активизация колес прицепного звена была осуществлена электрическим приводом с использованием мотор-колес или активных бортовых тележек. Передача мощности к колесам прицепного звена выполнена двумя вариантами: отбором части мощности от двигателя тягача или от дополнительно установленного на автопоезд дизельного двигателя. Необходимая энерговооруженность достигалась применением в составе автопоезда двух тягачей с отбором мощности от их двигателей на систему активизации колес прицепного звена или установкой дополнительного двигателя с электрическим приводом колес прицепного звена, так называемой СДЭА-системой дополнительной энергетики и активизации. Повышение маневренных качеств впервые решалось созданием дистанционной системы поворота колес прицепных звеньев как в автоматическом режиме при движении по дорогам, так и с выносного пульта при маневрировании в стесненных условиях или при точном подъезде к местам стыковки с другими агрегатами, местам загрузки. Высокая плавность хода, необходимая для столь ответственных грузов, обеспечивалась применением специально разработанной балансирной подвеской с пневмогидравлическими упругими элементами. В качестве ведущего звена автопоезда использовались серийно выпускаемые мощные седельные тягачи из типажа автотракторной техники, используемого Министерством обороны Российской Федерации. Во вновь разрабатываемых системах: активизации колес прицепных звеньев, рулевого управления, в подвеске, тормозах и других узлах были использованы комплектующие изделия автомобильной и электротехнической промышленности. Оригинальные разработки узлов и систем БТТА были максимально возможно унифицированы между собой. Основные параметры созданных БТТА соответствовали принятым научно обоснованным величинам (осевые нагрузки, удельная мощность, средняя скорость, коэффициент сцепной массы и др.). 1.2.1. Классификация большегрузных В зависимости от назначения БТТА подразделены на следующие виды: Транспортные агрегаты (ТА) – специальные транспортные машины, обеспечивающие транспортирование грузов в пределах эксплуатационных районов, как правило, с разгрузочных площадок до хранилищ обменного фонда и далее к местам применения.
В процессе транспортирования при необходимости обеспечивается требуемый температурный режим в грузовом кузове. Погрузка (выгрузка) грузов в такие машины производится специальным грузоподъемным оборудованием – кранами, траверсами, не входящими в состав агрегата.
Транспортно-перегрузочные агрегаты (ТПА) – специальные транспортные машины, обеспечивающие наряду с транспортированием груза его бескрановую перегрузку (загрузку на себя, выгрузку с себя) грузов со смежного технологического оборудования – железнодорожных изотермических вагонов, эстакад хранения. Для выполнения этих операций ТПА имеет в своем составе механизмы бескрановой перегрузки штангового, цепного или иного типа, а также оборудование и систему точного подъезда машины к смежному технологическому оборудованию (выносные пульты управления колесами прицепных звеньев, при подъезде задним ходом), механизмы стыковки и сцепки; устройства электрического или иного объединения со смежным технологическим оборудованием при совместной работе.
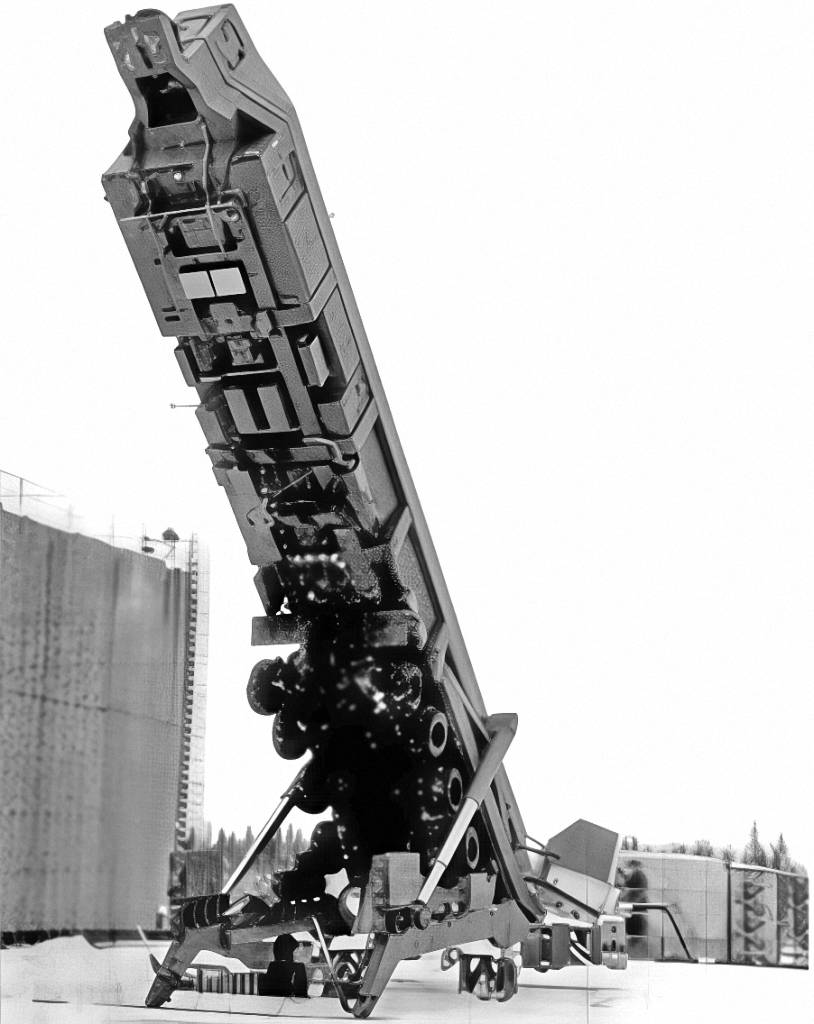
Транспортно-установочные агрегаты (ТУА) – специальные транспортные машины, обеспечивающие наряду с транспортированием и бескрановой перегрузкой груза со смежного технологического оборудования также и установку груза в местах применения.
Для выполнения этих операций ТУА имеет в своем составе дополнительное (по сравнению с ТПА) оборудование – грузоподъемный механизм и систему точной установки машины относительно стартового сооружения, а также оснащается механической системой перевода устанавливаемого груза из транспортного (горизонтального) в вертикальное положение, направляющими и центрирующими устройствами, например штангами и отбойниками. Транспортно-загрузочные агрегаты (ТЗА) – специальные транспортно-технологические машины, обеспечивающие перегрузку груа со смежных агрегатов (железнодорожные изотермические вагоны, эстакада, хранилища обменного фонда); транспортирование груза с обеспечением необходимого температурного режима в грузовом отсеке прицепного звена; установку груза в сооружение в местах его применения. Для выполнения названных транспортно-технологических операций ТЗА оснащаются механизмами перегрузки (штангового, цепного или иного типа); транспортного крепления груза; стыковки и сцепки со смежным технологическим оборудованием; подъема грузового отсека из транспортного (горизонтального) в вертикальное положение и системой контроля этого положения; грузоподъемным устройством (лебедка, полиспастная система, траверса); системой наведения машины на сооружение при подъезде к нему и установки машины около сооружения, а также специальными опорными приспособлениями и устройствами, предусмотренными в составе ЗИПа агрегата. Семейство транспортно-технологических агрегатов
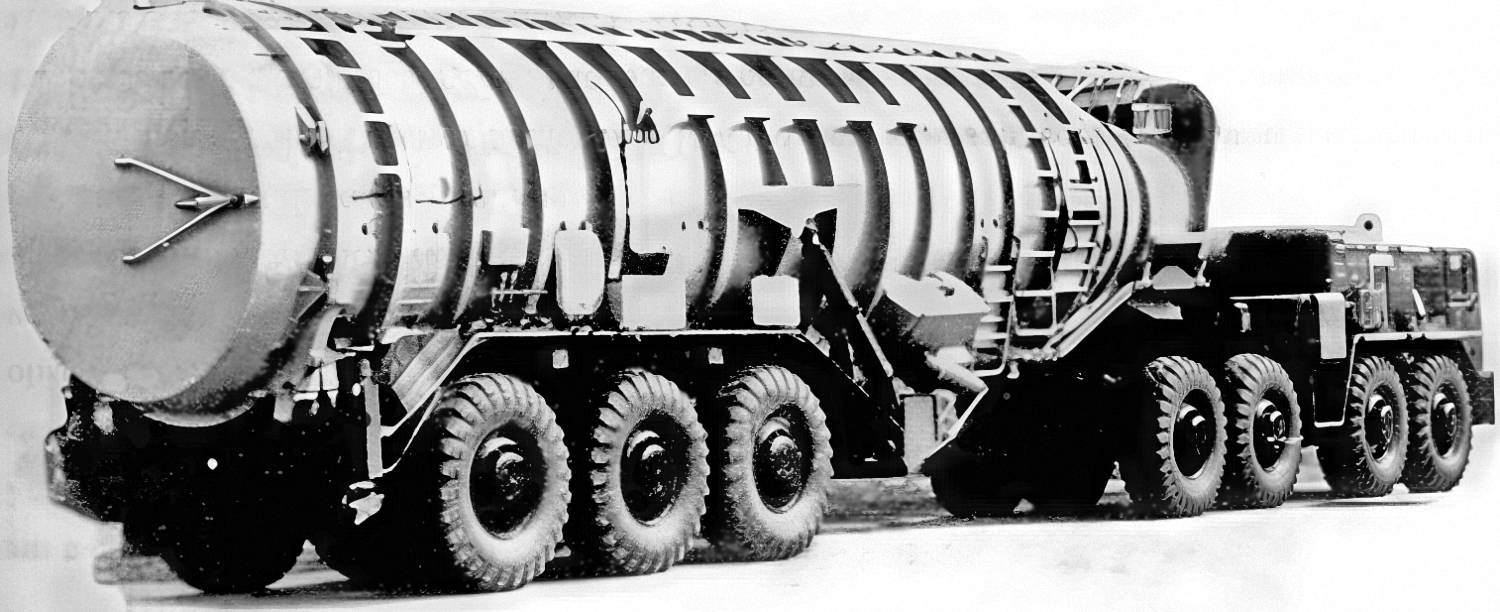
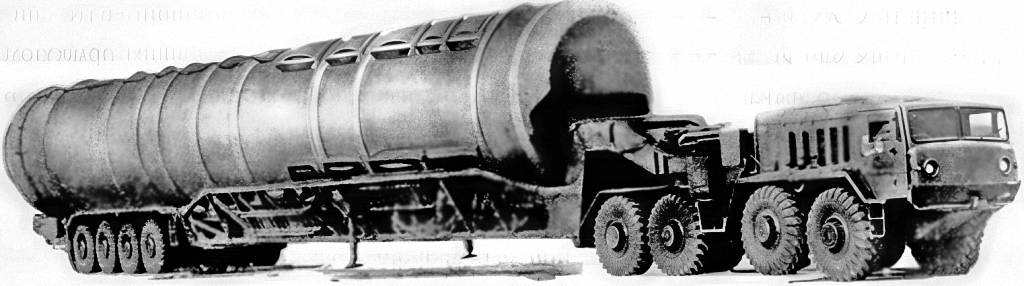
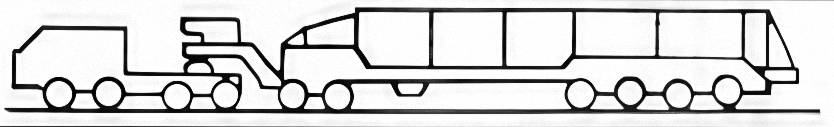
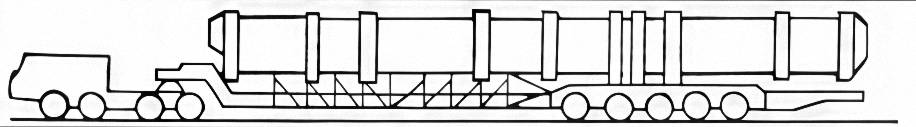
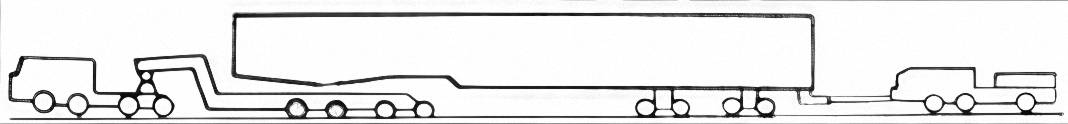
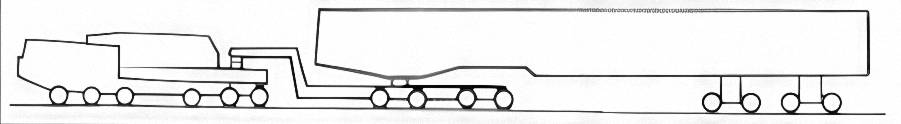
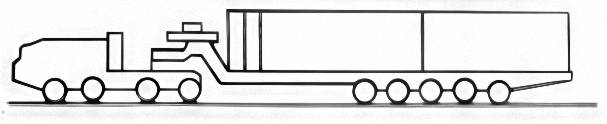
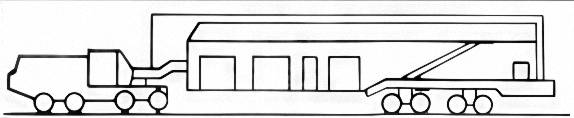
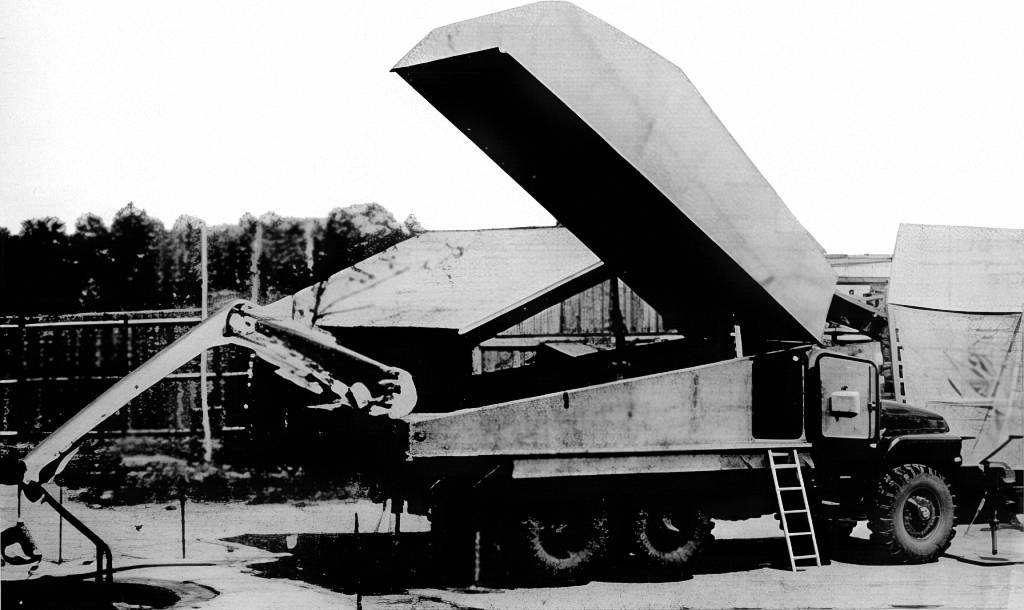
Изотермические стыковочные машины (ИСМ) – специальные транспортно-технологические машины, предназначенные для бескрановой перегрузки на себя груза, транспортировки к месту применения с обеспечением температурного режима внутри грузового отсека кузова, сохранности его от несанкционированного внешнего механического воздействия, установки (стыковки) на месте его применения. Машины этого класса оснащаются системой термостатирования, грузоподъемным манипулятором с системой ветроудержания, системой точной установки агрегата у сооружения. Технические характеристики семейства БТТА, освоенных в серийном производстве в 1961-1999 гг, представлены в табл. 1.2.1. Общие виды агрегатов показаны на рис. 1.2.1-1.2.7. 1.2.2. Общие технические требования Технические требования к агрегатам включают в себя: характеристику грузов как объектов транспортирования, дорожные условия, климатические условия их эксплуатации, а также характеристики типажа используемой автомобильной техники. Процесс создания БТТА и ИСМ осуществлялся в полном соответствии с требованиями ГОСТов, ОСТов, Гостехнадзора, «Положения–РК-98», ЕСКД и других нормативных документов, принятых для создания наземного оборудования в ракетно-космической отрасли.
Разработка транспортных агрегатов осуществлялась исходя из того, что длина отдельных транспортируемых ракетных грузов достигала 32 м при их массе от 40 до 130 т, а диаметры транспортных контейнеров доходили до 3,2 м. При этом передаваемые агрегатами перегрузки при транспортировании не должны были превышать заданные для конкретного груза. В то же время следовало учитывать, что в районах их базирования 80-90 % дорог составляют дороги V категории СНиП с покрытиями переходного типа (грунтогравийные и грунтощебеночные) и грунтовые профилированные дороги, улучшенные на отдельных участках. Магистральные и некоторые подъездные дороги соответствовали III–IV категориям СНиП и имели усовершенствованное асфальто- и цементобетонное покрытие. При этом прочностные и деформационные характеристики дорог V категории во многом зависели от почвенно-климатической зоны размещения района базирования и значительно изменялись в течение года под действием метеорологических факторов.
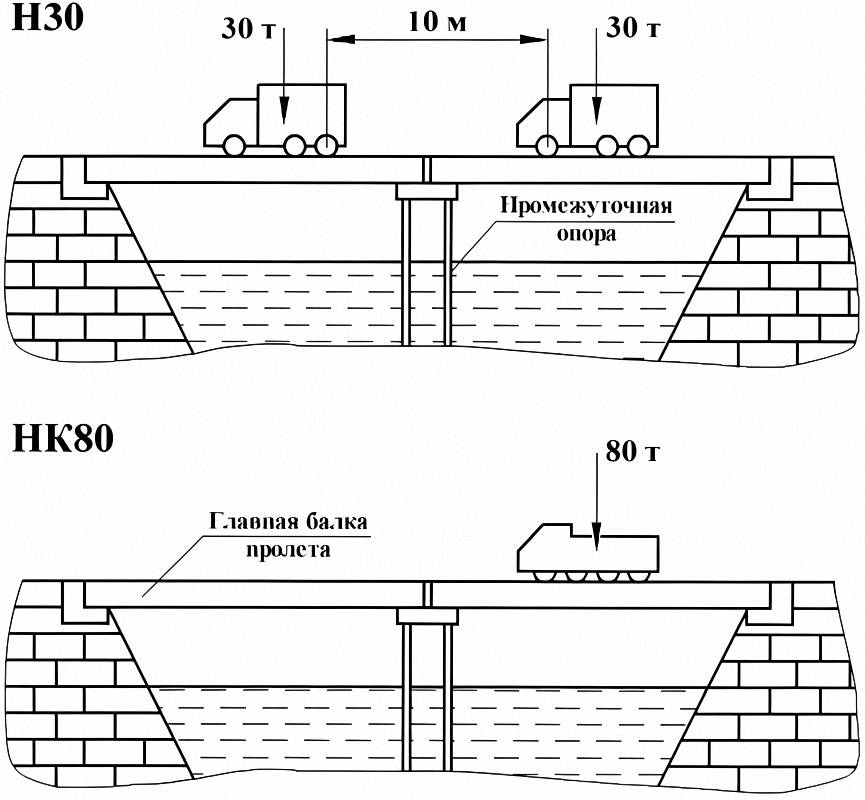
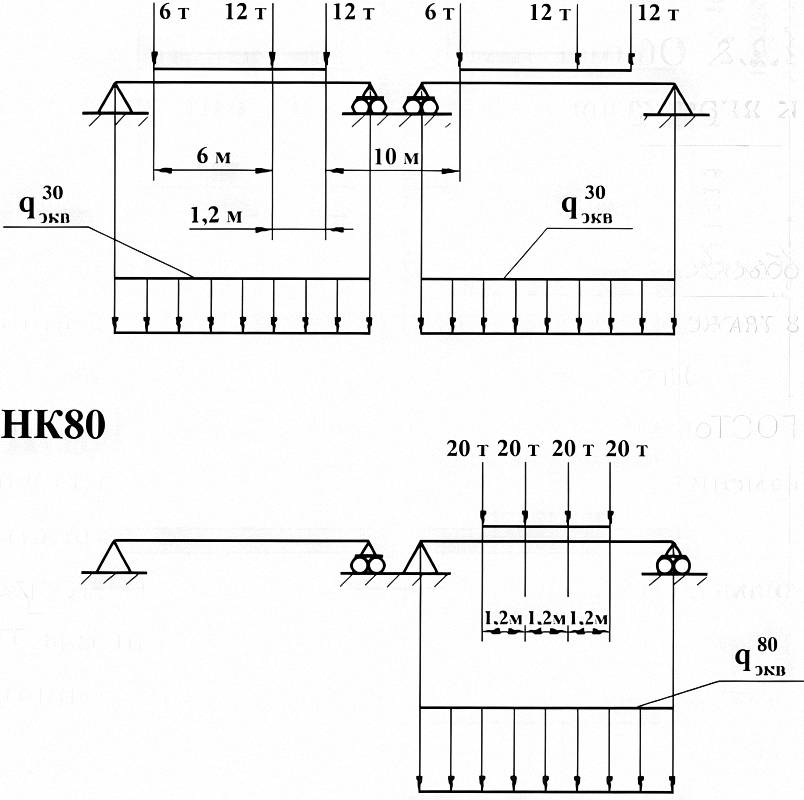
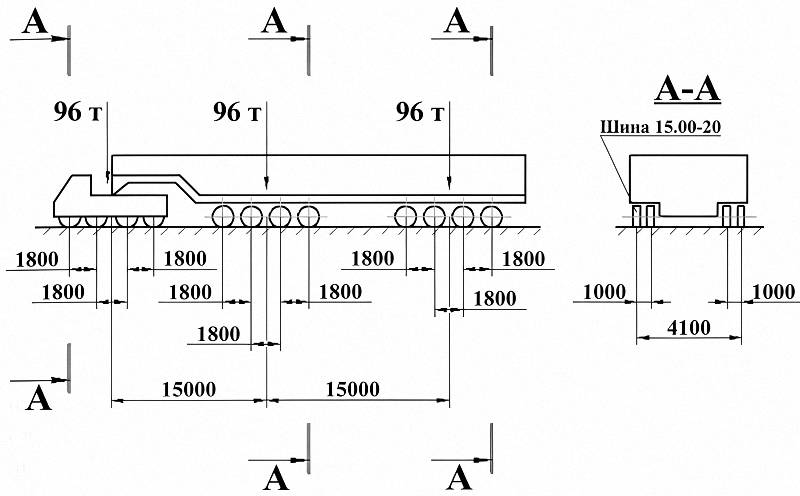
На дорогах принятых районов эксплуатации были построены мосты по нормам Госстроя СССР, для которых нормативными временными (подвижными) нагрузками являются нагрузка НЗО (колонна условных автомобилей массой 30 тонн каждый, следующих друг за другом с интервалом 10 метров) и – для тех же мостов – НК80 (одиночная условная четырехосная колесная машина массой 80 т) (рис. 1.2.8 и 1.2.9). Возможность движения по мостам определялась расчетным путем с учетом параметров агрегата: полной массы, осевых и колесных нагрузок, расстояния между колесными ходами (группами сближенных колесных осей) и между осями каждого колесного хода, размерами колес и удельными давлениями их на проезжую часть (рис. 1.2.10). Дополнительно должны были соблюдаться следующие условия:
При создании большегрузных активных автопоездов широкое применение нашли мощные седельные тягачи Минского автозавода MA3-537E, а впоследствии – тягачи Курганского завода колесных тягачей КЗКТ-74284. Из шасси в составе автопоезда использовалось 6-осное шасси МАЗ-547А.
В качестве базы для изотермических стыковочных машин (ИСМ) использовались типажные шасси Уральского и Минского автомобильных заводов. 1.2.3. Эксплуатационные свойства БТТА и ИСМ Главными эксплуатационными свойствами транспортных агрегатов являются: грузоподъемность, общая масса, энерговооруженность (удельная мощность), проходимость, маневренность, плавность хода, устойчивость, тормозные качества, надежность, оснащенность дополнительными механизмами. Грузоподъемность. Одной из основных характеристик БТТА и ИСМ является их грузоподъемность. Необходимость увеличения грузоподъемности БТТА была вызвана, как уже отмечалось, утяжелением ракетных грузов. Однако увеличение грузоподъемности транспортных машин не могло быть беспредельной. Основное ограничение было вызвано в первую очередь несущей способностью дорог и пропускной способностью мостов. Грузоподъемность применительно к БТТА и ИСМ носит условный характер, так как наряду с осуществлением чисто транспортной операции агрегаты имеют механизмы и системы, которые выполняют технологические функции работы с грузом (перегрузка, подъем в вертикальное положение, горизонтирование, термостатирование и др.). Ориентировочно максимальную грузоподъемность при транспортировке длинномерных неделимых грузов считают равной 110-130 тонн при общей массе агрегата около 260 тонн. Общая масса. Она является одним из наиболее важных параметров БТТА, так как влияет на основные технические характеристики, в частности на конструктивную схему агрегата, энерговооруженность, проходимость, тормозные качества, стоимость и др. В свою очередь, собственная масса агрегата и его грузоподъемность взаимосвязаны между собой через коэффициент грузоподъемности. Чем выше коэффициент грузоподъемности, тем совершеннее конструкция агрегата. ГОСТ В 21245-88 устанавливает, что осевая нагрузка БТТА не должна превышать 16·104 Н (16·103 кГс) при двух колесах на оси; 24·104 Н (24·103 кГс) – при четырех колесах на оси, крайние из которых расставлены по колее не менее чем на 4 м, внутренние – не менее чем на 1,8 м. На практике данные ограничения позволяют создать агрегат по схеме «четырехосный тягач – промежуточная четырехосная тележка – четырехосный полуприцеп» с максимальной общей массой агрегата около 260 тонн. При этом следует иметь в виду, что для прохождения столь тяжелого агрегата по мостам районов эксплуатации базовое расстояние между соседними колесными ходами должно быть не менее 12-14 м. Энерговооруженность. Чем больше энерговооруженность агрегата, тем выше, при прочих равных условиях, его средняя скорость. В ГОСТе 21398-75 имеется следующее требование: автопоезда с полной нагрузкой должны преодолевать подъем 3 % протяженностью не менее 3 км, при этом установившаяся скорость движения должна быть не менее 35 км/ч (при f = 0,02). Эго требование может быть выполнено при удельной мощности порядка 11-13 л.с./т и обусловлено оно в ряде случаев в основном нахождением ТС в общем транспортном потоке. На основании имеющихся статистических данных по тяжелым автопоездам ориентировочно удельная мощность может быть выбрана в пределах от 3,8 до 6,5 л.с./т, что позволит иметь среднюю скорость на дорогах V категории от 7 до 15 км/час, а максимальная скорость составит 10-28 км/час (при f = 0,04-0,03). Проходимость. Проходимость БТТА должна удовлетворять требованиям ГОСТа В 21245-88. «Конструкция ТС должна обеспечивать движение на продольном уклоне до 120 % при коэффициенте сцепления не менее 0,2». Для удовлетворения данного требования конструктивно надо обеспечить достаточно высокий коэффициент сцепной массы: 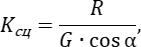
где Kсц – коэффициент сцепной массы; R – нормальная реакция между ведущими колесами и дорогой; G – масса БТТА; α – угол подъема дороги. После преобразования формулы Kсц ее можно представить в виде 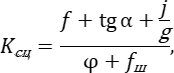
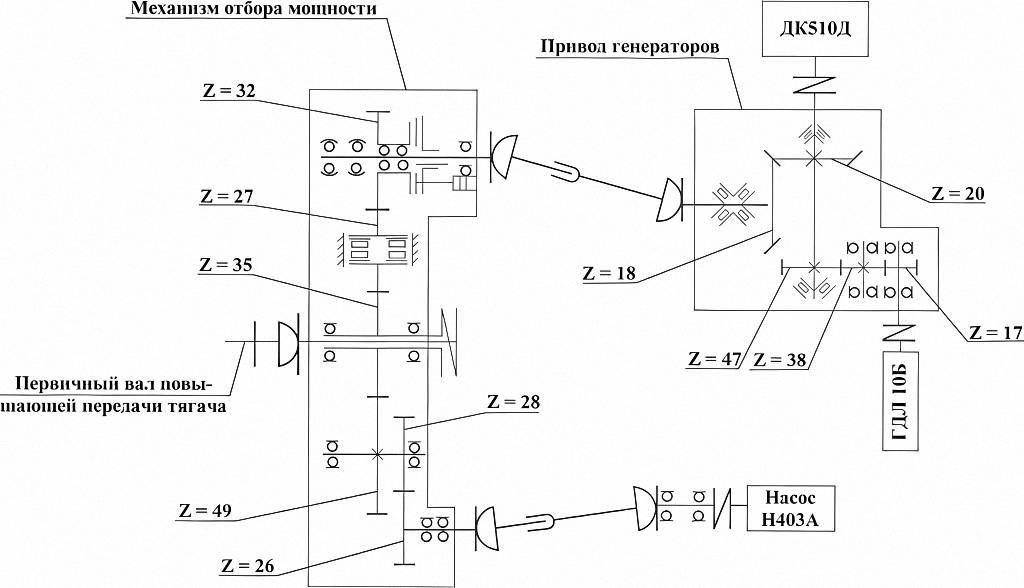
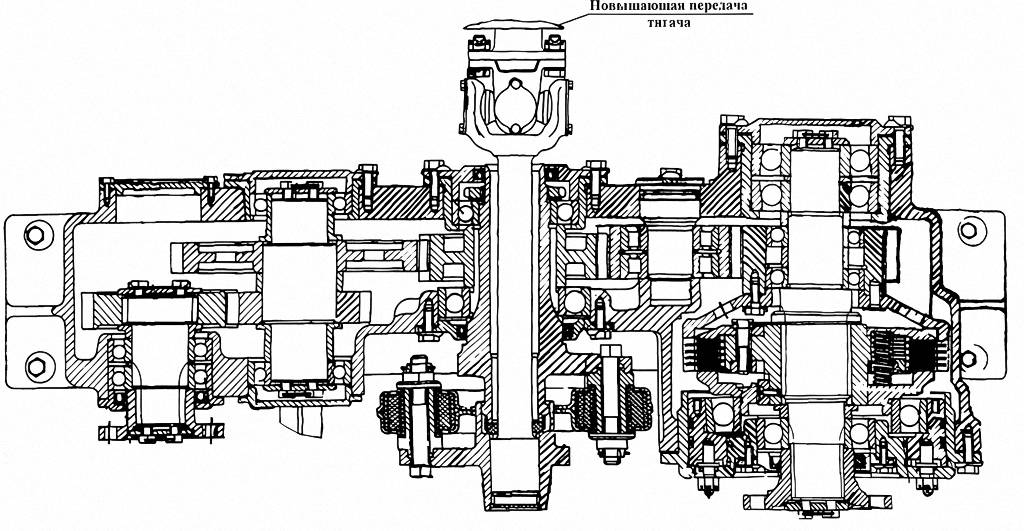
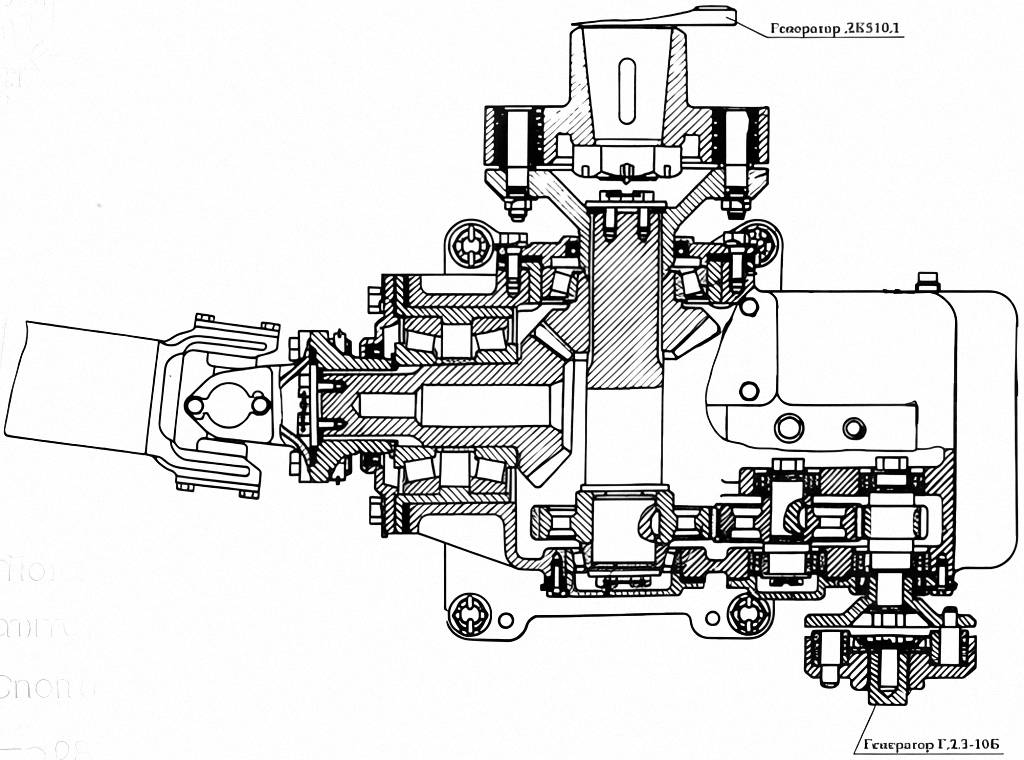
где f – коэффициент сопротивления качению колеса; fш – коэффициент сопротивления качению колеса, обусловленный потерями только в шине; φ – коэффициент сцепления колеса с дорогой; j – поступательное ускорение ТС; g – ускорение свободного падения. Для дорог IV и V категорий СНиП для шин низкого давления Kсц = 0,65. При этом следует иметь в виду, что мощность к ведущим колесам должна подводиться строго пропорционально массам, приходящимся на эти колеса. Маневренность. Одним из основных показателей совершенства транспортного средства является его маневренность. Для транспортировки длинномерных ракетных грузов используются, как правило, автопоезда, состоящие из тягача и длиннобазного полуприцепа. При этом в некоторых случаях ведомых звеньев в составе автопоезда бывает два и более. Проведенные исследования и практика создания БТТА показывают, что для обеспечения вписываемости в дороги позиционных районов колеса полуприцепа при базовом параметре более 12 м должны быть управляемыми. Применение управляемых колес позволяет не расширять дорожное полотно в местах поворота, что существенно уменьшает затраты на строительство дорог. Конструкция БТТА должна обеспечивать движение по круговой в плане траектории с внутренним радиусом кривизны не более 35 м при ширине полосы движения не более 6 м. Выполняемые БТТА технологические функции (бескрановая перегрузка ракет на агрегат и обратно, установка ракеты на пусковую установку и др.) требуют весьма точного подъезда задним ходом к соответствующим агрегатам или строительному сооружению. Повышенная маневренность необходима при разворотах в стесненных условиях на ограниченных площадях, пирсах, складах и в местах перегрузки грузов. Выполнение этих операций при неуправляемых колесах полуприцепа практически невозможно. Все это делало создание БТТА по схеме автопоездов с поворотными колесами прицепных звеньев экономически целесообразными, несмотря на то, что применение поворотных колес несколько усложняло конструкцию. В режиме автоматического управления поворотом колес задание угла поворота колес прицепного звена осуществляется обычно в зависимости от угла складывания (угла между продольными осями тягача и прицепного звена). При таком способе управления передаточное число рулевого привода поддерживается постоянным или изменяется в незначительных пределах в функции угла складывания. Созданные системы управления обеспечили БTТA удовлетворительные маневренные качества в большей части имевшихся условий движения и при этом были относительно просты и надежны. Плавность хода. Она способствует защите груза и элементов конструкции машины от динамических нагрузок, возникающих в результате взаимодействия колес с неровностями дороги. Возникающие перегрузки не должны превышать значений, заданных для конкретного перевозимого груза. При движении машин общего назначения в плохих дорожных условиях могут возникать наибольшие по величине ускорения (до 5 g), находящиеся в области низких частот, когда перегрузки действуют в течение продолжительных интервалов времени. Поэтому сочетание высокой «чувствительности» ракетного груза к перегрузкам с необходимостью движения в тяжелых дорожных условиях требует создания специальной системы плавности хода транспортного средства, включая при необходимости вторичное подрессоривание груза относительно рамы агрегата. Устойчивость. Тенденция роста габаритно-массовых характеристик ракетных грузов привела к увеличению габаритных размеров БТТА, многоосности колесных ходов, высокому расположению центра тяжести, увеличению боковой наветренной площади и высокому расположению центра ветрового давления, что определило важность оценки устойчивости агрегатов. Угол поперечной статической устойчивости БТТА без учета деформации подвески и шин регламентируется ГОСТом В 21245-88 и должен быть не менее 25 °, а устойчивость при погрузочно-разгрузочных операциях соответствовать ГОСТу В 17418-72. Однако для более полного расчета поперечной устойчивости БТТА была проведена научно-исследовательская работа и разработан ОСТ 92-4343-80, который дает основные нормативы на проектирование и методы расчета с учетом факторов динамики при различном сочетании внешних сил, действующих на агрегат при его эксплуатации, в заданных дорожных условиях. Тормозные качества. Тормозные качества БТТА имеют решающее значение для безопасности движения. От эффективности действия тормозной системы во многом зависят средняя скорость движения агрегата, а следовательно и производительность выполнения транспортной операции. БТТА оснащаются рабочей, запасной, стояночной и в технически обоснованных случаях вспомогательной тормозной системами. Нормы эффективности тормозных систем должны соответствовать значениям, заданным в ГОСТе В 21245-15. Основным нормативным документом, определяющим тормозные свойства автотранспортных средств, является ГОСТ 22895-77. Рабочая тормозная система предназначена для регулирования скорости транспортного средства в любых условиях движения. У транспортных средств полной массой свыше 3,5 т она должна иметь не менее двух независимых контуров по ОСТу 92-0596-75. Надежность. Показателями надежности в соответствии с требованиями ГОСТа В 20.39.103-77 для БТТА являются средняя наработка до отказа и среднее время восстановления. Средняя наработка до отказа должна быть не менее 1500 км. Среднее допустимое время восстановления – не более 6 ч. Комплексным показателем надежности по ГОСТу В 20.39.103-77 является вероятность нормального функционирования, которую допускается задавать в техническом задании на БТТА одновременно с дальностью транспортирования груза и допустимым временем восстановления. Оснащенность БТТА механизмами и устройствами, предназначенными для выполнения технологических операций работы с грузами, может быть отнесена к эксплуатационным свойствам агрегатов, так как непосредственно влияет на производительность операции доставки ракетных грузов. К такого рода механизмам относятся: опорные устройства (домкраты), механизмы перегрузки, установки груза в сооружение, стыковки и крепления грузов, системы термостатирования и другие механизмы. Перечисленные механизмы из-за большого диапазона массо-габаритных параметров грузов имеют различное конструктивное исполнение Однако с опытом их создания были выработаны рекомендуемые величины основных параметров. Так, например, скорость перемещения штока опорных устройств принимается для тяжелых ракетных грузов 11 мм/с, рабочее давление в гидроцилиндре 200 кгс/см2. Усилия по тяговому звену механизма перегрузки номинальное – 25 000 кГс, скорость передвижения 3 м/мин. Выбор конструкций наиболее приемлемых (оптимальных) механизмов, предназначенных для включения в состав создаваемых агрегатов, как правило, определяется при разработке их конструкторской документации, выполняемой на основе использования последних достижений науки и техники, достигнутого опыта создания аналогичных агрегатов, а также по результатам анализа проведенных патентных исследований по определяющим механизмам транспортного оборудования, периодически проводимого предприятиями на каждом этапе их развития. Одним из примеров выполнения таких работ могут служить созданные в КБ «Мотор» возможные схемы конструктивных решений механизмов опорных устройств (см. материалы на стр. 35-37). 1.2.4. Компоновочные схемы БТТА и ИСМ В настоящее время в конструкциях БТТА и ИСМ используются следующие компоновочные схемы: агрегат на базе моношасси, седельный автопоезд, прицепной автопоезд. В дальнейшем могут быть использованы схемы для сверхтяжелых грузов в виде самоходной платформы или группы самоходных платформ. Моношасси применяются в тех случаях, когда масса перевозимого груза не превышает грузоподъемности шасси. В целом шасси имеет ограничение по грузоподъемности из-за допустимых осевых нагрузок при движении по дорогам и по нормативной пропускной способности мостов. К положительным качествам одиночного шасси относятся высокий коэффициент грузоподъемности, высокая удельная мощность, хорошие тягово-динамические качества и маневренность. В случае использования многоосного шасси для длинномерных ракетных грузов обращают внимание на ухудшение поперечной устойчивости и возникновение продольных колебаний агрегата, а также на возможность перегрузок по осям. Седельный автопоезд является наиболее распространенной компоновочной схемой БТТА. Основным достоинством этой схемы является возможность значительного увеличения грузоподъемности агрегата, особенно при применении в седельном автопоезде промежуточной тележки при классической двухзвенной схеме «седельный тягач – полуприцеп» трансформируется в схему «седельный тягач – промежуточная тележка – полуприцеп». Повышение грузоподъемности ( ~ в 1,5 раза) достигается за счет увеличения количества колес, что позволяет не превышать допустимые осевые нагрузки на дорогу. Колеса, сгруппированные в компактные ходовые части звеньев автопоезда и расположенные, в свою очередь, друг от друга на определенном расстоянии (12-14 м), дает возможность осуществлять агрегату прохождение мостов без превышения нормативных пропускных нагрузок. Движение автопоезда в данном случае рассматривается как прохождение по мосту колонны автомобилей, состоящей из двух или трех транспортных единиц. Сохранение достаточно высоких тягово-динамических качеств и повышенной проходимости по скользким дорогам обеспечивается установкой на автопоезде дополнительного двигателя (аналогично двигателю тягача) с электрическим приводом колес прицепного звена, так называемой системы дополнительной энергетики и активизации (СДЭА). Хорошие маневренные качества автопоезда получены благодаря применению дистанционного привода поворота колес прицепных звеньев. Во время движения по дорогам поворот колес осуществляется автоматически в зависимости от угла складывания звеньев автопоезда. Шарнирная связь звеньев автопоезда в продольной плоскости благоприятствует размещению длинномерных грузов, так как, с одной стороны, снижает вертикальные перегрузки на транспортируемый груз, а с другой стороны такая схема агрегата позволяет улучшить приспособляемость колесных ходов к профилю дороги, обеспечивая более равномерное распределение нагрузки по колесам. В случае необходимости получения предельно возможной грузоподъемности применяются схемы колесных ходов с размещением вдоль одной оси четырех колес, крайние из которых расставлены по колее не менее чем на 4 метра, внутренние – не менее чем на 1,8 метра (рис. 1.2.10). Рациональным считается четырехосный колесный ход с балансирными связями между колесами. Прежде всего это связано с получением максимально допустимой нагрузки на мостовые сооружения от колесного хода звена автопоезда. Таким образом, максимальной грузоподъемности агрегата можно добиться при компоновочной схеме «четырехосный седельный тягач – четырехосная промежуточная тележка – четырехосный полуприцеп». Примерами компоновочной схемы полуприцепного автопоезда являются транспортно-установочный агрегат 15Т414(рис. 1.2.4 и 1.2.5) и транспортно-перегрузочный изотермический агрегат 15Т284М (рис. 1.2.6). Прицепной автопоезд обладает таким положительным качеством, как универсальность. Компоновочная схема позволяет обеспечивать достаточно высокую грузоподъемность. Однако по другим параметрам прицепной автопоезд уступает седельному автопоезду В частности, значительные трудности связаны с низкими маневренными качествами, ог раниченной проходимостью и большой общей массой агрегата. Самоходная платформа представляет собой многоосное многоколесное транспортное средство грузоподъемностью 100-150 тонн, предназначенное для перевозки крупногабаритных грузов. Отдельные платформы (модули) при необходимости могут объединяться в различные схемы, увеличивая грузоподъемность до 600 тонн и более. 1.2.5. Средства повышения проходимости БТТА В середине прошлого столетия в технической литературе появился термин «активные автопоезда». Это означало, что автопоезд для повышения проходимости в тяжелых дорожных условиях при низком коэффициенте сцепления колес с дорогой имел привод на колеса прицепного звена (полуприцепа, прицепа). Мощность на привод колес прицепного звена отбиралась от двигателя тягача через механическую, гидрообъемную или электрическую передачи. Такие колеса становились «активными». Включение привода колес осуществляли периодически при прохождении тяжелых дорожных участков пути, увеличивая тем самым сцепную массу автопоезда, а с ней и силу тяги по сцеплению. БТТА, эксплуатация которых предполагалась круглогодично в позиционных районах различных климатических зон страны по дорогам низших IV и V категорий СНиП, должны были обладать повышенной проходимостью. Как ранее отмечалось, для данных условий коэффициент сцепной массы автопоезда должен быть не менее Kсц = 0,6-0,65, тогда как обычные поезда имеют Kсц = 0,3-0,5. Введение привода колес на прицепном звене позволило на базе тяжелых четырехосных тягачей с мощностью двигателя 525-650 л.с. создать БТТА повышенной проходимости общей массой 100-130 тонн, имея при этом достаточную энерговооруженность 2,8-4,8 кВт/т (3,8-6,5 л.с./т). С целью обеспечения приемлемой энерговооруженности (динамических качеств) и повышенной проходимости на агрегатах стали устанавливать дополнительный тепловой двигатель (аналогичный двигателю тягача) с передачей мощности к колесам прицепного звена электрической трансмиссией. Такое конструктивное решение позволило значительно увеличить грузоподъемность БТТА до предельно возможного значения. Общая масса агрегата при этом составила 240-260 тонн. Длиннобазные БТТА во время движения по тяжелым дорогам достаточно часто попадают в такие условия, когда разность коэффициентов сцепления колес звеньев агрегата достигает значительной величины и становится очевидной возможность возникновения буксования колес одного из звеньев автопоезда, а также связанное с ним ухудшение проходимости. В этом отношении большой интерес представили межзвеньевые блокировочные свойства двухпоточной силовой передачи (дифференциальные связи), оцениваемые коэффициентом блокировки дифференциальных связей Kб . Исследования показали, что Kб имеет минимальную величину при совершении автопоездом поворотов (Kб = 0,02) и прогрессивно возрастает до необходимой величины (Kб = 0,6-0,8) с наступлением буксования одного из звеньев поезда, тем самым поддерживая суммарную силу тяги агрегата по сцеплению. Расчет параметров и характеристик транспортных средств и их основных систем, определяющих предельные сцепные, тяговые, динамические, тормозные и маневренные качества, изложен в программе, разработанной КБ «Мотор» «Расчет предельных нагрузочных режимов систем и узлов большегрузных транспортных средств» – Программа REGIMP. В практике создания активных автопоездов меньшей грузоподъемности нашли применение механические и гидрообъемные передачи для привода колес прицепного звена 1.2.6. Конструктивные решения механизмов БТТА Основными механизмами транспортных агрегатов являются: механизм отбора мощности, мотор-колесо, электроагрегат, бортовая тележка, привод колес, рулевое управление, подвеска и тормозная система, которые в составе агрегата работают совместно с механизмами, предназначенными для выполнения технологических операций. Механизм отбора мощности На БТТА общей массой до 130 тонн привод колес прицепного звена осуществляется путем отбора мощности непосредственно от двигателя тягача через электрическую передачу Привод включается периодически при необходимости преодоления участков пути с низким коэффициентом сцепления колес с дорогой. В электрическую передачу привода колес прицепного звена входят механизм отбора мощности на электрогенераторы и исполнительный механизм на прицепном звене в виде мотор-колес или ведущих бортовых тележек. Кинематическая схема механизма отбора мощности на электрогенераторы и насос представлена на рис. 1.2.11 Конструктивное исполнение механизма отбора мощности показано на рис. 1.2.12 и 12.13
Включение механизма отбора мощности осуществляется из кабины водителя. Этот механизм состоит из цилиндрического редуктора, от которого поток мощности через карданный вал идет на конический редуктор к генераторам. От цилиндрического редуктора через карданный вал осуществляется привод насоса Н403А. Поток мощности, идущий к генераторам, используется в цилиндрическом редукторе при включении фрикционной муфты, управление которой ведется из кабины водителя пневматической системой. Мощность двигателя тягача от повышающей передачи (рис. 1.2.11) передается через карданный вал и упругую муфту на редуктор. Один поток мощности постоянно направляется на привод насоса, другой поток – периодически на привод генераторов. Включение и отключение привода генераторов производится пневмосистемой управления. Мотор-колесо
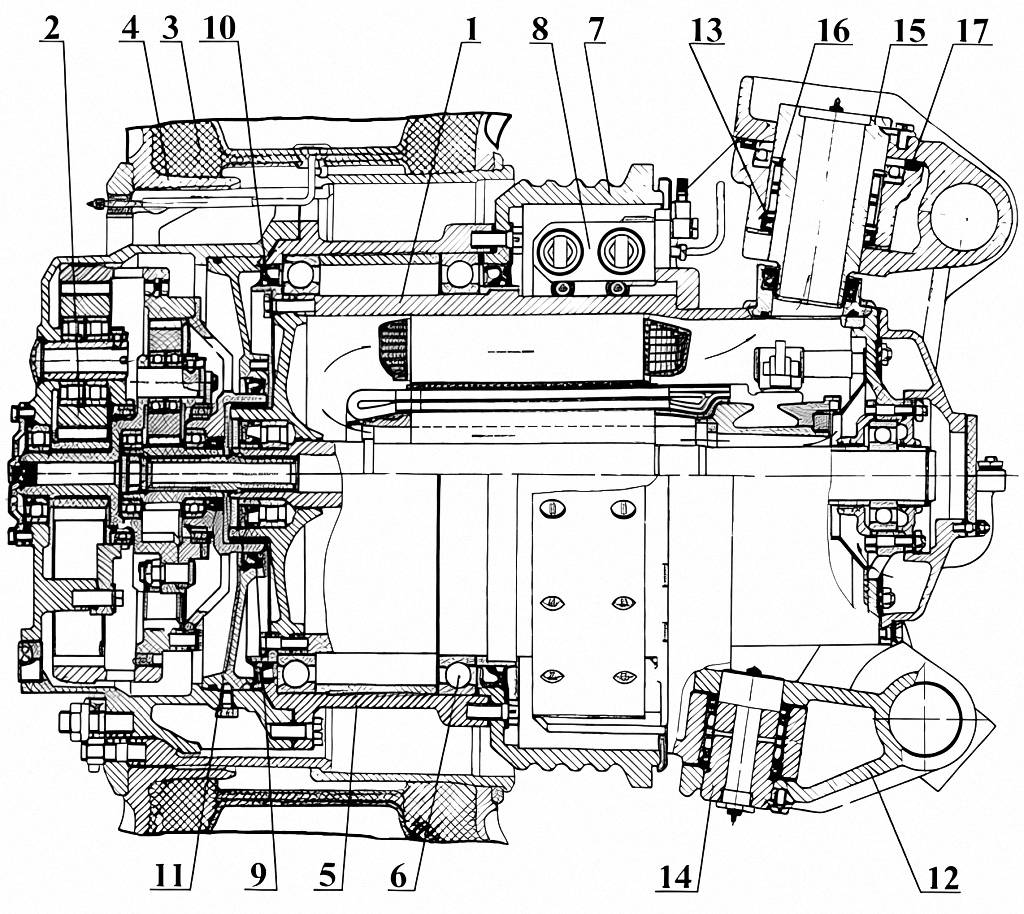
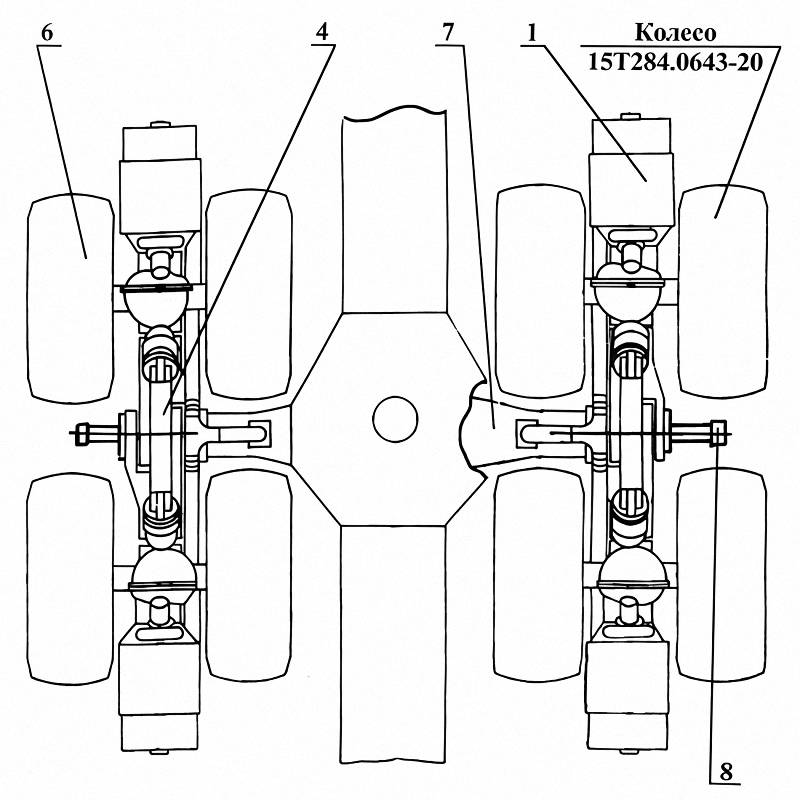
Мотор-колесо – исполнительный механизм тягового электропривода колес прицепного звена БТТА. В нем осуществляется преобразование электрической энергии в механическую энергию, реализуемую при движении автопоезда. Мотор-колесо представляет собой отдельный механизм, конструктивно объединяющий в ограниченном монтажном объеме следующие исполнительные элементы (рис. 1.2.14):
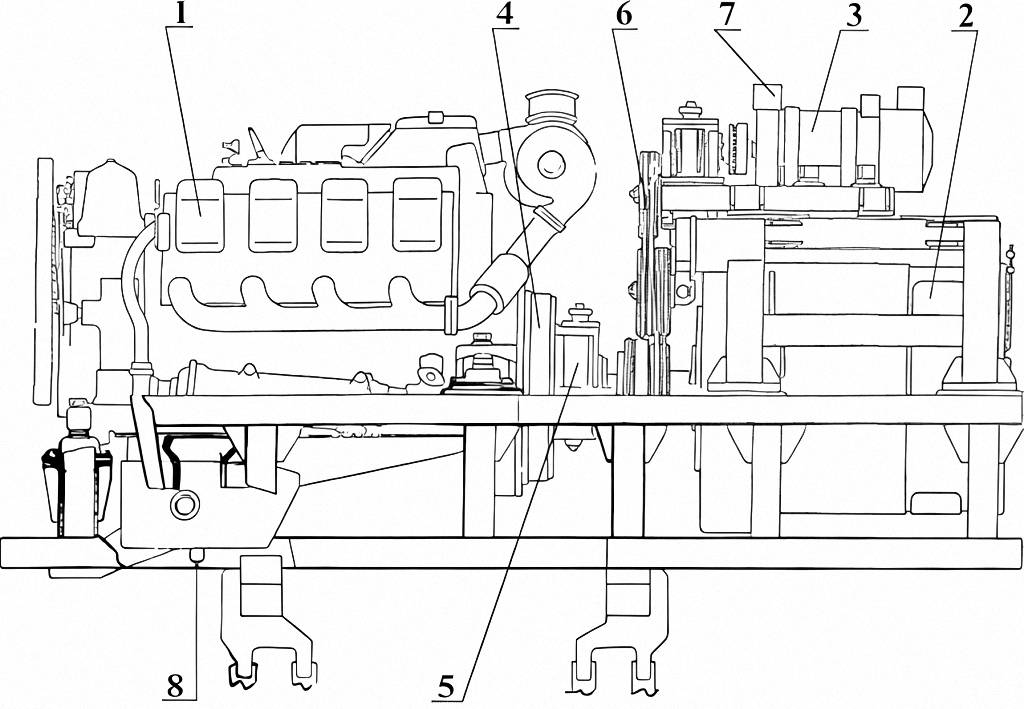
Характерная особенность мотор-колеса – его весьма рациональная компоновка, при которой электродвигатель полностью или частично размещен внутри обода непосредственно у колеса, корпус электродвигателя выполняет роль оси колеса. Охлаждение электродвигателя воздушное, принудительное, с петлевой схемой продувки. Представленное мотор-колесо смонтировано на шине 18.00-24. Электроагрегат Электроагрегат представляет собой энергетический модуль, предназначенный для привода колес прицепного звена БТТА, что позволяет при совместной работе с двигателем тягача увеличить энерговооруженность агрегата в целом, повысить проходимость по дорогам с низким коэффициентом сцепления. Кроме того, электроагрегат при необходимости может быть использован для обогрева кузова.
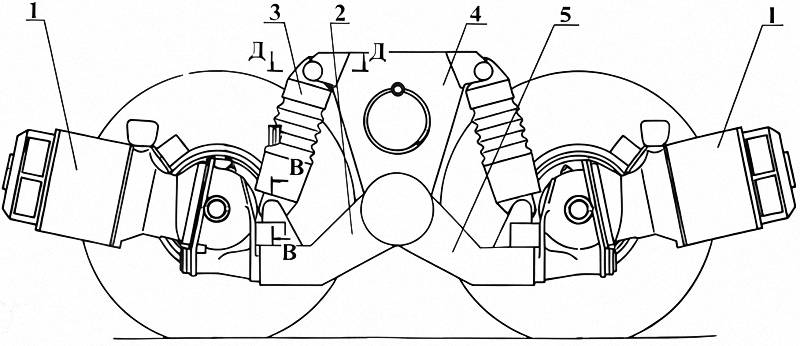
В состав агрегата входят дизельный двигатель 1, генераторы 2 и 3 и механические узлы привода генераторов 4 (риc. 1.2.15). Для обеспечения жизнедеятельности электроагрегата двигатель оборудован: системой питания топливом, объединенной с системой питания двигателя тягача; системами очистки воздуха и охлаждения; механизмом управления подачей топлива, связанной с аналогичной системой двигателя тягача, системой подогрева масла и охлаждающей жидкости; системой выпуска отработанных газов. Мощность от двигателя на генератор 2 передается через соединительную муфту 5, позволяющую на период прогрева двигателя разъединять механическую связь двигателя с генератором. Привод генератора 2 осуществляется через клиноременную передачу 6 и редуктор 7. Электроагрегат установлен на подрамнике 8, который, в свою очередь, крепится на раме тягача. Бортовая тележка Ходовой частью полуприцепа является колесный ход, состоящий из четырех бортовых тележек, попарно соединенных балками 7 (рис. 1.2.17).
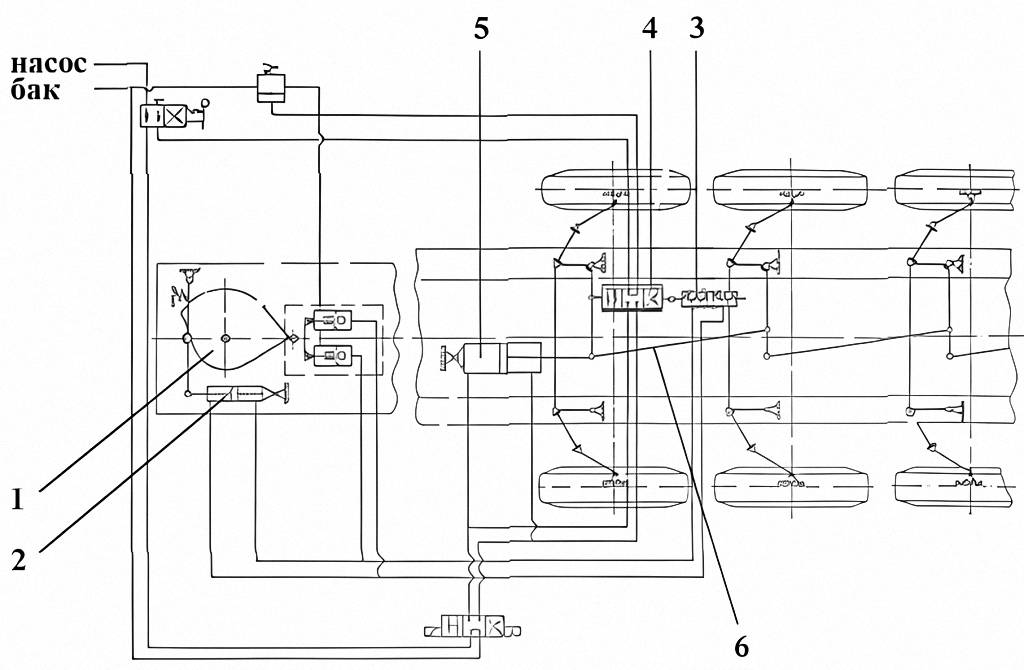
Бортовая тележка (рис. 1.2.16) состоит из балансира 4, рычагов 2 и 5, двух пневмогидравлических рессор 3, электродвигателя 1 и четырех колес 6. Балансир представляет собой сварную конструкцию, в верхней части которой в вилках крепятся проушины пневмогидравлических рессор 3, в нижней части – рычаги 2, 5. Балансир установлен на балке 7. Рычаги 2, 5 являются качающимися на балансире звеньями, на которых крепятся оси колес 6 и нижние части пневмогидравлических рессор 3. На рычаге 2, кроме того, крепится электродвигатель 1. Смазка трущихся поверхностей между втулкой балансира и втулками рычагов производится с помощью смазочного устройства 8 (рис. 1.2.17). Привод колес Привод колес состоит из электродвигателя, редуктора, валов с ведущими шестернями, ступиц и тормозов. Привод колес бортовой тележки преобразует электрическую энергию тягового электродвигателя (рис. 1.2.17) в механическую и обеспечивает вращение пары колес. Рулевое управление В настоящее время требованиям по маневренности БТТА наиболее полно отвечает система управления, выполненная на базе гидравлического следящего привода и обеспечивающая управление колесами полуприцепа в двух режимах: автоматическом (основной) и «ручном» (вспомогательный).
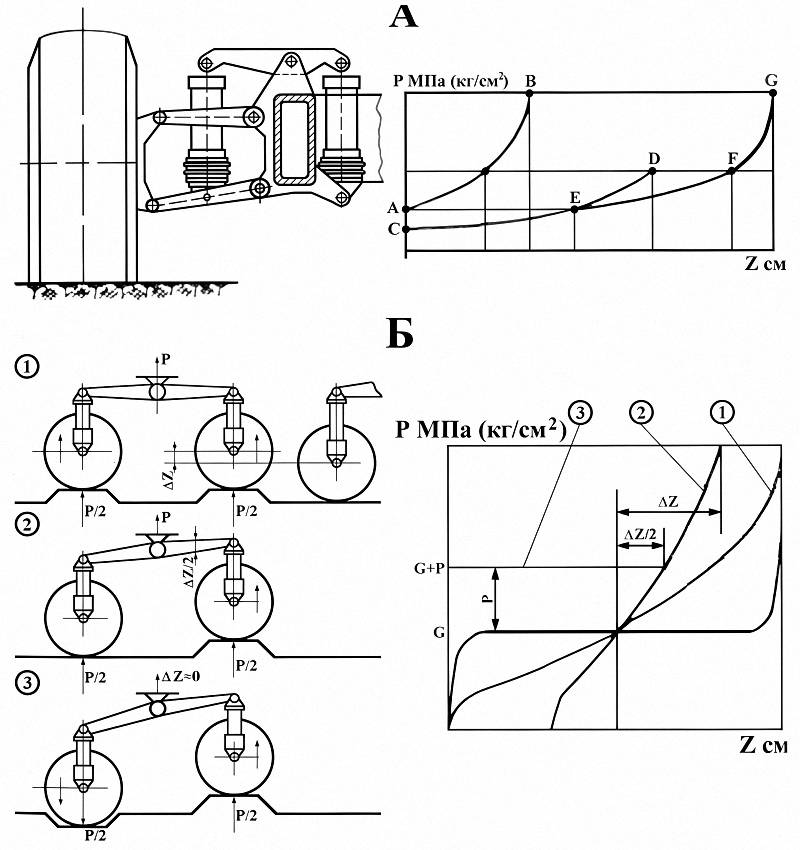
Автоматический режим обеспечивает управление колесами ведомого звена при движении автопоезда во всех заданных дорожных условиях. С помощью «ручного» или вспомогательного управления, которое оператор осуществляет с выносного пульта, производится управление колесами полуприцепа при подъездах БТТА к соответствующим агрегатам для стыковки с ними и при маневрировании агрегата в стесненных условиях. Это же управление является дублирующим для автоматического, что повышает надежность работы БТТА. Схематически система управления приведена на рис. 1.2.18. На базе приведенной схемы создана двухконтурная система дистанционного привода управления колесами ведомых звеньев БТТА, содержащих две и более группы колес. Исполнение колес ведомых звеньев управляемыми позволило в 2-3 раза уменьшить радиусы поворота БТТА при одновременном уменьшении ширины проезжей части в 1,5-2 раза. Подвеска Задача снижения вертикальных ускорений, улучшения плавности хода и увеличения скоростей движения БТТА потребовала проведения всесторонних исследований и создания новых типов подвески с прогрессивной нелинейной характеристикой. Созданный пневмогидравлический упругий элемент, обладая наиболее рациональной нелинейной характеристикой и большой энергоемкостью, был выполнен как компактный узел. Проблема обеспечения хорошей приспособляемости колес агрегата к неровностям дороги при числе осей 8-10 была решена благодаря разработке принципиально новых схем подвески, обеспечивающих полный ход колес 500-600 мм, что в два и более раза превышает соответствующее значение для обычных автомобилей. Принципиальная схема и характеристика длинноходной независимой и независимо-балансирной подвесок колес приведены на рис. 1.2.19.
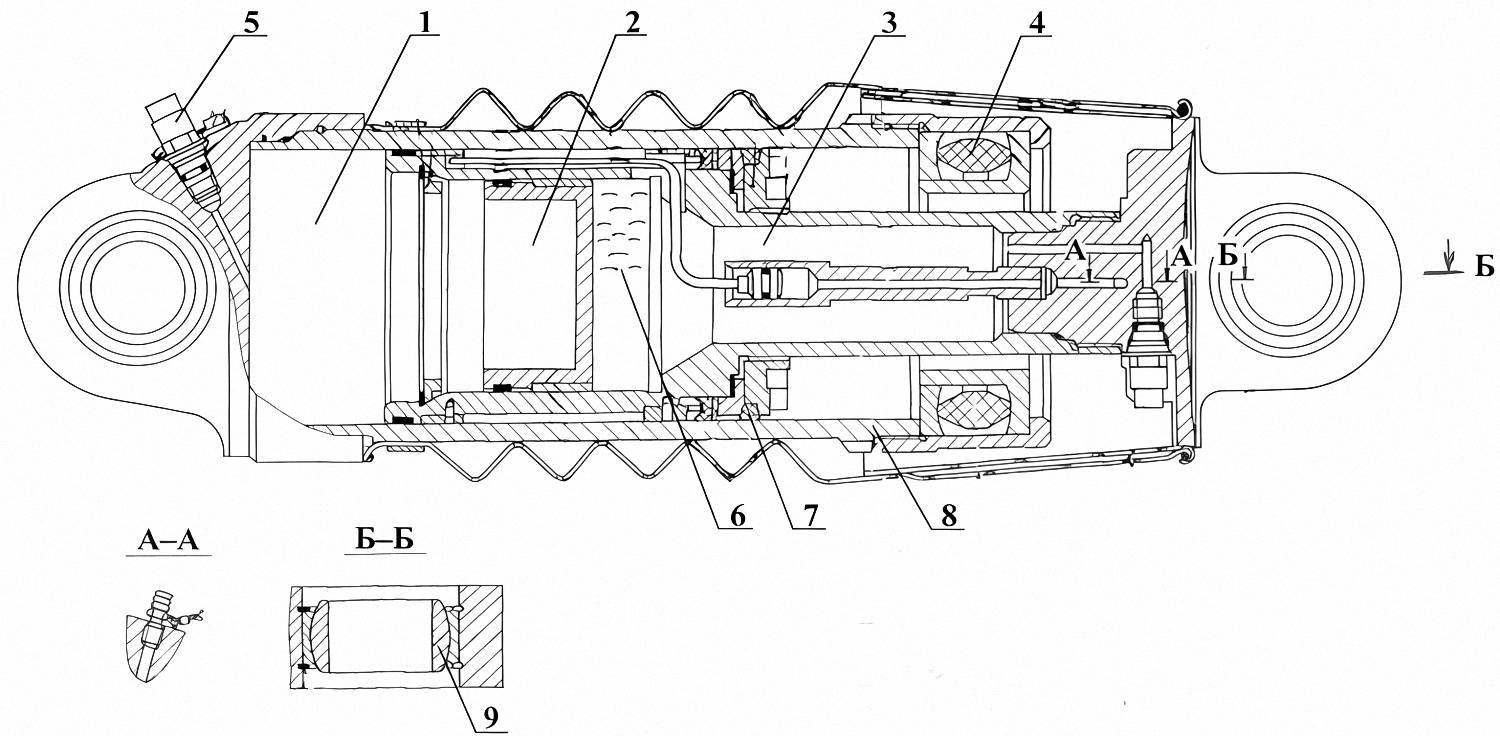
На рис. 1.2.20 показана унифицированная пневмогидравлическая рессора с дополнительным упругим элементом.
Приведенные исследовательские и проектно-конструкторские работы по анализу параметров плавности хода, упругой характеристики подвески, изучению явления растворимости газа и влиянию сил сухого трения в пневмогидравлической подвеске, а также по параметрам затухания позволили решить задачу использования унифицированных подвесок в БТТА с различным числом осей на основе созданного отраслевого стандарта ОСТ 92-0595-75 «Подвески прицепов и полуприцепов специальных агрегатов. Типы и основные параметры». Тормозная система Применение в составе БТТА четырехосных тягачей типа МАЗ-537, КЗКТ-74284, оборудованных гидропневматическим приводом рабочей тормозной системы, предопределило разработку тормозного управления прицепного звена, совместимого по типу и конструктивному исполнению с тормозным управлением тягачей. Большие осевые нагрузки и применение мотор-колес привело к необходимости разработки тормозных механизмов прицепного звена с достаточно высокой удельной тормозной силой (коэффициентом эффективности торможения). Кроме того, для затормаживания БТТА при выполнении технологических операций стыковки с другими агрегатами потребовалась разработка системы автоматического торможения. Специальной разработки потребовал привод стояночной тормозной системы БТТА. Обеспечение необходимой надежности привода было достигнуто экспериментальными исследованиями и доводкой конструкции. При создании систем тормозного управления БТТА были вновь разработаны система автоматического торможения агрегата, работающая при его стыковке с другими объектами, а также тормозная система ограничения максимальной скорости движения. Обобщенный опыт создания систем тормозного управления нашел отражение в разработанном ОСТе 92-0596-75 «Системы тормозные с гидравлическим приводом прицепов и полуприцепов специальных агрегатов. Технические требования и типовая схема». 1.2.7. Конструкция механизмов и устройств, Для выполнения технологических операций транспортные агрегаты оснащаются целым рядом дополнительных механизмов и устройств, в том числе: механизмами перегрузки, установки груза в сооружение, стыковки и крепления грузов, а также системами термостатирования, опорными устройствами и др. Конструктивное исполнение и особенности некоторых из них приведены ниже. Механизмы перегрузки грузов БТТА и ИСМ, помимо транспортирования грузов, выполняют с помощью собственных механизмов и устройств следующие работы:
Перегрузка грузов может производиться следующими двумя способами:
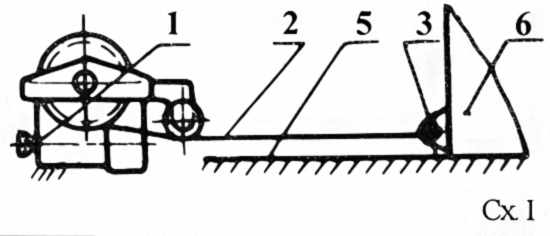
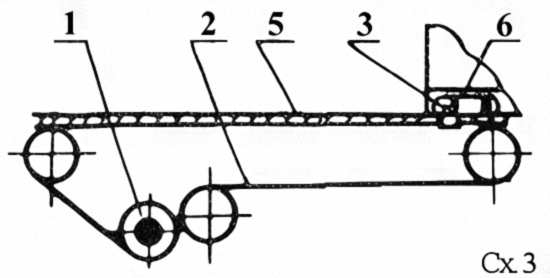
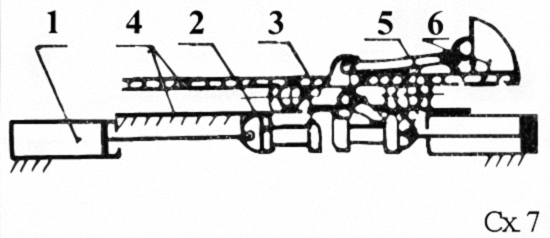
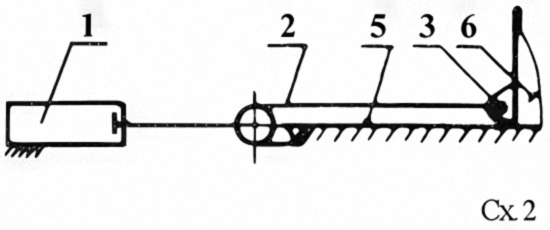
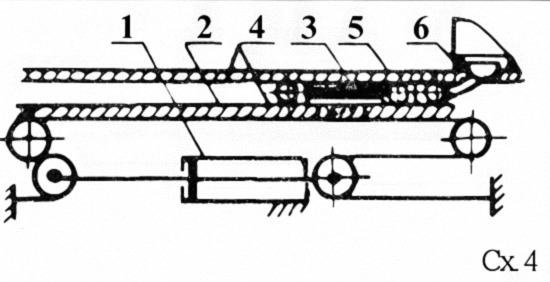
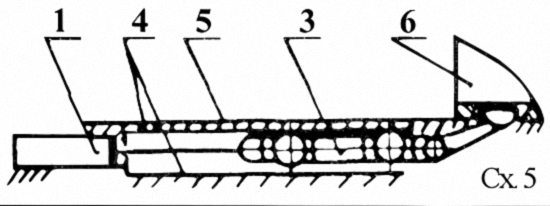
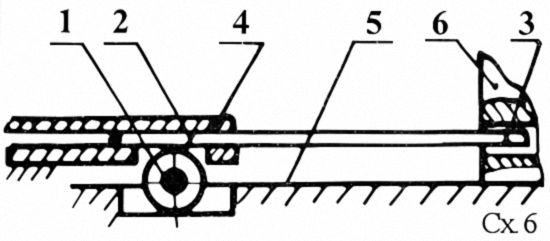
При бескрановом способе перегрузки грузов используются механизмы перегрузки, которыми оборудуются БТТА. При крановом способе перегрузки грузов используются грузоподъемные устройства, которыми оборудуются ИСМ или грузоподъемные краны (общего назначения и специальные). Для проведения перегрузочных, стыковочных или установочных работ БТТА (или ИСМ) должны быть установлены на рабочей площадке и в случае необходимости состыкованы и с другим БТТА, сооружением или стендом, должно быть также проведено раскрытие кузова агрегата. Указанные работы выполняются механизмами наведения и сцепки. Механизмы перегрузки ТПА предназначены для бескрановой перегрузки грузов, имеющих значительную массу и большие габаритные размеры, путем перемещения (перетягивая) груза по направляющим ТПА и другого агрегата или стенда, состыкованных между собой. В зависимости от типа тягового звена механизмы перегрузки могут быть подразделены на две группы:
Схемы механизмов перегрузки грузов и общие рекомендации по их применению приведены в табл. 1.2.2. Таблица 1.2.2 Механизмы перегрузки грузов транспортных средств
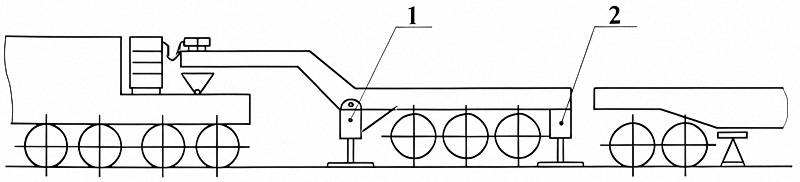
Опорные устройства агрегатов Удобство эксплуатации БТТА и ИСМ в значительной мере зависит от возможности их быстрой и точной стыковки со смежными агрегатами, стендами и сооружениями. Подъезд к последним даже при использовании управляемых колес агрегатов и движении «назад – вперед» не обеспечивает требуемой точности совмещения. Достигаемая точность совмещения продольных осей агрегатов при подъезде колеблется в пределах 50-100 мм при требуемой точности на порядок выше. Более того, целый ряд технологических операций невозможно выполнить без точной и неизменяемой в течение длительного времени стыковки агрегатов между собой как в горизонтальной, так и в вертикальной плоскостях, чего нельзя обеспечить при опирании на колеса. Поэтому в конструкцию БТТА и ИСМ вводятся специальные механизмы – опорные устройства, которые позволяют агрегатам не только вывешиваться и горизонтироваться на них, а еще и перемещаться в различных направлениях для достижения необходимой ориентации в пространстве. Основным решением этой задачи является использование на агрегатах передних и задних домкратов, как правило гидравлических, оснащенных опорными плитами. Опорные плиты по конструкции выполняются «шагающими», т.т. имеющими возможность перемещать агрегаты в горизонтальной плоскости.
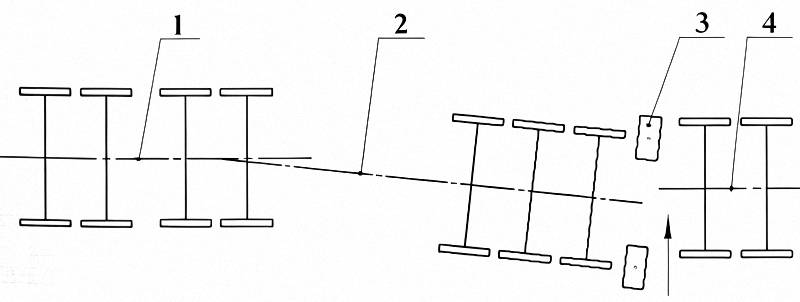
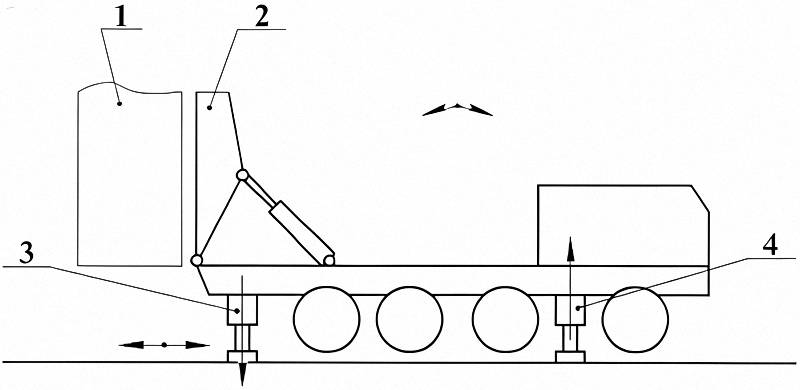
Разворачивая опорные плиты в определенном направлении, можно осуществлять не только поперечное или продольное перемещение агрегата, но и движение по диагонали или круговое движение. Схема выравнивания агрегата по высоте и в плане приведена на рис. 1.2.21 и 1.2.22. В процессе подготовки к проведению технологических операций производят горизонтирование рам агрегатов, а также выравнивание направляющих рельс смежных агрегатов в поперечно-вертикальной плоскости, для чего требуется работать задними опорами как вместе, так и раздельно. При раздельной работе задними опорами существует опасность скручивания рамы агрегата и груза больше допустимой величины. Чтобы избежать этого, необходимо обеспечить работу системы по трехточечной схеме.
При опирании передней части полуприцепа на седельно-сцепное устройство работа по трехточечной схеме качания рамы полуприцепа обеспечивается за счет его шарнира. Однако при этом в длинных (до 20 м) и узких (до 3 м) рамах не удается избежать скручивающих деформаций. Поэтому в системы управления задних гидроопор некоторых агрегатов включаются специальные датчики, отключающие системы при скручивании рамы более допустимых пределов. При расположении рамы агрегата на четырех опорах работа по трехточечной схеме качания осуществляется системой управления гидроопорами, обеспечивающей самопроизвольное перетекание жидкости из одного переднего гидроцилиндра в другой. Кроме того, небольшие перемещения агрегата шагающими опорными плитами можно производить при поднятой стреле с грузом для точного совмещения направляющих элементов в вертикальном положении (рис. 1.2.23). В гидравлических опорах функции механизма вертикального перемещения выполняет гидроцилиндр и силовой ход осуществляется при подаче в его полость рабочей жидкости от насосной станции.
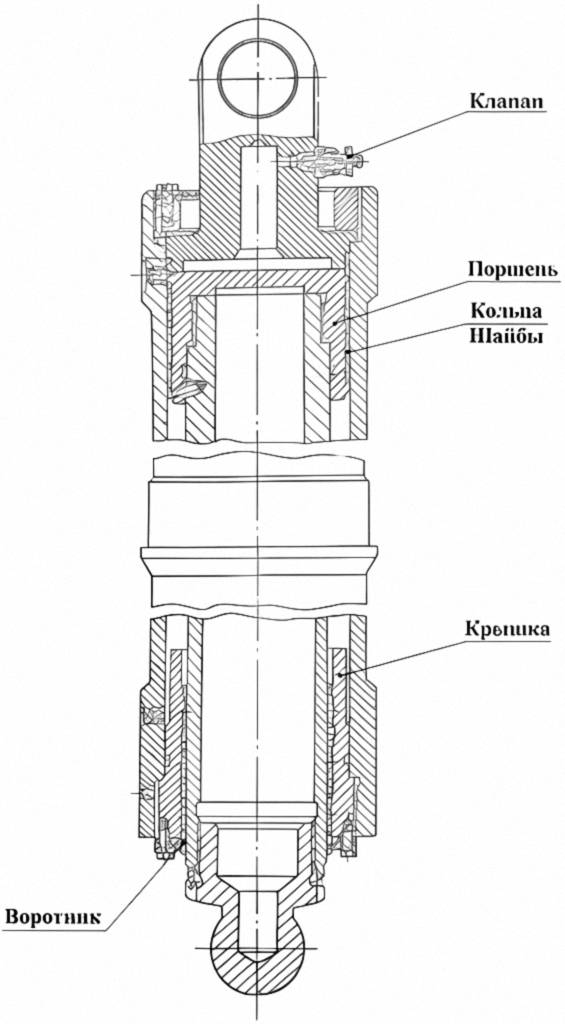
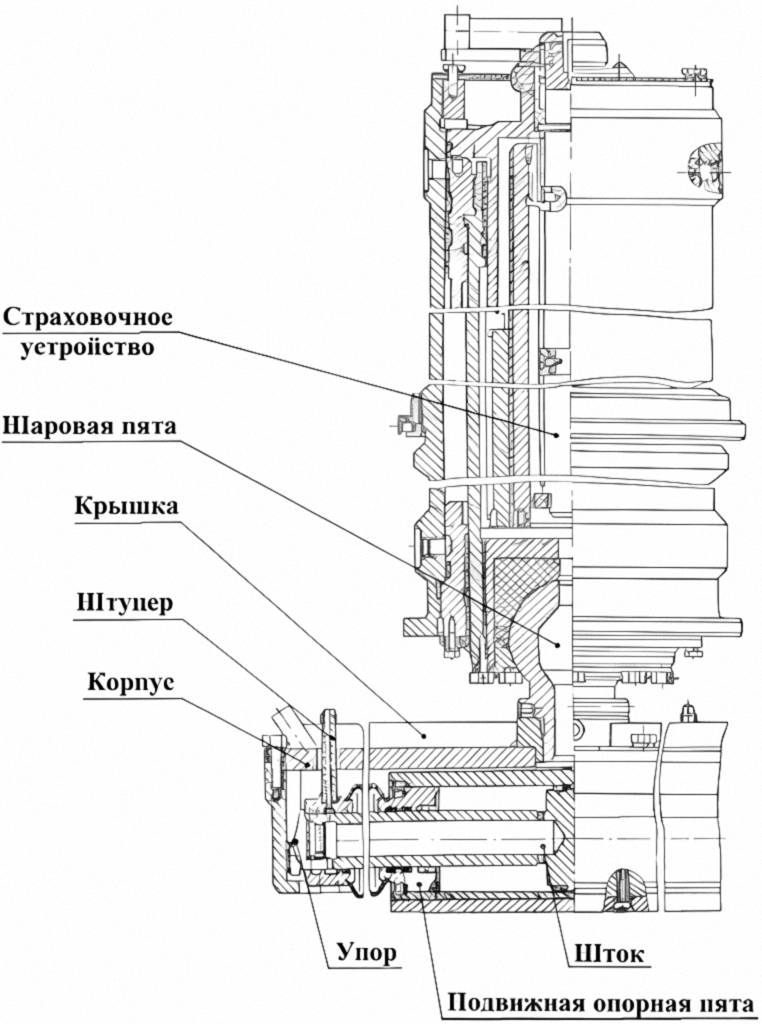
В БТТА чаще всего применяются двухполостные одноступенчатые гидроцилиндры с механическим страховочным устройством (механизмом стопорения), а также подвижные и шаговые опорные плиты (рис. 1.2.24 и 1.2.25). Механизмы подъема (опускания) груза Для проведения операций подъема (опускания) груза ТУА, ТЗМ, ИСМ оснащены тяговыми грузовыми лебедками, грузоподъемниками и манипуляторами.
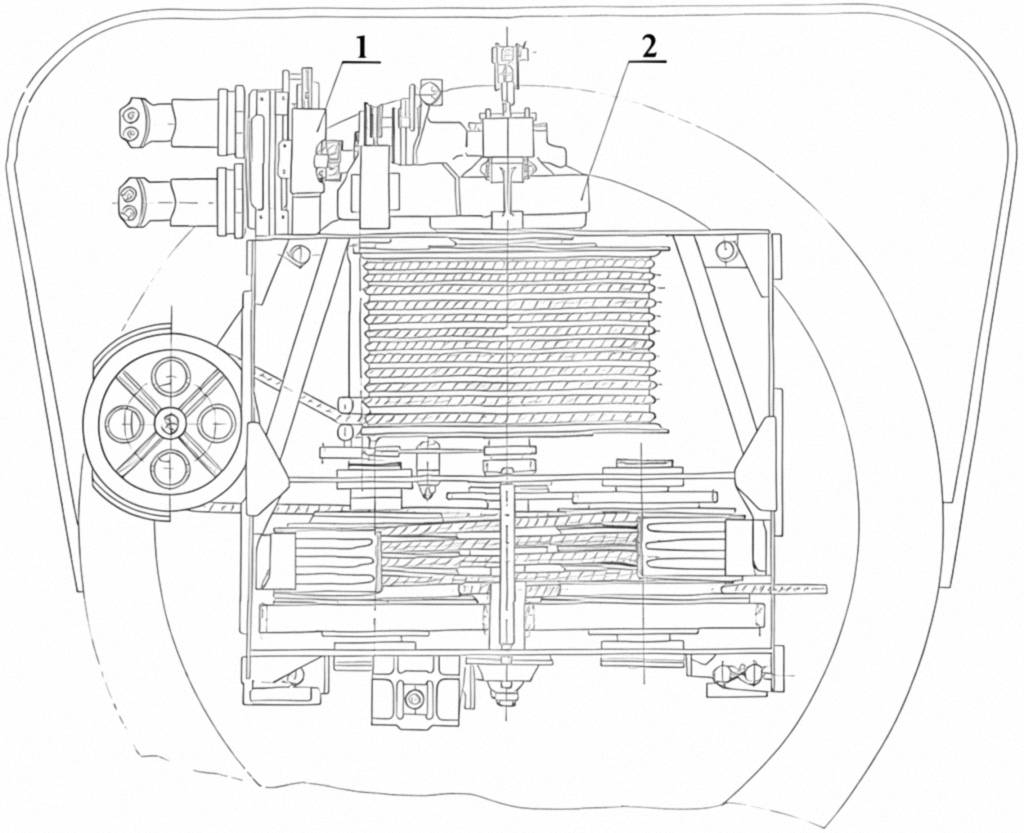
Механизм подъема и опускания груза расположен в передней части поднимаемого в вертикальное положение кузова, что позволяет вести подъем (опускание) с разными скоростями. Различные скорости получают за счет изменения режима работы гидромоторов привода лебедки. Механизм подъема и опускания груза состоит из привода лебедки 1 и лебедки 2 (рис. 1.2.26). В установщиках привод механизма подъема расположен на раме полуприцепа. Изотермические стыковочные машины оснащаются механизмами подъема груза, которые называются манипуляторами.
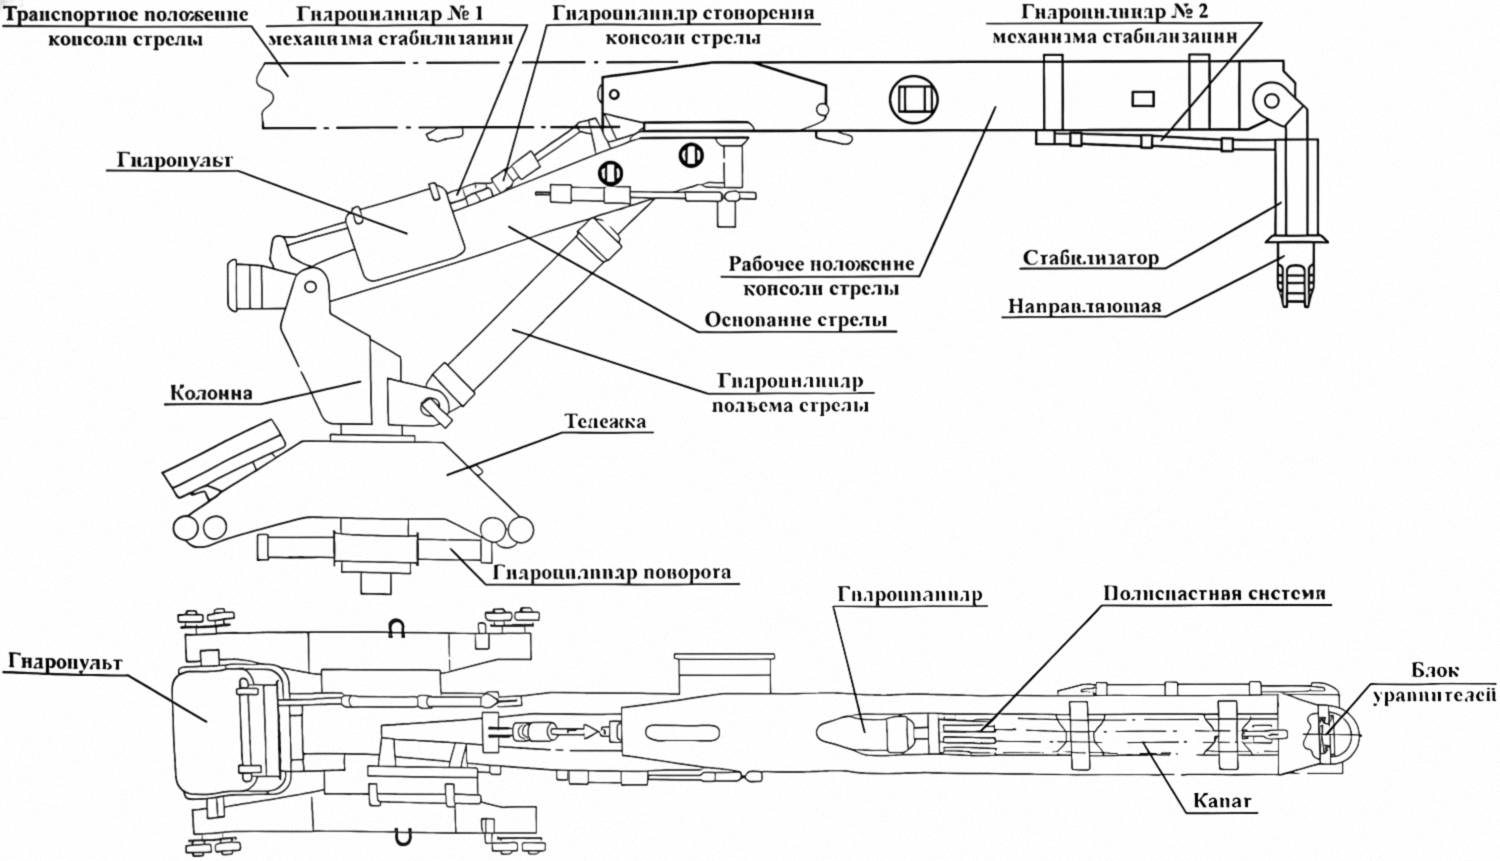
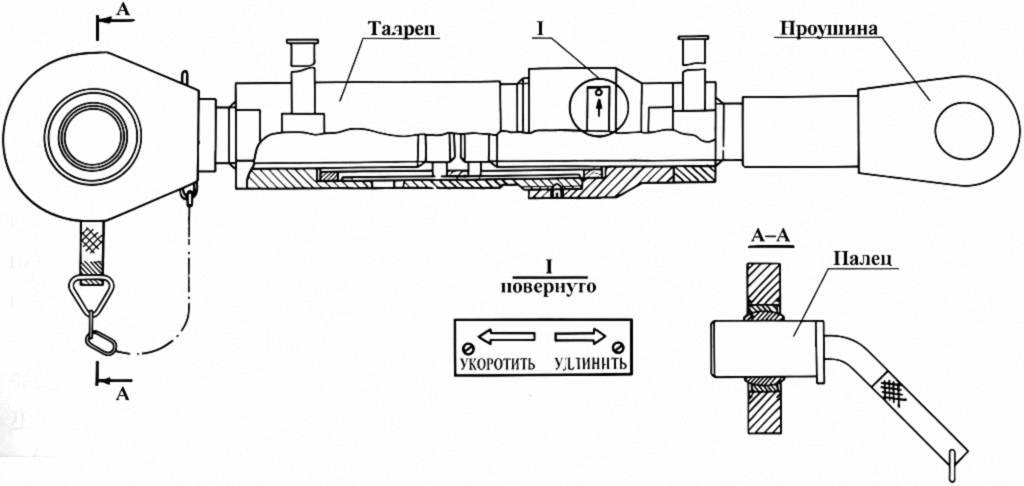
На рис. 1.2.27 представлена одна из конструкций манипулятора ИСМ, предназначенного для проведения погрузочно-разгрузочных и стыковочных работ с грузами.
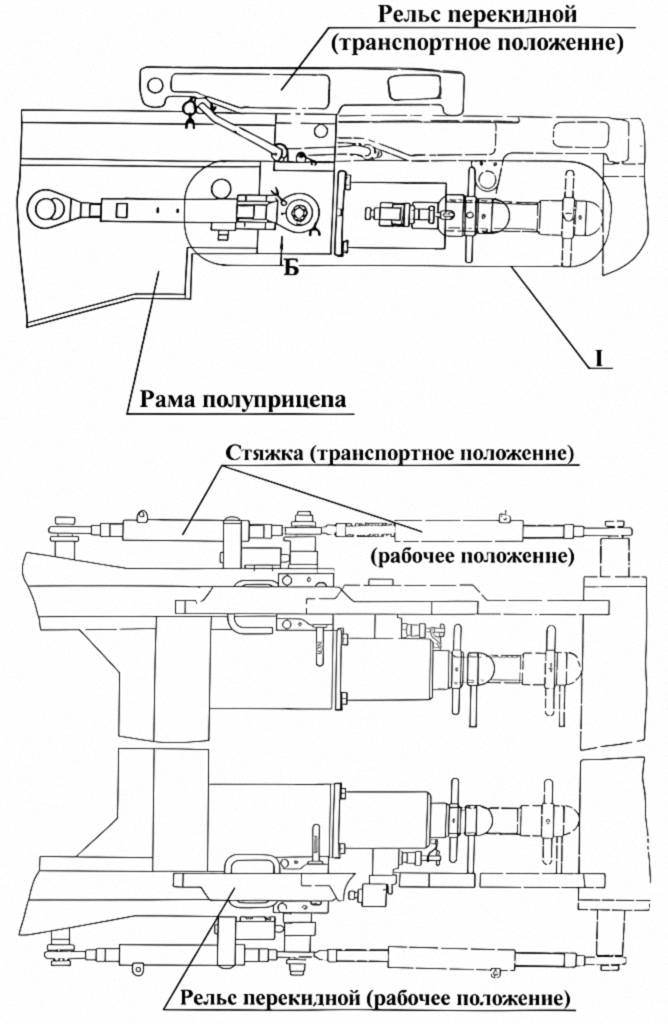
Манипулятор состоит из тележки с колонной, основания стрелы и консоли, стрелы со стабилизатором. В консоли стрелы установлен гидроцилиндр траверсы и полиспастная система, состоящая из блоков и каната. Основание стрелы установлено на шарнирных подшипниках и соединено осью с колонной. На колонне размещены путевые выключатели, которые срабатывают при различных положениях стрелы. Консоль стрелы может занимать два положения; транспортное и рабочее. Механизмы стыковки, сцепки и транспортного крепления грузов Механизмы стыковки и сцепки предназначены для контроля взаимного положения БТТА и смежных технологических агрегатов при проведении операции стыковки их между собой, а также механического соединения стыкуемых агрегатов. В состав механизмов входят контрольные приборы, гидроцилиндры подтягивания и силовые стяжки.
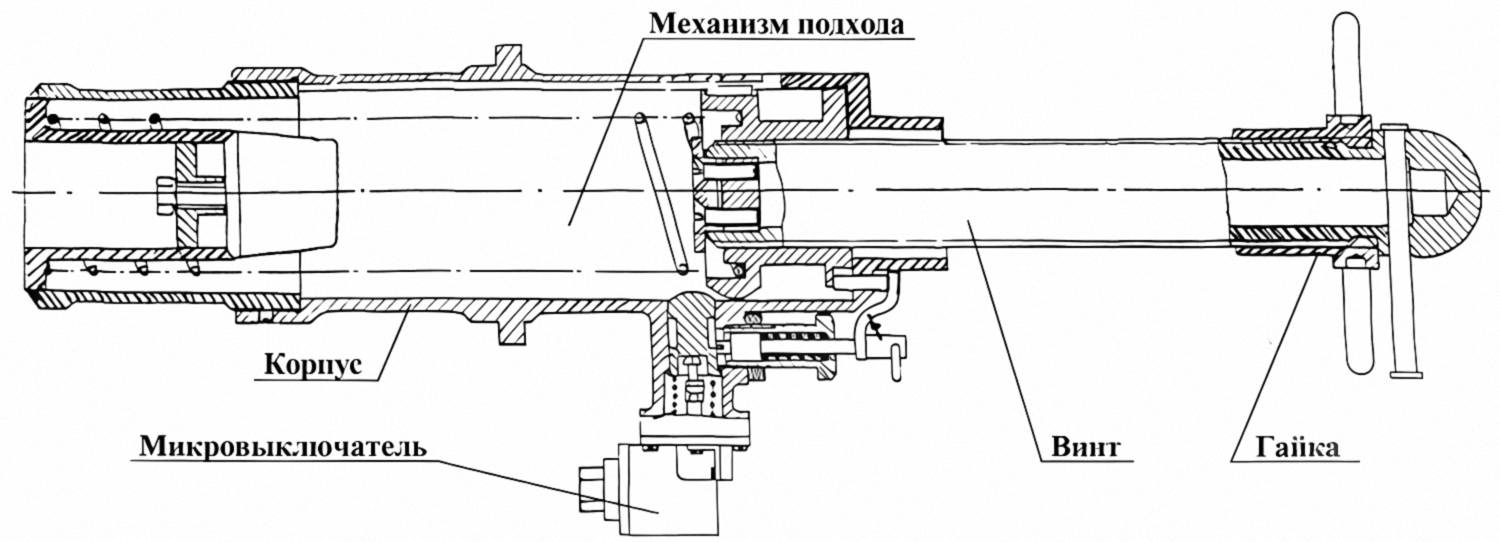
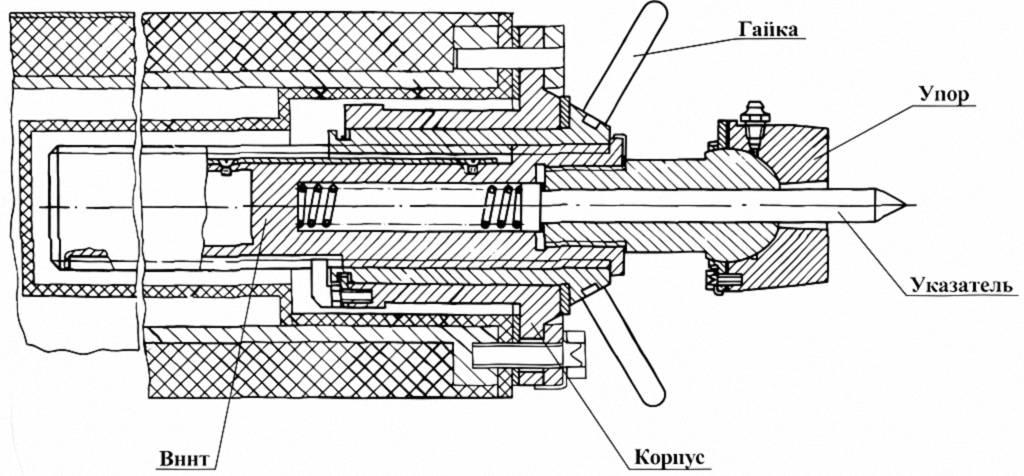
Примеры конструктивного исполнения отдельных механизмов наведения и сцепки ТПА, ТУА и ТЗА приведены на рис. 1.2.28. Они располагаются в задней части рамы или стрелы и в общем виде состоят из двух механизмов подхода, двух рельсов и двух стяжек и микровыключателей. Конструктивные исполнения отдельных составных частей некоторых механизмов стыковки и сцепки различных агрегатов показаны на рис. 1.2.29 и 1.2.30.
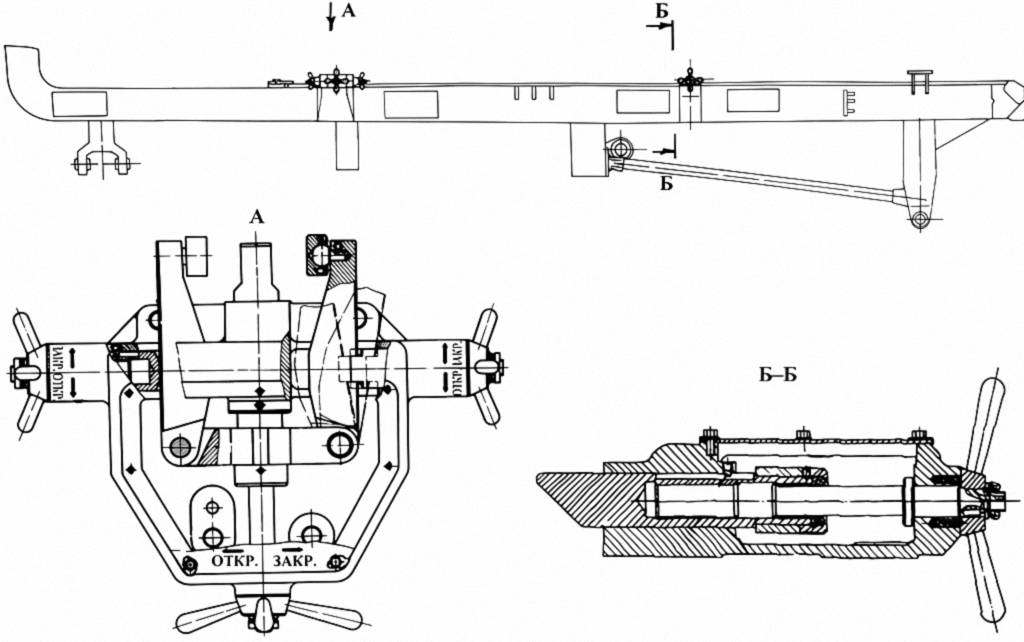
Для закрепления грузов на несущих силовых конструкциях агрегатов и исключения самопроизвольного перемещения грузов в продольном, поперечном и вертикальном направлениях при их транспортировании используются механизмы транспортного крепления грузов. Исполнение механизмов определяется конструкцией транспортных опор грузов и принятой технологией работ В общем виде это различные механические подводимые упоры и фиксаторы. В качестве примеров конструктивного исполнения механизмов приведены механизмы крепления, созданные для некоторых БТТА. Один из механизмов стопорения груза на ТУА представляет из себя группу фиксаторов и прижимов, установленных на верхних полках лонжеронов стрелы (рис. 1.2.31).
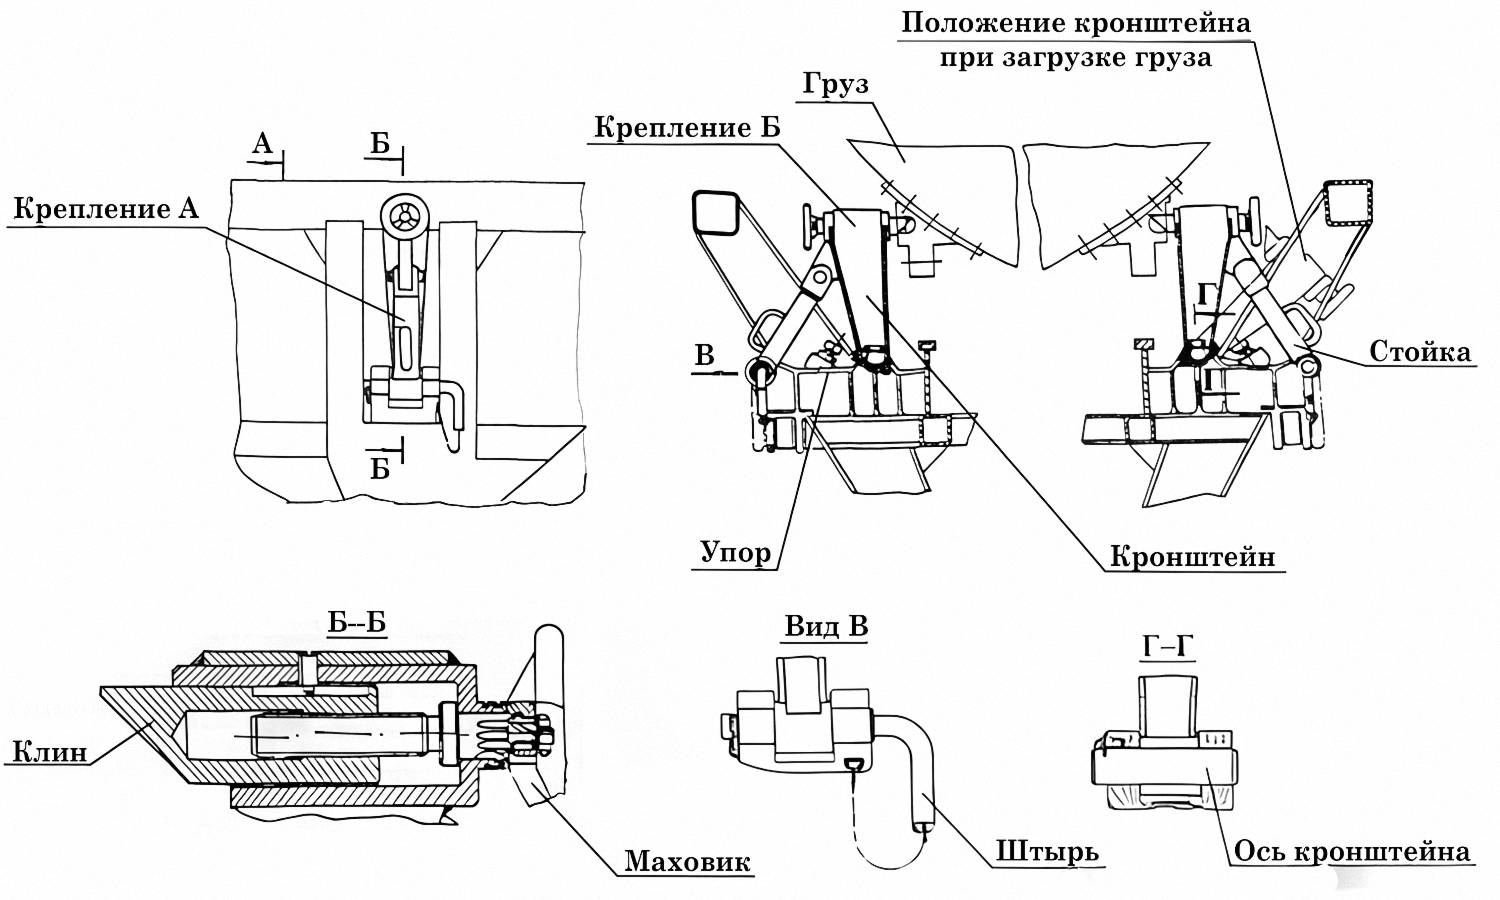
Для закрепления груза в транспортном положении полуприцеп имеет крепление «А» передней опоры груза и крепление «Б» задней опоры груза, обеспечивающие фиксацию груза от поперечного, вертикального и продольного перемещений. Другой механизм крепления груза ТПА представлен на рис. 1.2.32.
Система термостатирования агрегатов Система термостатирования грузового отсека агрегата предназначена для поддержания необходимого теплового режима в грузовом отсеке при заданных условиях его эксплуатации. Система включает в себя вентиляторы, теплонагревательные элементы, воздуховоды, регулирующую аппаратуру. Параметры системы выбираются по результатам теплового расчета. Система термостатирования обеспечивает поддержание и контроль температуры внутри контейнера с грузом в пределах 15±10 °С в автоматическом или ручном режимах при температуре окружающего воздуха от +5 до -40 °С и скорости ветра у земли до 20 м/сек при движении и стоянке агрегата. На стоянке агрегата может проводиться вентиляция контейнера. Вентиляция включается в случае, если температура наружного воздуха ниже температуры внутри контейнера. Для уменьшения нагрева от солнечной радиации контейнер может быть закрыт брезентовым тентом. Составными элементами, обеспечивающими нормальную работу СТС, являются блоки термостатирования, воздуховоды, электрооборудование. Схема циркуляции воздуха представлена на рис. 1.2.33.
В агрегатах могут применяться и другие, кроме электрических, обогревательные или отопительные установки. Так, на ряде ИСМ применены бензоотопительные установки, в которых нагрев воздуха осуществляется с помощью теплообменников, а воздух циркулирует по замкнутому контуру с помощью вентиляторов отопительных установок (рис. 1.2.34).
1.3. Авиационное транспортирование ракетных грузов Кроме наземной железнодорожной и автодорожной доставки ракетных грузов существует возможность их доставки по воздуху – так называемое авиатранспортирование. Вследствие уязвимости автодорожных и железнодорожных магистралей и передвигающихся по ним транспортных средств, малых скоростей и большого времени нахождения в пути, а также больших перегрузок, испытываемых перевозимыми объектами в течение длительного времени, перевозка ракетных грузов этими видами транспорта не всегда возможна и целесообразна. Свободным от указанных недостатков считается воздушный вид транспорта, который имеет в своем составе и использует транспортные самолеты и вертолеты. Сравнительно большие габариты грузовых отсеков, значительная грузоподъемность и высокие скорости полета воздушных транспортных средств позволяют в короткие сроки доставлять ракетные грузы в удаленные районы. Кроме того, они имеют малые значения ускорений в диапазоне низких частот. Большие же ускорения возникают несистематически и находятся обычно в диапазоне высоких частот. Используемые воздушно-транспортные средства оборудованы специальной оснасткой, обеспечивающей перевозку ракетных грузов. Авиатранспортирование выполняется по двум принципиальным схемам:
В обоих случаях, кроме собственно самолета с необходимым оборудованием – тельферами, лебедками и элементами транспортного крепления грузов в грузовом отсеке, необходимы наземные транспортные агрегаты, а в случае транспортирования на внешней подвеске – и специальные подъемно-перегрузочные устройства. На практике при сравнительно небольших габаритах грузов и их транспортных средств реализуется транспортная схема, при которой транспортный агрегат вместе с грузом закатывается тягачом (или лебедками самолета) в грузовой отсек и соответствующим образом закрепляется на его силовом полу. При этом груз не отсоединяется от ТА. Для восприятия возможных перегрузок при аварийной посадке самолета иногда применяют схему с ТА, способным опускать свою раму на силовой пол для жесткого закрепления. Агрегат ПР-90, работающий по такой схеме, показан на рис. 1.3.1.
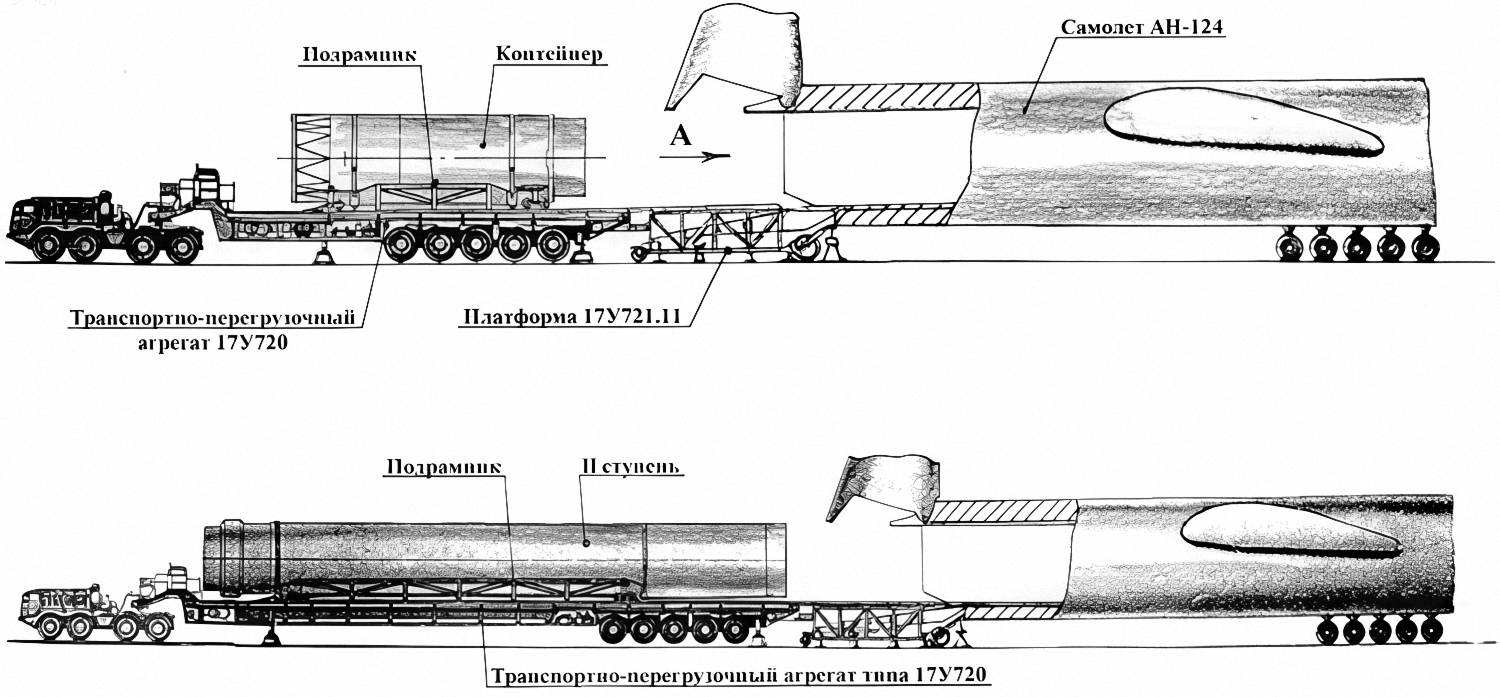
В том случае, если габариты груза близки к вмещающим способностям грузового отсека самолета, применяется иная транспортировочная схема. В этом случае наземные транспортные агрегаты не только доставляют грузы к самолету, но и выполняют дополнительные технологические операции. Они непосредственно или через промежуточные элементы стыкуются с грузовым отсеком самолета и с помощью бескранового механизма перегрузок осуществляют загрузку груза в грузовой отсек, как правило, по специально выставляемым рельсовым путям (рис. 1.3.2).
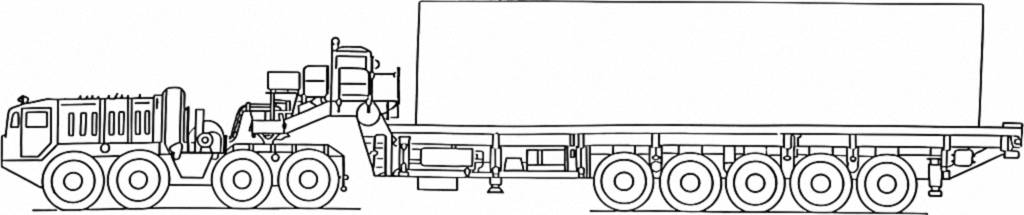
По такой же схеме работает транспортно-перегрузочный агрегат 17У720, технические характеристики и общий вид которого приведены на рис. 1.3.3.
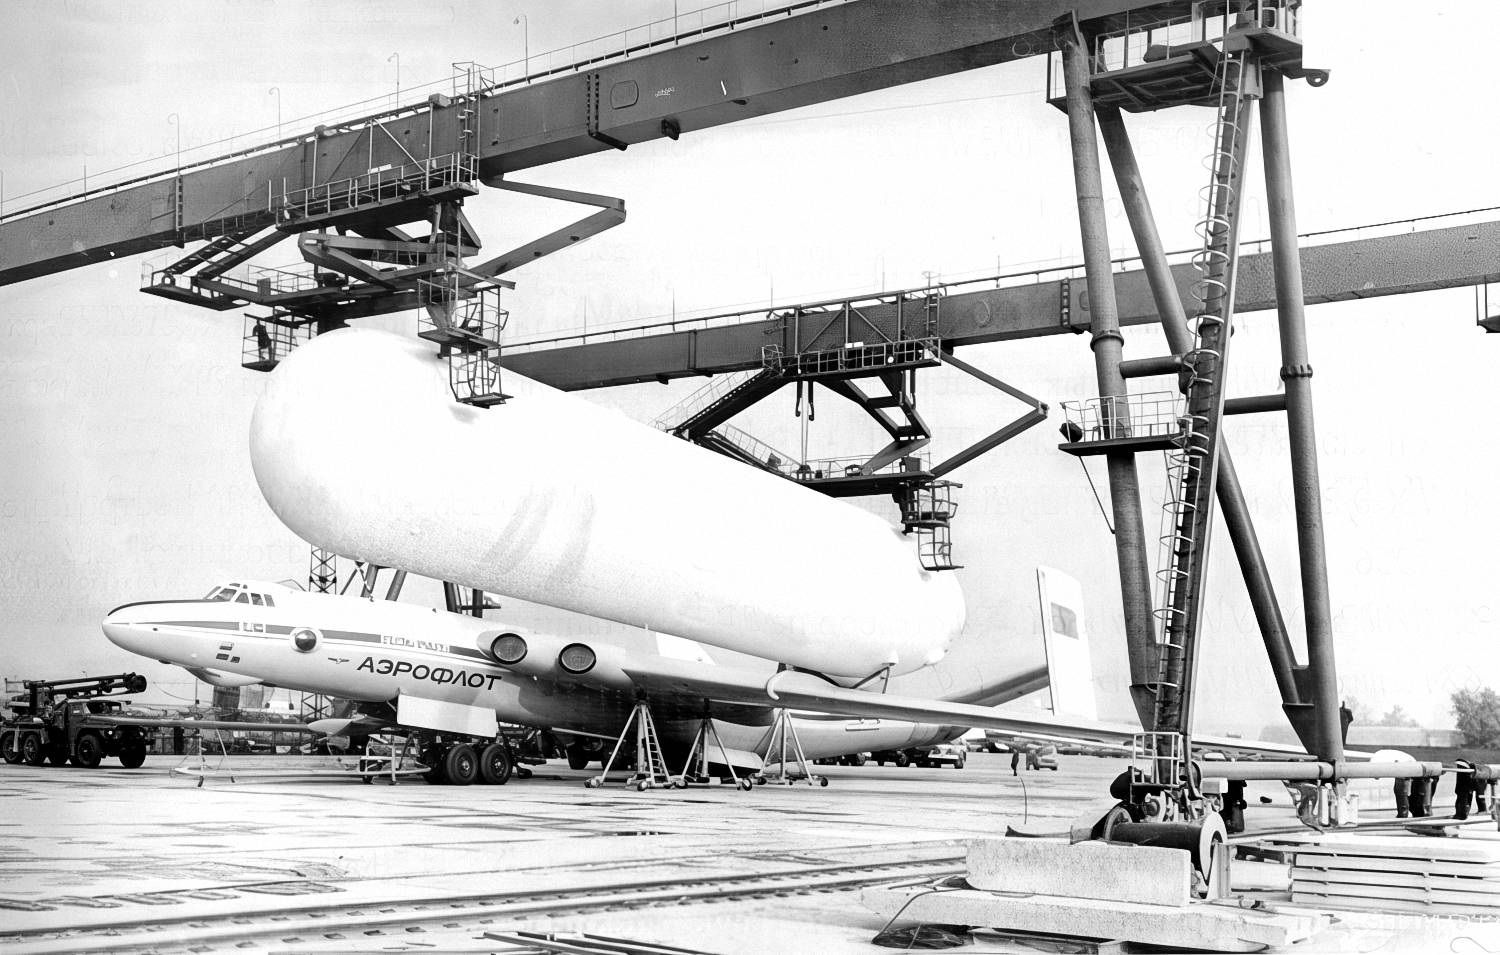
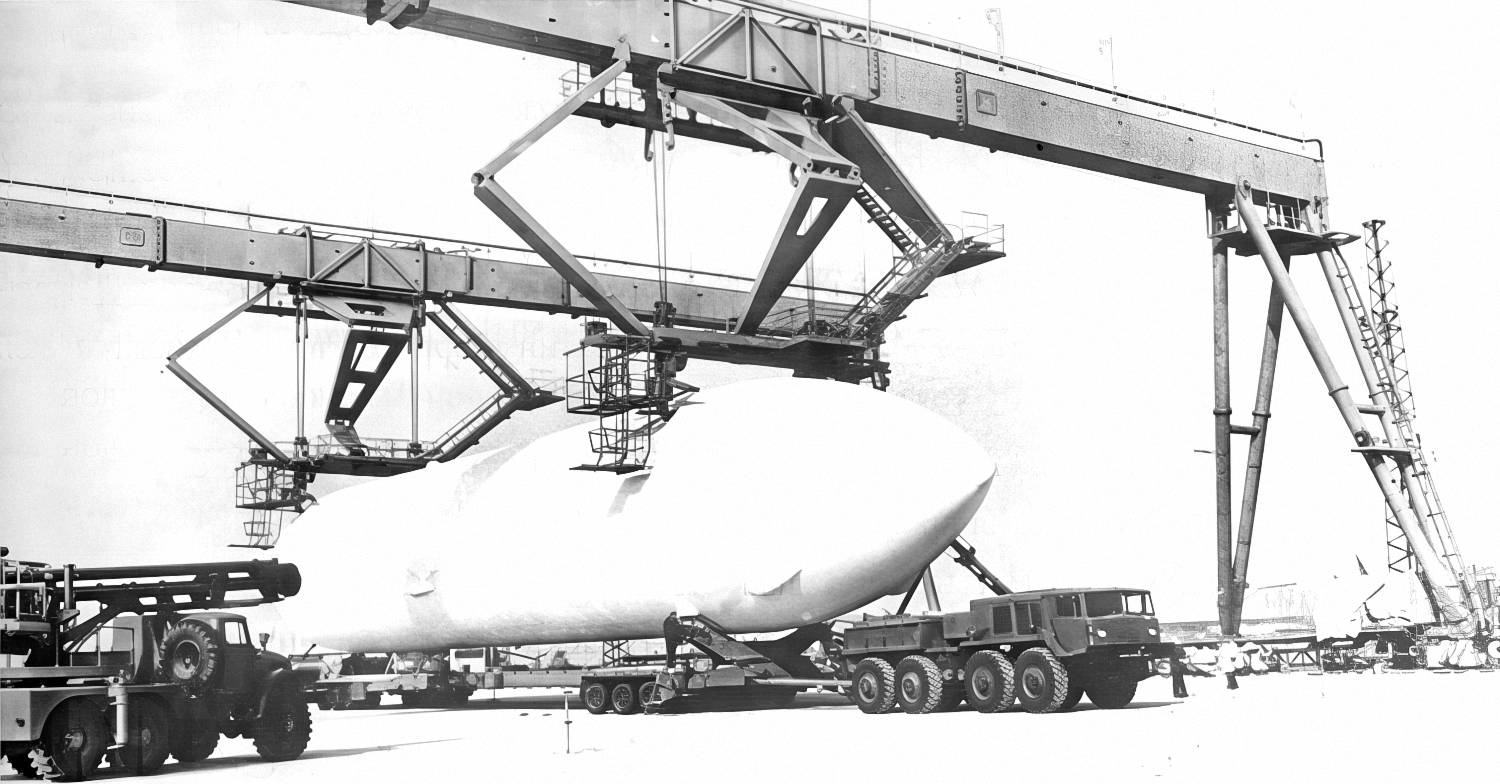
В том случае, когда изделие не помещается в грузовом отсеке, применяется транспортировочная схема грузов на внешней подвеске. Примером служит авиатранспортирование ракетных грузов самолетом ВМ-Т (КБ Мясищева В.М.) (рис. 1.3.4) и «Мрия» АН-225 (КБ Антонова О.А ). Доставка ракетных грузов на внешней подвеске возможна лишь в том случае, если в ней участвует комплекс средств авиатранспортирования: самолеты с необходимым оборудованием, наземные транспортные агрегаты и подъемно-перегрузочные устройства. Подъемно-перегрузочные устройства обеспечивают подъем грузов с транспортных агрегатов и установку их на опорные места фюзеляжа самолета. Эти устройства обеспечивают выполнение работ при ветре до 15 м/сек. На рис. 1.3.5 приведен фрагмент работы такого устройства при подъеме груза с транспортного агрегата перед установкой груза на самолет. Воздушно-транспортные средства имеют и недостатки. К ним относятся высокая стоимость перевозок, уязвимость с воздуха и земли, ограничения по массе и габаритам ракетных грузов, а также необходимость подготовки взлетно-посадочных полос и площадок.
Созданные в нашей стране все виды железнодорожного, автодорожного и авиационного оборудования средств транспортирования ракетных грузов (РН, РБ, КА и др.) на всех этапах создания и эксплуатации ракетных комплексов, размещенных в различных регионах страны, с необходимой надежностью и безопасностью обеспечили выполнение возложенных на них задач. Коллективы предприятий и организаций, принимавших участие в их создании и эксплуатации, своим трудом способствовали созданию и развитию ракетной техники в нашей стране. Литература
Сведения об авторах главы
Авторы выражают свою признательность главному специалисту КБОМ Корнееву Н.М. за участие в отработке текста главы и благодарность сотрудникам КБ «Мотор» Новожилову М.В., Бобылеву Ю.П., Герасимову Ю.Ф., Сафонову Ю.В. и сотрудникам КБОМ Петровой В.Г. и Гарбарчик Е.Ю. за их участие в поиске материалов и подготовке главы к печати.
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||