|


|
 |
|
|
|
|
|
Под общ. ред. И.В. Бармина
Москва 2005
|


ГЛАВА 5 Ю.Л. Арзуманов, Р.А. Петров, Е.М. Халатов 5.1. Назначение и классификация средств газоснабжения Физическая способность газов изменять свой объем в зависимости от давления и температуры позволяет хранить их в сжатом состоянии и в широком диапазоне давлений и расходов передавать потребителю по трубопроводам на большие расстояния.
Это положительное свойство газов, а также возможность во внетехнологическое время накапливать и длительно хранить их при высоких давлениях, широко используется в ракетно-космической технике при создании газовых систем, работающих на наземных технологических объектах в разных условиях их применения. Средства газоснабжения (СГС) в составе технологического оборудования на технических комплексах используются в процессах испытаний ракет и их составных частей, а также при подготовке к вывозу ракет на стартовый комплекс. На заправочной станции СГС используются при выполнении технологических операций по заправке РБ и КА компонентами топлива и газами. На стартовых комплексах – в технологических операциях подготовки к пуску и пуске ракет. Состав оборудования средств газоснабжения и характер технологических работ, выполняемых его системами на СК, ТК и ЗС, отражены в материалах глав 2,4 и 5 первой киши инженерного пособия.
На первых передвижных стартовых комплексах, созданных в 50-х годах прошлого столетия, средства газоснабжения были относительно просты. В составе наземного оборудования СК было достаточно иметь передвижной воздушный компрессор, ресивер небольшой емкости и комплект коммуникаций, обеспечивающих в ручном режиме выполнение немногочисленных операций по подаче сжатого газа в ракету при подготовке ее к пуску. Потребности в газах агрегатов наземного оборудования в основном обеспечивались имеющимися в их составе собственными средствами газообеспечения. Позже, при создании стационарных стартовых комплексов для ракет космического назначения, в СГС требовалось обеспечивать более высокие показатели эффективности, надежности и безопасность проведения работ с газами, повышенные требования к механи- зации и автоматизации отдельных технологических операций и другие требования, предъявляемые со стороны разработчиков ракет и стартовых комплексов к выполнению таких технологических операций, как:
Все это требовало разработки более сложных средств газоснабжения, а также обеспечения ими необходимых связей с ракетой и агрегатами наземного оборудования, что и определяло требуемый состав средств газоснабжения СК. Такие СГС, как правило, строились по схеме: система получения и хранения сжатых газов – система трубопроводов с пневмоарматурой различного назначения и устройствами контроля – потребители (см. рис. 5.1.3). Практика создания таких систем привела к необходимости проведения классификации по различным признакам как средств газоснабжения в целом, так и их отдельных линий.
Линии СГС, являясь структурными составляющими системы, представляют собой организованную совокупность трубопроводов, а также регулирующих, запорно-распределительных, предохранительных и других устройств пневмоавтоматики, обеспечивающих требуемую надежность прохождения сжатого газа от источника к потребителю с изменением или без изменения его параметров (см. рис. 5.1.4),
Примеры линий различного типа, выполненных с использованием предложенной классификации, приведены на рис. 5.1.5. Схемы таких линий можно охарактеризовать последовательностью признаков, обозначенных цифрами на рис. 5.1.4 следующим образом:
Линия а: 1.1 – 2.2 – 4.1 – 5.2. Это линия без редуцирования газа (перепуск) обеспечивает многократную выдачу газа, имеет защитное устройство в виде предохранительного клапана, работает в полуавтоматическом режиме. Линия б: 1.3 – 2.2 – 3.1.1 – 4.1 – 5.1. Это линия с регулированием давления при переменном расходе; она обеспечивает многократную выдачу, снабжена газовым регулятором давления и предохранительным клапаном, работает в автоматическом режиме. Линия в: 1.2 – 2.1 – 3.2.2 – 4.3 – 5.2. Это линия с регулированием давления при постоянном расходе; она обеспечивает разовую выдачу, имеет регулятор расхода в комбинации: редуктор – расходная шайба и устройство, исключающее выход давления за допустимые пределы в виде комбинации «сигнализатор давления – запорный элемент», работает в полуавтоматическом режиме. Линия г: 1.4 – 2.2 – 3.2.1 – 4.3 – 5.1. Это линия с регулированием расхода сжатого газа; она обеспечивает многократную выдачу, имеет регулятор расхода и устройство, исключающее выход давления за допустимые пределы в виде комбинации «сигнализатор давления – запорный элемент», работает в автоматическом режиме. Линия д: 1.5 – 2.2 – 3.3.1 – 5.1. Эго линия с регулированием температуры газа; она обеспечивает многократную выдачу, имеет теплообменник, работает в автоматическом режиме. Линия е: 1.2 – 2.2 – 3.2.2 – 4.1 – 5.1. Это линия с регулированием давления при постоянном расходе; она обеспечивает многократную выдачу газа, имеет регулятор расхода в виде комбинации «редуктор – расходная шайба» и предохранительный клапан, работает в автоматическом режиме. В этих схемах принятые символы обозначают: 1. Рассмотренная система классификации наиболее полно отражает структуру линий СГС и может использоваться при проектировании, анализе функционирования и расчетах СГС. Однако она не совсем удобна для общего ознакомления с СГС и выполняемыми задачами отдельных линий, областью их применения и т.д. Поэтому ниже приводится более развернутая классификация СГС по совокупности наиболее существенных признаков – по назначению, области применения и принципиальному построению СГС. Такая схема предлагаемой классификации приведена на рис. 5.1.6. Основной упор в ней сделан на системы газоснабжения, получившие распространение в ракетно-космических комплексах. В соответствии с этой схемой классификации СГС подразделяются на ряд систем: Системы производства сжатых газов служат для получения сжатых газов, их осушки и очистки, а также для подачи полученных газов в баллоны ресиверных или непосредственно потребителю. Они, как правило, представляют собой компрессорные станции, предназначенные для получения сжатого воздуха. Азот и гелий для нужд ракетно-космических комплексов получают на заводах в газообразном или жидком виде. В этом случае газы транспортируются до места их использования в баллонах или криогенных емкостях, а системы производства сжатых газов представляют собой дожимающие компрессорные станции или криогенные газификаторы, которые предназначены для перекачки газов из транспортировочных емкостей в ресиверные стартовых комплексов.
Системы хранения сжатых газов (ресиверные) предназначены для длительного хранения сжатых газов, приема их от систем производства сжатых газов и выдачи газов в СГС и потребителям. Системы хранения сжатых газов представляют собой секции баллонов, соединенные с заряднораздаточными щитами. Системы выдачи сжатых газов заданного давления образуют обширный класс СГС, обеспечивающий различных потребителей сжатыми газами с регулированием их давления в диапазоне от 0 до 400 кгс/см1. Эта системы могут быть с ручным и дистанционным управлением выдачи газов. Системы с ручным управлением в основном используются для выдачи сжатых газов на различные цели при наземных испытаниях СГС, их отработке, а также при регламентных работах, подготовительных операциях и т.д. Системы с дистанционным управлением используются для обеспечения сжатыми газами выполнения различных предстартовых операций; операций, требующих подачи или прекращения выдачи газа по каким-либо сигналам, а также операций, требующих выдачи сжатых газов в определенной последовательности по заданной циклограмме, и т.д. Системы с широким набором давлений выдаваемого газа имеют возможность выдавать газы потребителям с любым номинальным значением и в широком диапазоне давлений. Системы с жесткой структурой представляют собой совокупность линий выдачи сжатых газов с жесткой настройкой каждой линии на заданное давление, причем каждая линия связывает определенную секцию ресиверной с определенным потребителем. В системах с гибкой структурой каждая линия выдачи сжатых газов имеет возможность дистанционной перенастройки давления выдаваемого газа как в процессе выполнения работы, так и в интервалах между ними. Системы выдачи сжатых газов заданных значений давления и температуры помимо давления поддерживают на заданном уровне и температуру газа, подаваемого к потребителю. 11о виду энергии, используемой для стабилизации температуры на заданном уровне, эти системы можно разделить на системы с привозными хладоагентами, системы с сетевыми хладоагентами или теплоносителями, системы с подводом силовой электроэнергии, энерготрансформирующие системы. В системах с привозными хладоагентами стабилизация температуры газа (как правило, его охлаждение) осуществляется в теплообменниках. В качестве привозных хладоагентов чаще всего используют углекислоту и жидкий азот. В системах с сетевыми хладоагентами или теплоносителями стабилизация температуры газа (нагрев или охлаждение) осуществляется в теплообменных аппаратах, использующих в качестве рабочего тела теплоносители или хладоагенты из сетевых систем сооружения, в котором расположена СГС. В качестве таких рабочих тел могут быть использованы холодная или горячая вода, перегретый водяной пар. В системах с подводом силовой электроэнергии для стабилизации температуры газа используются различные устройства, работающие на электроэнергии. Энерготрансформирующие системы (ЭТС) осуществляют стабилизацию температуры газа на заданном уровне за счет трансформации энергии самого сжатого газа или за счет использования энергии окружающей среды, причем эти системы не требуют подвода дополнительных видов энергии или хладоагентов. Охлаждение выдаваемого газа в ЭТС может осуществляться за счет дросселирования или за счет расширения газа с совершением работы в турбодетандере. Подогрев выдаваемого в ЭТС газа может осуществляться за счет:
Системы выдачи сжатых газов заданных значений давления, температуры и влажности поддерживают на заданном уровне указанные параметры газа у потребителя. Влажность обычно поддерживается на любом номинальном уровне в диапазоне от 20 до 80 %. Во всех остальных СГС, в отличие от указанных, влажность выдаваемого газа должна быть минимальна. Обычно она соответствует точке росы не выше минус 55 °С. Системы наддува обеспечивают наддув и поддержание на заданном уровне давления в различных емкостях и оболочках. Такими системами, как правило, поддерживают давление низкого уровня: от 100 мм вод.мт. до 1 кгс/см2. Обычно такой наддув осуществляется для создания инертной газовой подушки в емкостях для хранения в них компонентов топлива или для создания защитной атмосферы в емкостях с целью не допустить попадания в них окружающей среды через различные негерметичности. Пневмооборудование для пневмовакуумных испытаний предназначено для проведения предстартовых проверок ракет и космических аппаратов. В зависимости от типа ракет и вида проверок оно может включать в себя пневмопульты для испытаний изделий в барокамере, пневмопульты и передвижные пульты для испытаний составных частей ракет вне барокамеры, вакуумные установки, средства контроля герметичности, устройства для приготовления газовых смесей. Пневматические системы контроля и управления механизмами предназначены для выдачи газов в пневмоприводы механизмов для осуществления контроля герметичности в элементах стыковки пневмогидрокоммуникаций, контроля положения подвижных частей механизмов, реализации логических операций при управлении механизмами. Эти системы осуществляют, как правило, управление работой механизмов по командам от системы управления, соответствующим началу или окончанию выполнения операций. Пневматические системы контроля исходного положения СГС обеспечивают контроль исходного положения элементов ручного управления пневмоарматурой СГС. Эти системы формируют сигналы об исходном положении пневмощитов, пневмоблоков, а также групп пневмооборудования. Информация об исходном положении СГС может выводиться на местные пульты контроля или в систему управления комплекса. На первом этапе создания в нашей стране ракетной техники средства газоснабжения в составе оборудования наземных технологических объектов разрабатывались ГСКБ Спецмаш (ныне ФГУП КБОМ) с привлечением к разработке отдельных линий или комплектующих элементов таких предприятий, как СПКБ (ныне КБТХМ), ХЗТО, ЛОЗ, КБ «Арматура» (г. Ковров) и др. Позже, наряду с КБОМ, средства газоснабжения в составе оборудования наземных технологических объектов стали разрабатываться и ФГУП КБ «Арматура» (г. Ковров), в настоящее время являющееся филиалом ГКНПЦ им. М.В. Хруничева. О последовательности развития СГС и увеличивающейся сложности их создания и эксплуатации на СК различных РКН можно судить по данным, приведенным в табл. 5.1.1. Таблица 5.1.1 Динамика развития СГС
5.2. Элементная база систем газоснабжения В состав систем средств газоснабжения стартовых комплексов входят разнообразные изделия пневмоарматуры, число которых может достигать нескольких тысяч. По функциональному назначению всю элементную базу СГС можно разделить на 7 частей:
Регулирующая пневмоарматура систем газоснабжения. К данной группе изделий пневмоарматуры относятся прежде всего газовые регуляторы давления, представляющие собой систему автоматического управления давлением в ограниченном (рабочем) объеме. Функциональные возможности регуляторов как систем автоматического управления определяются: видом реализуемого закона управления, характером процесса управления, местом приложения управляющего воздействия и способом энергетического обеспечения процесса управления.
На рис. 5.2.1 приведена классификация регуляторов давления по указанным выше признакам. Из множества возможных типов регуляторов давления в СГС обычно используются непрерывные регуляторы прямого действия, стабилизирующие давление в рабочем объеме воздействием, оказываемым на газ при входе его в этот объем. Такие регуляторы получили название газовых редукторов давления. Назначение редуктора давления – поддерживать с определенной точностью заданное давление на выходе, при условиях изменения давления на его входе и расхода газа через редуктор. В зависимости от требований, предъявляемых к точности, производительности, габаритам и массе редукторов, их конструктивные схемы могут быть различными. Однако принцип их действия одинаков и заключается в регулировании проходного сечения переменного дросселя в целях поддержания постоянного выходного давления. В зависимости от количества устройств регулирования, входящих в состав редукторов давления, их можно разделить на 3 группы: I группа – одноступенчатые, имеющие в своем составе одно регулирующее устройство;
II группа – многоступенчатые (как правило, двухступенчатые), в которых понижение давления осуществляется посредством последовательно соединенных устройств регулирования; III группа – комбинированные (агрегатные), в которых определенное сочетание нескольких устройств регулирования обеспечивает требуемый закон и характер процесса управления. Для улучшения показателей работы редукторов в современные конструкции вводятся специальные узлы, функция которых – коррекция и стабилизация статических и динамических характеристик. Названные конструктивные и функциональные особенности позволяют провести классификацию газовых редукторов давления, признаки которой относятся к редукторам любой группы. Классификация газовых редукторов давления приведена на рис. 5.2.2.
Следует отметить, что приведенная классификация отражает не только конструктивные разновидности редукторов давления, но и позволяет указать на особенности математического описания функционирования редуктора той или иной схемы. Более детально вопросы математического описания рассмотрены в разделах 5.5-5.8, посвященных построению математических моделей и методик расчета изделий пневмоарматуры и систем газоснабжения. Рассмотрим отдельные принципиальные схемы и принципы действия типовых редукторов давления. На рис. 5.2.3 приведена принципиальная схема простейшего одноступенчатого редуктора давления. Конструкция редуктора включает в себя задающую пружину; чувствительный элемент, непосредственно связанный с задающим устройством, и клапан обратного хода, уравновешенный по входному давлению и непосредственно связанный с чувствительным элементом.
Принцип действия редуктора заключается в следующем. Газ высокого давления через дросселирующую щель между клапаном 5 и седлом 4 поступает в рабочую (выходную) полость 7 и воздействует на чувствительный элемент регулятора 3. С другой стороны на поршень действует усилие регулировочной пружины 2, создаваемое регулировочным винтом 1 и пружиной 6. При требуемом значении выходного давления и заданном расходе газа через редуктор на его подвижных частях устанавливается баланс сил. При изменении расхода газа через редуктор, например уменьшении (за счет потребителя либо входного давления), давление на его выходе (полость 7) будет также уменьшаться. Это приводит к нарушению баланса сил на подвижных частях редуктора и, как следствие, к увеличению площади дросселирующего сечения между клапаном и седлом. При этом выходное давление возрастает до значения настройки, и вновь устанавливается равновесие сил на подвижных частях редуктора. Аналогичным образом происходит регулирование выходного давления и при увеличении расхода газа через редуктор. При закрытом выходе редуктора имеет место герметичная посадка клапана на седло.
Одноступенчатые редукторы давления находят широкое распространение в СГС. Они достаточно просты по конструкции, надежны в эксплуатации и во многих случаях удовлетворяют требованиям по точности и производительности. На рис. 5.2.4 приведена принципиальная схема двухступенчатого редуктора давления, представляющего собой последовательное соединение двух одноступенчатых редукторов. Регулирование давления осуществляется в две ступени. При достаточно широком диапазоне изменения давления на входе первой ступени вторая ступень работает в условиях практически постоянного давления на входе. Эго обстоятельство позволяет получить высокую точность регулирования выходного давления редуктора. Вместе с тем при применении такой схемы имеет место менее эффективное использование запасов газа в баллоне, что связано с необходимостью иметь более высокое значение котечного давления. В случае необходимости поддерживать выходное давление с высокой точностью при больших значениях расхода газа через редуктор используется схема агрегатного редуктора. На рис. 5.2.5 приведена принципиальная схема агрегатного редуктора, состоящего из основного и управляющего.
Входное давление газа подастся как в основной 1, так и в управляющий 2 редукторы. Между чувствительным элементом 5 и клапаном 6 основного редуктора установлен гидравлический усилитель, что позволяет за счет увеличения эффективной площади чувствительного элемента повысить точность регулирования, уменьшить габариты и массу конструкции. Настройка осуществляется с помощью регулировочного винта 3 и регулиро-вочной пружины 4 управляющего редуктора. К основным техническим характеристикам редукторов давления относятся: диапазон изменения давления на входе, диапазон изменения выходного давления, расход газа через редуктор, точность регулирования выходного давления, ресурс работы, масса и габариты. Количественной оценкой точности регулирования является ошибка по давлению – максимальное отклонение выходного давления от настроечного при условии изменения входного давления в заданных пределах, и ошибка по расходу – максимальное отклонение выходного давления при изменении расхода газа от номинального значения до нуля. Наряду с редукторами давления в СГС находят применение регуляторы непрямого действия, в которых используется энергия дополнительного источника. На рис. 5.2.6 приведена принципиальная схема регулятора давления непрямого действия, обеспечивающего программный закон регулирования. Электрический сигнал с датчика давления, установленного в рабочей полости регулятора, через аналого-цифровой преобразователь поступает в ЭВМ, где происходит проверка соответствия его значения требуемому закону регулирования. Сигнал рассогласования через цифроаналоговый преобразователь и усилитель поступает на электрический двигатель. Вращение выходного вала электродвигателя преобразуется механическим редуктором в поступательное движение штока, сжимающего регулировочную пружину. В зависимости от соотношения сил, действующих на подвижные части регулятора, происходит перемещение его регулирующего органа (клапана). Давление в выходной полости регулятора изменяется в соответствии с заложенной в ЭВМ программой. Основным достоинством такой схемы является возможность реализации закона изменения давления различного вида. На базе таких схем возможно осуществить комплексную автоматизацию процесса регулирования параметров газа, выдаваемого различным потребителям, подключенным к СГС. На рис. 5.2.7 приведена одна из принципиальных схем регулятора давления, в кото ром закон управления формируется с использованием устройств пневмоавтоматики.
Принцип действия регулятора заключается в том, что изменение давления в емкости E1 вызывает такое же изменение давления в управляющей полости основного редуктора, а, следовательно, и на его выходе. Требуемый характер изменения давления в управляющей полости можно регулировать цепочкой из регулятора давления КР1 и дроссельной шайбы ДР1 – расходным эвеном. Запорно-распределительная арматура. Основная задача, выполняемая запорно-распределительной арматурой – обеспечить надежное перекрытие газовых магистралей. В открытом положении устройства этого типа должны обеспечить необходимый расход газа при минимальных потерях давления. По своему назначению и конструктивным особенностям запорно-распределительная арматура делится на вентили, электропневмоклапаны, пневмоклапаны, обратные клапаны. Вентиль – запорный элемент, затвор которого устанавливается с помощью привода (как правило, ручного) в нужное положение через самотормозящую винтовую пару. Эго позволяет затвору сохранять установленное положение и после снятия управляющего воздействия. На рис. 52.8 приведена классификация вентилей.
Электропневмоклапан (ЭПК) – запорный элемент, предназначенный для дистанционного перекрытия газовых магистралей. В ЭПК затвор в одном из своих крайних положений фиксируется с помощью управляющего воздействия, которое реализуется с использованием электромагнита. Классификация электропневмоклапанов приведена на рис. 5.2.9.
На рис. 52.10 представлены принципиальные схемы ЭПК прямого действия: нормально открытый с дренажом (а) и нормально закрытый без дренажа (б). В ЭПК данного типа перемещение затвора осуществляет сам электромагнит, а поскольку развиваемое им усилие ограничено, то ограничено и проходное сечение клапана. Принципиальная схема ЭПК с пневмоусилением нормально закрытого типа и с дренажом приведена на рис. 5.2.11. В данной схеме электромагнит 1 при подаче управляющего сигнала воздействует на сервоклапан небольшого размера 2. Это вызывает сброс давления из управляющей полости 3 чувствительного элемента 4, что приводит к перераспределению сил на основном клапане 5 и его открытию.
На рис. 5.2.12 приведена принципиальная схема ЭПК с пневмоусилением, с дренажом, нормально закрытого типа и с уравновешенным затвором.
Пневмоклапан (ПК) – запорный элемент, в котором перемещение затвора осуществляет пневмопривод. При этом достигаются определенные преимущества перед ЭПК, в частности более высокое быстродействие, возможность использования в условиях низких давлений и агрессивных сред. На рис. 5.2.13 приведена классификация ПК. Принципиальная схема ПК нормально закрытого типа с пневмоприводом одностороннего действия, без дренажа, с затвором прямого хода приведена на рис. 5.2.14. Отличительной особенностью пневмоклапанов является возможность получить плавный закон движения затвора за счет управления процессом наполнения его управляющей полости.
Обратный клапан предназначен для перекрытия газовых магистралей при обратном потоке газа. Принципиальная схема обратного клапана приведена на рис. 5.2.15. Предохранительная арматура пневмосистем. Основным элементом данного типа является предохранительный клапан (КП). Основное назначение предохранительного клапана – предохранение емкостей и трубопроводов от возможного повышения давления сверх допустимой величины.
Принцип действия КП заключается в том, что при повышении давления в защищаемой полости выше допустимого значения нарушается равновесие сил, действующих на подвижные детали, когда между клапаном и седлом образуется щель, и газ более высокого давления стравливается в атмосферу или дренажную магистраль. К основным показателям, характеризующим работу КП, относятся давление открытия (настройки) и закрытия клапана, а также герметичность клапана.
На рис. 5.2.16 приведена классификация КП по характеру открытия клапана (зависимости величины расхода газа через КП от закона изменения рабочего давления перед клапаном).
На рис. 5.2.17 представлены принципиальные схемы КП пропорционального типа прямого (а) и обратного (б) действия, у которых открытие затвора происходит пропорционально повышению рабочего давления. В КП пропорционального типа прямого действия (рис. 5.2.17, а) при отсутствии рабочего давления уплотнитель нагружен значительным усилием клапанной пружины 2, отрегулированной регулировочным винтом 1. При подаче давления газа происходит перераспределение сил на клапане 3, и при достижении рабочего давления на седло 4 действует сила, близкая к минимально допустимому усилию герметизации. При дальнейшем повышении давления происходит разгерметизация затвора, и необходимый расход газа обеспечивается подъемом клапана 5, величина которого зависит от значения рабочего давления. В КП пропорционального типа обратного действия (рис. 5.2.17, б) при отсутствии рабочего давления уплотнитель нагружен незначительным усилием клапанной пружины 3. При подаче газа его давление стремится прижать клапан 6 к седлу 5. С увеличением давления происходит совместное движение седла и клапана. При давлении, соответствующем давлению настройки, клапан, дойдя до упора 2, останавливается, а седло 5 под действием нарастающего давления продолжает двигаться, сжимая рабочую пружину 4. С этого момента начинается процесс разгерметизации, а затем и отрыв клапана от седла, что соответствует характеру работы пропорционального КП прямого действия. На рис. 5.2.18 представлена принципиальная схема КП непропорционального типа прямого (а) и обратного (б) действия, у которых затвор открывается скачком, за счет возникновения дополнительных сил.
Отличие КП непропорционального типа прямого действия (рис. 5.2.18, а) от соответствующего ему КП пропорционального типа заключается в наличии проточной полости 4, образованной между клапаном 3 и корпусом 6. Входом этой полости является проходное сечение между клапаном 3 и седлом 5, а выходом – зазор между корпусом 6 и клапаном 3. При повышении рабочего давления клапан 3, преодолевая усилие пружины 2, отрегулированное винтом 1, отрывается от седла 5. Газ, попадая в проточную полость 4, воздействует на клапан, создавая тем самым дополнительное усилие на открытие. Поскольку входное отверстие проточной полости 4 увеличивается, а выходное отверстие (зазор между корпусом и клапаном) постоянно, давление в полости 4 возрастает и происходит скачкообразное открытие КП.
При снижении рабочего давления клапан 3 начинает двигаться к седлу. В определенный момент у проточной полости 4 выходное отверстие становится неизменным (зазор между клапаном и корпусом), а входное (зазор между клапаном и седлом) постоянно уменьшается (вплоть до нуля). При этом давление в полости 4 резко падает и происходит скачкообразное закрытие КП. В КП непропорционального типа обратного действия (рис. 5.2.18, б) при повышении рабочего давления клапан 7 и седло 6 поднимаются, сжимая рабочую пружину 4. При давлении настройки клапан 7 касается регулировочного винта 2 и останавливается. Происходит разгерметизация затвора, газ попадает в проточную полость 8 и воздействует на ускоряющую площадку клапана. Дальнейшая работа клапана аналогична работе непропорционального КП прямого действия. Достоинством непропорциональных КП обратного действия является их надежная герметичность и четкое открытие при минимальном превышении давления полного открытия над давлением настройки. Это обстоятельство способствует их широкому распространению.
На рис. 5.2.19 представлена принципиальная схема импульсного предохранительного клапана, которые применяются при больших давлениях и расходах, когда ни один из вышеуказанных КП не удовлетворяет требованию высокой точности срабатывания клапана. Предохранительный клапан данного типа состоит из управляющего пропорционального клапана прямого действия 1 и основного рабочего клапана 2, работающего на открытие при подаче управляющего давления (принцип нагружения). Газ одновременно поступает на вход основного и управляющего клапанов. При достижении величины давления, соответствующего настройке управляющего клапана, он открывается и газ поступает в управляющую полость основного клапана. Под действием усилия на поршень происходит разгерметизация и открытие основного клапана. При снижении давления на входе управляющий клапан закрывается и приток газа в управляющую полость прекращается. Оставшийся в управляющей полости газ стравливается через жиклер в атмосферу, давление в полости уменьшается и затвор основного клапана под действием пружины и давления со стороны входа закрывается. Импульсные КП, благодаря наличию малорасходного управляющего клапана, работают с высокой точностью, имеют небольшие габариты и массу. На рис. 5.2.20 приведена принципиальная схема КП смешанного типа, в котором сочетается принцип работы непропорционального и пропорционального клапана обратного действия. Рабочее давление на входе КП действует на поршень 2, который, преодолевая усилие настроечной пружины 1, поднимается вверх. При давлении, равном настроечному, поршень вступает в соприкосновение с клапаном 4, увлекая его за собой. Происходит разгерметизация затвора КП, при этом за счет выходного давления клапан резко отбрасывается от седла 5. Работа клапана аналогична работе непропорционального КП. Дальнейший подъем клапана 4 осуществляется совместно с поршнем 2 за счет повышения входного давления, т.е. его работа аналогична работе КП пропорционального типа Средства очистки газа. В системах газоснабжения в качестве средств очистки газа от механических примесей и масла используются газовые фильтры. На рис. 5.2.21 приведена классификация фильтров. На рис. 5.2.22 представлена конструктивная схема фильтра. Средства контроля параметров и качества газа. Основными параметрами газа являются давление и температура. К приборам, измеряющим давление газа, относятся механические манометры, электрические дистанционные манометры, сигнализаторы давления.
Механические манометры предназначены для измерения избыточного давления газа и работают на принципе упругой деформации трубки Бурдона. Класс точности прибора показывает величину допустимой основной погрешности (в %) от верхнего предела измерения. В СГС обычно используются манометры классов точности 0,6; 1,0; 1,6. Электрический дистанционный манометр предназначен для дистанционного измерения избыточного давления газа. Сигнализаторы (реле) давления предназначены для замыкания или размыкания электрических цепей при достижении в системе заданных величин избыточного давления. Сдвоенные сигнализаторы давления предназначены для замыкания и размыкания двух независимых электрических цепей при достижении в системе заданных величин избыточного давления. В зависимости от исходного положения контактов (при отсутствии давления) сигнализаторы подразделяются на с нормально замкнутыми и нормально разомкнутыми контактами. Качество сжатых газов зависит от количества содержащихся в них механических примесей и влаги. Контроль содержания механических примесей в газе осуществляется методом фильтрации, химический состав – методом химического анализа. Наиболее жесткие требования предъявляются к влажности сжатого газа. Газ считается кондиционным при содержании в нем не более 0,0021 г/м3 влаги, что соответствует выпадению росы при температуре не выше -55 °С при атмосферном давлении. Для измерения влажности газа используются различные методы. Наибольшее распространение получил конденсационный метод и замер влажности с помощью электрического гигрометра. Принцип действия прибора на базе конденсационного метода заключается в том, что контролируемый газ охлаждается и находящийся в нем водяной пар переходит в состояние насыщения. Температура газа в этот момент называется точкой росы. При дальнейшем понижении температуры водяной пар становится перенасыщенным и избыток влаги выпадает в виде росы. Контролируемый воздух охлаждается на зеркале прибора. Момент выпадения росы (помутнение зеркала) фиксируется фотоэлементом прибора. Прибор позволяет, при необходимости, производить контроль влажности выдаваемого сжатого газа непрерывно. 5.3. Системы, обеспечивающие выдачу газа с заданным уровнем давления и расхода. Основные показатели и требования Передача потоков сжатого газа от источников питания до потребителей сопровождается газодинамическими процессами, характеризующимися изменчивостью поведения потоков газа в различных звеньях магистралей. Физика процессов движения газа определяется конструктивными особенностями системы и гидравлическим сопротивлением ее магистралей. С другой стороны, на процесс движения газов в магистрали существенно влияют режимы их использования потребителями. По мере продвижения газа по магистралям, которые могут иметь ответвления к нескольким потребителям, выполняются операции управления и регулирования его потока. При этом возникают переходные и ударно-волновые процессы, приводящие к динамическим воздействиям на элементы магистралей и потребителей, оказывающие влияние на устойчивость их функционирования и точность поддержания давления газа в магистрали. Это связано с тем, что при открытии магистрального клапана, разделяющего зоны газа с высоким и низким давлением (или равным атмосферному), в участок трубопровода с низким давлением устремляется газ со сверхзвуковыми скоростями, что приводит за короткое время к заполнению трубопровода (магистрали) до конечного давления, к ударному торможению и сжатию газа, а также к образованию пневмо-теплового удара и появлению горячей пробки в тупиковой зоне магистрали. Аналогичные явления имеют место и при практически мгновенном закрытии магистрального клапана при выдаче газа, когда поток перед ним тормозится и его кинетическая энергия переходит в тепловую энергию и энергию давления газа, а за клапаном возникает распространяющаяся вдоль магистрали газовая волна разрежения. Такие процессы, возникающие в магистрали, сопровождаются ударными нагрузками на арматуру и трубопроводы с повышением температуры газа. Физическая сущность ударно-волновых процессов заключается во взаимных переходах кинетической энергии потока в потенциальную энергию давления и внутреннюю энергию газа и обратно. Поэтому при работе запорно-управляющей арматуры, когда формируется или тормозится газовый поток в условиях высоких давлений, значительных скоростей и больших перепадов давления, движение газа в магистрали в период переходных процессов во многих случаях имеет явно выраженный волновой характер. В состав технологических средств газоснабжения входят системы, обеспечивающие выдачу газа с заданным уровнем давления и расхода. Широкое распространение таких систем связано с тем, что давление, а следовательно и расход газа, с учетом сказанного выше являются определяющими параметрами для большинства потребителей газов на стартовых комплексах. При этом используемые для проведения различных технологических операций сжатые газы должны отвечать ряду требований, важнейшими из которых являются:
Основные требования, предъявляемые к сжатым газам, позволяют более точно сформулировать соответствующие требования к оборудованию, которое обеспечивает их производство, хранение, транспортирование, преобразование и поддержание (регулирование) их параметров на заданном уровне, то есть к системам средств газоснабжения. Системы средств газоснабжения должны быть оборудованы устройствами для очистки газов от механических примесей и масла, осушки газа и удаления газов, присутствие которых не допускается. Для контроля за качеством выдаваемых газов системы укомплектовываются необходимыми контрольно-измерительными приборами, при необходимости качество газов контролируется в химических лабораториях. Внутренние полости трубопроводов, пневмоарматуры и других элементов СГС должны быть чистыми, чтобы исключить загрязнение подаваемого по ним сжатого газа. Материал, из которого изготавливаются трубопроводы и необходимые детали, контактирующие со сжатыми газами, должен исключать возможность загрязнения сжатых газов механическими частицами и примесями посторонних газов. К трубопроводам, пневмоарматуре и другим элементам СГС предъявляются требования к герметичности, не допускающей утечки сжатых газов выше норм, устанавливаемых для СГС в зависимости от их назначения и области применения. Все магистрали и полости систем, имеющие источники превышения давления выше допустимых значений по прочности конструкции, должны быть снабжены предохранительными устройствами. К одной из важнейших характеристик системы газоснабжения относится уровень надежности ее функционирования. Вероятность безотказной работы для СГС обычно составляет 0,99-0,999. Важным показателем системы является ее работоспособность в условиях, соответствующих области применения. Как правило, параметры окружающей среды, в которой эксплуатируются СГС, находятся в пределах: температура – от минус 50 до плюс 50 °С: относительная влажность – до 98 % при 20 °С. Кроме перечисленных общих требований к системам газоснабжения, в зависимости от их назначения, могут предъявляться также различные специфические требования по конструктивному исполнению составных частей, работоспособности в условиях вибрации и перегрузок, автоматизации выполняемых операций и т.д. Сжатый газ в СГС получают в системе производства сжатых газов и далее подают в систему хранения сжатых газов, где он может находиться достаточно длительное время. Из системы хранения сжатые газы периодически, по мере надобности, поступают в системы, где в результате преобразования их обеспечиваются заданные характеристики газов, с которыми они и выдаются потребителям. Система производства сжатых газов обычно проектируется для СГС каждого конкретного ракетно-космического комплекса с учетом его специфических особенностей, которая обеспечивает газами все линии питания потребителей. Она, как правило, включает в себя одну или несколько компрессорных установок для получения сжатого воздуха, а также устройства для его охлаждения, осушки и очистки. Остальные газы получают на заводах в газообразном или жидком виде, откуда они транспортируются до места расположения баллонов или криогенных емкостей в СГС. Системы производства газов осуществляют их перекачивание из транспортировочных емкостей в ресиверы системы хранения посредством входящих в их состав дожимающих компрессорных станций или криогенных газификаторов.
В последнее время широкое распространение получили дизель-компрессоры, где приводной двигатель (дизель) и компрессор образуют единый агрегат. В СГС наиболее часто используют поршневые компрессоры. В качестве примера на рис. 5.3.1 представлена конструкция фрагмента системы производства сжатых газов – воздушной компрессорной установки. При производстве сжатых газов влагу из воздуха в СГС удаляют физическими и химическими методами. При химическом методе. применяемом главным образом в небольших установках. воздух осушается путем поглощения влаги такими веществами, как твердый гидроксид натрия (едкий натр), гидроксид калия (едкое кали) и хлорид кальция. К физическим методам осушки, используемым в СГС, можно отнести:
Влагомаслоотделители широко используются в компрессорных и азотодобывающих станциях для предварительного удаления капельной влаги. Влагомаслоотделители устанавливаются в местах интенсивной конденсации паров воды и масла, обычно после холодильников, и в низко расположенных точках газопроводов. Процесс отделения во влагомаслоотделителях основан на том, что при резком изменении направления движения и потери газом скорости капли воды под действием сил инерции продолжают двигаться в первоначальном направлении, попадают на стенки и стекают в нижнюю часть влагомаслоотделителя, откуда удаляются. При методе вымораживания влаги воздух в теплообменнике сильно охлаждается, в результате чего максимальное количество влаги, которое может содержаться в воздухе при его насыщении, уменьшается. Избыток влаги выпадает на стенках теплообменника в виде инея или снега. Для окончательного удаления влаги наибольшее распространение получил метод поглощения влаги из воздуха адсорбентами, который обеспечивает более высокую степень осушки воздуха, чем другие методы. В качестве адсорбентов в основном применяются силикагель и алюмогель. Степень осушки воздуха от влаги различными веществами и вымораживанием приведена в табл. 5.3.1. Таблица 5.3.1 Степень осушки воздуха от влаги
Однако распространенный способ осушки газов с помощью адсорбентов имеет существенный недостаток–при температуре выше 30 °С они теряют свои поглотительные свойства, в связи с чем приходится воздух, поступающий на осушку, предварительно охлаждать, если его температура выше указанной.
В современных компрессорных и азотодобывающих станциях перед поступлением в блок осушки воздух подвергается предварительному охлаждению, благодаря чему удастся значительно понизить его влагосодержание, а также улучшить условия адсорбции алюмогелем. Для нормальной работы блока осушки температура воздуха на его входе должна быть от +5 до +20 °С. При температуре выше +30 °С адсорбция влаги почти не происходит. Предварительное охлаждение осуществляется в специальных теплообменниках. Один из вариантов размещения компрессоров воздушной компрессорной станции в строительном сооружении показан на рис. 5.3.2. Сжатый воздух, предназначенный для получения азота в условиях глубокого охлаждения (при температуре значительно ниже -100 °С), должен подвергаться очистке от углекислого газа и ацетилена. Углекислый газ необходимо удалить, так как при температуре 56 °С и давлении 0,54 МПа он превращается в рыхлую снегообразную массу, а при дальнейшем охлаждении–в твердое вещество. В твердом состоянии углекислый газ будет забивать трубки теплообменников, дроссельные вентили и нарушать нормальную работу азотодобывающей станции. Удаление углекислого газа из воздуха может производиться химическим или физическим методами. При химическом методе очистка осуществляется пропусканием воздуха через раствор щелочи. Для очистки воздуха химическим методом создаются блоки очистки. При физическом методе очистки воздух очищается от углекислого газа путем адсорбции высокопористым веществом–силикагелем при температуре 150°С и давлении 20 МПа. Силикагель одновременно с адсорбцией углекислого газа удерживает (поглощает) основное количество ацетилена и других углеводородов, содержащихся в перерабатываемом воздухе. Система хранения сжатых газов (ресиверная) состоит из баллонов, объединенных в секции и соединенных с зарядно-раздаточными щитами, и комплекта контрольно-измерительных приборов, обеспечивающих измерение параметров газа в системах источника питания, формирование соответствующих сигналов для блока управления СГС и визуальную демонстрацию результатов измерений. Ресиверные размещаются в отдельных защищенных помещениях. При хранении большого количества газов в ресиверных используются баллоны емкостью 0,4 м3, рассчитанные на рабочее давление 40 МПа. Отдельные баллоны объединяются в секции, которые обслуживают определенного потребителя. Баллоны в ресиверных могут располагаться вертикально, горизонтально и наклонно, чаще вертикально. Количество баллонов в ресиверах и проходные сечения трубопроводов магистралей рассчитываются в зависимости от величин диапазонов давлений и расхода газа и определяются с учетом вида газа, длины магистралей и степени наиболее полного использования запаса газа. В состав оборудования ресиверной входят приемная колонка для наполнения баллонов сжатыми газами от подвижных заправочных средств и пневмоарматура для предохранения оборудования ресиверной при случайном повышении давления. Контрольно-измерительные приборы, входящие в состав системы хранения, позволяют следить за уровнем давления, температуры и влажности газа в секциях баллонов. Для определения влажности газа и взятия проб в ресиверной оборудуется щит отбора проб. Давление газа в секциях контролируется манометрами непосредственно или дистанционно. Баллоны между собой, а также с элементами пневмоарматуры, приборами и трубопроводами соединяются с соединительными устройствами, чаще всего линзового типа. Отдельные используемые элементы соединения баллонов секций ресиверных с магистральными трубопроводами СГС показаны на рис. 5.3.3.
Сжатые газы, кроме ресиверной, можно хранить в подвижных агрегатах, смонтированных на шасси автомобилей. В состав агрегата входят баллоны для храпения газа, щит управления с пневмоарматурой и соединительные трубопроводы. Для повышения количества перевозимого газа и заполнения им емкостей до требуемых высоких давлений в последнее время начинают использовать подвижные агрегаты, перевозящие газ в сжиженном состоянии и газифицирующие его па месте потребления. Требуемое давление обеспечивается подачей сжиженного газа насосом высокого давления в горячий газификатор.
Одной из важнейших составляющих средств газоснабжения является система преобразования параметров газа, в состав которой входит совокупность линий, связывающих источник сжатого газа с потребителями. Такие линии СГС снабжены разного рода изделиями пневмоарматуры (регулирующая, запорно-распределительная, предохранительная, фильтрующая и т.д.), контрольно-измерительными приборами, трубопроводной сетью.
Выполнение поставленной задачи по выдаче газа с требуемыми параметрами во многом зависит от принципиальной схемы линии и характеристик изделий пневмоарматуры. Ниже представлены схемные решения отдельных фрагментов линий системы газоснабжения. На рис. 5.3.4 и 5.3.5 изображено два простых варианта линий регулирования давления газа, реализующих соответственно редукторный и безредукторный способ регулирования. Схема на рис. 5.3.4 обеспечивает поддержание заданного уровня давления газа, выдаваемого потребителю, за счет газового редуктора, понижающего давление с уровня Pвх до уровня Pвых.
В схеме на рис. 5.3.5 регулирование давления достигается открытием либо закрытием электропневмоклапанов по сигналам реле, измеряющих давление на выходе линии. Открытие клапанов приводит к увеличению давления, а закрытие–к уменьшению. Моменты срабатывания клапанов определяет система управления линии, реализующая тот или иной алгоритм регулирования. Достоинствами данного варианта являются простота дистанционного управления уровнем давления, а также возможность реализации более широкого спектра законов управления, недостатками–дискретность уровней настройки и процесса регулирования, более высокая стоимость реализации.
Стремление повысить точность регулирования, надежность и экономические показатели линий данного типа привело к появлению более сложных вариантов их реализации. На рис. 5.3.6 показана схема наддува баков окислителя и горючего ракеты-носителя. Наддув емкости АК осуществляется через пневмоуправляемый редуктор КР и дроссель ДРН. При этом в процессе наддува изменяется настройка редуктора КР.
Наддув прекращается после закрытия электропневмоклапана ЭК по сигналу от датчика ДД. Наличие обратной связи «емкость АК–управляющая полость КР» обеспечивает плавное нарастание давления в емкости АК при значительном перепаде давлений ΔP между входным давлением Pвх и давлением в объеме топливного бака. Тем самым расширяются функциональные возможности линии в плане обеспечения высокой точности поддержания давления в полости потребителя в течение всего процесса над дува бака. По принципу двухпозиционного регулирования построен фрагмент схемы наддува емкости (рис. 5.3.7), в состав которой входят два электропневмоклапана, установленные на входе (ЭК1) и на выходе (ЭК2) дозировочной емкости АК1. Контроль давления в дозировочной емкости AК1 и емкости АК2 производится соответственно сигнализаторами давления СД1, СД2.
Улучшение динамических характеристик процессов в наддуваемой емкости, уменьшение забросов давления, а также повышение точности обеспечивает схема, приведенная на рис. 5.3.8. Схема включает в себя электропневмоклапан-псреключатель ЭК, а также редукторы КР1, КР2, установленные параллельно. При обесточенном клапане ЭК сжатый газ через его нормально открытый выход, редуктор КР1 и открытый ручной вентиль ВН (1-й режим) поступает в полость емкости АК. По достижении в емкости АК заданного (промежуточного) давления электропневмоклапан ЭК переключается и сжатый газ через другой выход ЭК и редуктор КР2 продолжает наддув емкости в режиме более плавного изменения давления (режим 2).
Широкое распространение в системах газоснабжения получила схема агрегатного регулятора, в которой совокупность изделий регулирующей и запорно-распределительной арматуры образует высокоточную схему регулирования параметров потока газа, имеющего значительный уровень расхода и давления. Схема линии, представленной на рис. 5.3.9, состоит из основного пневмоуправляемого редуктора КР1 и управляющего редуктора КР2, выход которого связан с управляющей полостью редуктора КР1 через электропневмоклапан ЭК2.
Давление на выходе редуктора КР1 может поддерживаться с помощью датчика давления ДД, по сигналу которого открываются и закрываются электропневмоклапаны ЭК1, ЭК2, или с использованием настройки управляющего редуктора КР2, выходное давление которого является давлением управления для основного редуктора КР1. Как правило, схема агрегатного редуктора применяется в линиях с большими проходными сечениями, где применение пружинных редукторов нецелесообразно. В силу специфики работы СГС, обеспечивающих предстартовые и стартовые работы при пуске ракет-носителей, к ним предъявляются повышенные требования по надежности. Надежную защиту выходных магистралей при аварийном повышении давления обеспечивает схема, приведенная на рис. 5.3.10.
В схеме установлены элементы защиты прямого действия (предохранительный клапан КП) и непрямого действия (сигнализатор давления СД на выходе КП и электропневмоклапан ЭК). Электропневмоклапан в обесточенном положении перекрывает магистраль между источником питания и входом основного редуктора КР. В нормальном рабочем состоянии от сигнализатора СД через систему управления поступает сигнал на открытие ЭК. В момент срабатывания КП сигнализатор давления СД фиксирует наличие давления на выходе КП и выдаст сигнал на закрытие ЭК.
Задача повышения надежности и улучшение динамических процессов в начальный момент выдачи сжатого газа потребителю, как правило, с большим расходом, решается с помощью схемы, представленной на рис. 5.3.11. В данном случае выдача сжатого газа потребителю выполняется в два этапа: на первом происходит наполнение выходных магистралей сжатым газом через малорасходный электропневмоклапан ЭК1, на втором – при открытии электропневмоклапана ЭК2, а значит и пневмоклапана К, сжатый газ с заданным большим расходом выдается потребителю.
Аналогичным образом поступают в случаях, когда в схемах СГС устанавливаются большерасходные редукторы и выходные магистрали требуется защитить от гидравлического удара, возникающего в момент начала подачи сжатого газа. Схема безударного с заданным темпом наполнения емкости приведена на рис. 5.3.12. В схеме установлена «гребенка» электропневмоклапанов ЭК! – ЭКi и постоянных дросселей ДРН1 – ДРНi, проходные сечения которых обеспечивают изменение результирующей площади сечения в геометрической прогрессии. Заданный расход газа обеспечивается определенным сочетанием включенных электропневмоклапанов, а значит и суммарным проходным сечением дросселей ДРН, установленных в линиях за электропневмоклапанами ЭК.
Необходимое сочетание открытых ЭК рассчитывает система управления по информации, получаемой от сигнализатора давления СД, установленного на емкости АК или в выходной магистрали. Схема на рис. 5.3.13 обеспечивает заданную скорость опорожнения емкостей в дренажную магистраль. Между емкостями АК1, АК2 и дренажной магистралью установлены редуктор КР и постоянный дроссель ДРН. Постоянная скорость изменения давления в емкости достигается за счет поддержания постоянного перепада давлений на дроссельной шайбе ДРН. Для повышения надежности в системах газоснабжения широко применяется дублирование как отдельных элементов пневмоавтоматики, так и целых фрагментов систем. На рис. 5.3.14 показан фрагмент схемы СГС, обеспечивающий поддержание избыточного давления в помещениях, где работает обслуживающий персонал. Схема наддува имеет два параллельно установленных редуктора КР1, КР2. В случае выхода из строя редуктора КР2 (давление ниже нормы) по сигналу от датчика давления ДД1 подается напряжение на пироклапан двойного действия ПК. Последний обеспечивает подачу газа на вход редукторов КР1 и КР2. Давление в помещении контролируется датчиком давления ДД2 и поддерживается в релейном режиме с помощью электропневмоклапанов ЭК1 – ЭК4, соединенных «звездой». Такое соединение обеспечивает выполнение задачи по поддержанию заданного давления в помещении при выходе из строя до двух электропневмоклапанов.
Большинство СГС имеют элементы электрооборудования (электропневмоклапаны, приводы, датчики и т.д.), при эксплуатации которых к отдельным зонам их размещения предъявляются повышенные требования к взрыво- и пожаробезопасности. В этих случаях иногда прибегают к размещению электропневмоклапанов в пневмощитах с наддувом инертным газом. Давление в пневмощите (рис. 5.3.15.) поддерживается в релейном режиме с помощью датчика давления ДД, управляющего электропневмоклапаном ЭК1. Усложнение системы газоснабжения, как правило, приводит к увеличению количества баллонов в хранилищах, а также количества и номенклатуры пневмоарматуры. С целью уменьшения необходимого объема газа в хранилищах за счет его экономии в процессе работы системы, а также уменьшения количества и номенклатуры пневмоарматуры, применяются схемные решения, включающие регуляторы давления непрямого действия. Схема фрагмента такой системы приведена на рис. 5.3.16. Основой приведенного фрагмента являются два регулятора давления непрямого действия, в состав которых входят дистанционно управляемые по заданному закону редукторы KР1, КР2, датчики давления ДД1 – ДД4, имеющие связь с управляющими приводами КР1 и КР2 через средства управления. Коммутация СГС с потребителями осуществляется через электропневмоклапаны ЭК1 – ЭК4.
Экономия сжатых газов достигается за счет регуляторов давления непрямого действия, позволяющих поддерживать на выходе давление с высокой точностью при минимально возможном перепаде давлений, что затруднено при использовании регуляторов давления прямого действия. Регуляторы давления непрямого действия, как показывает опыт их эксплуатации, имеют более широкий диапазон рабочих давлений (2-3 типоразмера перекрывают диапазон рабочих давлений от 0,01 до 40 МПа). Как правило, в состав СГС входят контрольно-измерительные приборы (КИП), обеспечивающие контроль параметров выдаваемого газа. Классификация контрольно-измерительных приборов приведена на рис. 5.3.17. При всем многообразии приборов для измерения давления в СГС для визуального контроля, как правило, применяются стрелочные манометры с трубчатой одновитковой пружиной (трубкой Бурдона). Действие их основано на использовании зависимости между упругой деформацией чувствительного элемента (трубкой Бурдона) и внутренним давлением. Приборы выпускаются для диапазона рабочих давлений от 1 до 600 кГс/см2 и классов точности от 0,6 до 4. Для преобразования давления в дискретный или непрерывный унифицированный сигнал используются соответственно сигнализаторы (например типа 2С) и датчики давления типа ДД, а также вторичные приборы (преобразователи). В настоящее время существует более 200 моделей сигнализаторов, датчиков давления и преобразователей различного назначения, которые удовлетворяют требования к ним многих отраслей народного хозяйства. Датчики обладают высокой точностью (кл. 0,25) и охватывают диапазон измеряемых давлений от 0,1 до 10000 кгс/см2. Существует большое количество приборов и методов измерения расхода газа в трубопроводах. В СГС используется метод определения расхода по ротаметру, представляющему собой трубку со шкалой, в которой в потоке газа находится поплавок. Другим распространенным методом определения расхода является метод по перепаду давления на оттарированной расходной шайбе. Для более точного определения расхода по перепаду давлений в качестве отпарированной расходной шайбы могут использоваться сложные устройства, например трубка Вентури. Для измерения температуры газа в системах газоснабжения используются преобразователи термоэлектрические типа ТХКП. Они состоят из термочувствительного элемента, представляющего собой хромель-копелевую термопару, и защитного корпуса. Диапазон измеряемой температуры от -60 до +600 °С. Кроме того для замера температуры в СГС большее распространение получили термометры сопротивления типа ТСП. Контроль газов на содержание примесей в системах газоснабжения стартовых комплексов включает в себя контроль содержания в газах механических примесей, паров (точка росы), масла, кислот и щелочей, кислорода в азоте. Каждый вид контроля обеспечивается соответствующим прибором. Определение механических примесей осуществляется весовым методом с помощью фильтров и оптическим, позволяющим определить размер частиц примесей. Содержание водяных паров в газах определяют приборами кулонометрического типа: 15Ш26, «Байкал», «Баргузин». Содержание масла в виде паров и жидкости в газах определяется люминесцентным методом с помощью специального анализатора или методом инфракрасной спектроскопии с помощью однолучевого или двухлучевого инфракрасного спектрометра. Есть и другие методы контроля содержания масла. Содержание кислорода в азоте определяется автоматическими газоанализаторами, встроенными в рабочую газовую сеть, например типа «Циркон». 5.4. Линии систем газоснабжения с регулированием температуры газа В этих линиях обеспечивается регулирование температуры газа, выдаваемого потребителям, как правило, одновременно с регулированием его давления либо давления и расхода. В СГС для охлаждения (нагревания) газа преимущественно используют: 1) теплообмен с хладоагентом (теплоносителем); 2) дросселирование газа (эффект Джоуля – Томпсона); 3) расширение (сжатие) газа с совершением работы; 4) смешивание выдаваемого газа с более холодным (горячим) газом, сохраняемым в термостатируемой емкости. При использовании теплообмена хладоагент может поступать от внешнего производителя и храниться в источнике питания либо получаться на основе перечисленных эффектов непосредственно в СГС. Для охлаждения газов с высокой температурой в качестве хладоагента в теплообменнике используется воздух окружающей среды.
Дросселирование различных по химическому составу газов позволяет получить их охлаждение (в случае воздуха, азота) или разогрев (в случае гелия). Расширение газа с целью его охлаждения осуществляют в турботетандерах, а сжатие с целью разогрева производится либо механически посредством турбины или поршневого компрессора, либо за счет кинетической энергии потока газа при его остановке, например в процессе наполнения емкости Основные типы схем регулирования температуры и давления. Схема на рис. 5.4.1 способна обеспечивать выдачу сжатого газа с температурой от минус 40 до минус 80 °С, давлением от 0,01 до 1,0 МПа и расходом от о,01 до 0,1 кг/с. Питание схемы осуществляется от ресивера высокого давления (до 40,0 МПа). В качестве рабочего газа используется воздух или азот. Охлаждение газа осуществляется в два этапа. В начале в теплообменнике реализуется предварительное охлаждение (захолаживание) газа. Окончательно газ охлаждается при его дросселировании в регуляторе давления, одновременно решающем задачу стабилизации давления на выходе линии. В теплообменнике хладоагентом служит газ, забираемый из основного потока после дросселирования в регуляторе давления. Интенсивность охлаждения определяется дренажным вентилем, изменяющим расход хладагента в теплообменнике по сигналу, поступающему от регулятора. Последний формирует сигнал управления, сравнивая заданное значение температуры со значением, измеренным датчиком. Таким образом осуществляется одновременное под держание на заданном уровне как давления, так и расхода газа, выдаваемого линией. Причем в случае отклонения одного из названных параметров от заданного значения второй параметр будет поддерживаться с точностью, несущественно зависящей от указанного отклонения.
Недостаток представленной схемы – зависимость точности поддержания давления газа от требуемого значения его температуры. При регулировании температуры меняется расход газа через регулятор, что из-за неидеальности его статической характеристики приводит к изменениям выходного давления относительно номинального (заданного) значения. Указанный недостаток можно устранить введением дополнительного регулятора давления 1ʹ (дросселирующего устройства) в линию предварительного захолаживания (рис. 5.4.2). Здесь при постоянном расходе выдаваемого газа, расход газа через регулятор давления, установленный на линии выдачи, также постоянен. Этим достигается высокая точность поддержания давления газа на входе в потребитель. Изменение расхода газа в данном случае сказывается только на точности поддержания давления газа в линии предварительного захолаживания, что не имеет существенного значения. Последнее обстоятельство позволяет также устанавливать в линию предварительного захолаживания простейший регулятор малой точности.
Линии с охлаждением выдаваемого газа за счет дросселирования (рис. 5.4.1 и 5.4.2) просты и компактны, однако при их использовании для получения низких температур выдаваемого газа имеет место значительный расход газа на предварительное захолаживание, который обычно сбрасывается затем в дренаж. Этот расход в случае низкой температуры выдаваемого газа (порядка минус 80 °С) достигает 50-70 % от общего расхода газа, потребляемого системой. В связи с этим для охлаждения целесообразно использовать устройства, в которых происходит расширение газа с совершением работы, например, турбодетандеры, поскольку охлаждение газа при его расширении с совершением работы гораздо эффективнее, чем простое дросселирование. Однако трудности обеспечения заданных температур и давлений газа на выходе турбодетандера до настоящего времени сдерживают их применение в СГС напрямую, вместо регуляторов давления.
Для разрешения указанной проблемы можно установить турбодетандер 6 в линию предварительного захолаживания вместо дополнительного редуктора 5 (рис. 5.4.3). При этом перед турбодетандером устанавливается регулирующий клапан для обеспечения возможности регулирования расхода протекающего через него газа. Такая линия экономичней систем с охлаждением за счет дросселирования. Однако она сложнее предыдущих. В то же время от рассматриваемых СГС часто требуется выдача охлажденного сжатого газа при температуре не ниже температуры окружающей среды. В этих случаях требуется подогревать выдаваемый газ, причем мощность, затрачиваемая на подогрев, как правило, невелика. Это дает возможность реализовать подогрев газа в рамках системы без подвода дополнительной энергии или теплоносителя.
Одним из путей решения поставленной задачи является подогрев газа за счет теплообмена с воздухом окружающей среды в нетеплоизолированном трубопроводе (рис. 5.4.4). Здесь подогрев выдаваемого газа осуществляется непосредственно в выходном трубопроводе за счет теплообмена с окружающей средой, протекающего при свободной конвекции. Температура выдаваемого газа регулируется за счет изменения соотношения расходов холодного и теплого потоков газа, при этом суммарный расход газа не изменяется.
В системах с теплообменом с воздухом окружающей среды при вынужденной конвекции (рис. 5.4.5) размеры выходного трубопровода могут быть минимальными, а теплообмен осуществляется в теплообменнике 2, через который прогоняется воздух окружающей среды с помощью эжектора 6, где в качестве активного потока используется газ высокого давления. Регулирование температуры выдаваемого газа происходит за счет изменения расхода активного потока газа, подаваемого в эжектор 6, при этом соответственно изменяется расход воздуха окружающей среды, обдувающего теплообменник 2.
Подогрев выдаваемого газа можно также осуществлять за счет его теплообмена с газом высокого давления, так как он имеет температуру, близкую к температуре окружающей среды (рис. 5.4.6). В этом случае устройство получается достаточно компактным, поскольку теплообмен между выдаваемым газом и газом высокого давления осуществляется в теплообменнике при высоких скоростях газовых потоков. Регулирование температуры выдаваемого газа осуществляется за счет изменения расхода газа высокого давления, подаваемого в теплообменник 2. На рис. 5.4.7 представлена схема, в которой для подогрева выдаваемого газа используют электронагреватель и электротурбогенератор, приводимый в действие потоком газа, забираемого из входной магистрали высокого давления. Регулирование температуры выдаваемого газа осуществляется за счет изменения расхода газа через турбину 5, при этом соответственно изменяется мощность, вырабатываемая генератором 6 и подаваемая в нагреватель 7. Значительной экономии сжатого газа можно добиться, применяя различные сочетания схем. Например, совокупность схем (рис. 5.4.5-5.4.7) дает агрегатную систему (рис. 5.4.8), которая позволяет значительно уменьшить расход газа по сравнению с каждой из этих схем в отдельности. Часть приведенных выше схем обеспечивает охлаждение газа после дросселирования (рис. 5.4.1-5.4.3), часть – подогрев газа после дросселирования (рис. 5.4.4-5.4.8). Поэтому для того, чтобы реализовать весь диапазон температур выдаваемого газа в одной системе, необходимо при менять различные комбинации рассмотренных схем, получая новые агрегатные системы.
Системы с подогревом выдаваемого газа за счет свободного теплообмена с воздухом окружающей среды целесообразно применять только в случаях, когда потребитель находится на большом расстоянии от дросселирующего устройства, в противном случае неоправданно растут габариты СГС. В системах с подогревом выдаваемого газа за счет вынужденного теплообмена с воздухом окружающей среды (рис. 5.4.5) этот недостаток устранен, однако в них имеет место повышенный расход питающего газа. Схемы с подогревом выдаваемого газа за счет теплообмена с газом высокого давления (рис. 5.4.6) и с использованием энергии газа высокого давления (рис. 5.4.7) имеют тот же недостаток, что и схема на рис. 5.4.5 – повышенный расход рабочего газа. С целью его экономии целесообразно применение этих схем в агрегатных системах. Максимальная температура выдаваемого газа в рассматриваемых системах близка к температуре окружающей среды, а минимальная равна температуре, получаемой за счет дросселирования газа. Схемы с использованием энергии газа высокого давления (рис. 5.4.7) имеют возможность подогрева выдаваемого газа и до более высокой температуры, чем температура окружающей среды. Однако при этом значительно возрастает общий расход газа, потребляемого системой. Путем комбинации и объединения представленных выше схем в агрегатные, а в отдельных случаях путем создания небольших буферных объемов сжатого газа в баллонах, размещаемых, по возможности, ближе к потребителю, можно добиться улучшения технических характеристик СГС, причем без значительного увеличения затрат на изготовление.
На рис. 5.4.8 приведена агрегатная схема линии выдачи, в которой с целью экономии сжатого газа объединены технические решения, реализованные в схемах на рис. 5.4.5-5.4.7. Данная схема обеспечивает подогрев выдаваемого газа одновременно за счет его теплообмена с газом высокого давления, с воздухом окружающей среды и за счет использования энергии высокого давления. Причем здесь для теплообмена с выдаваемым газом и для производства энергии и обеспечения обдува теплообменника воздухом окружающей среды используется один и тот же газ, отбираемый со входа линии, за счет чего и достигается экономия потребляемого рабочего газа по сравнению с исходными элементарными схемами.
Газ после дросселирования до заданного давления в регуляторе давления 1 подогревается сначала в теплообменнике 2 за счет теплообмена с газом высокого давления, затем в теплообменнике 7, за счет теплообмена с воздухом окружающей среды и, наконец, в нагревателе 10, который использует для подогрева энергию, вырабатываемую в генераторе 9. После этого газ идет на выход к потребителю. Газ высокого давления, расходуемый на подогрев выдаваемого газа, отбирается со входа системы и подается в теплообменник 2, гае предварительно подогревается выдаваемый газ. После этого он через регулирующий клапан 5 поступает в турбину 6, где, расширяясь, совершает работу по приведению в действие генератора 9. Далее этот газ поступает в активное сопло эжектора 8, с помощью которого теплообменник 7 обдувается воздухом окружающей среды. Затем отработавший газ дренируется в атмосферу. Регулирование температуры выдаваемого газа осуществляется за счет изменения расхода газа, отбираемого со входа системы на подогрев, с помощью регулирующего клапана 5. При увеличении расхода этого газа увеличивается тепловой поток, подводимый к выдаваемому газу в теплообменниках 2,7 и в нагревателе 10, соответственно повышается и температура выдаваемого газа. Обратное происходит при уменьшении расхода с помощью регулирующего клапана 5. На рис. 5.4.9 приведена агрегатная схема линии выдачи, в которой с целью расширения диапазона температуры выдаваемого газа и, частично, с целью экономии сжатого газа объединены технические помещения, реализованные в схемах на рис. 5.4.2, 5.4.5, 5.4.6. Схема обеспечивает работу в двух режимах: в режиме подогрева и в режиме охлаждения выдаваемого газа. В первом режиме обеспечивается диапазон регулирования температуры выдаваемого газа от температуры, получаемой за счет дросселирования газа в регуляторе давления, и ниже. Во втором режиме – от температуры, близкой к температуре окружающей среды, до температуры, получаемой за счет дросселирования газа в регуляторе давления. Выбор режимов осуществляется с помощью переключателя 16 и вентилей 3, 5, 8-12, 15.
На рис. 5.4.10 приведена агрегатная схема линии выдачи, в которой с целью расширения диапазона регулирования температуры и с целью экономии сжатого газа объединены технические решения, реализованные в схемах элементарных ЭТС, изображенных на рис. 5.4.3, 5.4.5-5.4.7. Данная схема так же, как и предыдущая, обеспечивает работу в двух режимах. Переключение с одного режима на другой осуществляется с помощью переключателя 12 и вентилей 3-7, 10, 14, 15. Положение переключателя 12, в зависимости от режима работы схемы, аналогично его положению в предыдущей ЭТС. В качестве примера реального воплощения одной из схем на рис. 5.4.11 представлен общий вид агрегата, обеспечивающего термостатирование приборного отсека полезного груза ракеты. 5.5. Математическое описание процессов в средствах газоснабжения Средства газоснабжения являются сложными динамическими системами. В них взаимосвязано протекают процессы, разнообразные по физической природе. Главные динамические факторы в СГС, как правило, обусловлены проявлением при ее эксплуатации механических, термодинамических и газодинамических процессов. Механический процесс характеризуется взаимодействием твердых тел, реализующих передачу движения с заданной кинематикой от ведущего звена к ведомому звену (звеньям). Термодинамический процесс обусловлен взаимодействием газообразного (термодинамического) тела с внешней средой, параметры которого в пределах термодинамического тела считаются независящими от пространственных координат, но могут изменяться во времени. Газодинамический процесс определяется движением газа в трубопроводе, при этом параметры газа являются функциями не только времени, но и пространства.
Построение математических описаний механических процессов в СГС основывается на использовании традиционных для инженерной практики методов классической механики твердого тела. Для получения математических описаний термодинамических и газодинамических процессов в СГС разработаны подходы, учитывающие специфику функционирования отдельных подсистем и элементов СГС. Такая система уравнений описывает термодинамические процессы, протекающие в полости переменного объема с произвольным количеством входных и выходных каналов. Переменность объема полости обусловлена наличием в ней одного или нескольких подвижных элементов (поршней, плунжеров, мембран и т.п.). Расчетная схема такого устройства представлена на рис. 5.5.1. Искомая система уравнений служит ключом к построению математических описаний широкого класса устройств, состоящих из произвольного числа полостей, произвольно связанных между собой газовыми каналами и кинематическими связями. Необходимое математическое описание функционирования конкретного устройства указанного класса можно получить простым объединением уравнений, описывающих процессы в каждой его полости. Законы сохранения энергии и массы для газа в полости (рис. 5.5.1) аналитически выражаются следующими зависимостями:
Для получения замкнутого математического описания протекающих процессов в полости, формулы (5.1) и (5.2) преобразуются с учетом уравнения состояния и уравнения, выражающего внутреннюю энергию газа через термодинамические параметры его состояния. Итоговые зависимости обычно представляют в виде, разрешенном относительно производных по времени от величин, выбранных в математической модели в качестве переменных термодинамического процесса. Для случая идеального газа, если в качестве переменных процесса выбраны давления Pi и плотность газа ρi , термодинамический процесс в полости определяется уравнениями:
Если в качестве переменных процесса в математической модели выбраны давление и температура, то вместо зависимости (5.4) используется уравнение:
Входящие в уравнения (6.3)-(6.5) величины определяются формулами:
где ip, Pp, ρp – соответствующие параметры газа в p-м источнике;
где iq, Pq, ρq – соответствующие параметры газа в q-м источнике;
где Wi0 – объем i-й полости при всех Xr = 0; z – количество подвижных частей (поршней), на которые действует газ из i-й полости; Sr – площадь r-ой подвижной части (поршня), на которую действует давление i-й полости; Xr – координата r-ой подвижной части (поршня). Массовые расходы Gip и Gkiq обычно определяются формулой Сен-Венана – Венцеля: Полагая, что механическая подсистема устройства, расчетная схема которого дана на рис. 5.5.1, может быть представлена совокупностью взаимодействующих с газом механизмов, каждый из которых имеет одну степень свободы, то движение r-го поршня можно определить дифференциальным уравнением
где Mr – приведенная масса г-го поршня; Приведенные уравнения позволяют построить замкнутое математическое описание процессов в устройстве, представленном расчетной схемой на рис. 5.5.1. На этой основе может быть построена математическая модель пневмомеханической системы произвольной структуры в рамках принятых допущений. При анализе газодинамических процессов учитывают изменение параметров газа в пространстве, что обуславливает значительные отличия методов их математических описаний по сравнению с методами описания, принятыми для термодинамических процессов. Типичным для СГС устройством, требующим учета газодинамических процессов, являются трубопроводы достаточно большой протяженности. К таковым относятся, например, трубопроводы в составе подсистем выдачи, подводящие газ от источника питания к потребителям на борту ракеты. Неустановившееся движение газа в прямолинейном трубопроводе постоянного диаметра описывается системой одномерных уравнений газовой динамики, выражающих законы сохранения массы, количества движения и энергии. В дифференциальной форме, при учете потерь импульса на трение о стенки трубопровода, описываемых формулой Дарси – Вейсбаха, а также при учете теплообмена, эти уравнения имеют вид:
где , ∂f – соответственно диаметр и площадь поперечного сечения трубопровода; t – время; X – продольная координата; P, T, ρ, V – соответственно давление, температура, плотность и скорость газа; G – массовый расход газа; G = ρVf; e – удельная полная энергия газа, выражаемая зависимостью:
где u – удельная внутренняя энергия газа; λгр – коэффициент трения газа о стенки трубопровода
где Δ – шероховатость стенки трубопровода (для гладких металлических труб Δ = 0,02 мм); Re – число Рейнольдса:
Значения коэффициента C и вязкости газа при T = 0 °С задаются постоянными и зависят от рода газа (для воздуха С = 111, η0 = 17,12106 Па·с); Re0 – граничное значение числа Рейнольдса (Re0 = 1000); λгр.0 – коэффициент трения при Re = Re0 (λгр.0 = 0,06); αт – коэффициент теплопередачи от газа внутри трубопровода через единицу длины стенки в окружающую среду:
где αвн, αнар – коэффициенты теплообмена соответственно на внутренней и наружной поверхностях стенки трубопровода; dнар – диаметр наружной стенки трубопровода: Tос – температура окружающей среды.
Для получения замкнутой системы к уравнениям (5.7)–(5.9) нужно добавить уравнение состояния газа и соответствующее ему уравнение для определения удельной внутренней энергии. Совокупность указанных уравнений, а также процедур для определения коэффициентов λтр, αг, начальных и граничных условий, представляет собой математическое описание процесса течения газа в трубопроводе. В качестве начальных условий обычно задается равенство термодинамических параметров газа в различных точках вдоль оси симметрии трубопровода. Иногда задают закон распределения параметров по длине трубопровода. Граничные условия зависят от конкретно решаемой задачи. Их постановка связана также с выбором метода решения системы уравнений (5.7)–(5.9). Полученная система уравнений, описывающая нестационарный процесс течения газа по трубопроводу, решается с применением метода Годунова. Качество проектных расчетов, а следовательно, и совершенство разрабатываемой системы, напрямую зависят от точности используемой в процессе исследования математической модели. Точность полученной выше обобщенной модели основных элементов системы зависит в основном от двух факторов: от степени учета возмущающих воздействий и вида принятого уравнения состояния. От вида уравнения состояния зависит форма уравнения внутренней энергии. Значит, от него зависит и форма уравнения энергии. От уравнения состояния зависят также уравнения, отражающие законы сохранения массы и количества движения, поскольку оно устанавливает связь между термодинамическими параметрами среды. В основе каждого из уравнений состояния заложена определенная физическая модель газа, причем эти модели являются качественно различными. Проведенный анализ точности ряда уравнений состояния в характерном для систем газоснабжения стартовых комплексов диапазоне изменения термодинамических параметров показал, что наиболее приемлемым с точки зрения компромисса между точностью и сложностью является уравнение Редлиха – Квонга. Вместе с тем при определенных значениях параметров рабочей среды, а также на ранних этапах проектирования целесообразно использование наиболее простого уравнения состояния идеального газа (уравнение Клапейрона – Менделеева). На рис. 5.5.2 укрупненно изображена система математических моделей и их связи, отражающие функционирование основных элементов СГС. Причем каждая из моделей, представленных на рис. 5.5.2, в свою очередь, включает в себя совокупность моделей. 5.6. Расчет и проектирование устройств пневмоавтоматики в системах газоснабжения Успешное создание устройств и агрегатов пневмоавтоматики возможно лишь с использованием расчетных методик, отражающих функционирование исследуемых объектов.
В качестве примера представлена методика анализа основных характеристик широко распространенного одноступенчатого газового регулятора давления (ГРД), схема которого приведена на рис. 5.6.1 и 5.6.2. Динамическая модель одноступенчатого ГРД строится на основе фундаментальных термодинамических законов сохранения массы и энергии для рабочего тела переменной массы, а также второго закона Ньютона для движения механической подсистемы. Примем следующие допущения:
Математическое описание функционирования регулятора давления, его динамическая модель, имеет вид:
Условия ограничений координаты клапана: 0 < X < Xm; при X = 0, XẊ = 0, XẌ = 0; при X = Xm XẊ = 0, XẌ = 0, где Pв, Pн – давление на входе и выходе регулятора; Sв, Sн – площадь подвижных частей, на которую действует входное и выходное давление соответственно; ρн – плотность газа в выходной полости; X – координата клапана; Xm – максимальная величина координаты клапана; Fп, ηэ – соответственно усилие предварительного поджатая и жесткость эквивалентной пружины; h – коэффициент вязкого трения на подвижных частях; Fтр – сила сухого трения на подвижных частях; M – приведенная к клапану масса подвижных частей регулятора; Wно – объем рабочей полости при X = 0; f1 – площадь выходного дросселя; μ1 – коэффициент расхода выходного дросселя; k – показатель адиабаты; R – газовая постоянная; Ko – постоянная величина;
Нелинейная математическая модель (5.10), полученная с использованием основных законов сохранения энергии и массы, а также законов механики, является основой для исследования как статических, так и динамических характеристик редуктора давления. Следует отметить, что данная математическая модель в определенном смысле является обобщенной, поскольку отражает процессы, имеющие место в регуляторах с клапанами обратного и прямого хода, уравновешенных и неуравновешенных по входному давлению (см. рис. 5.6.3). При этом: Sн = Sв (рис. 5.6.3. а), Sн = 0 (рис. 5.6.3. б), Sн = -Sв (рис. 5.6.3. в), Sн = 0 (рис. 5.6.3. г). Из анализа динамической модели, а также опыта эксплуатации следует, что характеристики ГРД существенно зависят от величины силы трения на подвижных частях регулятора. В общем случае математическое описание силы трения в уравнении движения принято представлять как сумму сил сухого (не зависящего от скорости) и вязкого (пропорционального скорости) трения. При определении силы трения для подвижных уплотнений с резиновыми кольцами и манжетами коэффициент вязкого трения для колец определяется, как правило, экспериментально и лежит в пределах h = 1–10 кг/с. Для резиновых манжет А определяется по зависимости: h = [0,031 + 0,08·(P – 0,1) – 0,0016· (P – 0,1)2]·D2, где P – давление среды; D – диаметр поверхности скольжения (диаметр поршня). Сила сухого трения движения и покоя резиновых колец на подвижных уплотнениях определяется по зависимостям:
В этих уравнениях: fтр.д – коэффициент трения движения кольца; fтр.п – коэффициент трения покоя кольца; N0 – сила контактного давления; τ – время нахождения кольца в покое; D – диаметр поверхности скольжения; L – ширина контакта кольца при давлении P; P – давление среды; d – диаметр сечения кольца; E – модуль упругости резины; ω – радиальный натяг; b – высота сечения кольца после установки; α – степень растяжения кольца; h – высота сечения кольца после монтажа; D1 – диаметр канавки под кольцо; D2 – внутренний диаметр кольца. Уплотнение резиновым кольцом показано на рис. 5.6.4. Сила сухого трения движения и покоя резиновых манжет на подвижных уплотнениях определяется по зависимости: Fгр = Fгр0 + Fтр.давл, где Fтр0 – сила сухого трения при сборке манжеты; Fтр.давл – сила сухого трения при давлении в пневмоцилиндре.
Сила сухого трения Fтр0 определяется в зависимости от типа уплотнения: тип 1 – для уплотнения цилиндра, тип 2 – для уплотнения штока. Для уплотнения цилиндра:
где fтр.м0 – коэффициент трения манжеты fтр.мн при P = 0,4 МПа; E – модуль упругости резины; – наружный радиус манжеты; R – радиус поверхности скольжения; Rв – внутренний радиус манжеты; D – диаметр поверхности скольжения; H – ширина боковой поверхности манжеты. Для уплотнения штока:
где d – диаметр поверхности скольжения по штоку. Сила сухого трения Fтр.давл определяется по зависимостям: Fтр.давл = fтр.м · π · Dс · H · [0,33 + 0,671 · (P – 0,1)] · (P – 0,1);
где fтр.мд – коэффициент трения движения манжеты; fтр.мп – коэффициент трения покоя манжеты: τ – время нахождения манжеты в покое; Dc = D – для уплотнения цилиндра; Dc = d – для уплотнения штока.
Уплотнение резиновой манжетой показано на рис. 5.6.5. Сила сухого трения для резинофторопластового уплотнения, состоящего из резинового кольца круглого сечения и П-образной манжеты из фторопласта, определяется по зависимости
где – сила сухого трения резинового кольца; kʹ – коэффициент, характеризующий степень снижения силы сухого трения. При работе в воздушных или газовых системах kʹ = 4-6. Точность функционирования регулятора в установившемся режиме определяет статическая характеристика. Статической характеристикой регулятора является зависимость выходного давления Pно от входного Pво в установившемся режиме, т.е. Pно = f(Pво). Установившийся режим работы характеризуется следующими условиями:
С учетом их, из (5.10) имеем:
Разделив (5.11) на (5.12), получим:
С учетом (5.14), уравнения, описывающие установившийся режим работы, будут иметь следующий вид:
Величину Fп можно исключить из системы (5.15), рассмотрев работу регулятора в установившемся режиме в момент настройки:
где Pнн, Pвн – значения выходного и входного давлений в момент настройки. Из (5.16) следует:
Из (5.16), с учетом (5.17), найдем выражения для X0 и Pн0:
Зависимость (5.19) определяет статическую характеристику регулятора при работе с расходом. Поскольку трение на подвижных частях регулятора реализуется главным образом на его чувствительном элементе, а выходное (низкое) давление (Pн0) изменяется в малых пределах, то можно считать, что Fтр.н = Fтр.0. Поэтому в худшем для точности случае имеем следующую зависимость для статической характеристики:
Таким образом, значения обобщенных координат регулятора в установившемся режиме работы с расходом определяются по (5.20), (5.22) и
Статические характеристики регуляторов давления различных схем приведены на рис. 5.6.6.
В случае уравновешенного по высокому давлению клапана обратного или прямого хода Sв = 0 и статическая характеристика имеет вид, как показано на рис. 5.6.6.а. Такой же вид, но только с более резко падающей кривой, будет иметь статическая характеристика регулятора с клапаном прямого хода, не уравновешенного по высокому давлению. В этом случае Sв = -Sв. Для регуляторов с клапаном обратного хода, не уравновешенных по входному давлению, статическая характеристика может иметь локальный (местный) максимум (рис. 5.6.6.б). Таким образом, точность регулирования регулятора определяют точки, соответствующие: 1) началу и концу работы регулятора в случае схемы с клапаном прямого либо обратного хода и полностью уравновешенным по входному давлению; 2) локальному максимуму и концу работы в случае использования регулятора с клапаном обратного хода, неуравновешенным по входному давлению. Для количественной оценки точности регулирования при работе с расходом вводится понятие статической ошибки регулятора по давлению:
Подставляя (5.20) в (5.22), получим:
Анализ выражения (5.23) позволяет выявить влияние на ошибку параметров регулятора. В табл 5.6.1, где приведены результаты анализа, знак «+» соответствует уменьшению ошибки δP при увеличении параметра, а знак «–» соответствует се уменьшению при уменьшении параметра. Таблица 5.6.1 Влияние параметров регулятора на ошибку δΡ
Характерным при работе регулятора является его конечное состояние, т.е. состояние, при котором он перестает работать. Это положение характеризуется точкой с координатами Pвк и Pнк. Значение координаты Pвк весьма существенно при назначении и выборе рабочего диапазона регулятора. Под рабочим диапазоном регулятора здесь принимается диапазон изменения входного давления, в котором статическая ошибка не превышает заданного значения. Более широкий диапазон является и более выгодным, т.к. энергия сжатого газа используется полнее, масса неиспользованного газа будет меньше, система легче. Увеличение рабочего диапазона Pвн – Pвк – (при сохранении значения статической ошибки) за счет соответствующего выбора конструктивных параметров регулятора целесообразно лишь в зоне критического втекания газа в полость низкого давления. При дальнейшем уменьшении (уже в зоне докритического режима) ветвь статической характеристики падает вниз. Однако при увеличении отношения Pнн/Pвк до значения 1,3εкр величина функции Y остается близкой к единице, и резкое падение ветви статической характеристики происходит при Pнн/Pвк > 1,3εкр. Поэтому в качестве левой граничной точки рабочего диапазона может быть выбрана точка с координатой:
Уравнение (5.18) представляет так называемую статическую характеристику клапана. т.е. зависимость X0 = f(Pн0). Величину Pн0 за малостью изменения можно в первом приближении, считать постоянной. При уменьшении давления в источнике газа (по мере опорожнения баллона) клапан приподнимается над седлом и увеличивает дросселирующее сечение по гиперболическому закону. Таким образом, результирующие статические характеристики регулятора при работе с расходом имеют вид, изображенный па рис. 5.6.7.
Установившийся режим работы без расхода реализуется при отсечке от регулятора всех нагружавших его потребителей. При этом рабочая полость становится непроточной и давление в ней повышается до тех пор, пока клапан не будет прижат к седлу с силой F,, достаточной для обеспечения его герметичной посадки. Исследуемый установившийся режим характеризуется следующими условиями:
Значения переменных в установившемся режиме определяются из системы уравнений (5.10), где в уравнение движения введен член Fг, учитывающий реакцию, возникающую со стороны седла при герметичной посадке на клапан: – Pв · Sв –Pон0 · Sн + Fп ± Fтр0 + Fг = 0. Разрешая это уравнение относительно Pон0, получаем выражения для обобщенных координат регулятора в режиме работы без расхода:
Выражение (5.24), представляющее зависимость Pон0 = f(Pв0), называется статической характеристикой регулятора при работе без расхода. Подставляя в (5.24) выражение для Fn , получаем:
В отличие от статической характеристики при работе с расходом, исследуемая характеристика является линейной и особых точек не имеет. Знак углового коэффициента характеристики определяется знаком Sв. При этом возможны следующие случаи (рис. 5.6.8):
Исследуемый режим можно рассматривать как режим работы регулятора с минимально-предельным расходом (нулевым). Поэтому статические характеристики, построенные при произвольном значении расхода, лежат в полосе, ограниченной характеристиками при нулевом и максимальном расходах. Ширина этой полосы определяется статической ошибкой регулятора, связанной с изменением расхода. Статическая ошибка по расходу (δG) – есть разность значений статических характеристик, построенных при нулевом и максимальном расходах и соответствующих одному и тому же значению входного давления (Pв0). δG = Pон0 - Pн0 . Для выявления точек, в которых ошибка имеет наибольшее значение, рассмотрим совокупность характеристик при нулевом и максимальном расходах в регуляторах различных типов. В регуляторе с клапаном прямого хода, не уравновешенным или частично уравновешенным, наибольшая ошибка по расходу реализуется либо в начальной (Pвн), либо в конечной (Pвк) точке диапазона изменения входного давления (рис. 5.6.9.а).
В регуляторе с клапаном обратного хода, не уравновешенным или частично уравновешенным, наибольшая ошибка по расходу имеет место в конечной точке диапазона изменения входного давления (рис. 5.6.9.б). В регуляторе с полностью уравновешенным клапаном прямого или обратного хода наибольшая ошибка по расходу имеет место в конечной точке диапазона изменения входного давления (рис. 5.6.9.в). Зависимость, определяющая связь указанной ошибки с конструктивными и эксплуатационными параметрами регулятора, имеет вид:
Зависимость (5.28) позволяет определить влияние конструктивных и эксплуатационных параметров регулятора на его статическую ошибку по расходу (табл. 5.6.2). Таблица 5.6.2 Влияние конструктивных и эксплуатационных параметров регулятора
Общий вид статических характеристик регуляторов давления различных типов приведен на рис. 5.6.10. Переходные процессы в ГРД возникают при внешних воздействиях на регулятор, например, при изменении расхода газа потребителем, при ударном воздействии на подвижные части и др. По окончании переходного процесса имеет место установившийся режим работы регулятора–рабочий режим. Однако в ряде случаев стабилизация рабочего давления не наступает, и в регуляторе возникает режим автоколебаний, при котором координаты Pн, Tн, V, X изменяются во времени по периодическому закону. Автоколебательный режим в качестве рабочего для регуляторов давления не используется, и одной из важнейших задач при исследовании ГРД является определение параметров, при которых переходные режимы в нем являются сходящимися, то есть обеспечивается устойчивость рабочего режима со стабильным значением давления Pн. Устойчивость является одной из основных динамических характеристик системы автоматического регулирования. Система автоматического регулирования, в частности регулятор давления газа, является устойчивой, если она возвращается к установившемуся состоянию после прекращения действия возмущения, которое вывело ее из этого состояния. Для выполнения практических задач регулятор давления должен иметь устойчивый установившийся режим работы. Устойчивость можно исследовать как по нелинейной, так и по линеаризованной системе уравнений, отражающей функционирование регулятора. Широкое применение нашли методы исследования линеаризованных систем, поскольку, во-первых, устойчивость по линейной модели является необходимым условием, а во-вторых, такое исследование значительно проще, чем исследование с использованием нелинейных моделей. Рассмотрим получение линеаризованной модели пневматического регулятора и проведем исследование устойчивости его установившегося режима. Поскольку силой сухого трения при изучении устойчивости можно пренебречь, то система уравнений (5.10), описывающая функционирование регулятора, не будет содержать существенных (нелинеаризуемых) нелинейностей. Приняв допущение о постоянстве температуры газа в рабочей полости (Tв = Tн), а также о критическом режиме течения через редуцирующее устройство (Y = 1), динамическую модель регулятора можно записать в виде:
Разлагая в ряд Тейлора первые части уравнений системы (5.29) и принимая члены разложения порядка не выше первого, получим систему линейных дифференциальных уравнений, описывающих поведение регулятора в окрестностях точки линеаризации. Причем координаты точки линеаризации соответствуют координатам системы в установившемся режиме. Система линеаризованных уравнений, составляющих линейную модель peгулятора, имеет вид:
где 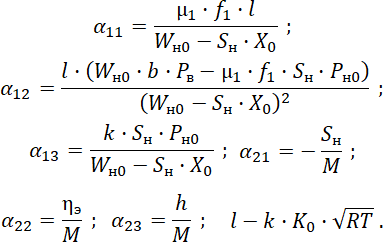
Система (5.30) позволяет изучать устойчивость установившегося режима регулятора, которая является необходимым, а в большинстве случаев (как показывает практика) и достаточным условием устойчивости названного режима при начальных условиях, имеющих место в реальных системах. Системе линейных уравнений (5.30) соответствует структурная схема, представленная на рис. 5.6.11. Параметры схемы определяются зависимостями:
Исследование устойчивости установившегося режима проведем с помощью алгебраического критерия Гурвица. Характеристическое уравнение системы имеет вид: Т2·Т23·Р2+(Т23+2·ε·Т3·Т2)·Р2+(2·ε·Т3+Т2+К1·К2·Т1)·Р+(1+К1·К2) = 0; После преобразований условие устойчивости получим в виде:
Анализ уравнения (5.31) показывает, что наихудший, с точки зрения устойчивости, случай будет иметь место при максимальном входном давлении Pв, т.е. необходимо обеспечить устойчивость регулятора прежде всего на начальном участке его работы (при Pв = Pвн). В уравнении (5.31) присутствуют величины Wн0, M, h, которые не входят в выражения статических характеристик регулятора, и, следовательно, влияют только на устойчивость установившегося режима. В наиболее широких пределах можно варьировать объемом рабочей полости Wн0 для обеспечения устойчивости установившегося режима ГРД. Оперативный анализ влияния конструктивных и эксплуатационных параметров регулятора на его устойчивость возможен с использованием ЭВМ. На основе использования математического аппарата описания термодинамических процессов в полостях и уравнения механического движения подвижных частей, получены методики анализа основных характеристик изделий и агрегатов пневмоавтоматики различных видов (регулирующей, предохранительной, запорно-распределительной и др.). Наибольшая эффективность достигается при использовании автоматизированных методов анализа характеристик пневмоавтоматических систем (ПС). Рассмотрим методику анализа пневмоавтоматических систем, имеющих произвольную структуру. Особенностью предложенной методики является автоматизация получения математических моделей, отражающих работу исследуемой системы в установившемся и переходном режимах. На рис. 5.6.12 приведена структура системы автоматизированного анализа функционирования ПС и их элементов. Этот процесс включает в себя несколько этапов.
На первом этапе осуществляется идеализация функционирования ПС и формирование структуры исследуемой системы. На основе исходной информации, включающей данные о функциях ПС, ее выходных характеристиках, условиях и режимах работы, принимается техническое решение о начальном варианте структуры исследуемого объекта. При этом в рассмотрение принимаются и схемы известных, разработанных ранее ПС, информация о которых содержится в библиотеке структурных схем. Результатом этого этапа является построение расчетной схемы исследуемого устройства или системы, выделение принятых к рассмотрению протекающих в них процессов, определение внешних воздействий и условий работы объекта. Второй этап является наиболее важным в процессе проведения анализа работы ПС. На этом этапе разрабатывается математическая модель (ММ) пневмоавтоматической системы. Она должна быть, с одной стороны, достаточно полной, чтобы учесть характерные особенности работы системы, т.е. должна адекватно отображать тс процессы, изучение которых является целью исследования. С другой стороны, ММ должна быть достаточно простой, чтобы процесс исследования был минимальным по трудоемкости и продолжительности. Результатом данного этапа является математическое описание, отражающее работу ПС, представляющее собой замкнутую систему дифференциальных и алгебраических уравнений, а также систему логических условий. Математическая (динамическая) модель может быть получена различными способами. Первый способ заключается в выборе ММ из библиотеки моделей разработанных ранее конструкций. Второй способ получения ММ состоит в выводе уравнений и соответствующих зависимостей «вручную», с использованием основных физических законов. Третий способ предусматривает автоматизированное формирование ММ. которое осуществляется на основе соответствующих базовых моделей процессов, заложенных в ЭВМ. В этом случае для формирования ММ и ее решения достаточно задать структуру ПС в виде матрицы, списка или графа, а также необходимые исходные данные. Третий этап заключается в подготовке исходных данных в соответствии со структурой и конструктивной реализацией исследуемой системы. Кроме значений конструктивных и эксплуатационных параметров рассчитывается ряд характеристик, определяющих специфику конструкции, в том числе характеристики: трения (сухого и вязкого), упругих элементов (пружин, мембран, сильфонов и т.п.), гидравлических сопротивлений, воздействий на подвижные части конструкции и др. На четвертом этапе осуществляется собственно процесс исследования. В зависимости от поставленной задачи реализуется:
Результатом этого этапа является информация о показателях качества переходных процессов, точностных характеристиках системы, значениях запасов устойчивости выбранною режима функционирования. Результаты анализа сравниваются с требованиями технического задания. Если они совпадают, то результаты исследований оформляются в виде документа, который является обоснованием принятых в процессе проектирования технических решений. В случае невыполнения требований технического задания либо изменяется структура системы, либо корректируется техническое задание. В любом случае процесс анализа повторяется, а количество итераций зависит от сложности конструкции и опыта разработчика. Для реализации технологии инженерного анализа функционирования пневмоавтоматических систем разработан универсальный программный комплекс, позволяющий выполнить указанные операции в диалоговом режиме работы пользователя с ЭВМ. Программный комплекс «Анализ пневмоавтоматических систем произвольной структуры» предназначен для структурного и параметрического анализа функционирования пневмомеханических систем произвольной структуры в переходном и установившемся режиме работы, при наличии внешних возмущающих воздействий (ударного и вибрационного типа). Программный комплекс обеспечивает: автоматическое формирование математических моделей, выполнение анализа динамики, статики и оценку устойчивости исследуемой системы. Наиболее эффективно использование комплекса для решения задач, связанных с проектированием и испытанием сложных пневмоавтоматических систем, требующих оперативного анализа их функционирования. В частности, комплекс позволяет выполнять исследование блоков регулирования параметров газа различных видов, пневмоприводов одно- и двухстороннего действия, газовых регуляторов давления, пневмоклапанов, предохранительных клапанов, пневмопереключателей и т.д. В состав этих изделий могут входить регулирующие органы, обратные и дифференциальные клапаны, электропневмоклапаны, гидродемпферы и гидроусилители, затворы с подвижными седлами, дроссели с регулируемой (по координате или по времени) площадью проходного сечения. Характерными особенностями работы программного комплекса являются диалоговый режим работы исследователя при задании структуры и исходных данных рассматриваемой системы; возможность выполнения комплексного исследования различных режимов работы; небольшие затраты машинного времени; получение результатов исследований в виде графиков и таблиц. 5.7. Расчет стационарных процессов в линиях систем газоснабжения Для статических расчетов течения газа в трубопроводах характерными являются три вида расчетов, где используются разновидности моделей, различие между которыми обусловлено допущениями, накладываемыми на характер изменения того или иного термодинамического параметра. Если принимается допущение о постоянстве температуры газа по линии выдачи, то такой расчет называется гидравлическим, и он сводится к определению потерь полного давления на каждом из ее элементов с последующим расчетом остальных параметров потока. Математическая модель в случае записи уравнения состояния в общей форме имеет вид:
где V, G – скорость и расход газа; F, d – площадь поперечного сечения трубопровода и его диаметр; g – ускорение свободного падения; ξ – коэффициент местного сопротивления. Для трубопроводов длиной L
где λ – коэффициент потерь на трение о стенки трубопровода. Коэффициенты ξ и λ определяются экспериментально, их значения и формулы для расчета приводятся в справочной литературе. Расчет называется тепловым, если потерями давления на участке линии можно пренебречь, α изменения температуры значительны. Такой расчет проводится в основном для выходных участков линий систем термостатирования (после нагревателя или холодильника). Используемая в расчете модель имеет вид:
где Tн, Tл, T01 – температура газа в начале трубопровода, в его конце и температура окружающей среды соотвtтственно; α – коэффициент теплопередачи от газа к окружающей среде; Cр – удельная теплоемкость газа при постоянном давлении. Значения коэффициента α определяются экспериментально или рассчитываются по критериальным зависимостям теории теплообмена. Аналогично поступают при определении коэффициента Cр, используя для расчета дифференциальные соотношения термодинамики. Третий вид расчета предполагает одновременное изменение температуры и давления в трубопроводе. Используемая при этом модель включает в себя модели гидравлического и теплового расчета:
Поскольку она является наиболее общей для данного типа расчетов, то ее можно назвать моделью статических расчетов трубопроводов СГС. При ее решениях следует использовать итерационные методы. Преимущество рассматриваемых трех моделей, используемых в статических расчетах трубопроводов, заключается в их простоте и, следовательно, удобстве практического применения. Однако эта простота – результат целого ряда допущений, принятых при выводе зависимостей из основных законов сохранения. К ним относятся, например, допущения о малой скорости движения газа, незначительном изменении плотности газа на каждом из элементов линии, постоянстве коэффициентов α и Cр. Эти допущения выполняются не всегда, поэтому возникает необходимость совершенствования данных моделей, обусловленная практическими потребностями. 5.8. Расчет нестационарных процессов в линиях и фрагментах систем газоснабжения Наличие протяженных трубопроводов, а также многообразие условий работы систем газоснабжения в переходных режимах, определяет актуальность их динамических расчетов, с целью обеспечения высокого уровня проектирования и, в конечном счете, достижения требуемой надежности функционирования систем. Для формирования на ЭВМ динамических моделей пневмомеханических систем с распределенными параметрами (в том числе линий и фрагментов СГС) используются программные модули, соответствующие основным физическим подсистемам и связям между ними. Модули физических подсистем по известным начальным и граничным условиям позволяют определить фазовые координаты подсистемы в каждый новый момент времени, рассматриваемые как начальные условия. Модули связей по известным фазовым координатам граничащих физических подсистем, а также поверхности их контакта, дают возможность определить необходимые для интегрирования граничные условия. В качестве основных физических подсистем выделены: механическая, термодинамическая, тепловая и газодинамическая, рассматриваемые как объекты с распределенными параметрами. Для каждой физической подсистемы, т.е. для каждого физического процесса строится своя математическая модель. У одного и того же процесса возможны различные по степени точности и сложности модели. Например, при описании термодинамического и газодинамического процессов в качестве используемого уравнения состояния газа наряду с уравнением Клапейрона – Менделеева для идеального газа можно применить и другие, учитывающие реальные свойства газа, в частности уравнение Редлиха – Квонга. В механическом процессе может быть как постоянная, так и переменная масса и т.д. Построение единого математического описания системы из отдельных описаний физических подсистем осуществляется за счет введения математического описания связей между отдельными подсистемами. При четырех типах выделенных физических подсистем реализуется десять типов связей, отображенных с помощью графа на рис. 5.8.1 и представленных в табл. 5.8.1.
Приведем математическое описание характерных процессов, имеющих место в линиях и фрагментах СГС. Зависимости, лежащие в основе модуля механической подсистемы (поршня), имеют вид:
где x, V – перемещение и скорость подвижной детали типа поршня; M – приведенная масса подвижных частей, связанных с поршнем; Fдв – результирующая сил, действующих на поршень (давление газа, усилие упругих элементов); Fтр – сила трения, учитывающая в общем случае как сухое, так и вязкое трение. В основе модуля термодинамической подсистемы (полости) лежат зависимости, вытекающие из законов сохранения массы и энергии в совокупности с уравнением состояния:
где M, U – масса и внутренняя энергия газа; Gi, Ej – потоки массы и энергии через границы емкости. Остальные параметры газа доопределяются на основе алгебраических соотношений. Состав программных модулей, соответствующих газодинамической подсистеме, определяется используемым для интегрирования уравнений газовой динамики методом Годунова, согласно которому расчетная область (полость привода, трубопроводы) разбивается на ряд ячеек (одномерных или многомерных). Каждая из них характеризует поведение газа в определенной подобласти, а в совокупности они отражают поведение газа в газодинамической подсистеме. Соотношения для ячеек получаются в результате разностной аппроксимации законов сохранения в совокупности с известным уравнением состояния газа. В одномерном случае (полагая, что параметры газа на новом временном слое имеют индекс «н», на предыдущем – индекс «с») имеем:
где Mн(с), Vн(с), eн(с) – соответственно масса, скорость и удельная полная энергия газа; Gл(п), Jл(п), Eл(п) – потоки массы, количество движения и количество энергии через левую и правую границы ячейки; – потери количества движения из-за трения газа о стенки трубопровода, вычисляемые по формуле Дарси – Вейсбаха для потерь напора газа; Qв – поток тепла через внутреннюю стенку трубопровода; τ – шаг интегрирования по времени, определяемый из условия устойчивости разностной схемы. Для двухмерной и трехмерной ячеек соотношения аналогичны, но дополнительно появляются уравнения для проекций скорости на другие оси координат, причем в них имеются слагаемые, отражающие взаимное влияние различных составляющих скорости. Остальные параметры газа в ячейке трубопровода доопределяются следующей системой соотношений:
где U – удельная внутренняя энергия газа; Pн, Tн, ρн – давление, темперадура и плотность газа на новом временном слое; W – объем ячейки; Δl, f – длина и площадь сечения ячейки. В основе модуля тепловой подсистемы лежат зависимости, отражающие изменение температуры стенки, ограничивающей емкость или ячейку трубопровода. На основе закона сохранения энергии можно записать в разностной форме выражение для определения внутренней энергии стенки в виде:
где Qл, Qн – потоки тепла через левую и правую (внутреннюю и наружную) поверхности стенки. Подставляя в (5.39) выражение для внутренней энергии стенки:
где Cст, Mст – теплоемкость материала стенки и масса стенки, будем иметь следующее выражение для температуры стенки:
Математические описания связей между процессами представляют собой соотношения, определяющие величины, стоящие в правых частях уравнений процессов. Физически они представляют собой потоки массы, энергии и импульса (или силы), приводящие к изменению параметров рассматриваемых процессов. Модуль связи термодинамических подсистем определяет потоки массы Gг и энергии Eг через отверстие площадью f между полостями. Для названных потоков на основе формулы Сен-Венана могут быть записаны следующие соотношения:
где μ – коэффициент расхода; δ – перепад давления; φ(σ) – расходная функция; τл(п) – энтальпия газа. Модуль связи газодинамических подсистем определяет потоки массы Gг, количества движения Jг и энергии Eг через границу между ячейками f (поперечное сечение трубопровода). Для внутренних границ ячеек они определяются по следующим зависимостям:
где Pг, ρг, Vг – соответственно давление, плотность и скорость газа на границе, получаемые в результате расчета распада (разрыва) этих параметров в соседних ячейках; iг – энтальпия газа на границе. Для расчета взаимодействия механической и термодинамической подсистем используется модуль связи, отражающий связь параметров движения поршня и состояния газа в полости. Для этой связи имеем следующие соотношения:
где Fдв – движущая сила газа; Pг, fр – давление газа и площадь, на которую оно действует; Δx – перемещение поршня за один шаг интегрирования; fw – площадь, определяющая изменение объема при перемещении механической части; V – скорость поршня; nг – признак, учитывающий знак связи величии Δx и ΔW. Модель связи термодинамической и газодинамической подсистем базируется на модели связи двух газодинамических процессов (вариант связи крайних ячеек двух соединенных трубопроводов). Для этого искусственно формируются необходимые для обобщения термодинамические параметры. Площадь сечения со стороны емкости, где протекает термодинамический процесс, принимается равной площади стенки со стороны трубопровода, где протекает газодинамический процесс. Скорость газа в емкости задается равной нулю. В зависимости от взаимного расположения емкости и трубопровода (слева – базовый элемент, справа – элемент, связанный с ним) формируются входные параметры (площадь стенки, давление, плотность и скорость газа слева и справа) к процедуре расчета потоков массы Gг, количества движения Jг и энергии Eг через границу (отверстие) связи. После вычисления этих потоков формируются выходные параметры (потоков) связи термодинамического и газодинамического процессов. Модель связи термодинамической и тепловой подсистем определяется зависимостью для потока тепла на границе «газ – стенка». На основе закона Ньютона для процесса теплообмена имеем следующее выражение потока тепла: Qс.в = αс.в · f · (Tл - Tn), где f – площадь теплообменника; Tл(п) – температура слева (справа) от границы: если базовый процесс – термодинамический, то Tл = Tг, Tп = Tст, если базовый процесс тепловой, то Tл = Tст, Tп = Tг; Tг, Tст – температура газа и стенки; αс.в – коэффициент теплоотдачи. При связи термодинамического процесса с тепловым рассматривается режим свободной конвекции. Модель связи двух тепловых подсистем определяет зависимость для потока тепла между двумя слоями стенки (например, между металлической стенкой и слоем изоляции):
где αт – коэффициент теплоотдачи f – площадь теплового контакта; Tст.л, Tст.п – температура слоев. При расчете коэффициента αт используются критериальные зависимости. Для модели связи механической и тепловой подсистем определяющей является возможность изменения поверхности теплообмена при перемещении механической части. При этом соответственно меняется масса стенки, участвующая в процессе теплообмена. Математическое описание связи механической и газодинамической подсистем аналогично модели связи механической и термодинамической подсистем (5.44). Отличие приводит к необходимости формировать поток количества движения при взаимодействии поршня с газом. При этом специальным образом определяется давление газа на поршень (давление торможения), так как оно может отличаться от статического давления газа в прилегающей ячейке. Связь механических подсистем состоит в равенстве сил действия и противодействия согласно третьему закону Ньютона. Рассмотренные модели физических подсистем и основных связей между ними позволяют сформировать модели объектов (систем) различной сложности. При этом имеется возможность учета свойств реального газа и распределенности его параметров. 5.9. Создание средств газоснабжения Разработка средств газоснабжения, используемых в наземных технологических объектах, на всех этапах развития ракетной техники осуществлялась в основном под руководством КБОМ и КБ «Арматура», при участии многих смежных предприятий, на основе использования последних достижений науки и техники, комплексного подхода при проектировании и достигнутого опыта их создания. Использование СГС в наземных объектах, как уже отмечалось, нашло отражение в материалах, изложенных в первой книге инженерного пособия, в которых отражена работа этих систем в составе оборудования стартовых, технических комплексов и заправочных станций. Проведенный анализ эксплуатации СГС на наземных объектах показал, что на всех этапах развития ракетной техники они обеспечили на требуемом техническом уровне необходимую взаимосвязь ракет с наземным оборудованием и способствовали обеспечению заданной надежности и безопасности проводимых технологических работ при подготовке ракет к пуску. Основные положения и подходы к решению технических задач, принимаемые при создании и эксплуатации СГС в целом и их отдельных составных частей, отражены в предыдущих разделах настоящей главы. Как уже отмечалось, техническая документация на агрегаты и системы наземных технологических объектов в ракетно-космической отрасли разрабатывается с учетом их функционального назначения и специфики выполняемых работ, по существу, по единым требованиям, основные положения которых изложены в главе 1 первой книги инженерного пособия. Поэтому в целях исключения в книге повторов вопросы обеспечения эффективности, надежности и безопасности проведения работ средствами газоснабжения, этапы проектирования и выполняемые при этом объемы работ, а также взаимосвязь СГС с другими агрегатами и системами, задачи функционирования которых изложены в других главах пособия, и др., в настоящей главе не отражены. В то же время следует обратить внимание на необходимость в перспективе решения в составе СГС ряда задач, основными из которых являются следующие:
Литература
Сведения об авторах главы
Авторы главы выражают свою признательность главному специалисту КБОМ Корнееву Н.М. за его участие в построении текста главы и за уточнение материалов в се отдельных разделах, а также выражают благодарность сотрудникам КБ «Арматура» и КБОМ, принявшим участие в подготовке материалов главы к печати.
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

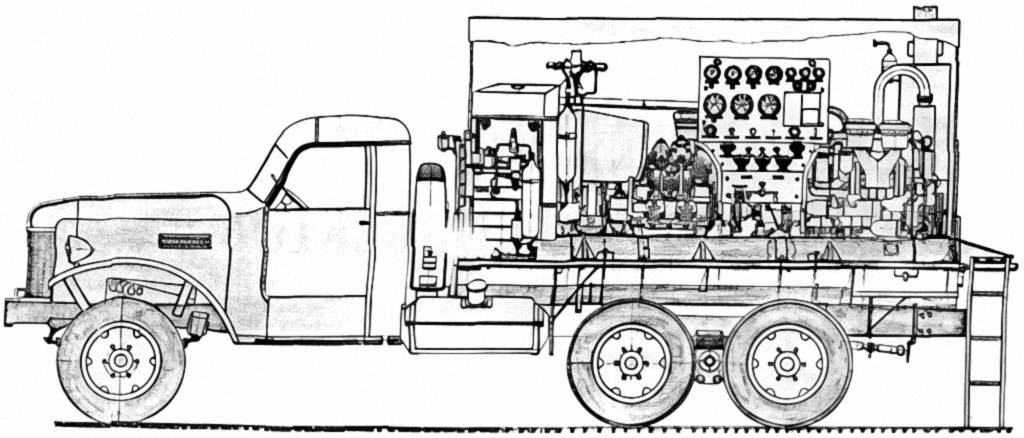
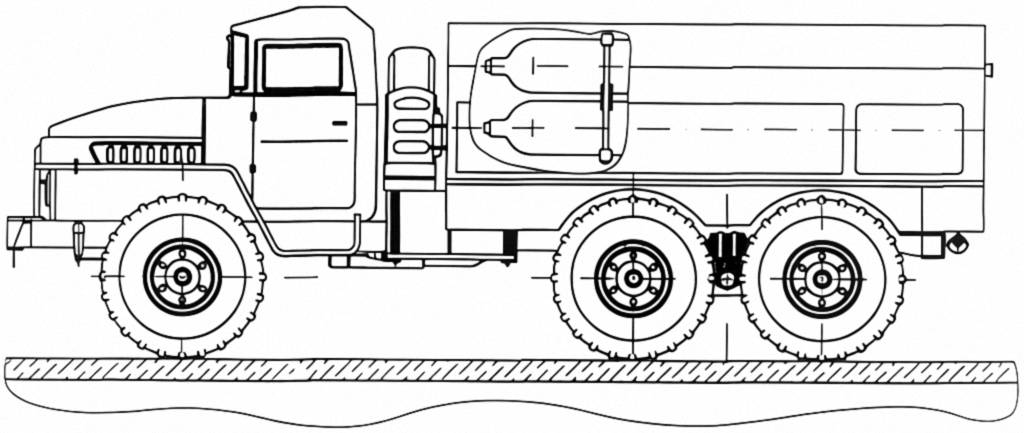
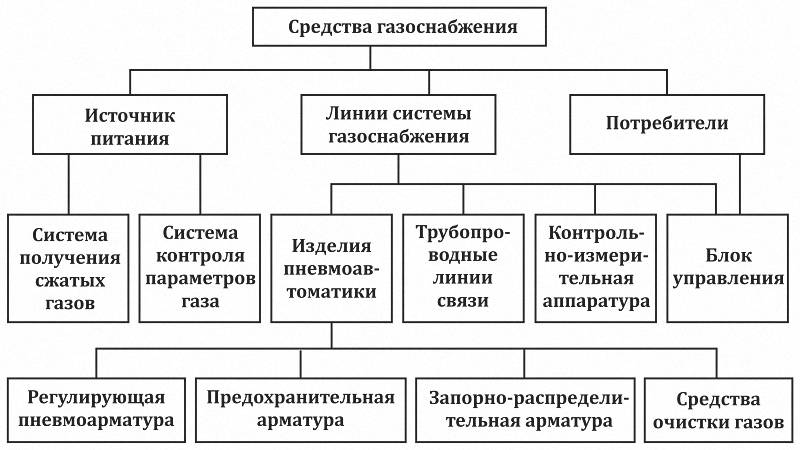
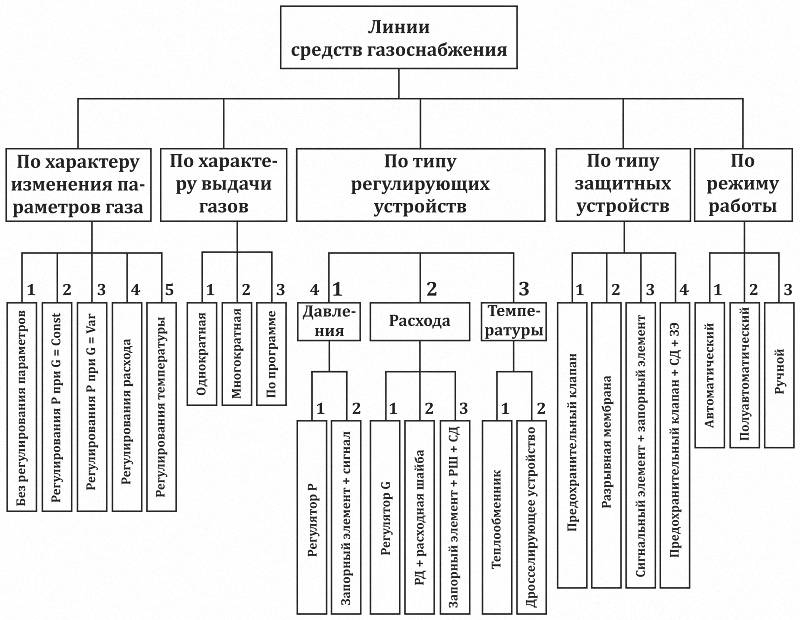
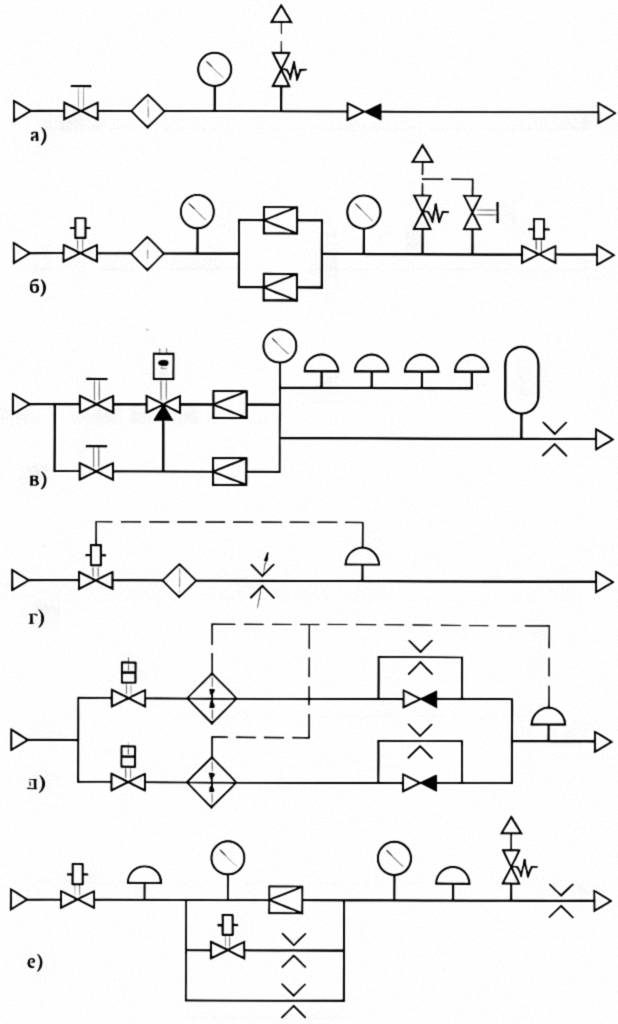
 – манометр; 2.
 – фильтр;
 – вентиль ручной; 4.
 – клапан предохранительный; 5.
 – клапан обратный; 6.
 – электропневмоклапан; 7.
 – клапан редукционный (редуктор); 8.
 – пневмоклапан; 9.
 – теплообменник с подогревом; 10.
 – шайба дроссельная; 11.
 – реле, сигнализатор давления; 12.
 – ресивер (емкость); 13.
 – датчик давления; 14.
 – направление движения газа.
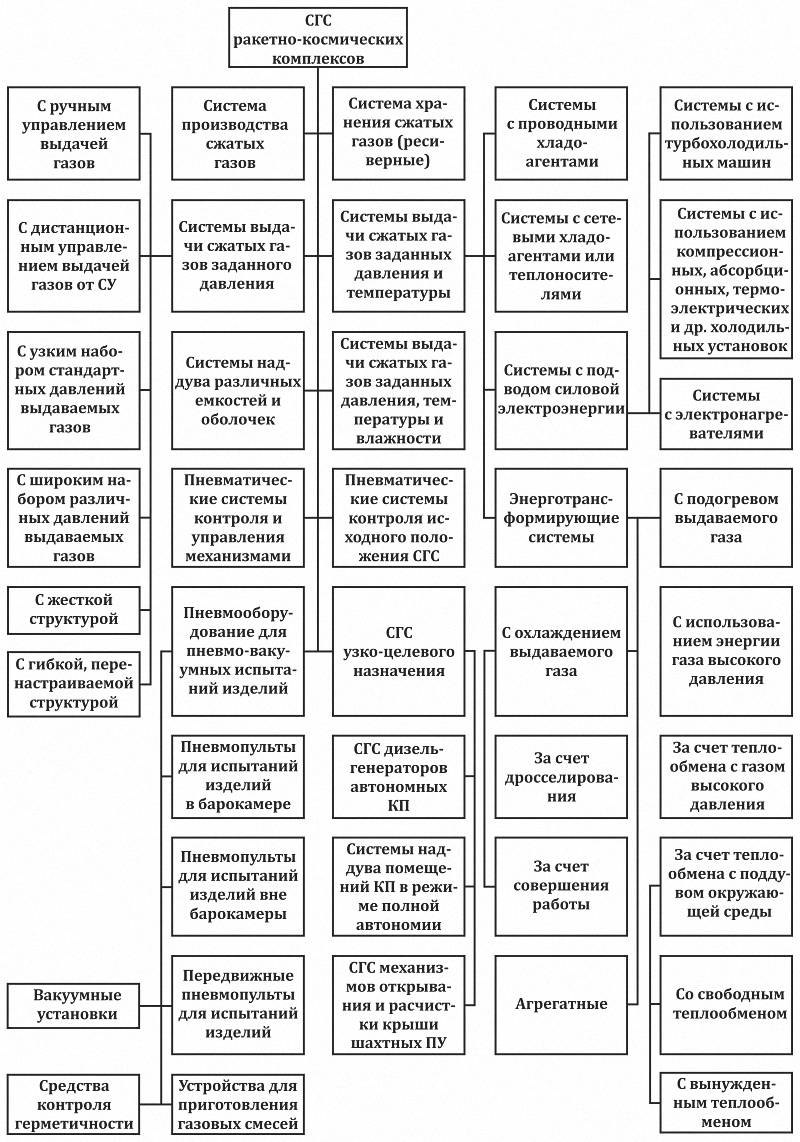
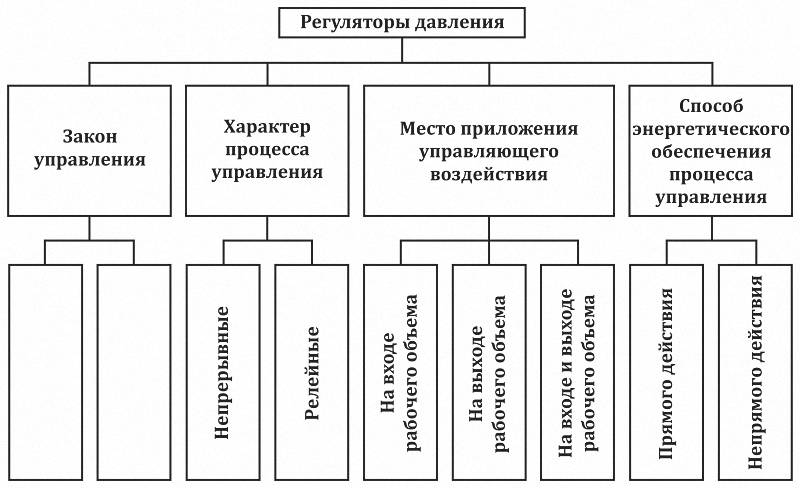
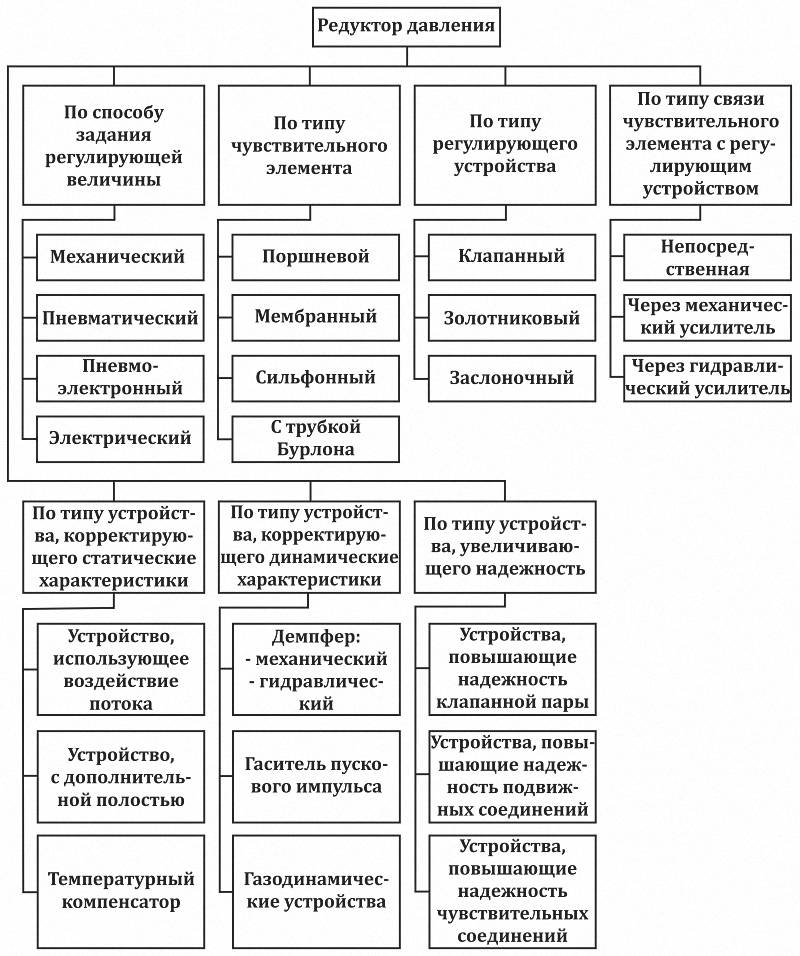
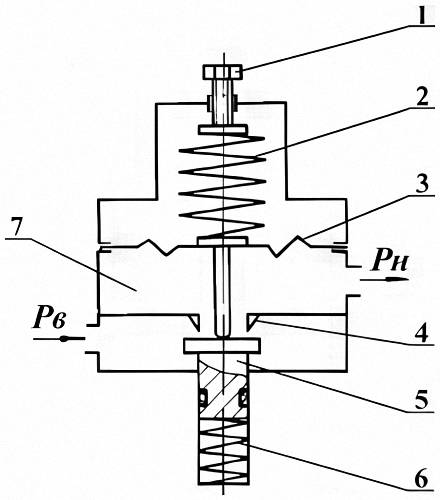
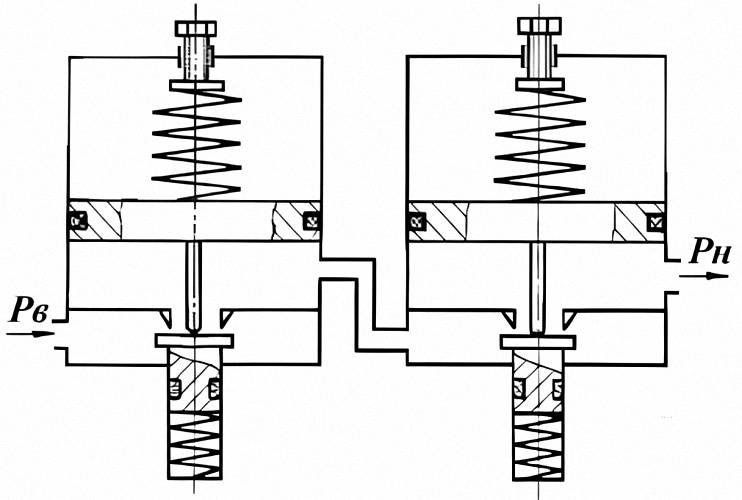
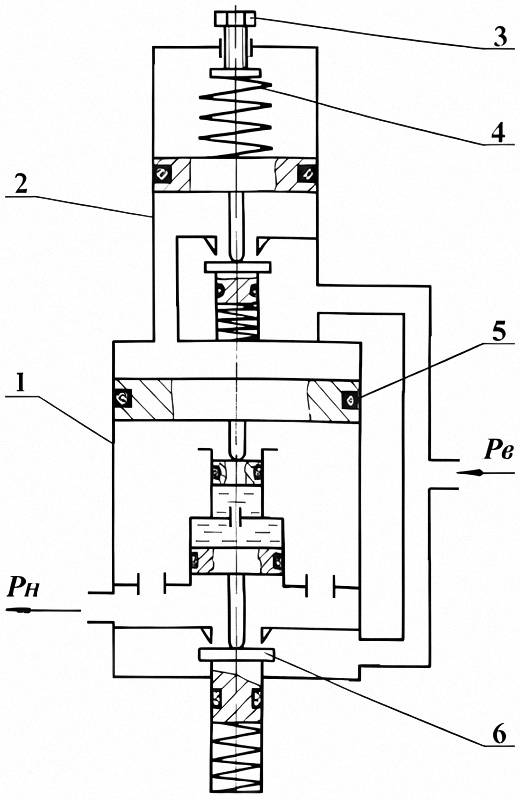
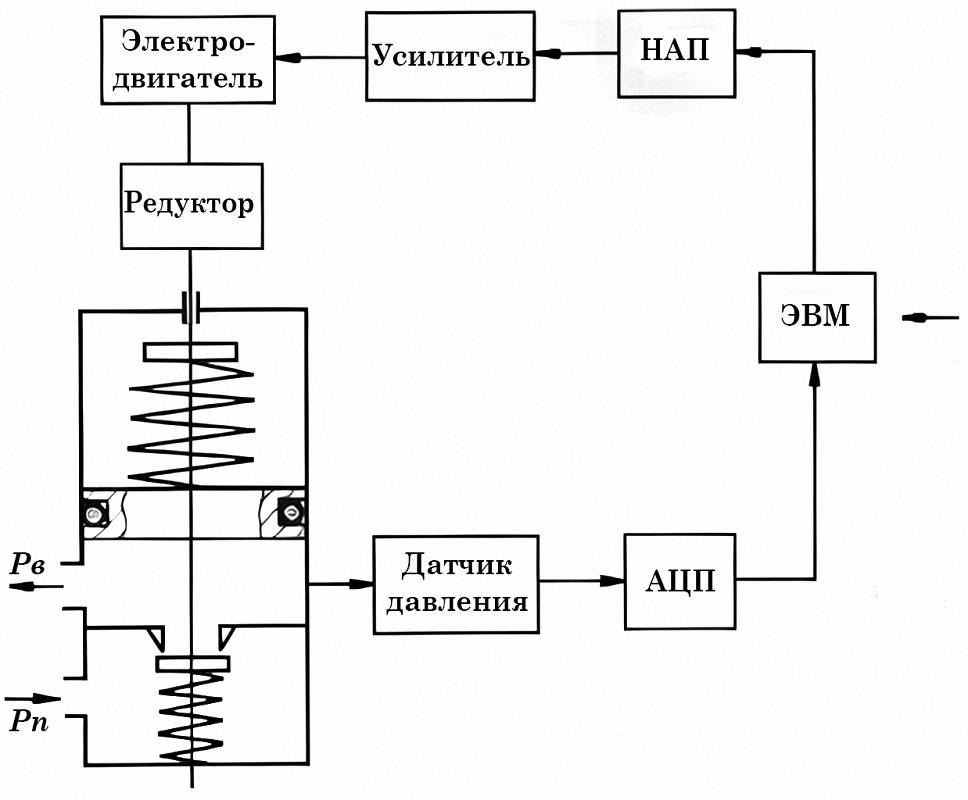
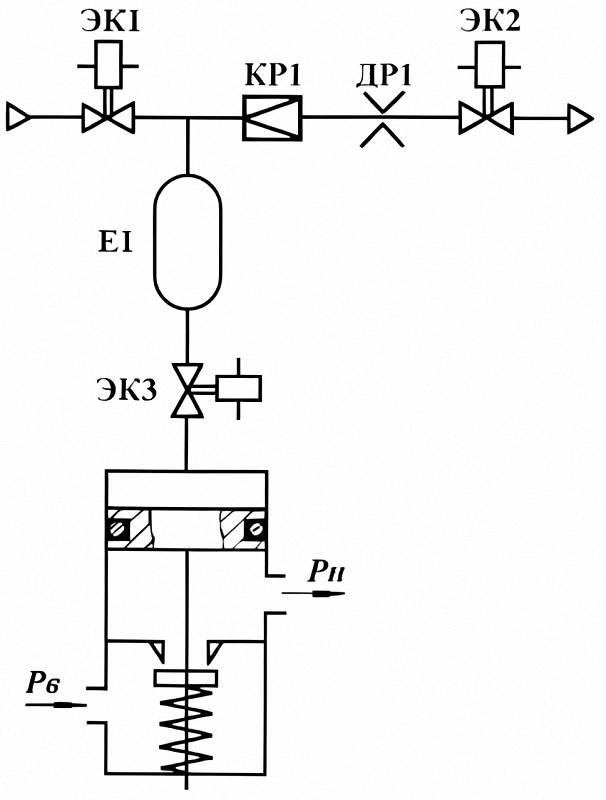
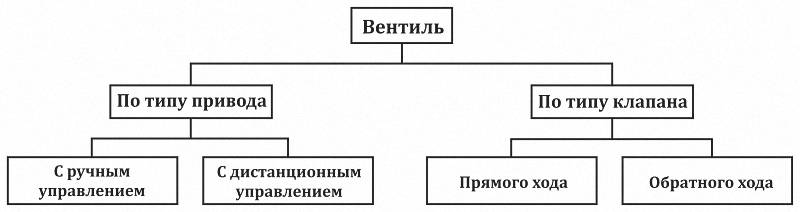
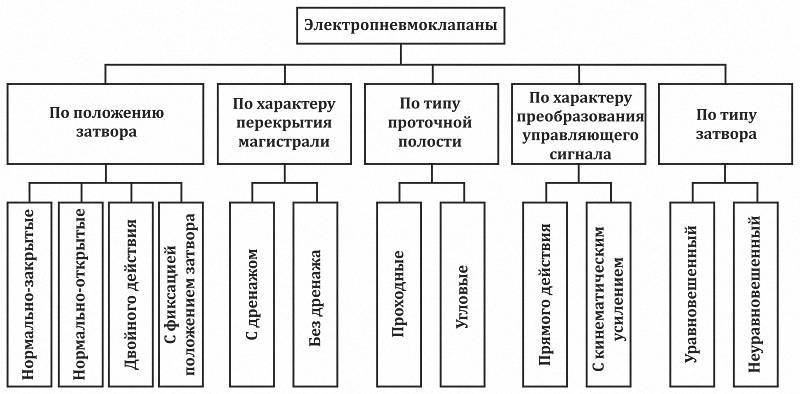
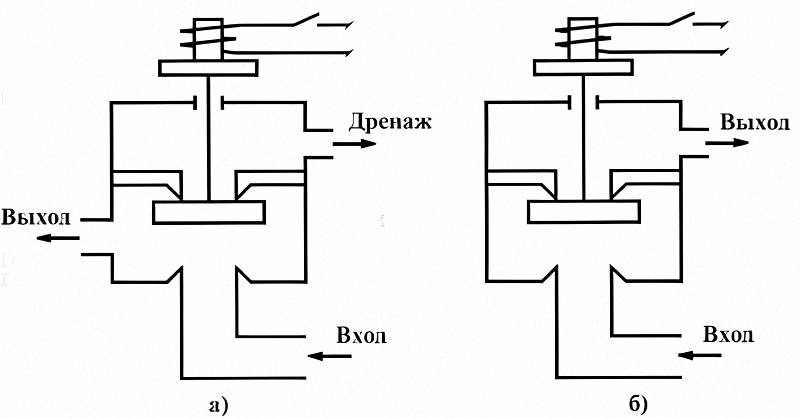
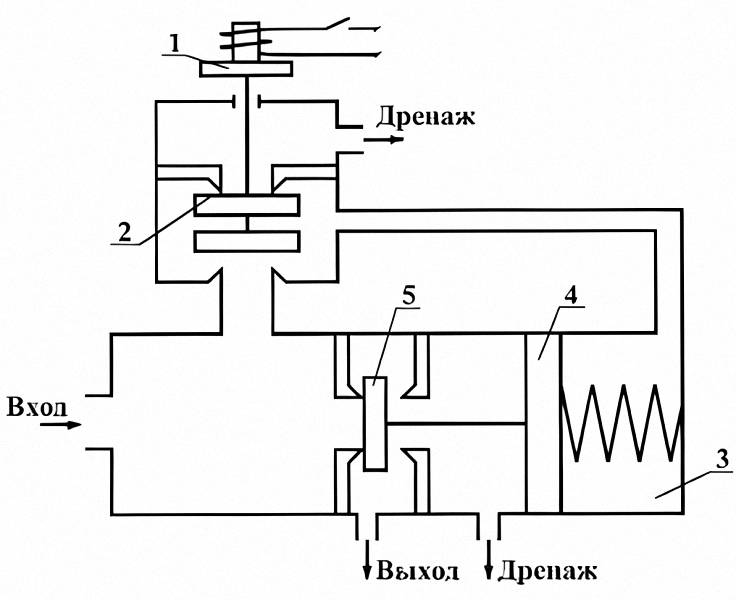
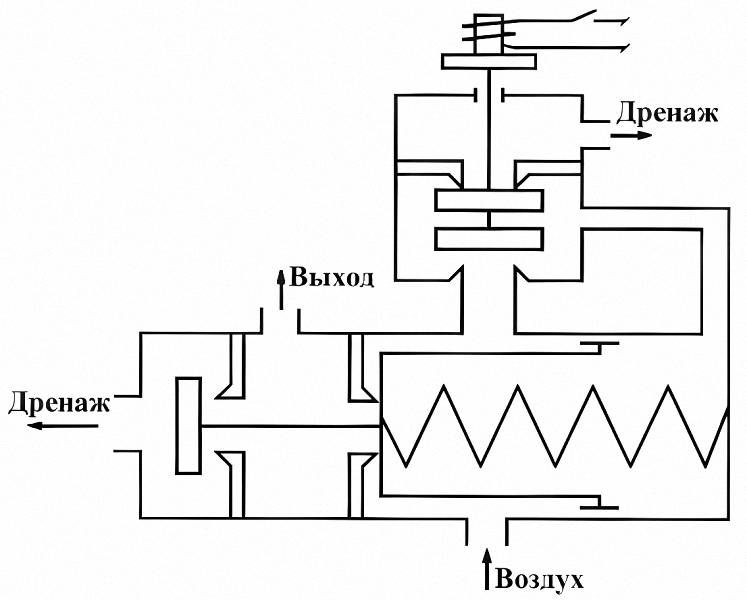
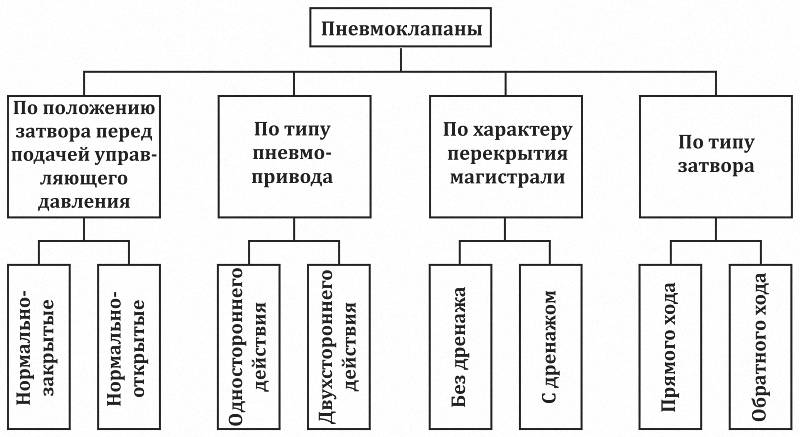
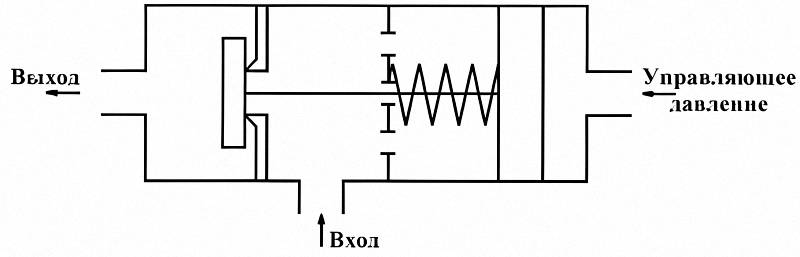
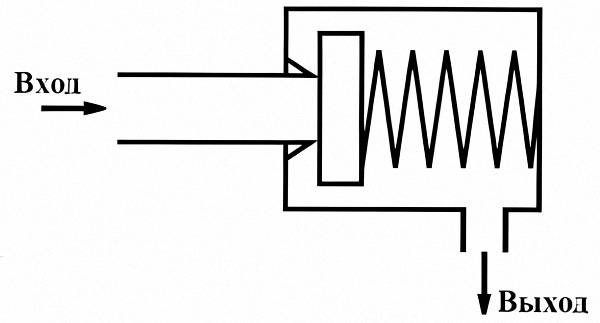
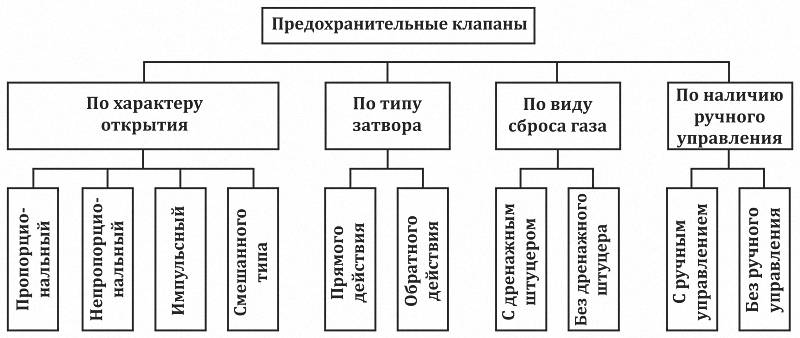
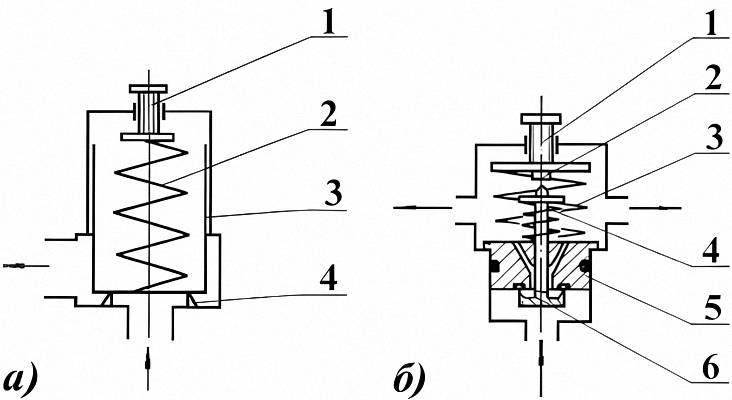
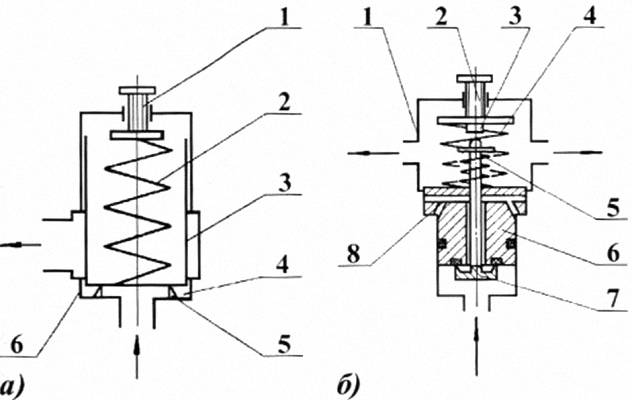
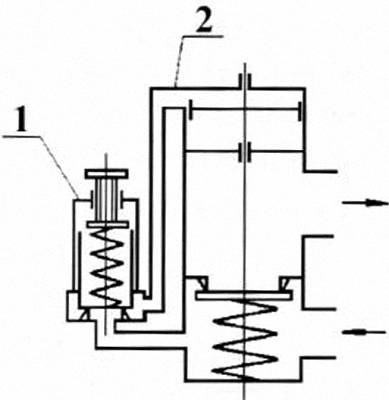
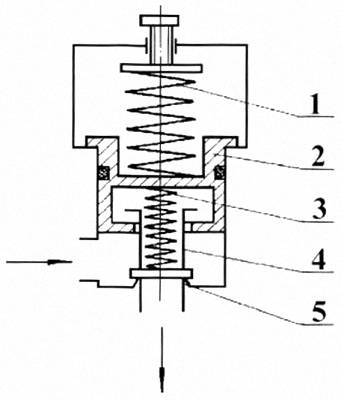
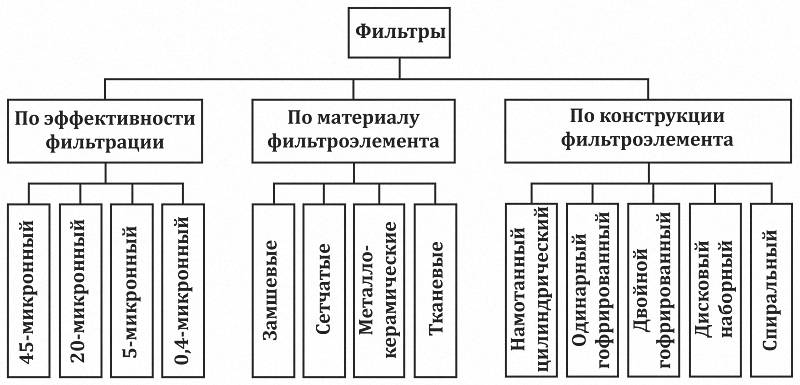
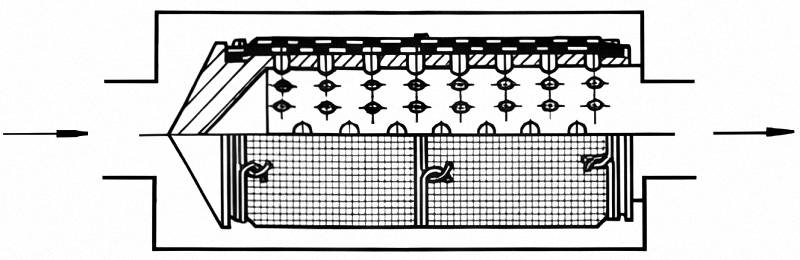
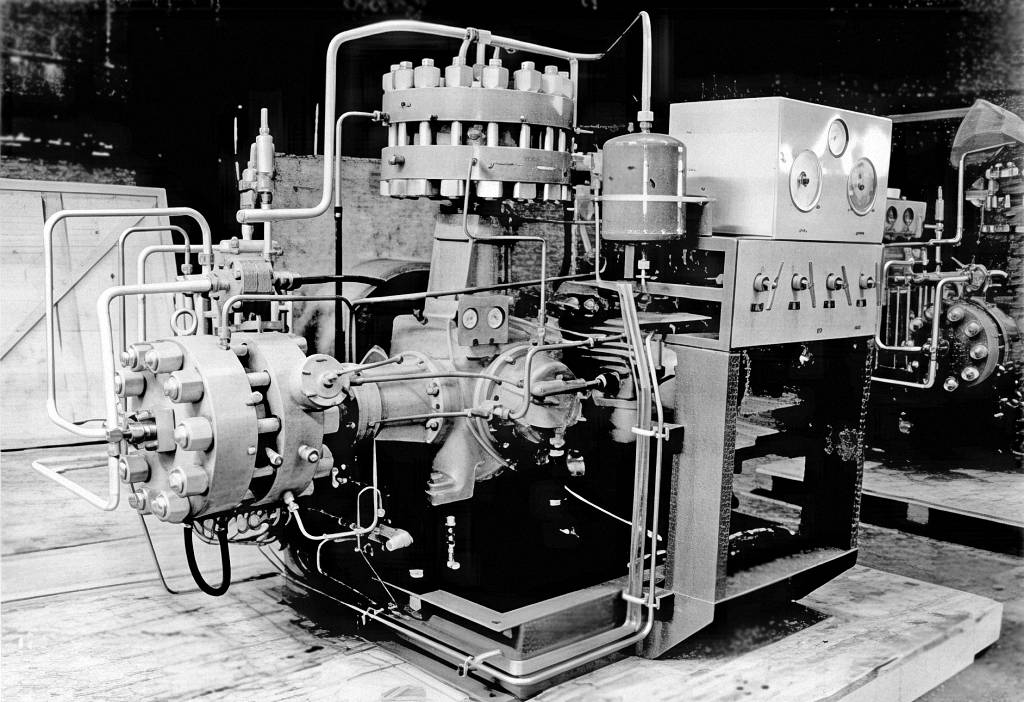
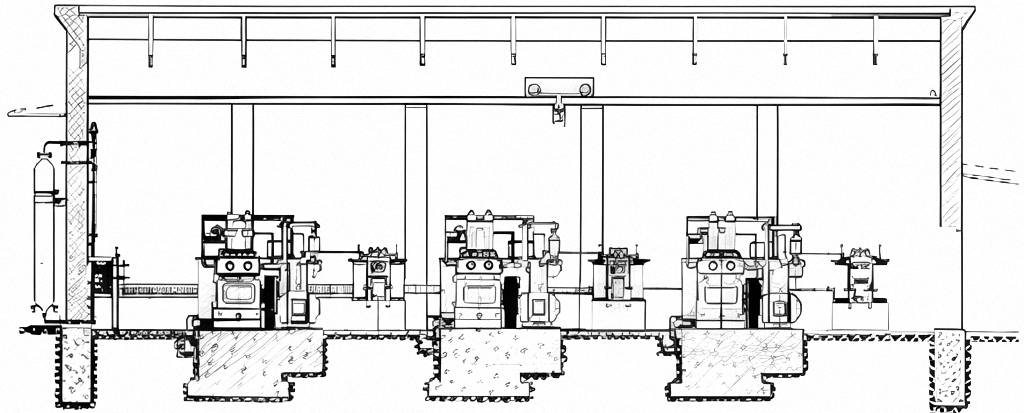
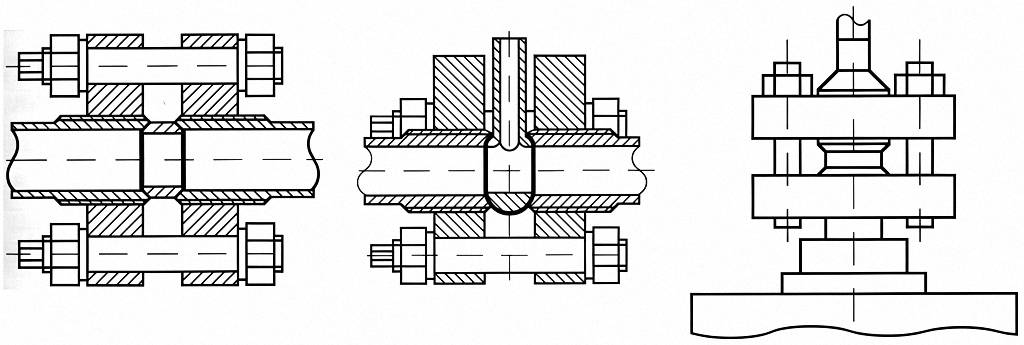
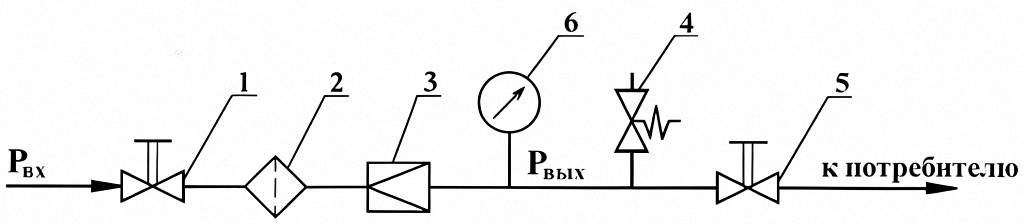
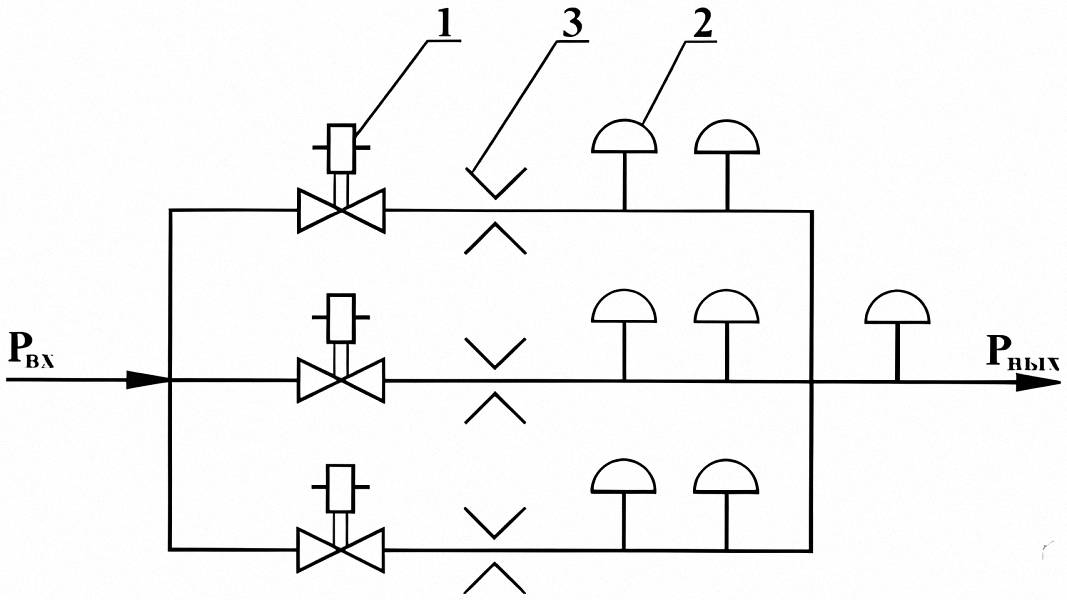
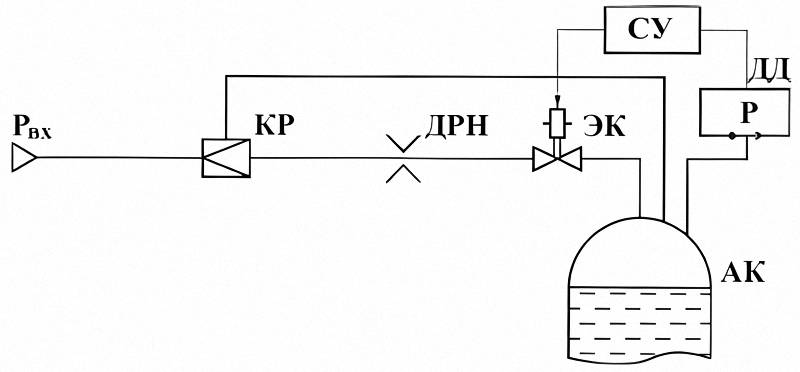
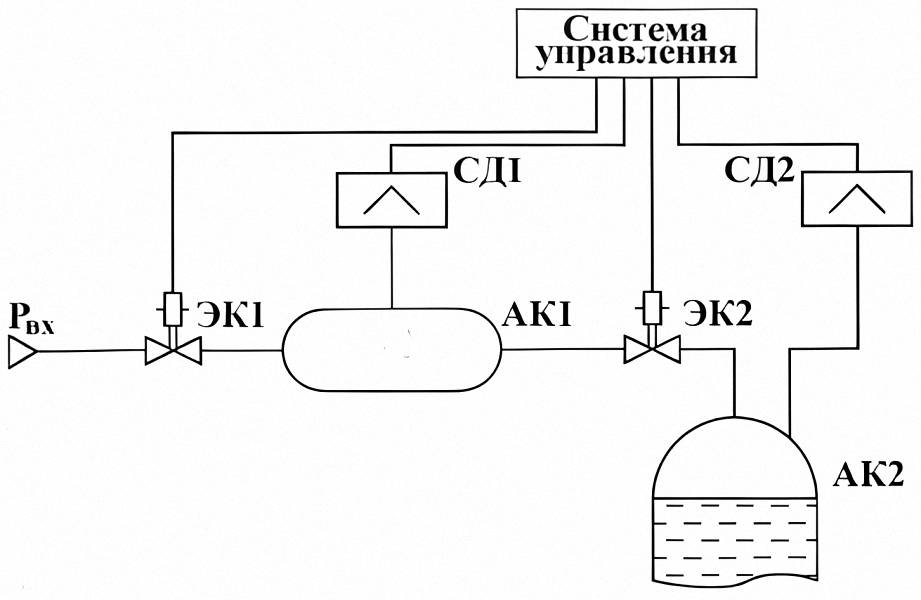
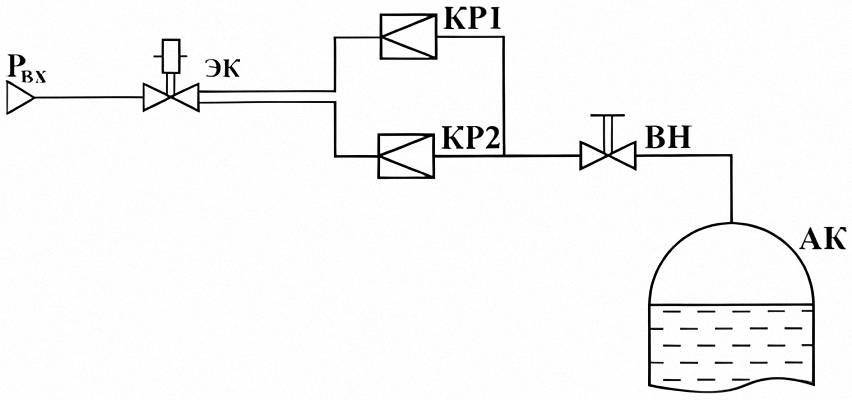
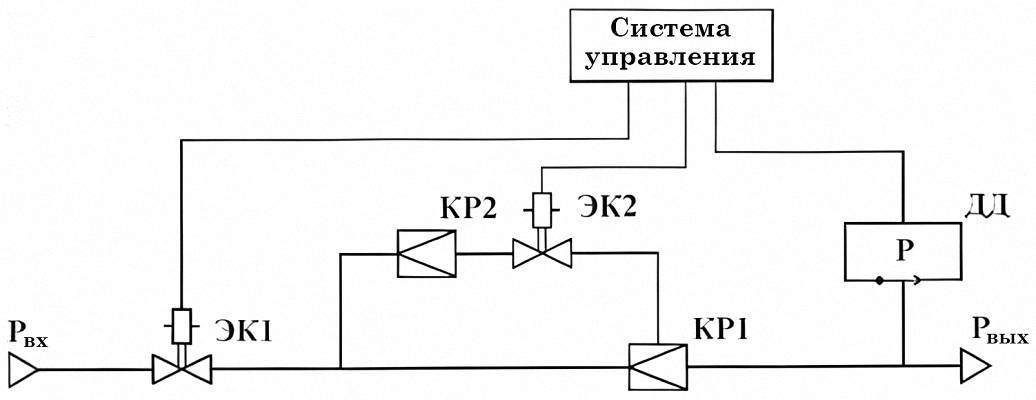
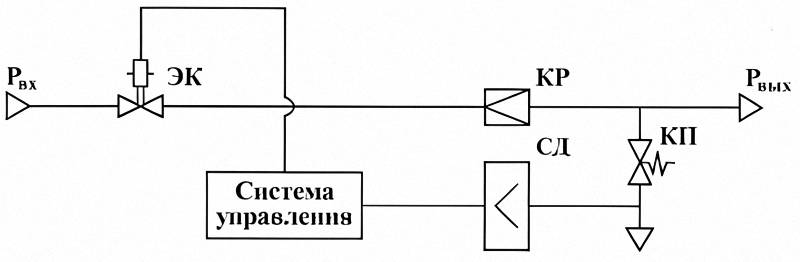
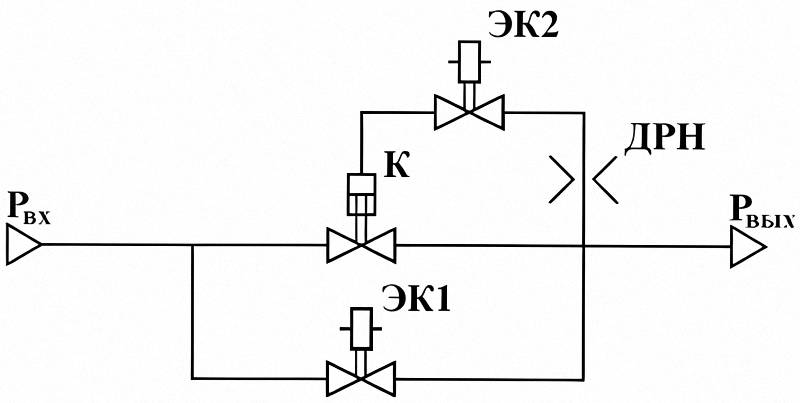
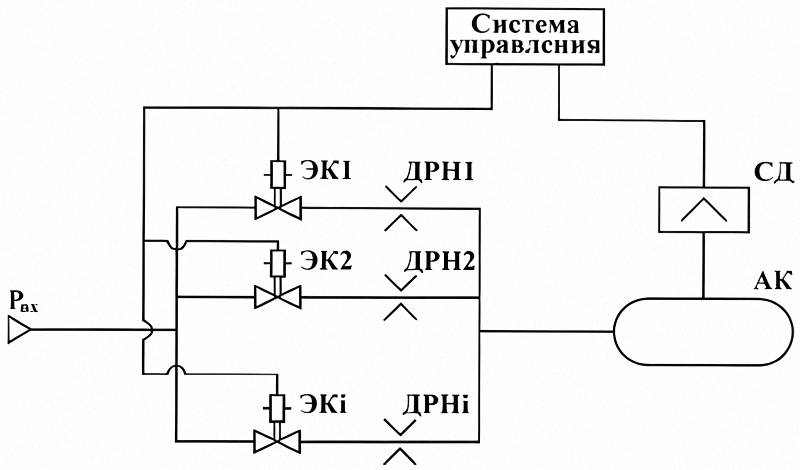
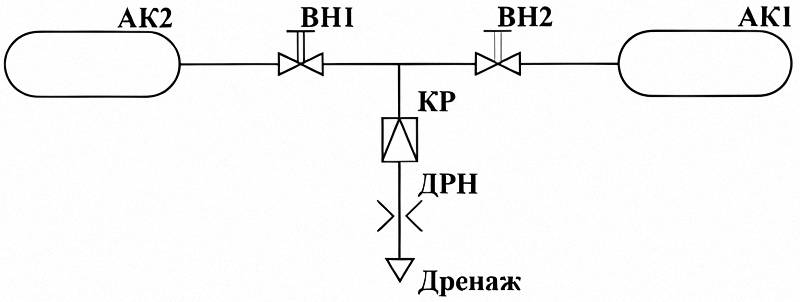
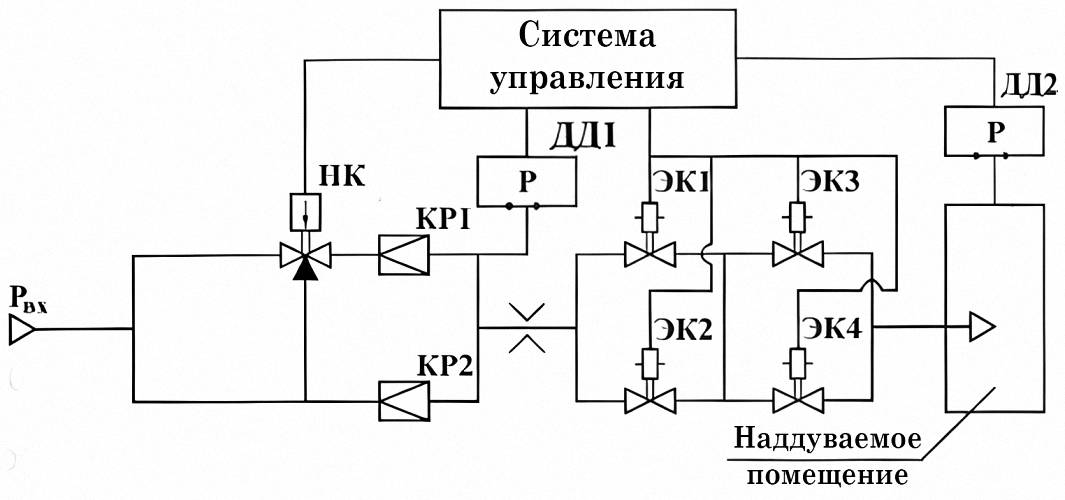
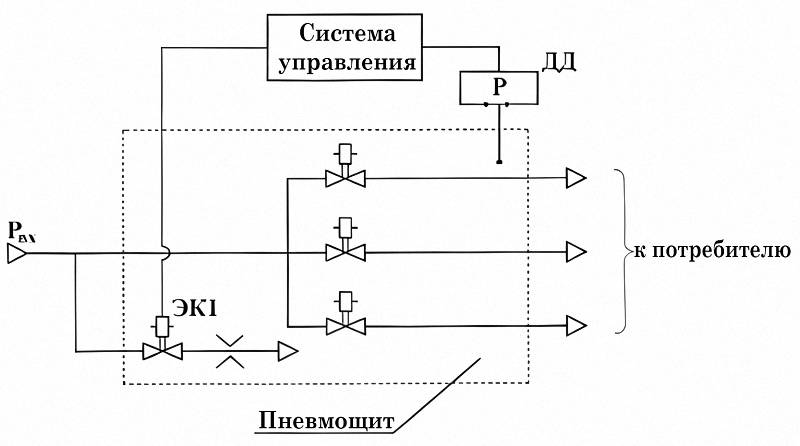
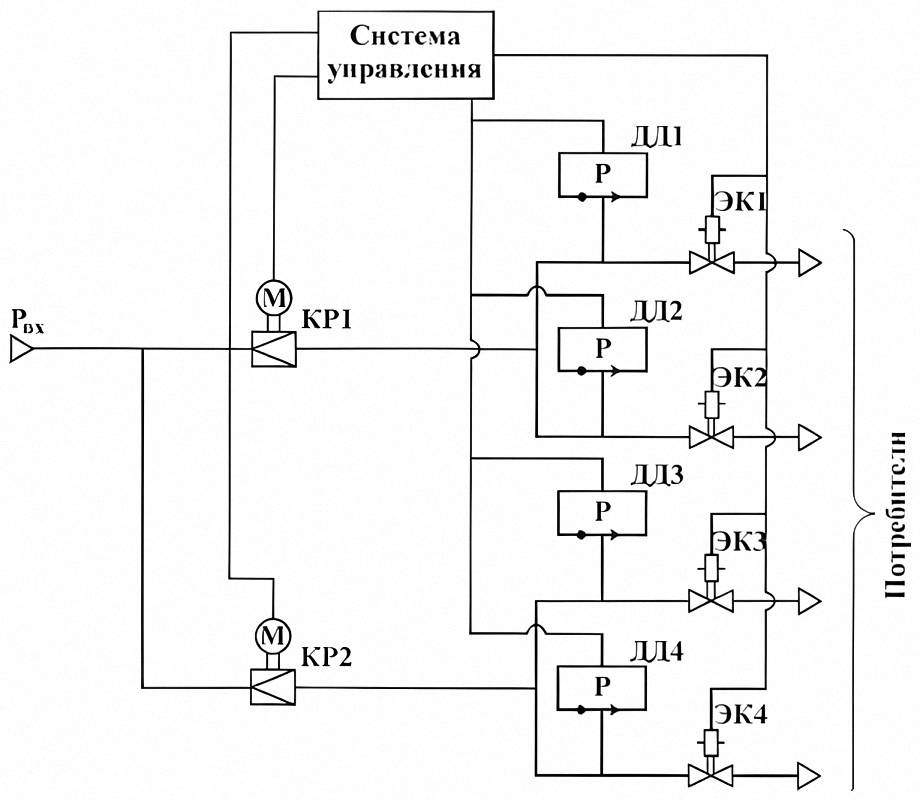
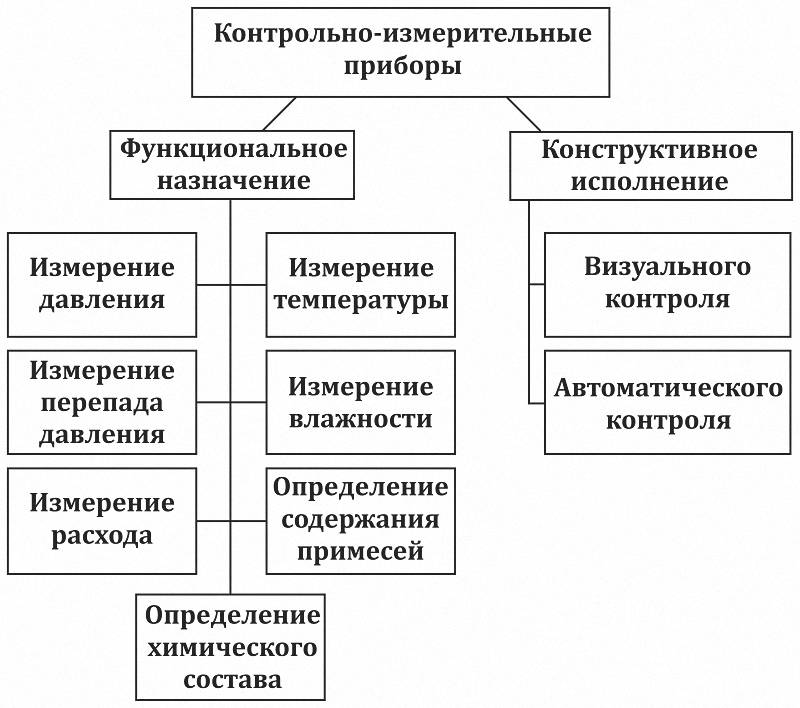
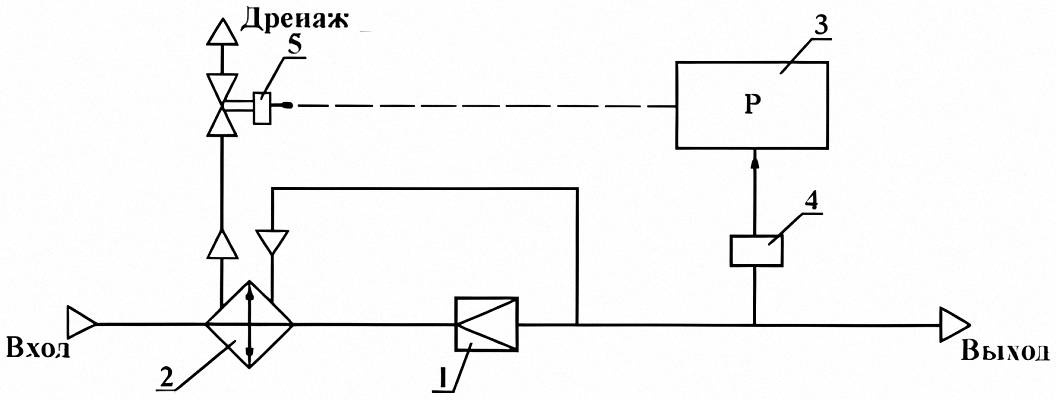
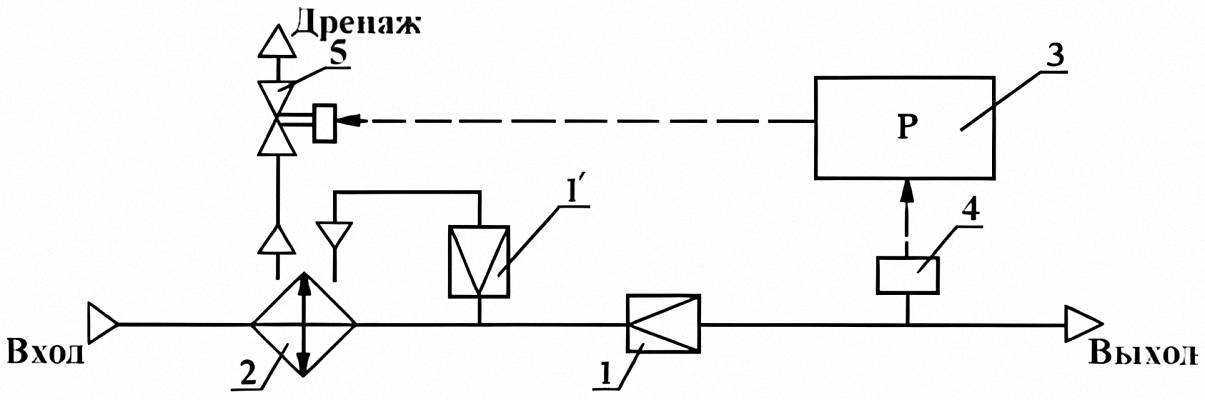
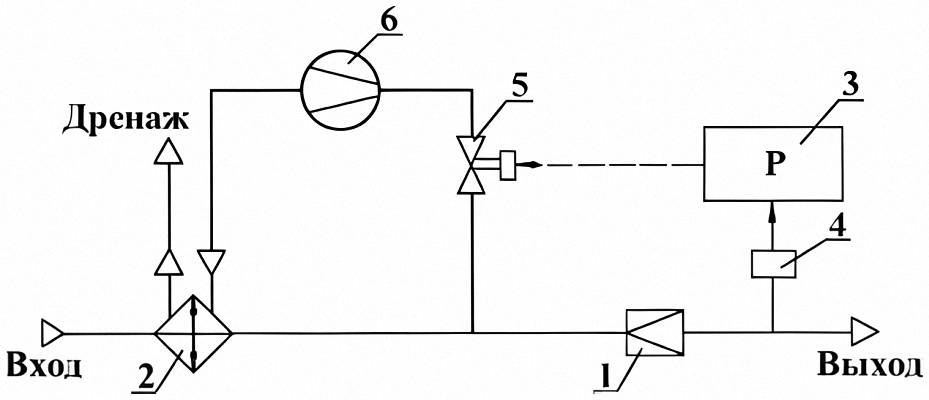
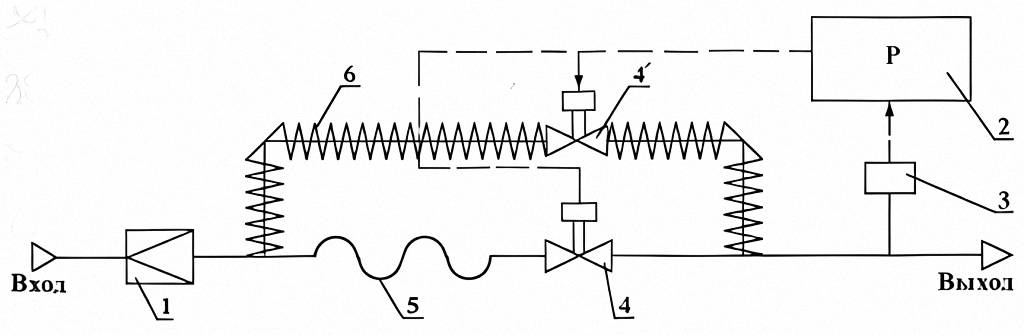
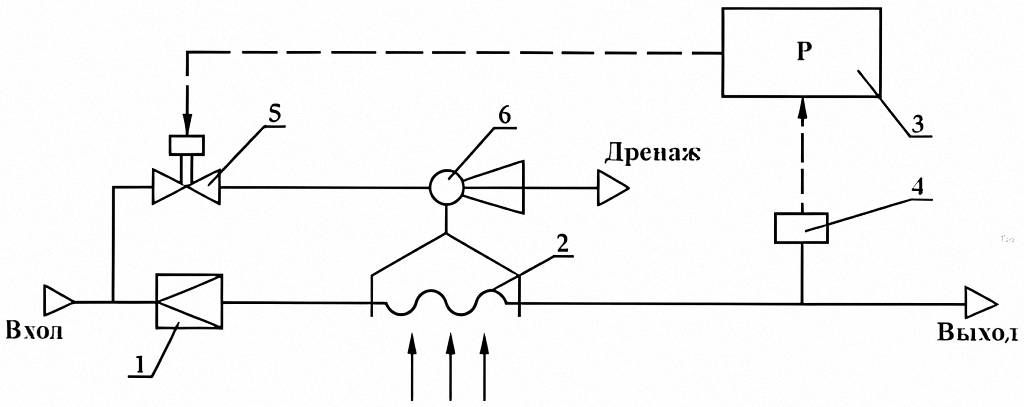
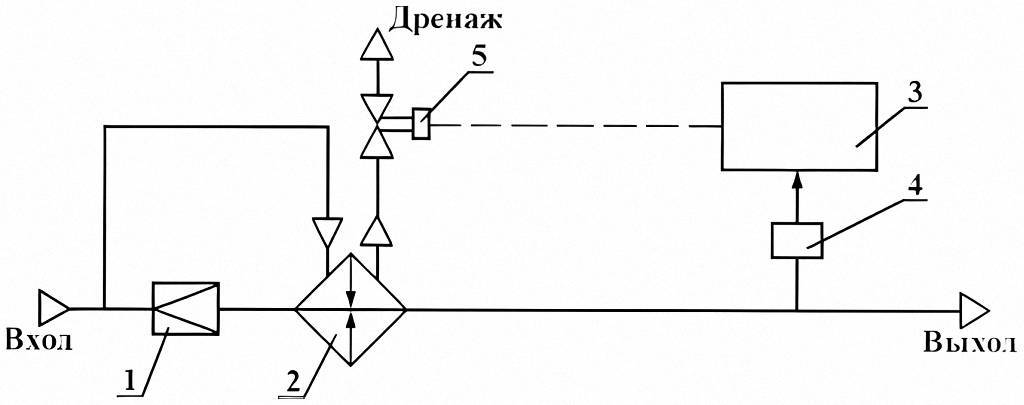
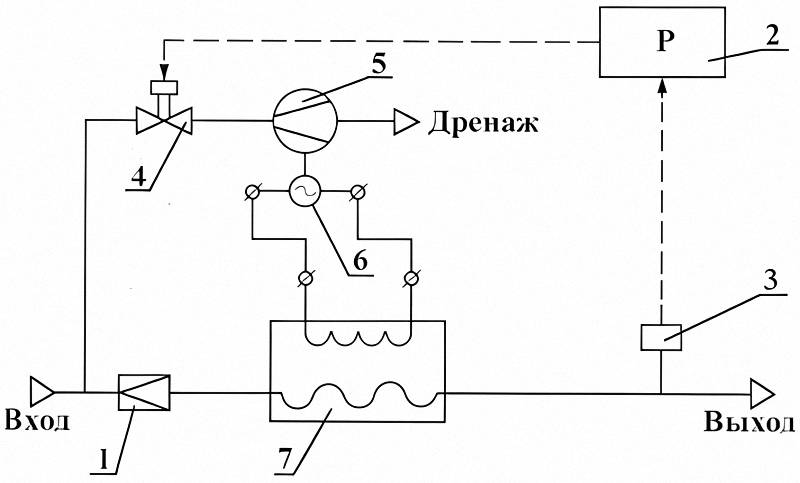
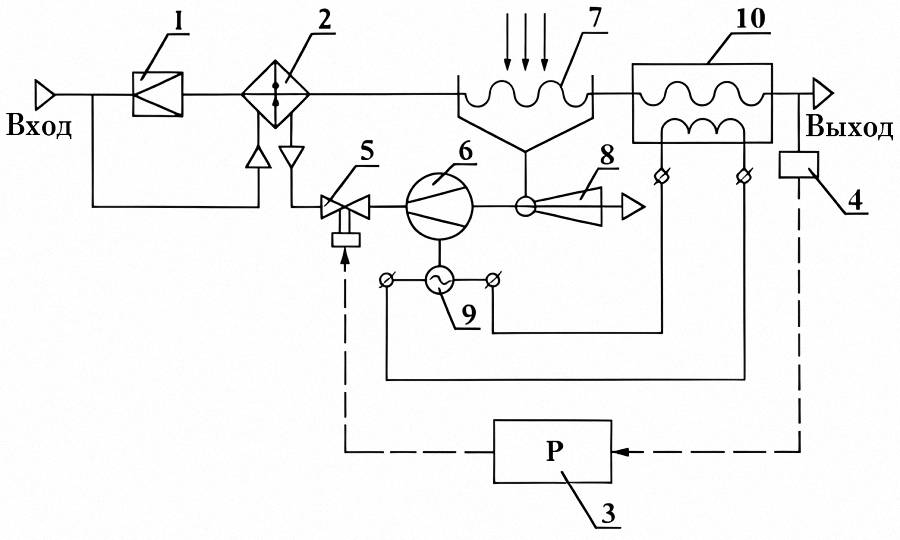
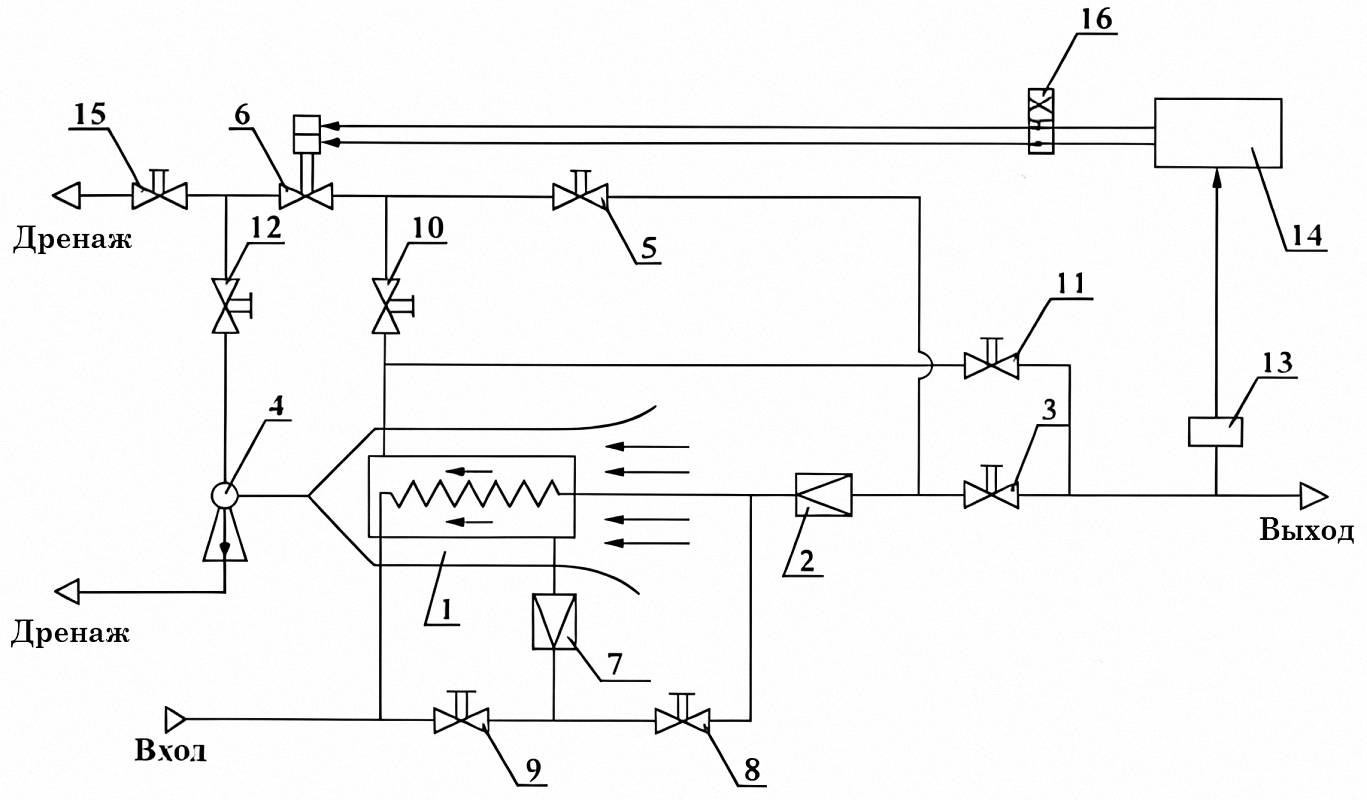
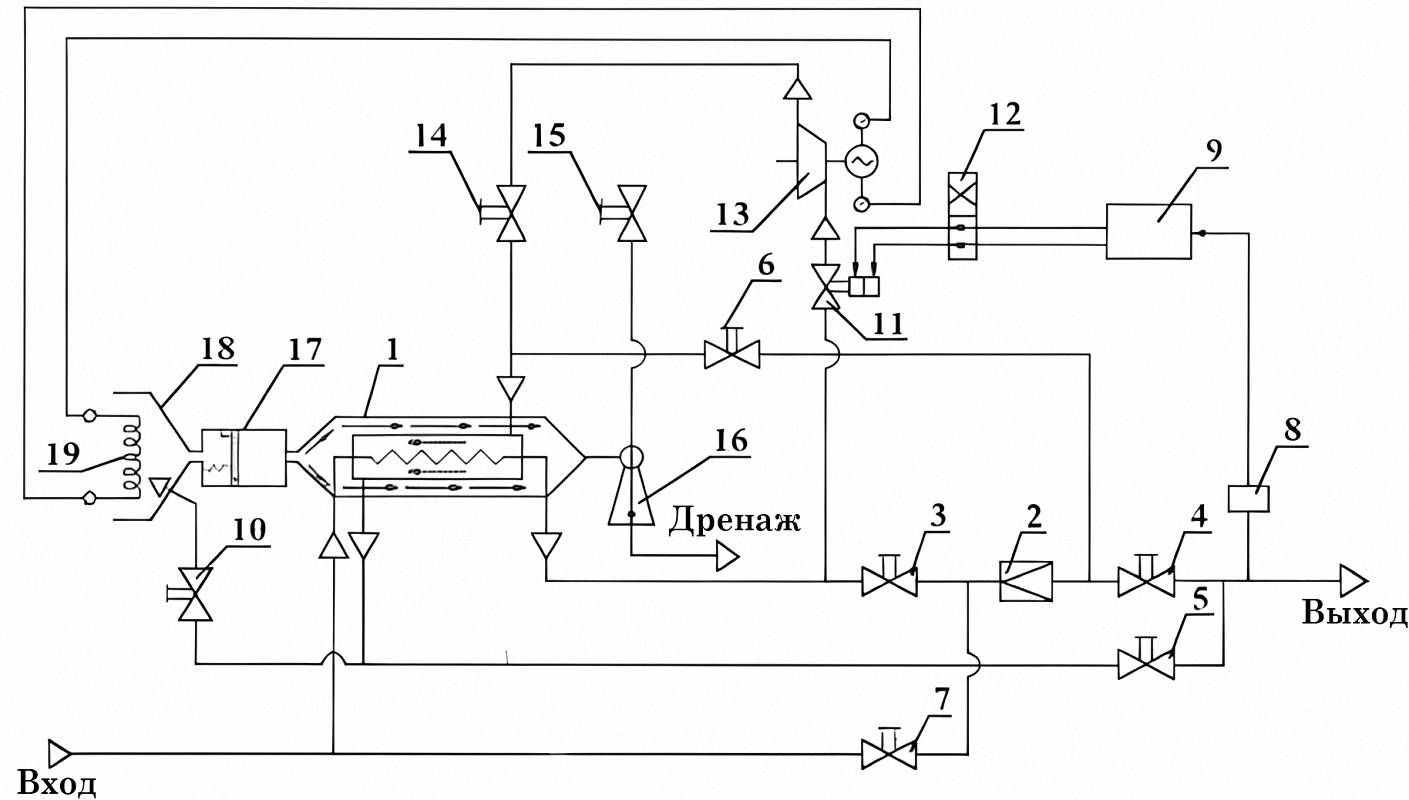
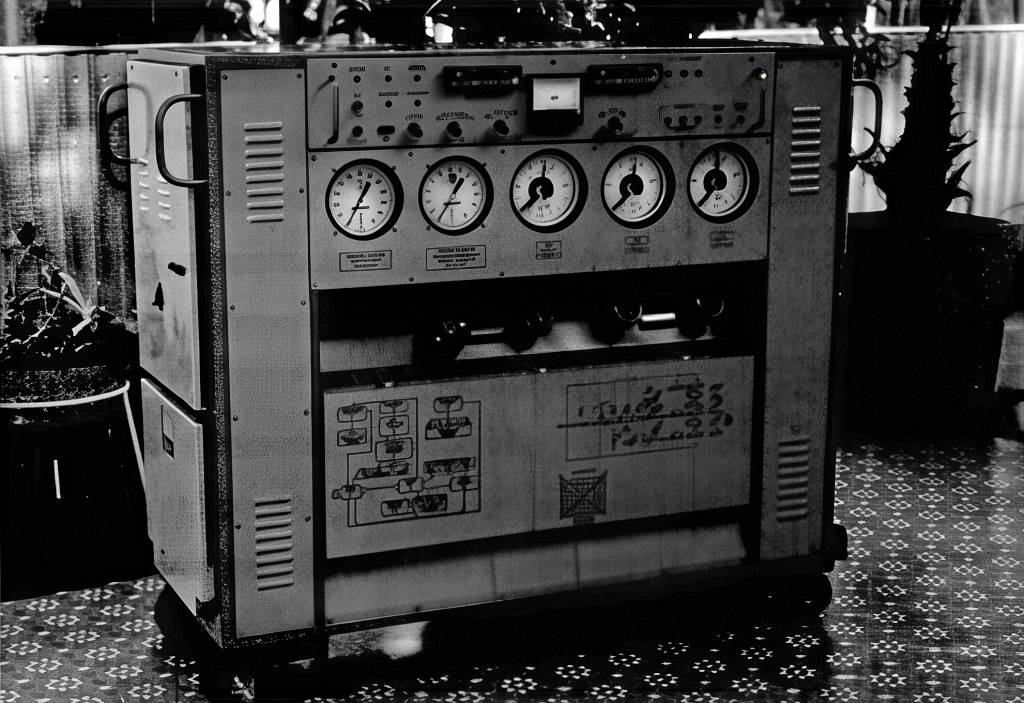
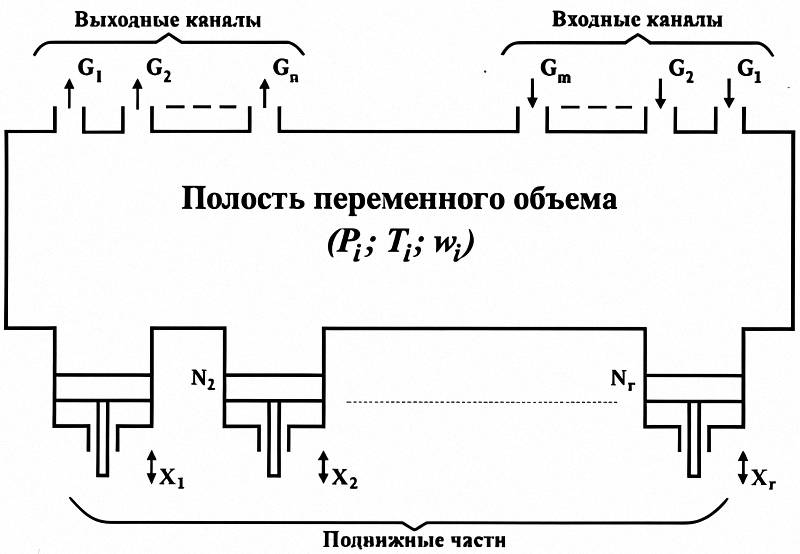
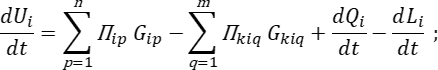
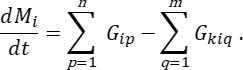


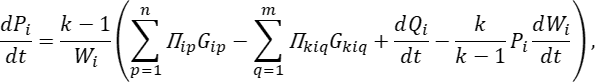
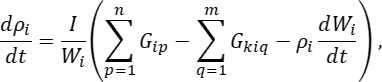
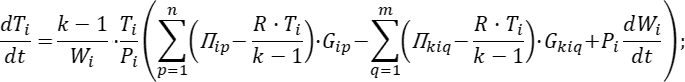
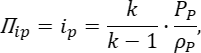
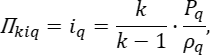
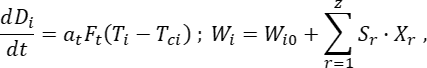
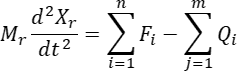 ,
 – сумма движущих сил, действующих на r-й поршень;
 – сумма сил сопротивления движению r-го поршня.
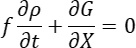 ,
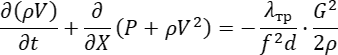 ,
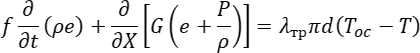 ,
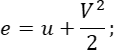
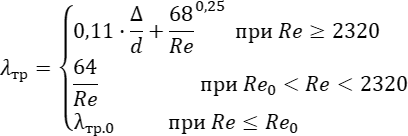
 , где
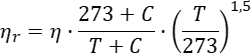
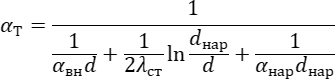
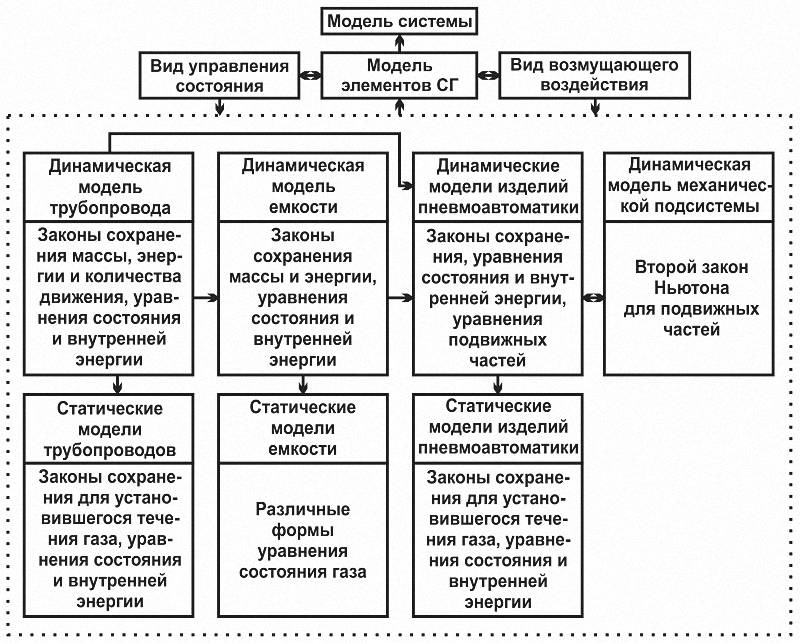
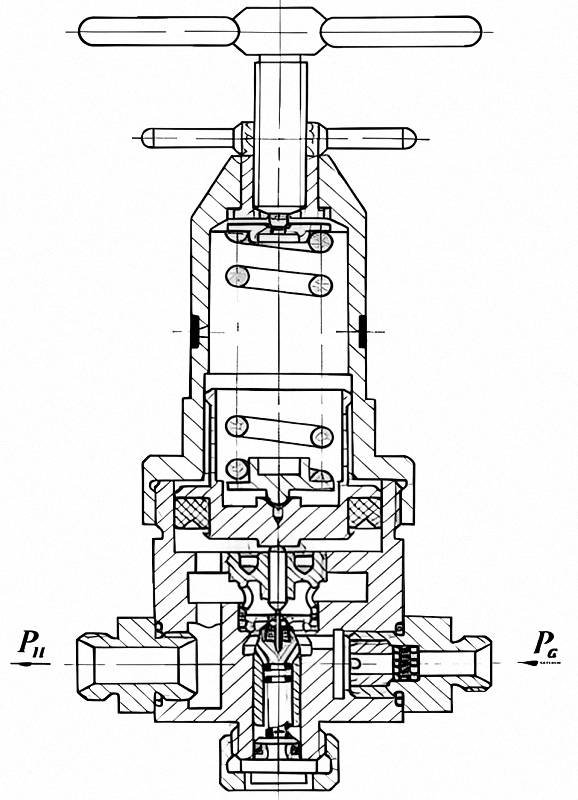
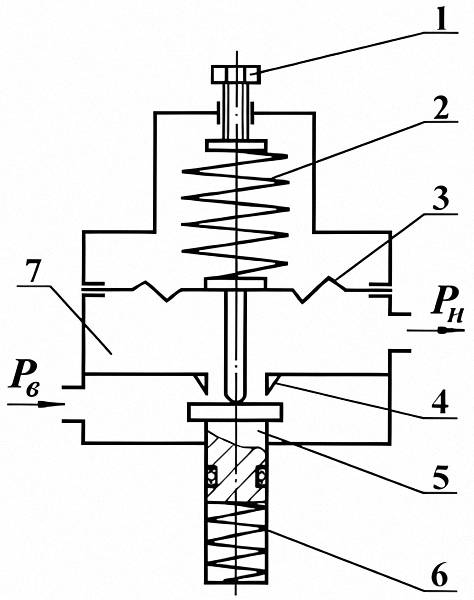
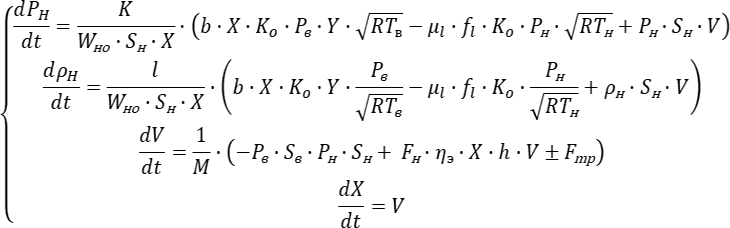 ,

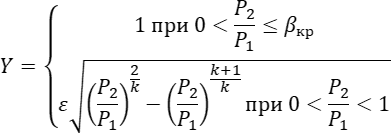
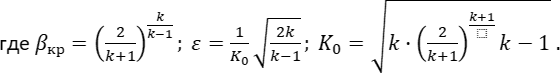
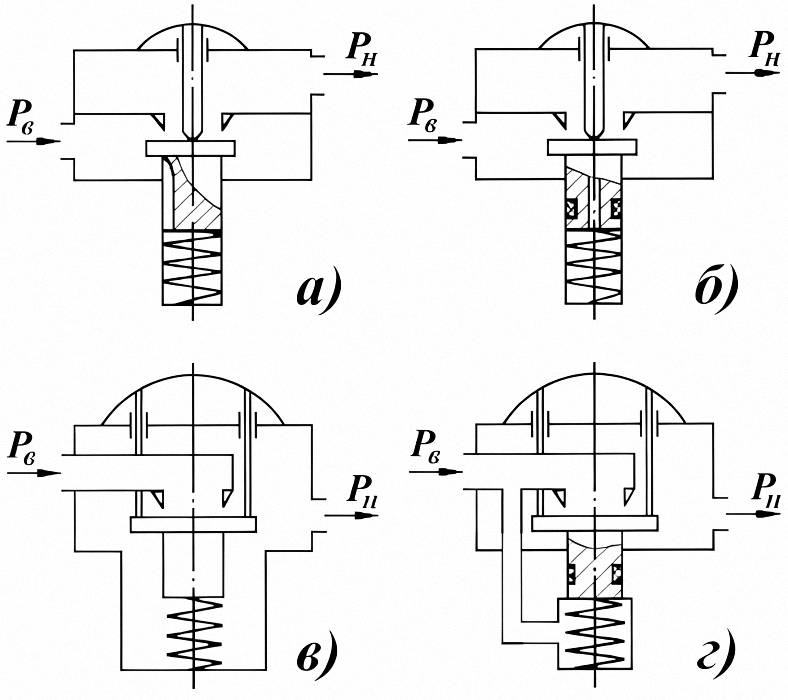
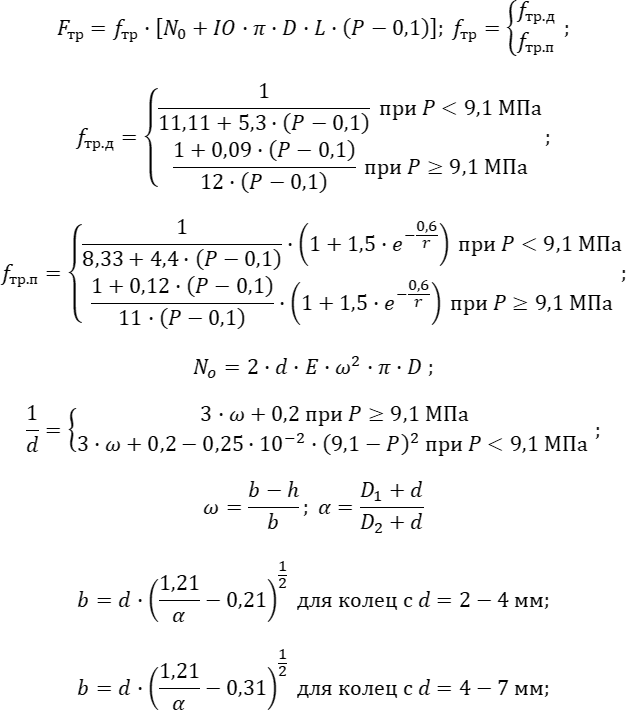
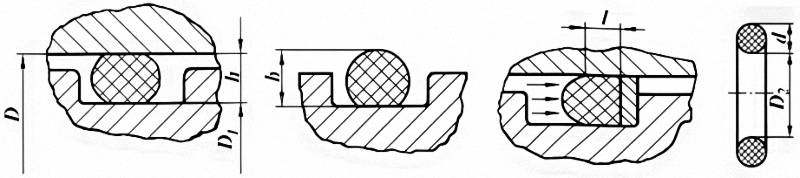
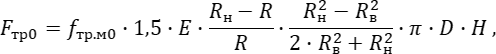
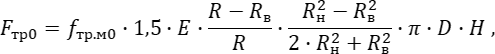
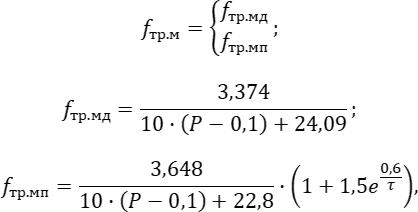
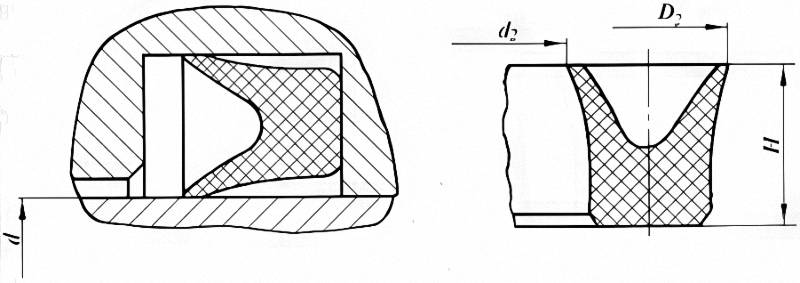
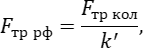
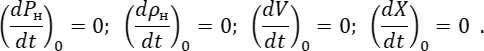
 - μ1 · f1 · Ko · Pн ·
 = 0
 – μ1 · f1 · Ko · Pн ·
 = 0

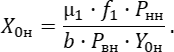 ,
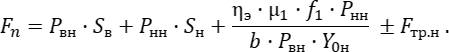 ,
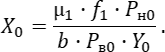 ,
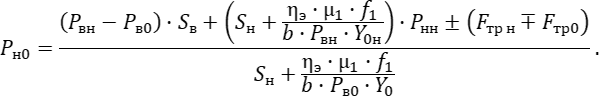 ,
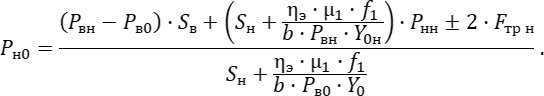 ,
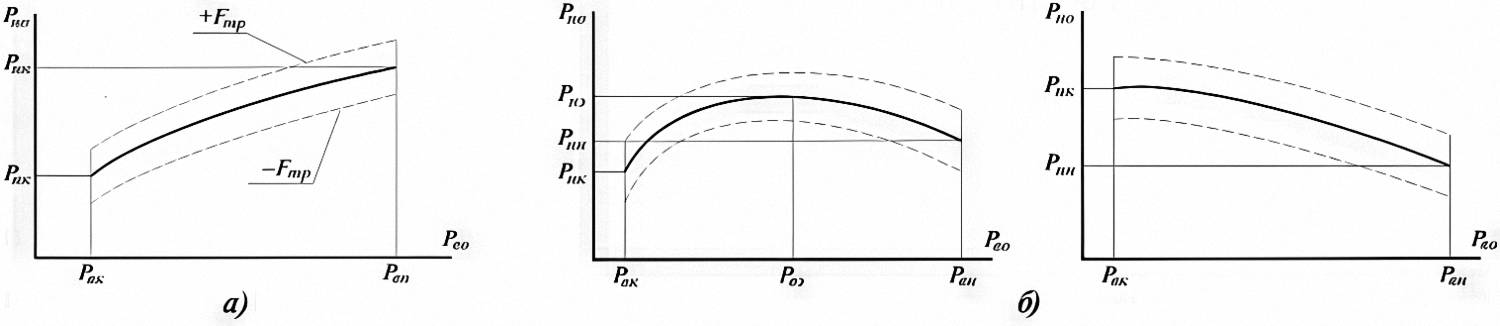
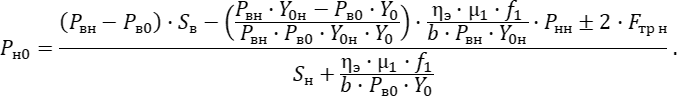
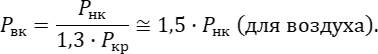
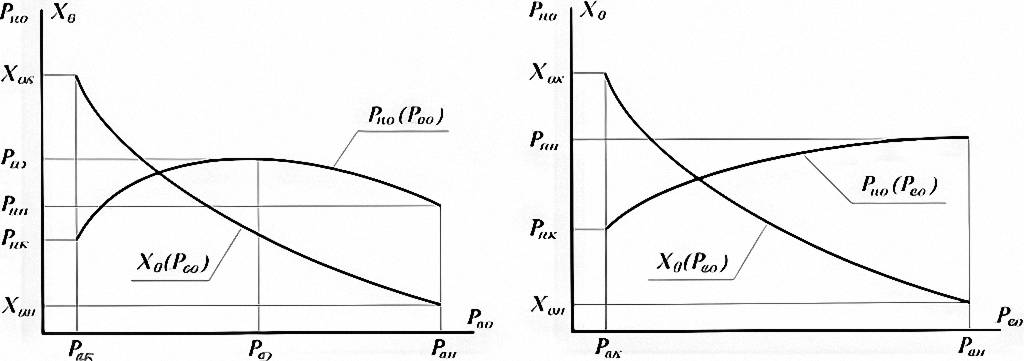
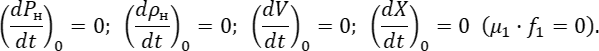
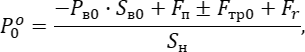 ,
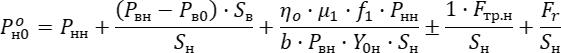 ,
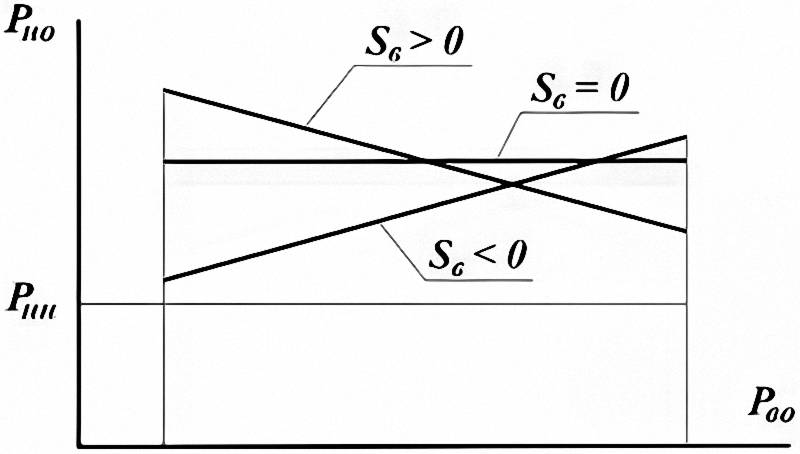
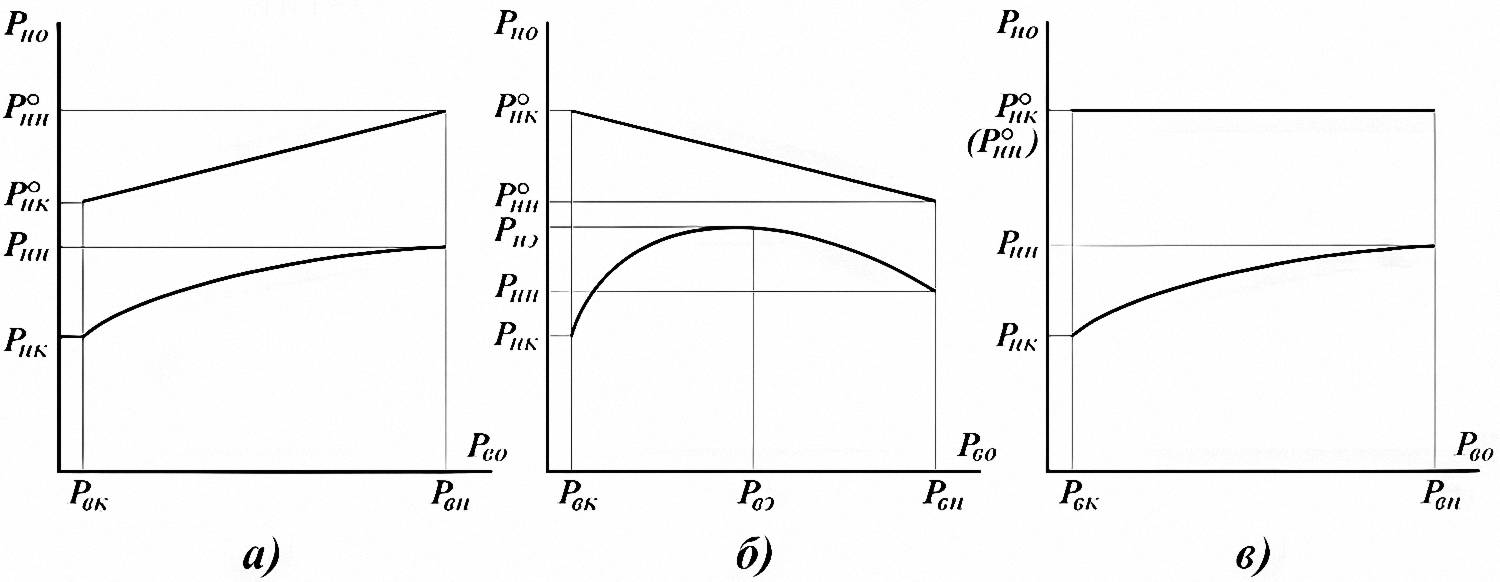
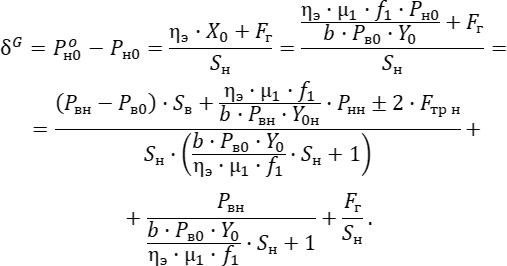 ,
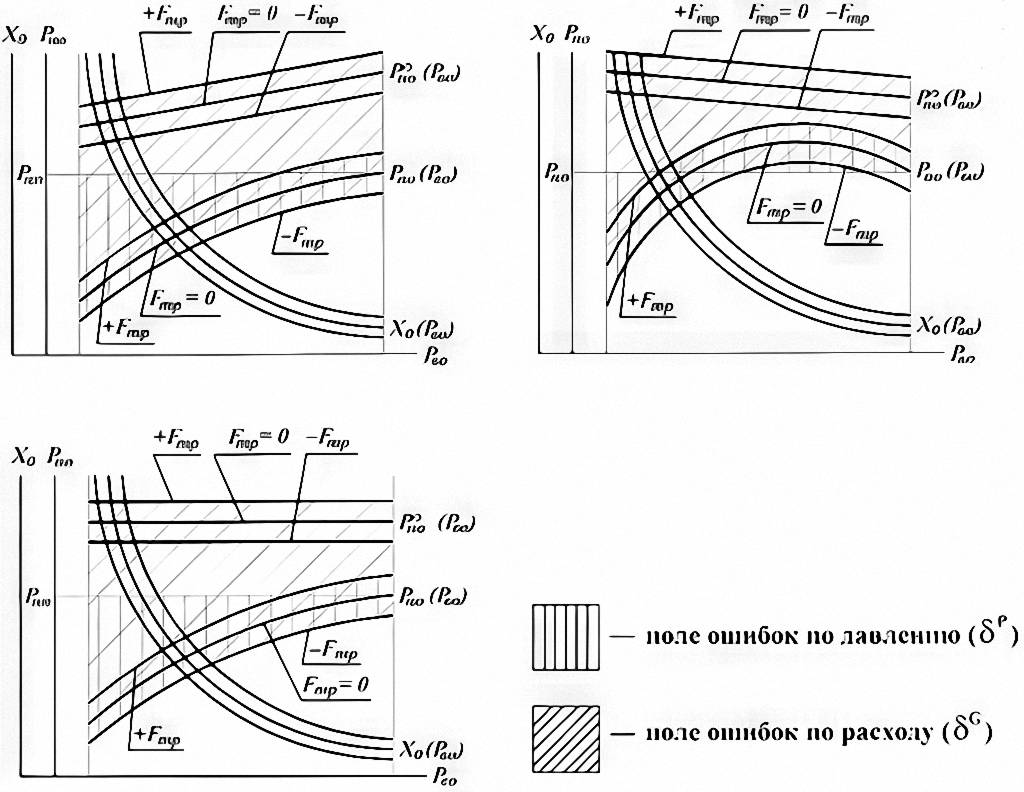
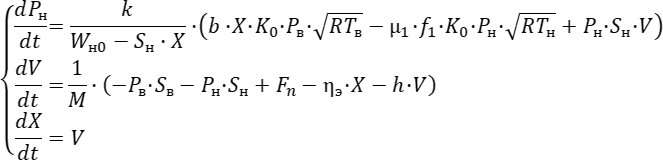 ,
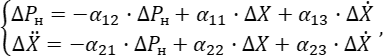 ,
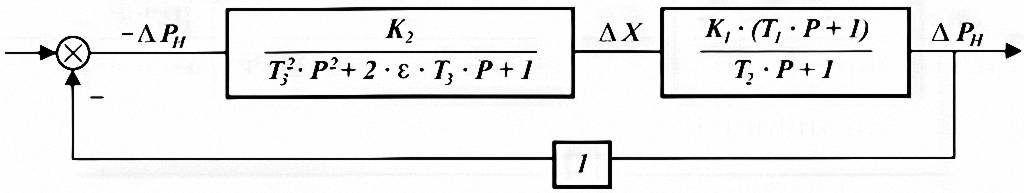
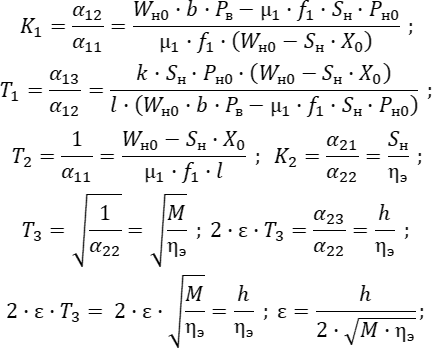
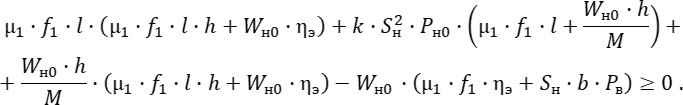 ,
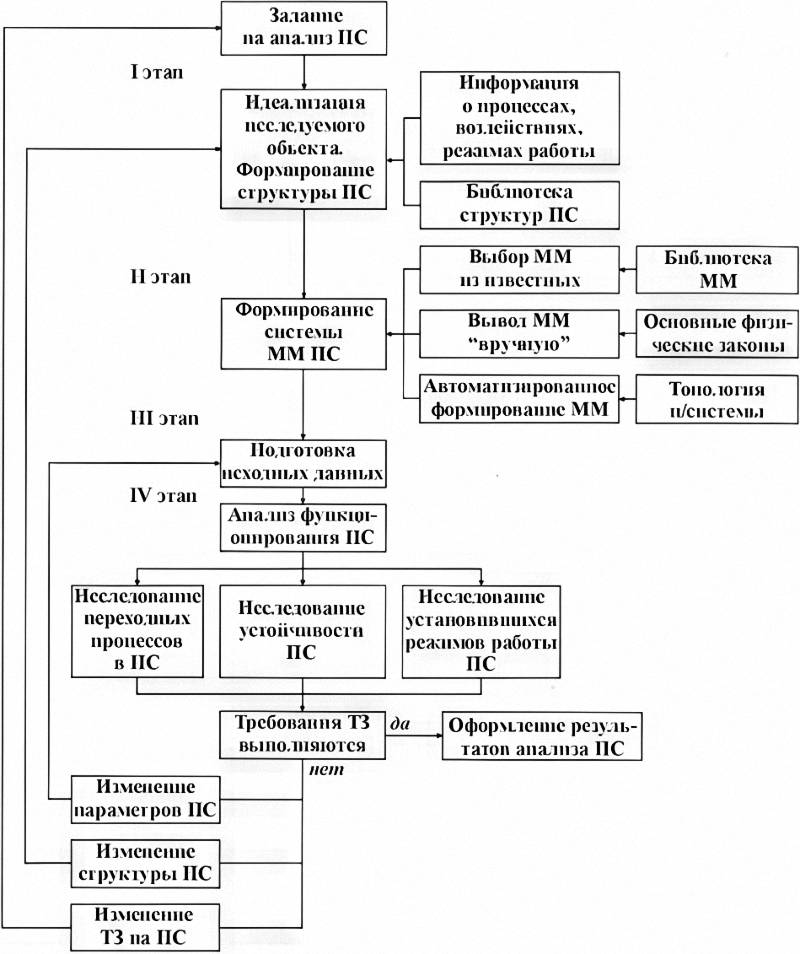
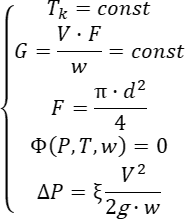 ,

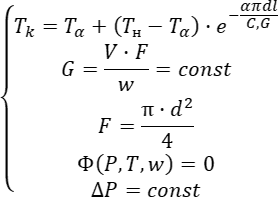 ,
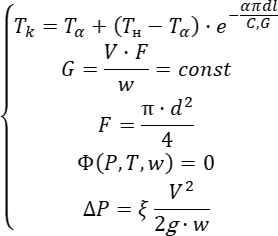 ,
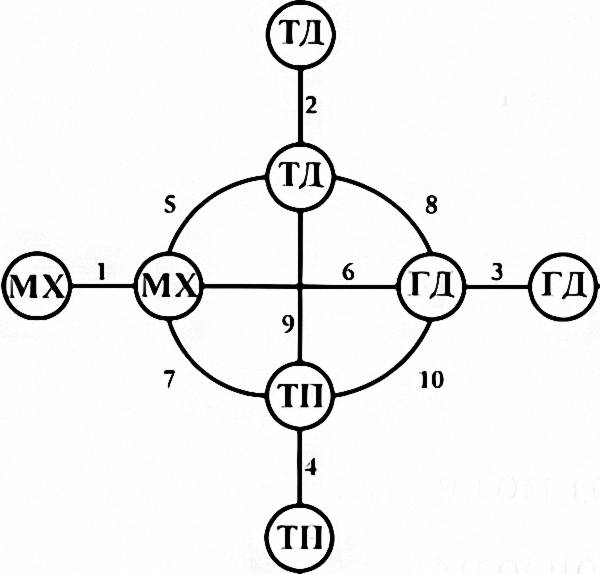
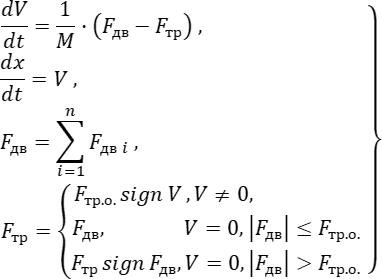
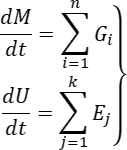
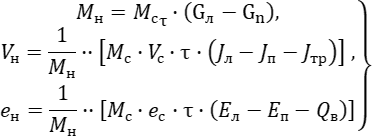 ,
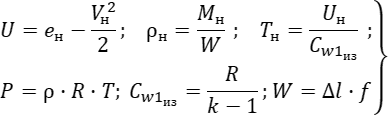 ,
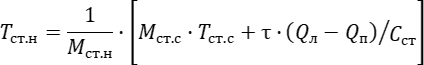 ,
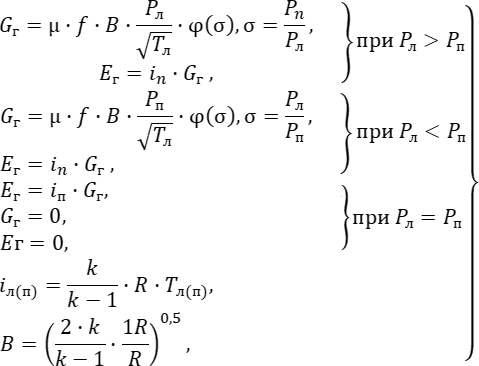 ,
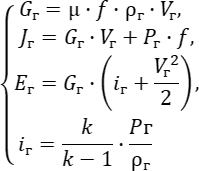 ,
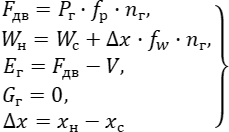 ,