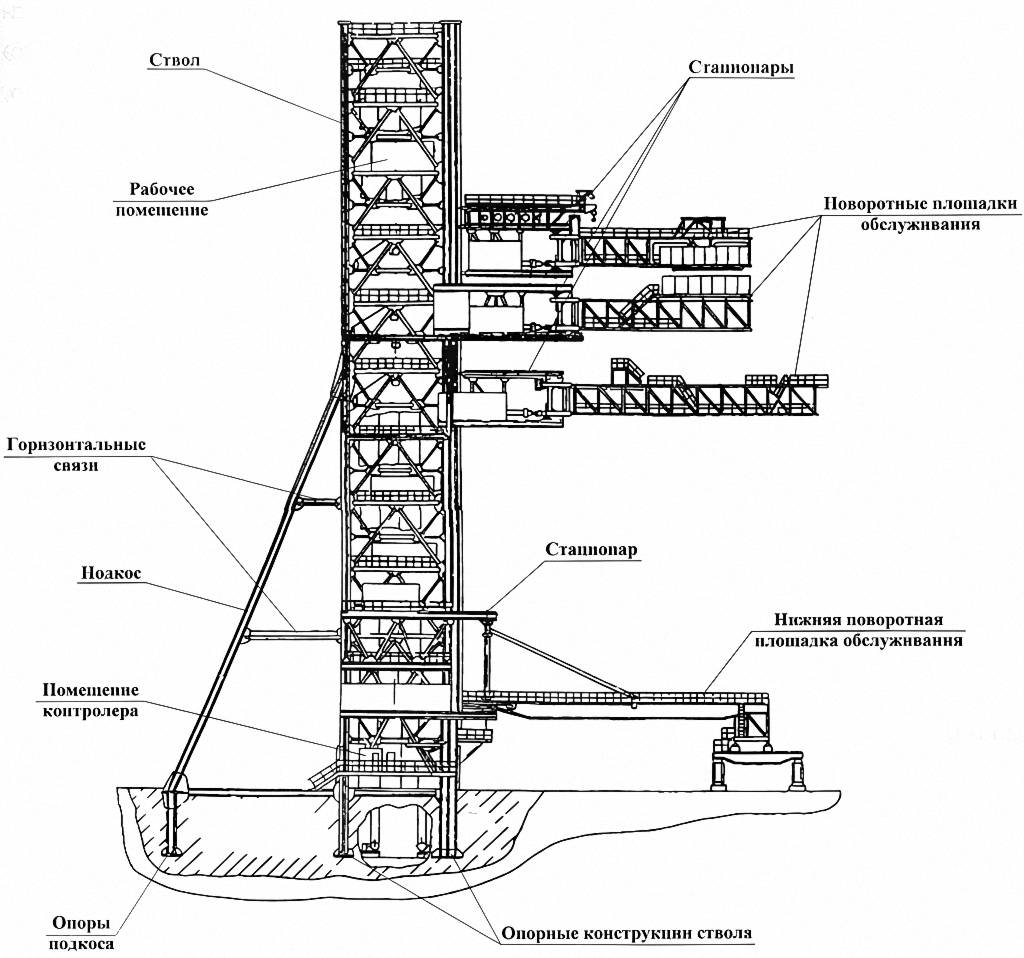
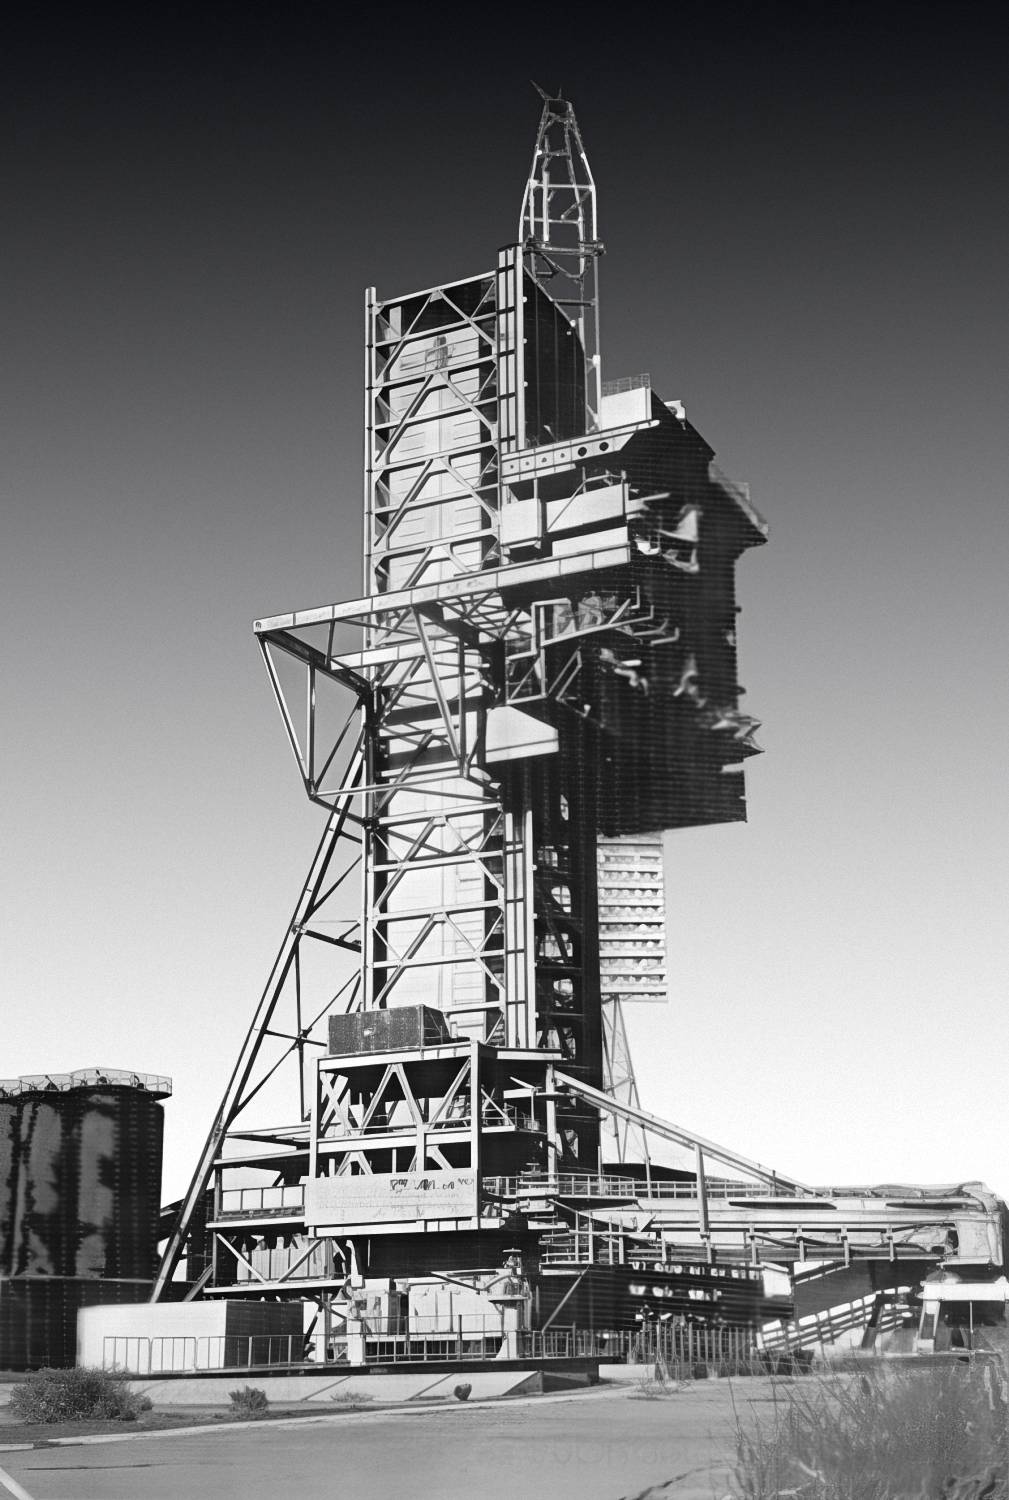
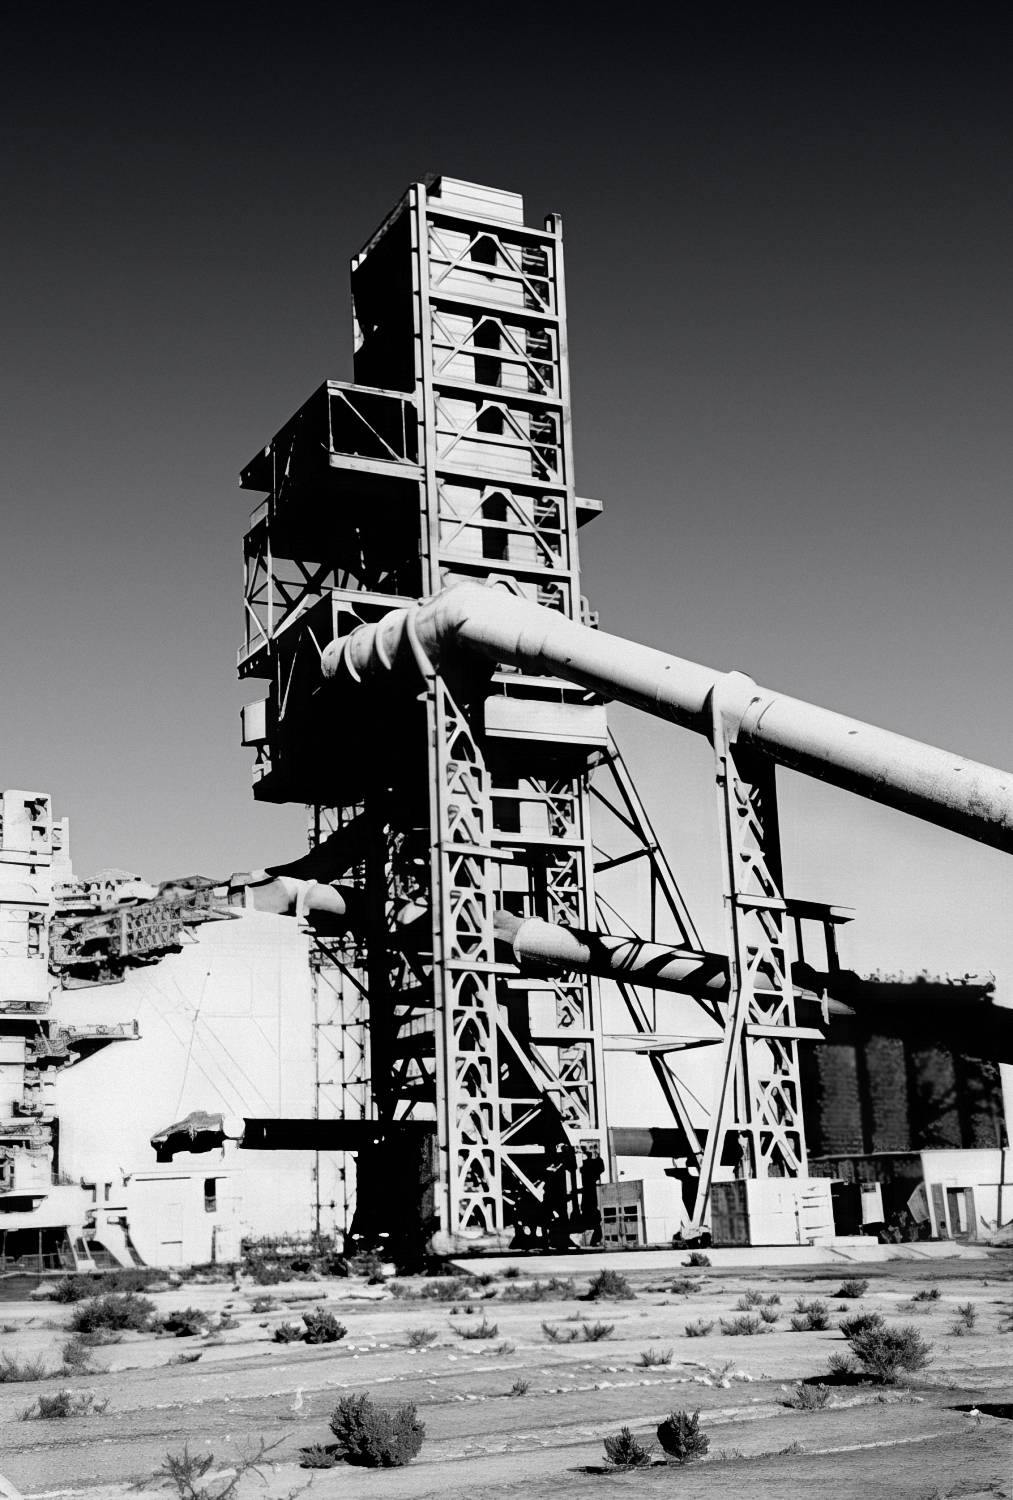
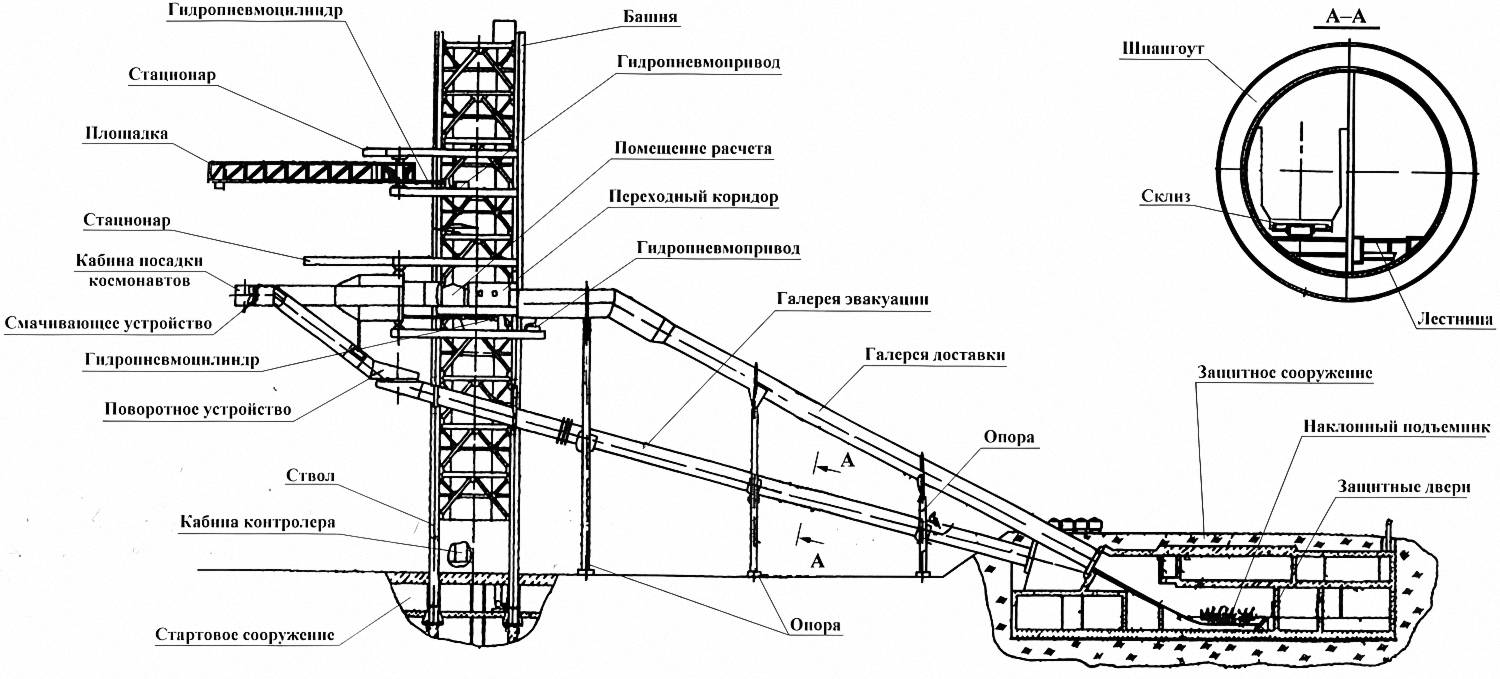
|


|
 |
|
|
|
|
|
Под общ. ред. И.В. Бармина
Москва 2005
|


ГЛАВА 2 А.А. Леонтенков, Г.Ю. Васильев, Средства установки ракет, используемые в ракетной технике, имеют различные конструктивные решения. Они, в основном, участвуют в технологических работах на СК на начальном этапе подготовки ракет к пуску в операциях, проводимых при установке ракеты на ПУ или, в случае несостоявшегося пуска, – при снятии ее с ПУ. При этом многие из них обеспечивают выполнение технологических процессов транспортирования ракет с ТК на СК. Средства обслуживания ракет на всех технологических объектах ракетной техники имеют свои конкретные конструктивные решения и предназначаются для обеспечения доступа к местам обслуживания ракет и создания необходимых условий для обслуживающего персонала при проведении работ по подготовке ракет к пуску. В соответствии с принятым в нашей стране иерархическим построением ракетных комплексов средства установки и обслуживания ракет являются составной частью оборудования наземных технологических объектов (стартовых, технических комплексов или заправочных станций). Развитие этих видов оборудования во вновь создаваемых ракетных комплексах определялось все более увеличивающимися габаритами и массой ракет; структурным построением наземных технологических объектов; необходимостью обеспечения более высокого уровня эффективности выполняемых с их использованием технологических процессов и сокращения времени, потребного на выполнение заданных технологических процессов, а также принимаемыми техническими решениями, направленными на уменьшение численного состава обслуживающего персонала. 2.1. Средства установки ракет По характеру выполняемых функций создаваемые передвижные и стационарные установщики ракет могут быть отнесены к подъемно-транспортному оборудованию, однако эти агрегаты на ТК и СК участвуют в ряде специфических операций, значительно отличающихся от работ, выполняемых подъемно-транспортными машинами общего назначения, используемыми в промышленности страны. К основным отличиям можно отнести обеспечение принятых ограничений по передаваемым агрегатами нагрузок, действующих на ракету в процессе ее транспортирования и установки на пусковое устройство, а также повышенные требования к надежности и безопасности выполняемых агрегатами работ, обусловленные назначением и ответственностью осуществляемых ими операций, особенно при выполнении взаимосвязанных работ с ракетой и другими агрегатами и строительными сооружениями СК. По мере развития ракетной техники в нашей стране на различных этапах было создано и использовалось для установки ракет на пусковые устройства СК (пусковые столы, стартовые системы) пять типов установочных агрегатов:
В отдельных случаях установку ракет или ее отдельных блоков на пусковое устройство или стыковку (сборку) блоков ракет в вертикальном и горизонтальном положениях производят с помощью кранов. При необходимости всеми видами указанных средств осуществляют снятие ракет с пусковых устройств. Используемые типы этого и других видов технологического оборудования во вновь создаваемых СК и их основные определяющие конструктивные парамстры, как правило, определяются и закладываются головными конструкторскими предприятиями в процессе разработки эскизного проекта СК при определении структуры построения комплекса, функционального состава его оборудования и оптимальных взаимосвязей оборудования с ракетой. На этом этапе проектирования к указанной работе головными предприятиями по СК привлекаются специализированные предприятия-разработчики основных видов технологического оборудования и строительных сооружений, в том числе предприятия-разработчики средств установки ракет. Разработка эскизных проектов агрегатов наземного оборудования и их рабочей конструкторской документации в основном выполняются специализированными конструкторскими предприятиями по видам оборудования в соответствии с ТЗ, выдаваемыми головными конструкторскими предприятиями по СК, согласованными с Заказчиком и разработчиком ракеты. Такими основными головными предприятиями по СК были первоначально только КБОМ, а позже и ОКБ-1, КБСМ, КБТМ, ОКБ «Вымпел», МИТ. Основными разработчиками средств установки ракет разных типа и класса для СК в нашей стране являются Центральное конструкторское бюро тяжелого машиностроения (ЦКБТМ) и КБ «Мотор». Отдельные конструкции установочного оборудования были разработаны в КБ ПО «Новокраматорский машиностроительный завод» и в волгоградском ЦКБ «Титан». Должное внимание было уделено созданию мобильного универсального кранового оборудования, используемого для выполнения вспомогательных работ на СК. К его созданию были привлечены ВНИИстройдормаш, Одесское ПО им. Январского восстания и другие предприятия. Разработку такого оборудования эти предприятия осуществляли совместно с кооперацией смежных предприятий по созданию отдельных конструкций и комплектующих элементов. Следует сказать, что в ряде зарубежных стран, как уже отмечалось ранее, используется и другой способ установки ракет на стартовое сооружение. Так например, в США и ряде других стран сборка и установка большинства ракет среднего и тяжелого классов осуществляется на подвижной пусковой платформе в монтажно-сборочном корпусе технической позиции. Собранная ракета на этой платформе транспортируется на СК в вертикальном положении и с последующей установкой и закреплением платформы с ракетой на стартовом сооружении. Установка на ПУ первых экспериментальных ракет, созданных в нашей стране в предвоенные голы прошлого столетия, осуществлялась с помощью кранового и другого вспомогательного оборудования. Первый практический опыт работы со средствами установки ракет на пусковой стол был получен в 1947 году, когда московскому заводу «Подъемник» (ныне ЦКБТМ) было поручено привести в рабочее состояние трофейные образцы немецких установщиков, которые в том же году на полигоне Капустин Яр участвовали в подготовке к пуску трофейных немецких ракет ФАУ-2. 2.2. Передвижные грунтовые транспортно-установочные агрегаты лафетного типа Первым созданным в нашей стране установщиком ракеты был грунтовый передвижной транспортно-установочный агрегат лафетного типа, который предназначался для обеспечения транспортировки ракеты Р-1 с технической на стартовую позицию и установки ее на пусковой стол на СК. В соответствии с постановлением Правительства СССР № 1401-370 (май 1947 г.) ракетный комплекс этой ракеты создавался как аналог немецкому ракетному комплексу ФАУ-2. Поэтому и установочный агрегат для этой ракеты в составе СК создавался как аналог немецкому установочному агрегату ракеты ФАУ-2 при обеспечении его работы в любых географических и климатических условиях страны (температура окружающей среды от -40 до +50°С, скорость ветра у поверхности земли 15 м/с). Создаваемый агрегат должен был обеспечивать транспортирование ракеты Р-1, которая была тяжелее ракеты ФАУ-2 на 1 т, по любой из существующих и прокладываемых дорог. При этом коридор проходимости был задан не менее 3 м, а радиус поворота – не более 10 м. Одновременно перед разработчиками агрегата ставилась задача обеспечения обслуживания ракеты, находящейся в вертикальном положении на пусковом столе. Разработка конструкторской документации агрегата, осуществляемая в сжатые сроки на заводе «Подъемник», проходила с преодолением значительных трудностей. Созданная немецкими специалистами техническая документация нуждалась в серьезной корректировке и приведении ее в соответствие с ГОСТами и ведомственными нормалями. Это требовало поиска технических решений по замене марок металлов и комплектующих элементов, поскольку значительная часть материалов и комплектующих элементов, заложенных в конструкции немецкого агрегата, в то время отечественной промышленностью не производилась. Тем не менее, усилиями коллектива завода первый экспериментальный образец агрегата, которому был присвоен индекс 8У22, в 1948 г. был поставлен на полигон Капустин Яр для использования в работах по проведению комплексных испытаний стартового комплекса и летно-конструкторских испытаний ракетного комплекса в целом. При разработке этого агрегата был решен ряд вопросов теоретического и практического характера. Жесткое ограничение по грузоподъемности ходовых частей агрегата вызвало необходимость проведения уточненного прочностного анализа и разработки специальных методик расчета, позволивших добиться значительного снижения веса конструкции агрегата. Так например, при разработке рамы агрегата трудности начались еще с выбора ее расчетной схемы. Выполненная в виде стержневой ферменной конструкции, она фактически представляла собой статически неопределенную систему, поскольку оси основных стержней не пересекались в опорном узле. Эксцентриситет составлял порядка 1,0 м. Была принята упрощенная расчетная схема, близкая к расчетным схемам безраскосных ферм, с моментами в панелях, вычисленными по метолу «фокусных соотношений». Найденные по этой схеме величины напряжений и были положены в основу расчета элементов рамы и их сечений. Тензометрирование рамы на изготовленном опытном об разце агрегата показало пригодность этой методики расчета. Созданный транспортно-установочный агрегат (рис. 2.2.1) состоял из рамы, стрелы, гидросистемы подъема стрелы, ходовых частей и выносных винтовых опор. Рама агрегата была выполнена в виде сварной металлоконструкции ферменного типа из трубчатых элементов. В передней части рамы размещались гнездо для установки цапфы поворота переднего хода и два гнезда-чашки для опирания гидроцилиндров подъема стрелы в вертикальное положение. В задней ее части были расположены гнездо для шарового погона опирания и кронштейн для размещения вильчатого водила механизма принудительного поворота оси, предназначенных для обеспечения заднего хода агрегата. Основная, хребтовая, балка рамы была выполнена из труб диаметром 200 мм, в задней части се диаметр достигал 400 мм за счет вварки промежуточных элементов.
Стрела агрегата состояла из двух сварных двутавровых балок, связанных у основания опорной поперечной балкой с гнездами для верхних проушин гидроцилиндров, а в верхней части – балкой коробчатого сечения, являющейся основанием механизма верхнего захвата, удерживающего ракету на стреле. На ней были смонтированы три яруса площадок обслуживания и запирающий механизм (устройство для укладки и закрепления на стреле ракеты и установки ее на пусковой стол), состоящий из верхнего и нижнего захватов. Площадки складывались в походное положение и раскладывались в рабочее при помощи каната ручной лебедки. Верхний захват обеспечивал удержание ракеты только от поперечных перемещений и был выполнен в виде ложемента с двумя сходящимися рычагами в форме клешней, управление раскрытием которых было выведено вниз и осуществлялось вручную через трансмиссионный вал с трещоткой на конце. Нижний захват обеспечивал удержание ракеты как от поперечных, так и от продольных перемещений и выполнял, кроме того, функцию установки ракеты на пусковой стол. После подъема ракеты в вертикальное положение тарели пускового стола вывертывались до соприкосновения с опорными пятами ракеты, а винтовым механизмом через трансмиссионный вал вес ракеты передавался на стол. Гидросистема была предназначена для подъема стрелы в вертикальное положение и состояла из насосной установки с двигателем (первоначально бензиновым мотоциклетного типа, затем электродвигателем); гидроцилиндров; ручного вентиля управления; аварийного предохранительного клапана и другой распределительной, предохранительной и коммуникационной гидроаппаратуры. Агрегат имел две ходовые части: переднюю одноосную и заднюю двухосную – обе с поперечными рессорами и поворотные относительно рамы. Выносные винтовые опоры предназначались для горизонтирования агрегата и обеспечения его устойчивости при подъеме и установке ракеты. Они были выполнены в виде поворачивающихся в горизонтальной плоскости кронштейнов ферменного типа с самоустанавливаюшимися опорными пятами. На рис. 2.2.2 показана схема работы установщика по подвозке ракеты к пусковому столу, установке ее на стол и приведения установщика в состояние готовности к обслуживанию ракеты при подготовке к пуску. После доставки тягачом установщика с ракетой на стартовую площадку тягач от установщика отцеплялся на расстоянии 40-50 м от пускового стола. К пусковому столу установщик с ракетой подвозился идущей сбоку автомашиной. В это время два человека из боевого расчета удерживали дышло передней ходовой части, направляя его на центр отражательного конуса стола. После подвода агрегата к столу выставлялись выносные винтовые опоры, установщик горизонтировался и стрела с ракетой гидроцилиндрами поднималась в вертикальное положение. Для центровки опорных пят ракеты с тарелями пускового стола боевой расчет вручную подавал выносные опоры в нужном направлении. Ракета ставилась на пусковой стол. На головную часть ракеты навешивалась поворотная площадка. Эту операцию выполнял один человек расчета с верхней площадки, специально для этого предусмотренной на стреле, для чего он поднимался на нее по скобам, имеющимся на одной из балок установщика.
Стрела установщика опускалась в горизонтальное положение, установщик отводился (вручную) на 1,2-1,5 м от стола, стрела вновь поднималась в вертикальное положение, раскладывались основные площадки обслуживания, с которых и производились все основные работы по подготовке ракеты к пуску. По окончании подготовки с головной части ракеты снималась поворотная площадка, стрела опускалась в горизонтальное положение и установщик отводился от пускового стола. В начале 50-х годов в основу разработки установщиков для ракет Р-2 и Р-5 были положены многие конструктивные решения, принятые для установщика ракеты Р-1 (8У22). В конструкцию установщика ракеты Р-2, которому присвоен индекс 8У24 (рис. 2.2.3) были внесены следующие изменения:
В конструкции установщика ракеты Р-5, которому был присвоен индекс 8У211 (последняя модификация установщика 8У22), стрела была удлинена на 7,25 м, а верхние концы ее балок длиной 7 м были выполнены складными из алюминиевого сплава. Приспособление для стыковки головной части с ракетой на агрегате отсутствовало, поскольку стыковка осуществлялась на технической позиции. Созданные установщики для указанных ракет с достаточной надежностью и безопасностью обеспечили выполнение принятых для них технологических процессов при подготовке ракет к пуску на всех СК. Однако эти агрегаты имели ряд серьезных недостатков. К ним можно отнести большое число ручных операций, требующих значительного количества обслуживающего персонала (стартовый расчет состоял из 11 человек). При подъезде к пусковому столу для установки на него ракеты необходимую точность центровки опорных пят ракеты с тарелями стола приходилось обеспечивать за счет передвижения стола под ракетой, вертикально висящей на стреле установщика. Точность подъезда агрегата к пусковому столу, для съема с него ракеты при несостоявшемся старте должна была составлять 1-2 мм, иначе невозможно было захватить и закрепить ракету в запирающих устройствах на стреле. На съем ракеты затрачивалось несколько часов. Необходимость отвода лафета на ~1,5 м от стоящей на столе ракеты для выставления на стреле площадок обслуживания также была связана со значительными затратами времени. Существовала сложность ручного управления гидросистемой подъема стрелы в вертикальное положение, требующею от оператора хорошей выучки и большого внимания. Не меньшие проблемы вызывала работа сложной по кинематике ходовой части установщиков при движении по грунтовым дорогам и по бездорожью. Пневматические резиновые шины ходовой части резко ограничивали грузоподъемность установщиков лафетного типа.
К производственно-технологическим трудностям можно отнести сложность конструкций большинства узлов агрегатов, исключающих возможность использования более дешевых, хорошо освоенных материалов и изделий и действующих нормалей отечественной промышленности. Отмеченные недостатки и особенности работы установочных агрегатов выявлялись постепенно по мере развития ракетной техники, начиная с разработки первых образцов установщиков. Для создания этих агрегатов накопленного в промышленности страны опыта проектирования и расчета подъемно-транспортного оборудования общего назначения оказалось недостаточно. Разработка транспортно-установочного оборудования в ракетной технике с самого начала требовала не только поиска новых конструктивных решений, но и разработки специальных методов расчета. Увеличение габаритов и массы ракет естественно приводило к росту габаритов и массы установщиков, а также к необходимости поиска наиболее оптимального технологического цикла доставки ракет на стартовый комплекс и установки их на пусковые устройства. Все это находило отражение в постоянно повышающихся требованиях Заказчика, разработчиков ракет и стартовых комплексов. 2.3. Передвижные установщики портального типа При разработке СК для более мощных ракет был проведен анализ конструктивных решений и работы передвижных грунтовых установщиков лафетного типа, который показал наличие противоречия между увеличивающимися массой и габаритами ракет, подвижностью установщиков и проходимостью грунтовых дорог. В связи с этим в ГСКБ Спецмаш (КБОМ) с привлечением специалистов ЦКБТМ были проведены поисковые проектно-конструкторские и расчетные работы, в результате которых для дальнейшей реализации была предложена конструктивная схема грунтового установщика (рис. 2.3.1), представляющего собой смонтированную на серийной грузовой автомашине мачту портального типа, которая после подъезда установщика к пусковому столу выставлялась в вертикальное положение. Со смонтированной на установщике лебедки сматывалась тросовая обойма с серьгой, закрепляемая на рамс тележки, которая подводилась и крепилась к пусковому столу с противоположной стороны. С помощью этой же лебедки тележка с ракетой поднималась в вертикальное положение. Для удержания тележки от опрокидывания в сторону установщика (в связи с изменением знака грутового момента при подходе тележки с ракетой к вертикали) предлагалось использовать уравновешивающее устройство в виде бетонного куба, подвешенного к канату и закрепленного одним концом на тележке, а другим – к якорю, забетонированному в землю. По этой схеме в ЦКБТМ был разработан установщик портального типа, получивший индекс 8У25 (рис. 2.3.2). Он предназначался для установки ракеты Р-5М в вертикальное положение, обслуживания ее, а также для перевозки, погрузки-разгрузки пускового стола и другого оборудования, обеспечивающего эксплуатацию ракеты. Установщик 8У25 с пусковым столом самоходом прибывал на стартовую площадку, выставлялись его винтовые опоры, а передняя часть шасси автомобиля закреплялась стяжками к заделанным в грунт якорям.
При подъеме гидроцилиндрами мачты-портала в вертикальное положение стоящий на раме шасси пусковой стол подхватывался за цапфы, предусмотренные в верхней его части. На эти цапфы предварительно надевались серьги блочной подвески лебедочного механизма подъема тележки и специальные штанги, отводящие стол от установщика при опускании на его грунт. Пусковой стол зависал между балками портала в предусмотренных на них гнездах. Подъемным лебедочным механизмом стол вывешивался на канатах, цапфы стола выходили из гнезд, и за счет стравливания каната стол опускался на грунт. Установщик сцеплялся с пусковым столом винтовыми стяжками. После этого мачта-портал опускалась в горизонтальное положение, выставлялись площадки обслуживания и мачта-портал вновь поднималась в вертикальное положение. С противоположной стороны к столу подкатывалась тележка с ракетой. Блочные подвески лебедочного механизма подтягивались к рамс тележки, закреплялись на ней, тележка этим механизмом подводилась к столу и стыковалась с ним с помощью специальных ловителей. Затем лебедочным механизмом тележка с ракетой поднималась в вертикальное положение. При подходе к вертикали рама тележки упиралась в связанные с мачтой-порталом специальные опоры и начинала отклонять портал в сторону установщика. Гидроцилиндры подъема мачты-портала в это время работали как гидробуферы, удерживая портал и тележку от опрокидывания. При достижении тележки с ракетой вертикального положения срабатывало блокировочное устройство, останавливающее лебедочный механизм подъема. Мачта-портал при этом отклонялась в сторону установщика примерно на 13° от вертикали. Механизмами тележки и стола ракета ставилась на стол, гидроцилиндрами мачта-портал вновь доводилась до вертикального положения, благодаря чему тележка специальными тягами отклонялась от вертикали и далее за счет стравливания канатов лебедочного механизма опускалась на грунт. Использование установщика портального типа фактически привело к разделению функций, ранее выполнявшихся установщиком лафетного типа. Функции стрелы лафетного установщика были возложены на транспортную тележку ракеты, а силовые нагрузки при подъеме, воспринимаемые ранее рамой и шасси, были переданы стреле и пусковому столу. Это позволило значительно облегчить массу отдельных агрегатов, используемых при установке ракеты, однако потребовало наличия на стартовой площадке заранее установленных анкеров. Установщик 8У25 был смонтирован на шасси автомобиля МАЗ-210Е (рис. 2.3.2). Он был снабжен растяжками для крепления передней его части к анкерам стартовой площадки ввиду того что опрокидывающий момент от веса ракеты с тележкой в начальный период подъема превышал уравновешивающий момент от веса установщика. Установщик имел в своем составе две ручные лебедки, предназначенные для оттягивания и укладки канатов полиспастной системы при опускании стрелы в горизонтальное положение. На стреле установщика имелись пружинные толкатели, обеспечивающие выталкивание цапф из гнезд кронштейнов стрелы при вертикальном положении стрелы с висящим на ней столом. Канатный механизм подъема был выполнен в виде двухбарабанной лебедки, имеющей два привода: привод главного подъема, осуществляющий основное перемещение ракеты, и вспомогательный привод (микропривод) для подхода ракеты к крайним положениям с меньшей скоростью. Кроме того, механизм подъема был снабжен ручным страховочным приводом на случай отключения электроэнергии. Мощность электродвигателя привода главного подъема составляла 65 кВт, а вспомогательного – 61,7 кВт.
По этой же схеме был создан установщик 8У210, предназначенный для работы в составе СК ракеты Р-12. Для повышения проходимости он был выполнен в виде полуприцепа к одноосному тягачу МАЗ-529В (рис. 2.3.3). В связи с увеличением базы установщика и веса его с тягачом отпала необходимость закрепления передней части установщика к якорям в грунте. Было обеспечено более плавное регулирование скорости подъема тележки с ракетой. Достигнута более высокая безопасность эксплуатации за счет повышения надежности работы блокировочных устройств механизма подъема. Упрощен процесс укладки на раму оттяжных и грузовых канатов при опускании портала за счет введения оттяжного устройства, состоящего из жестких штанг и канатов, что ускорило процесс отвода установщика. Этот установщик состоял из следующих основных узлов: тягача, рамы, стрелы, гидросистемы, ходовой части, электрооборудования, механизма подъема, полиспастной системы, гидродомкрата, передних и задних опор. Работа установщика производилась в следующем порядке (рис. 2.3.4). После прибытия на стартовую площадку установщик задним ходом подавался к точке старта. Он заземлялся и к нему подсоединялся кабель питания. Опускались передние и задние опоры и производилось горизонтирование установщика. Пусковой стол освобождался от крепления к настилу рамы. Включалась насосная установка, гидродомкратами стрела с ракетой вместе со столом поднималась в вертикальное положение. Скорость подъема стрелы регулировалась вручную. После доведения стрелы до вертикали стол повисал на грузовых блоках. При сматывании тросов стол, опираясь на цапфы поворачивающихся штанг, отходил от установщика и по дуге опускался на грунт. Установщик специальными силовыми сцепками соединялся с пусковым столом. Со стола снимались отводящие штанги, от него отсоединялись грузовые блоки и закреплялись на раме. Стрела опускалась в горизонтальное положение сначала за счет работы камеры противодавления силового гидроцилиндра, далее – под действием собственного веса. После опускания стрелы ее площадки и лестницы устанавливались в рабочее положение, и стрела вновь поднималась в рабочее положение. Транспортная тележка с ракетой пристыковывалась к столу с противоположной стороны. Грузовые блоки механизма подъема соединялись с тележкой, и она с ракетой поднималась в вертикальное положение. Для предохранения от опрокидывания тележка с ракетой, не доходя до вертикали -15°, упиралась в штанги рычажного механизма, после чего ее дальнейший подъем продолжался с одновременным отклонением стрелы от вертикали. При этом гидродомкраты установщика работали в качестве буфера. После поднятия ракеты в вертикальное положение опорные элементы с тыла воспринимали на себя ее вес, и ракета вручную расчетом с площадок обслуживания освобождалась от крепления к тележке. Тележка опускалась на грунт, с нее снимались грузовые блоки, которые закреплялись на раме установщика. Тележка отводилась от стола. После завершения обслуживания ракеты стрела опускалась и установщик отводился от стола. Установщик 8У224, созданный для установки на пусковой стол ракеты Р-14, выполнял те же операции, что и установщик 8У210, за исключением транспортировки и установки стола. Ракета поднималась в вертикальное положение вместе с корсетом, являющимся частью транспортной тележки. Тележка при подъеме ракеты также приподнималась и служила противовесом поднимаемой системе, препятствующим запрокидыванию ракеты на установщик.
Созданные в 50-е годы прошлого века установщики портального типа имели ряд преимуществ по сравнению с подвижными грунтовыми установщиками лафетного типа:
Однако в процессе эксплуатации установщиков портального типа на различных ракетных комплексах выявился и ряд их недостатков, таких как:
Другим недостатком установщиков портального типа была невозможность их использования на стационарных СК, где ракета устанавливалась на пусковой стол, не возвышающийся над нулевой отметкой стартовой площадки. В этом случае отсутствовало связывающее звено (пусковой стол) между установщиком и тележкой. Поэтому для установки ракет на ПУ на стационарных и шахтных СК требовалось проведение конструкторских поисков, необходимых для создания новых для них оптимальных схем установочных агрегатов. 2.4. Передвижные железнодорожные транспортно-установочные агрегаты ракеты Р-7 и ее модификаций В начале 50-х годов прошлого столетия в результате проведенного анализа различных вариантов структурного построения стартового комплекса, предназначенного для подготовки к пуску и пуска ракеты Р-7, к реализации была принята оригинальная схема стартовой системы (пускового устройства), обеспечивающая прием ракеты в вертикальном положении двумя силовыми поясами (верхний и нижний) и в этом подвешенном положении ракеты, закрепленной на силовых поясах, проведение ее подготовки к пуску и пуск. Для установки ракеты в это пусковое устройство наиболее оптимальным был признан установщик лафетного типа, предназначенный для транспортировки ракеты по железнодорожному пути нормальной колеи с технической позиции на стартовый комплекс и передачи ее в вертикальном положении в силовые пояса пускового устройства. Двухступенчатая межконтинентальная ракета Р-7 была создана по пакетной схеме и состояла из одного центрального и четырех боковых блоков. В собранном виде ракета первоначально имела длину 32,3 м при максимальном поперечном размере в нижней части пакета 10,3 м и сухую массу 27 т. На ракету, транспортируемую на установщике и поднятую в вертикальное положение на СК, действовали большие ветровые нагрузки, что потребовало решать проблему устойчивости агрегата с ракетой в горизонтальном и вертикальном положениях. При этом ракета была рассчитана на восприятие сравнительно небольших сил, действующих на нее в полете. Следует отметить, что нижний срез ракеты при ее установке в ПУ опускался в проем стартового сооружения ниже его нулевого уровня, благодаря чему снижалось воздействия на ракету ветровых нагрузок. Разработка конструкторской документации установщика ракеты Р-7, которому был присвоен индекс 8У213, осуществлялась в ЦКБТМ. Агрегат должен был удовлетворять следующим требованиям:
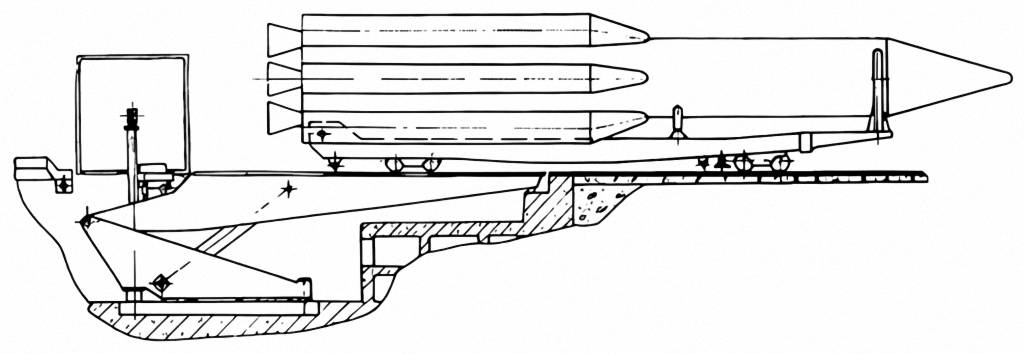
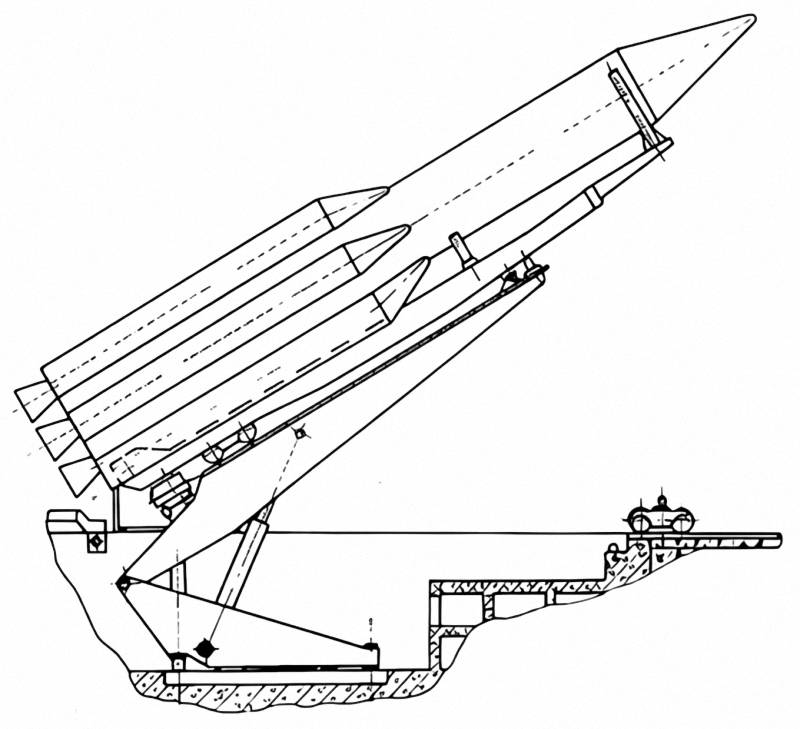
Созданный установщик состоял из следующих основных узлов: рамы-основания с нормальными железнодорожными тележками типа МТ-50; боковых консолей-надставок в передней части рамы, получивших название «крылья» рамы, со смонтированным на них оборудованием; стрелы с ложементами и запирающими ракету устройствами; гидравлического механизма подъема стрелы в вертикальное положение; комплекта запасных частей, инструмента и принадлежностей. Рама основания была выполнена в виде сварной металлоконструкции с мощной центральной хребтовой балкой коробчатого сечения и двумя боковыми двутавровыми балками. На раме предусмотрены гнезда для установки гидроцилиндров подъема стрелы и большегрузных ходовых железнодорожных тележек. Рама (без крыльев) с ходовыми тележками вписывалась в железнодорожный габарит «O» и могла транспортироваться в составе товарного поезда по всем железнодорожным магистралям. Крылья, выполненные в виде сварных металлоконструкций, пристыковывались к передней части рамы при ее монтаже мощными стяжными болтами. На крыльях были смонтированы: самоходный механизм доводки, выполненный в виде червячного редуктора, вращающего двухребордные ходовые колеса кранового типа, перемещающиеся по специально проложенному у стартового сооружения железнодорожному пути с колеей 7 м; гидравлические опоры, выполненные в виде обычных гидроцилиндров с опорными пятами, предназначенные для вывешивания и горизонтирования передней части установщика; застекленная, утепленная кабина управления, в которой сосредоточено управление всеми приводными механизмами установщика (механизм доводки, гидросистема механизмов подъема стрелы и гидроопоры). Стрела была выполнена в виде сварной металлоконструкции оригинального профиля из балок коробчатого сечения. Две основные параллельно идущие изогнутые балки связаны между собой поперечными балками и балкой-шпренгелем. Такая конфигурация несущей конструкции стрелы была продиктована условием лучшего вписывания ее во внешний контур поднимаемой ракеты (центральный блок с четырьмя боковыми блоками). Нижний конец стрелы был выполнен в виде откидной консоли, соединенной с основанием шарниром и специальными винтовыми замками. Эта особенность стрелы продиктована специфическими условиями установки ракеты в полузаглубленное стартовое сооружение и необходимостью последующего извлечения из него конца стрелы. На стреле были смонтированы устройства для укладки и закрепления ракеты при транспортировке и установке на стартовую систему. Эти устройства состояли из: верхнего захвата в виде ложемента с разводными дугообразными рычагами, удерживающими ракету за верхнюю часть центрального блока от поперечных перемещений (сведение и разведение рычагов вручную механизмом, управляемым снизу, через проложенную по стреле трансмиссию); двух нижних ложементов, на которые ракета опирается боковыми блоками-ускорителями; средней подвижной опоры, тарированной с использованием грузового противовеса на определенное усилие подпора ракеты (4000 кгс); двух продольных штанг, шарнирно удерживающих ее от продольных перемещений при подъеме в вертикальное положение. К ракете нижние концы штанг крепятся специальной серьгой сложной конфигурации, соединяющей жестко боковые и центральный блоки для предотвращения движения боковых блоков назад относительно центрального. Гидросистема установщика предназначена для подъема стрелы с ракетой в вертикальное положение, а также для вывешивания установщика на опорах. Она состояла из насосной установки, двух гидроцилиндров подъема стрелы, двух гидроопор и распределительных устройств подъема стрелы. В монтажно-испытательном корпусе полностью собранная ракета двумя мостовыми кранами перекладывалась на установщик со сборочного стапеля. Серийным тепловозом установщик с ракетой с железнодорожной платформой прикрытия транспортировался по нормальной колее на стартовую позицию. Не доезжая порядка 20 м до стартовой системы, тепловоз отцеплялся, и далее, до исходной к установке ракеты позиции, установщик на малой скорости перемещался с помощью собственного механизма передвижения. Для подачи электроэнергии к механизму доводки и другим механизмам установщика на стартовой позиции предусмотрена колонка питания, к которой установщик подсоединяется через перевозимый на нем кабель.
Не доезжая 1,5 м до исходной позиции, закрепленные на «крыльях» рамы гидроопоры отсоединялись и опускались на ролики, предусмотренные на внутренних кромках поворотного круга стартовой системы. При дальнейшем передвижении установщика гидроопоры под собственным весом зависали на «крыльях» над заделанными в проеме сооружения опорными кронштейнами, а затем, опираясь на них, вывешивалась и горизонтировалась передняя часть установщика. Хвостовая часть рамы закреплялась к заделанным в площадку якорям винтовыми стяжками (рис. 2.4.1). Двумя гидроцилиндрами стрела с ракетой поднималась в вертикальное положение. Маневрируя гидроцилиндрами, гидроопорами и винтовыми стяжками (с помощью которых, покачивая на гидроопорах, установщик подавался на несколько сантиметров вперед или назад), ось ракеты совмещались с осью стартовой системы. Ракета передавалась в стартовую систему и закреплялась на ней, а установщик освобождался от ракеты. Для опускания стрелы отсоединялся замок, запирающий откидную консоль. Основание стрелы опускалось, а консоль оставалась в вертикальном положении. Установщик снимался с гидроопор, отсоединялись стяжки и механизмом доводки он отводился от стартовой системы.
При отводе установщика из проема стартового сооружения извлекались гидроопоры и консоль стрелы, которая затем с помощью замка вновь соединялась с основанием. Гидроопоры закреплялись винтовыми стяжками к «крыльям». Для подъезда установщика и снятия ракеты со стартовой системы в случае несостоявшегося пуска эти операции повторялись в обратном порядке. Позднее для обеспечения работ с модификациями ракеты Р-7А, имеющими в своем составе 3 или 4 ступени («Восток», «Восход», «Союз», «Молния»), установщик 8У213 был значительно реконструирован. Это в начале нашло отражение при создании установщика, получившего индекс 8У0213, а позднее 8У0213ПЗ, предназначенного для работы с несколькими модификациями этой ракеты, отличающимися габаритами и массой головных частей. В установщике были произведены следующие конструктивные изменения:
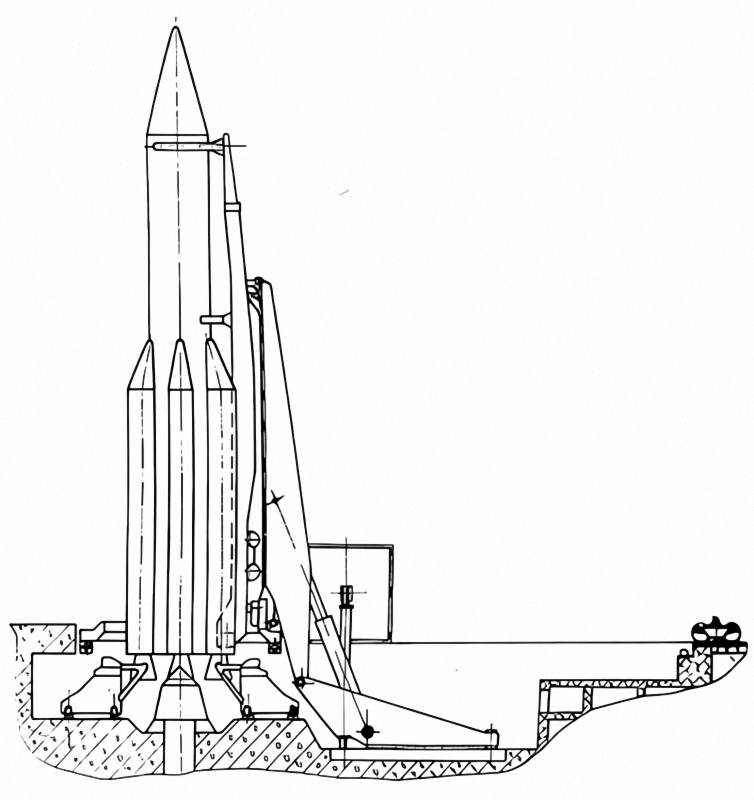
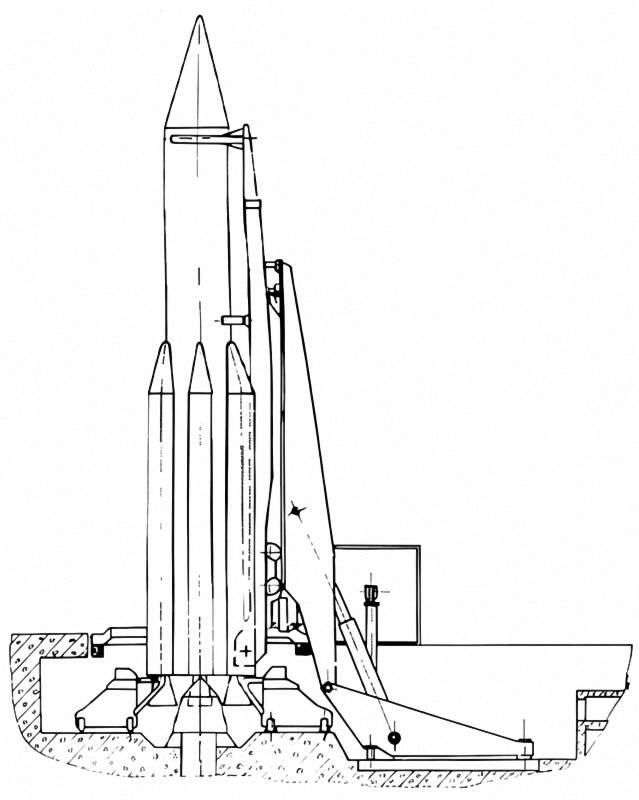
По результатам эксплуатации этих установщиков, на основе конструктивных схем и алгоритма их работы, было принято решение о разработке нового, более совершенного, агрегата. Вновь созданный в 70-х годах установщик, получивший индекс 11У219 (рис. 2.4.3 и 2.4.4) претерпел большие конструктивные изменения, основными из которых были:
Позднее, в 80-х годах прошлого столетия, был создан передвижной установщик лафетного типа для транспортировки по железнодорожному пути нормальной колеи ракеты 8К77 («Зенит») и установки ее на опоры пускового стола, а в конце столетия по этой же конструктивной схеме для морской стартовой платформы «Одиссей» был создан установщик ракеты «3енит-3SL». Отличительной особенностью этих установщиков было то, что при подъезде к пусковому столу (рис. 2.4.5) они наезжали на горизонтально расположенную кабель-заправочную мачту (КЗМ), осуществляли подъем ракеты вместе с КЗМ в вертикальное положение и последующую передачу ракеты на опоры пускового стола. Указанные установщики с необходимой надежностью и безопасностью проведения работ с ракетами Р-7, Р-7А и их модификациями, а также с ракетами «Зенит» и «Зенит-3SL» обеспечили проведение принятых для них технологических процессов на всех СК, созданных на космодромах Байконур, Плесецк, и на морской стартовой платформе.
2.5. Средства установки ракет в шахтные пусковые установки При создании в нашей стране ракетных комплексов с шахтными пусковыми установками потребовалось использование в составе оборудования их стартовых позиций новых средств, обеспечивающих установку ракет на пусковые устройства, находящиеся в нижней части стволов сооружений шахтных пусковых установок. Первоначально для решения этой задачи на экспериментальных стартовых позициях был использован установщик портального типа 8У210. Этим установщиком ракета устанавливалась возле шахтного сооружения на стол с помощью транспортной тележки. Краном 8Т24 со специальным такелажным устройством ракета снималась со стола и опускалась в шахту. Этим же краном затем опускалась в шахту и ферма с площадками обслуживания. Однако полученный опыт показал техническую сложность эксплуатации и нецелесообразность использования его в подобных работах. Для создаваемых групповых шахтных СП были заново разработаны самоходные грунтовые установщики, обеспечивающие транспортировку и установку в стартовые сооружения шахтного типа ракет Р-12У, Р-14У, Р-9А и Р-16У, отличающихся друг от друга отдельными конструктивными элементами из-за различия масс и габаритов этих ракет и требований, предъявляемым к ним со стороны разработчиков ракет. Эти установщики состояли из ходовой части, рамы, стрелы, канатного механизма подъема, гидросистемы, электрооборудования и, при необходимости, приспособлений для стыковки к ракетам головных частей. Позже для установки различных, в том числе твердотопливных, ракет в ШПУ было создано и эксплуатировалось много грунтовых транспортно-установочных агрегатов, имеющих различные конструкторские решения ходовой части, силовых, механических, гидравлических, цепных и канатных средств опускания контейнеров с ракетами в ШПУ, средств их передачи в пусковые устройства и других устройств, разработанных в ЦКБТМ, а также в КБ «Мотор» в составе созданного им семейства большегрузных транспортно-технологических агрегатов. Созданные транспортно-установочные агрегаты имели в своем составе средства, обеспечивающие бескрановую перегрузку контейнеров с ракетами с железнодорожных и авиационных средств транспортировки, с других агрегатов и эстакад на себя и наоборот и обеспечивали по дорогам различного класса их транспортирование на стартовые позиции и установку в ШПУ. 2.6. Средства установки ракет стационарного типа 2.6.1. Установщик ракеты Р-9А Первый стационарный установщик, получивший индекс 8У249 (рис. 2.6.1), был создан в начале 60-х годов в составе технологического оборудования автоматизированного наземного СК ракеты Р-9А. В состав ракеты Р-9А входила переходная рама, предназначенная для обеспечения наиболее оптимальных связей ракеты с наземным оборудованием. Установщик на стартовой площадке был заглублен и находился в приямке возле пускового стола на уровне нулевой отметки. Он состоял из жестко установленной на фундаменте рамы и шарнирно соединенной с ней стрелы, поднимаемой гидроцилиндром в вертикальное положение. На стрелу по рельсовым путям наезжала и фиксировалась на ней тележка с ракетой, стрела поднималась в вертикальное положение, и ракета на тележке опускалась расположенным на стреле гидрофицированным механизмом на пусковой стол. После установки ракеты с переходной рамой и КЗМ на пусковой стол стрела установщика с тележкой опускалась в горизонтальное положение и тележка отводилась в укрытие. Весь технологический цикл работы установщика и тележки (прием тележки с ракетой на установщик, подъем их в вертикальное положение, установка ракеты на пусковой стол, опускание стрелы и отвод тележки) осуществлялся дистанционно из командного пункта. 2.6.2. Установщик ракеты УР-500 В первой половине 60-х годов в составе СК мощной межконтинентальной ракеты УР-500 был создан стационарный установщик 8У260, предназначенный для приема и закрепления транспортно-установочной тележки с ракетой, подъема их в вертикальное положение и при взаимодействии с пусковым устройством (при дистанционном управлении) обеспечения мягкой передачи ракеты на его опоры.
Многоблочная ракета УР-500 была выполнена в двухступенчатом варианте. Ее первая ступень состояла из центрального блока диаметром 4100 мм и размещенных вокруг него шести боковых блоков диаметром 1600 мм. Вторая ступень состояла из одного блока такого же диаметра, как и центральный блок первой ступени. Масса ракеты была около 60 т. В силу конструктивных особенностей ракеты ее требовалось устанавливать на ПУ с заданной точностью, совмещая опорные пяты ракеты, расположенные по периметру днища центрального блока с 6 опорами пускового устройства. Прототипом установщика для этой ракеты был стационарный установщик ракеты Р-9А (8У249).
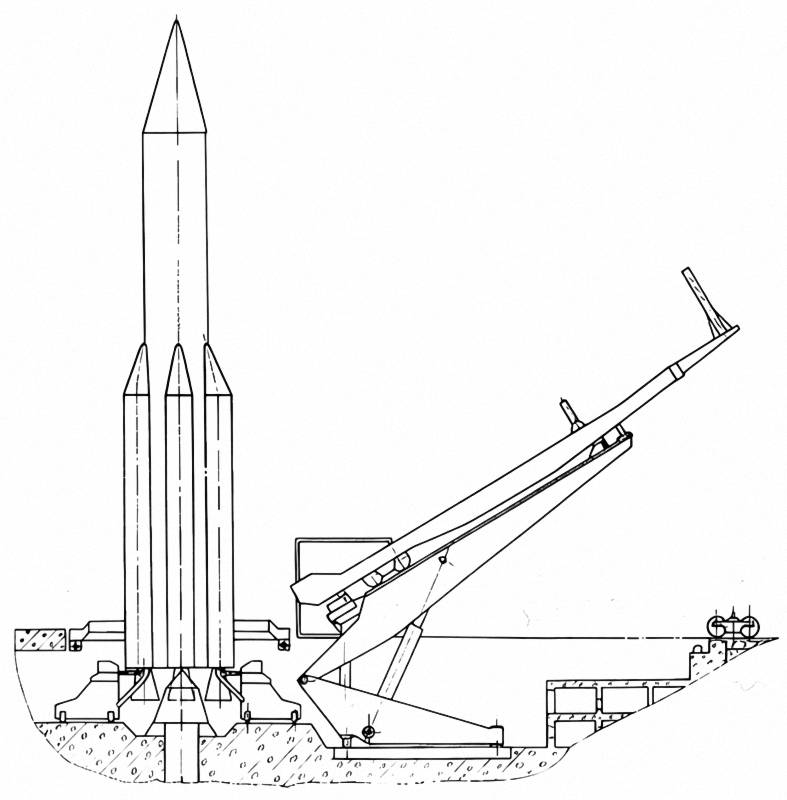
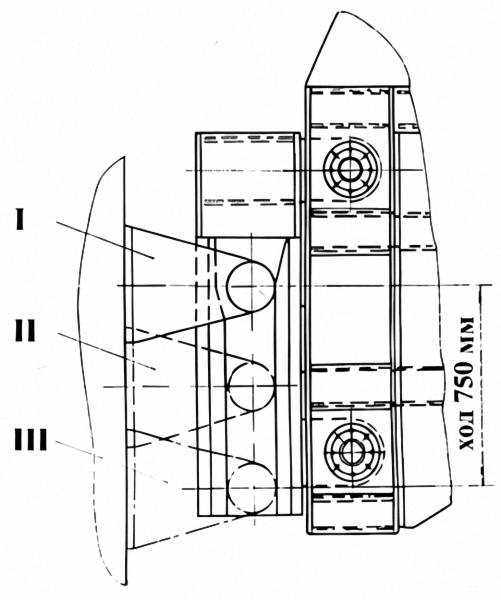
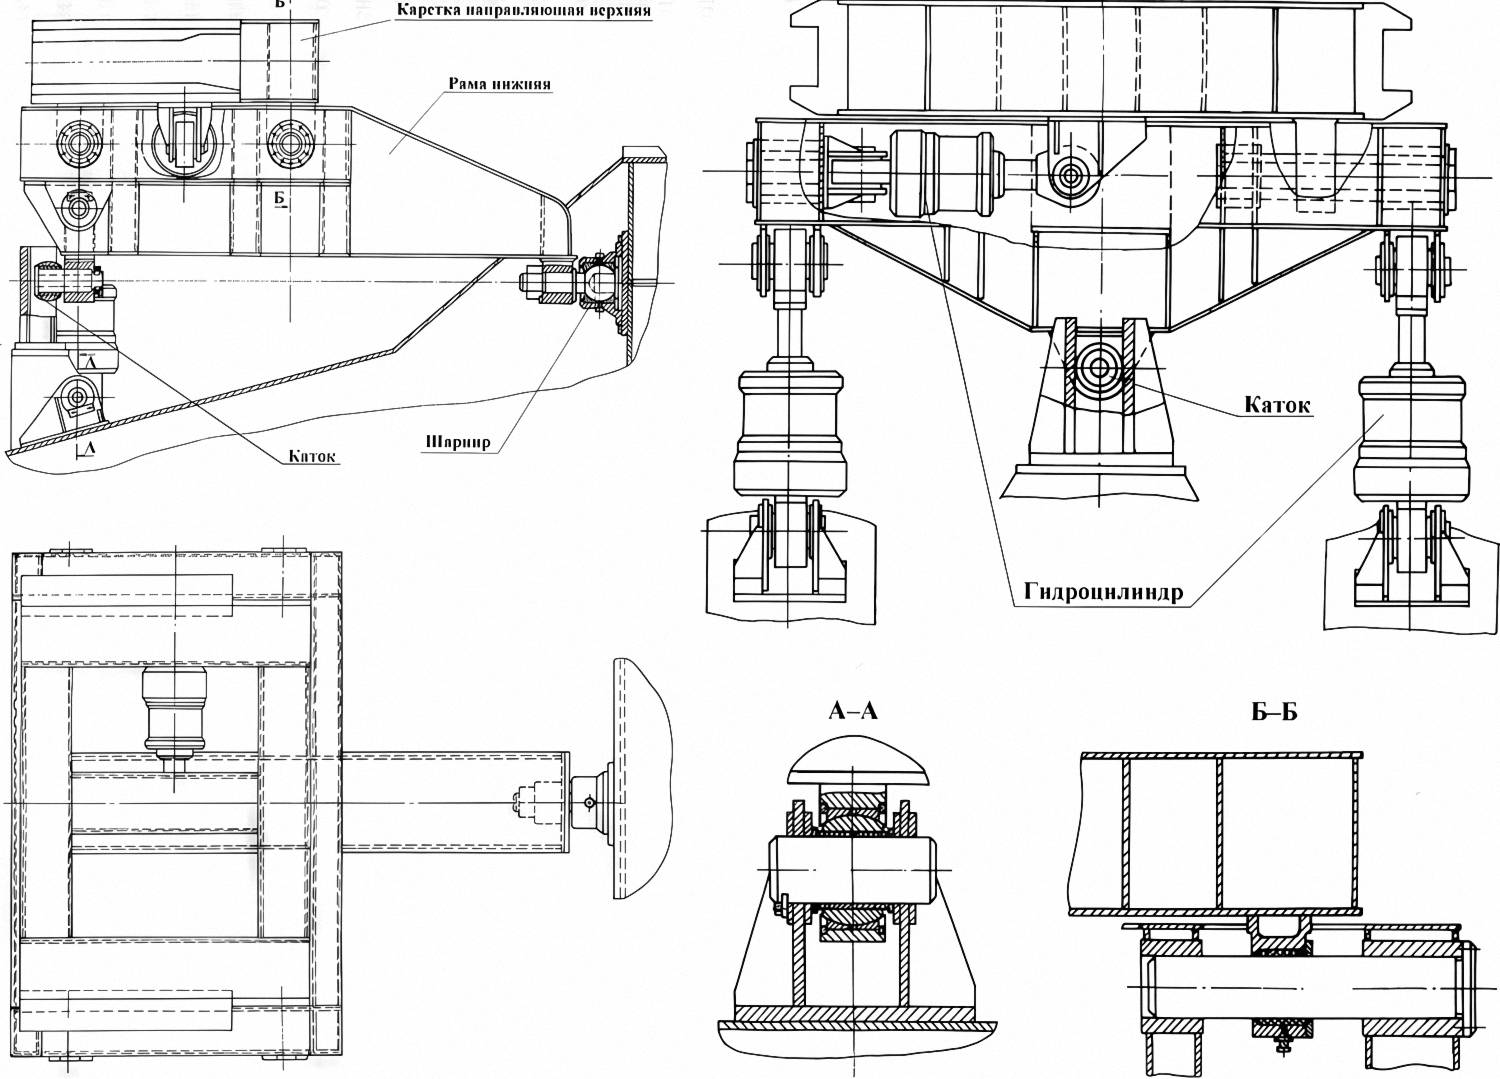
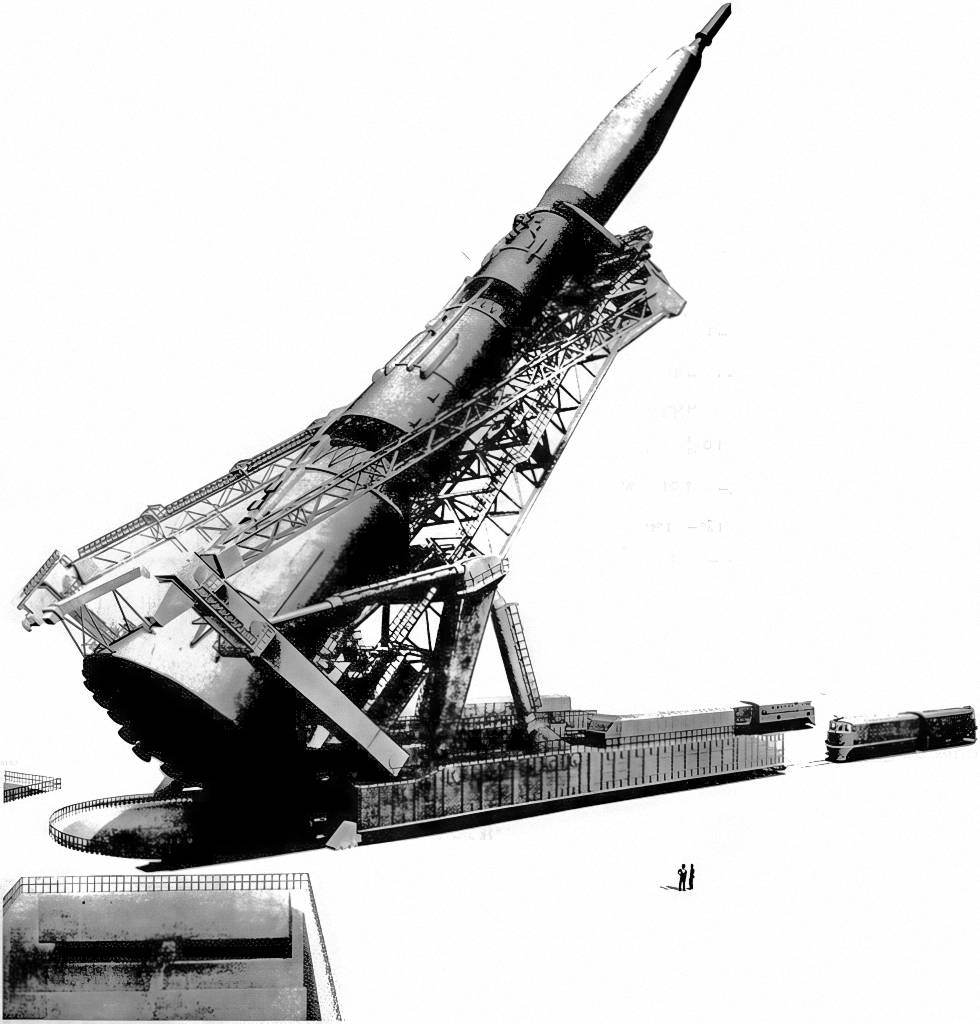
Установщик 8У260 (рис. 2.6.2) состоит из следующих основных узлов: рамы; стрелы со смонтированными на ней верхней кареткой и нижней кареткой-манипулятором; гидроцилиндра подъема стрелы; насосной станции с пультом управления и защитной крыши, закрывающей в нерабочем положении и при старте ракеты нижнюю каретку-манипулятор и пространство приямка между установщиком и стартовым сооружением от атмосферных осадков и воздействия газовой струи стартующей ракеты. Порядок работы установщика показан на рис. 2.6.3. Буксируемая тепловозом тележка с уложенной на ней ракетой подвозится по рельсовым путям к установщику. Гидроцилиндром в вертикальное положение выставляется защитная крыша установщика. Тепловоз отцепляется, от колонки электропитания по кабелю подается ток на собственный механизм передвижения тележки и тележка наезжает на стрелу по уложенным на ней рельсам, являющимся продолжением рельсового пути на стартовой площадке. Бугели хвостовой части тележки заходят в направляющие нижней каретки-манипулятора, а цапфа в передней части тележки фиксируется в крюке верхней каретки. Стрела с тележкой и ракетой поднимается в вертикальное положение. При помощи каретки-манипулятора обеспечивается соосность опорных пят ракеты с выставленными в рабочее положение откидными опорами стартового устройства с точностью ±20 мм. Гидроцилиндром верхней каретки тележка с ракетой с микроскоростью опускается до соприкосновения опорных пят ракеты с опорами стартового устройства, на него передается вес ракеты и ракета фиксируется в нем ветроудерживающим устройством. Ракета освобождается от крепления на тележке, стрела установщика с пустой тележкой опускается в горизонтальное положение, и тележка съезжает с установщика. Закрывается защитная крыша. При разработке этого установщика были применены оригинальные технические решения, из которых наиболее значительны следующие: 1. Конструкция нижней каретки-манипулятора (рис. 2.6.4) при центровке с опорами стартового устройства, обеспечивающая следующие перемещения нижнего торца ракеты:
2. Конструкция верхней каретки, выполненная в виде траверсы-кронштейна с крюком, перемещающимся по цилиндрическим направляющим при помощи гидроцилиндра. Для исключения произвольного обратного сдвижения тележки после наезда предусмотрен гидрофицированный фиксатор цапфы тележки в крюке. 3. Уникальный гидроцилиндр подъема стрелы, имеющий следующие параметры:
В этом гидроцилиндре впервые были применены поджимаемые резиновые уплотнения шевронного профиля и закладные разрезные замки для фиксации верхней и нижней крышек (вместо резьбовых соединений, применявшихся в гидроцилиндрах меньших диаметров).
Учитывая большую трудоемкость и стоимость создания установщика при проектировании в его конструкцию были заложены некоторые габаритные и прочностные «запасы», позволившие в допустимых пределах приспосабливать и дорабатывать установщик для различных модификаций этой ракеты. Первые серьезные доработки установщика были произведены для обеспечения возможности подъема трехступенчатой ракеты УР-500К («Протон-К») с головным блоком Л-1. В связи с возросшим весом ракеты, неблагоприятным для установщика смещением ее центра тяжести и утяжелением тележки момент от сил тяжести на стреле установщика возрос с 2700 до 4600 тм. Для преодоления такого момента рама и стрела установщика были усилены за счет наварки дополнительных листов. После проведения соответствующих грузовых испытаний гидросистемы и регулировки гидроаппаратуры давление в гидросистеме было поднято со 110 до 150 кгс/см2. Для еще более тяжелых модификаций ракеты с КА были произведены более основательные доработки, так как несущая способность ряда элементов установщика оказалась полностью исчерпанной. Вновь были усилены рама и стрела наваркой дополнительных полос. Изготовлены новый гидроцилиндр подъема стрелы со штоком диаметром 500 мм (вместо 350 мм у прежнего) с усиленным корпусом и направляющие штанги верхней каретки (вместо трубчатых они сделаны сплошными). Поставлен новый гидронасос производительностью 250 л/мин при давлении 250 кгс/см2 вместо 110 кгс/см2, как было ранее. В 70-х годах был создан стационарный установщик для СК ракеты «Циклон», обеспечивающий прием транспортно-установочной тележки с ракетой, опорным кольцом и отводной кабель-мачтой и передачу их на пусковое устройство. Созданные установщики ракет «Протон» и «Циклон» до настоящего времени успешно эксплуатируются на объектах космодромов Байконур и Плесецк. 2.7. Средства установки космических ракет тяжелого класса 2.7.1. Установщик ракеты Н-1 В 60-х годах прошлого столетия в соответствии с решением Правительства СССР были развернуты работы по созданию космического ракетного комплекса для ракеты Η-1 тяжелого класса (длина ракеты 101 м, диаметр ее нижней части 17 м, масса незаправленной ракеты 350 т). Большие габариты и масса ракеты Η-1 потребовали комплексного решения задач ее транспортирования, установки на стартовую систему; обоснования конструктивных схем агрегатов наземного оборудования и взаимодействия ракеты, стартовой системы, установщика и стартового сооружения. Для определения оптимального структурного построения и функционального состава оборудования СК ракеты Н-1 в КБОМ с привлечением смежных предприятий были проведены большие поисковые проектно-конструкторские и расчетно-теоретические работы. При разработке средств транспортировки и установки ракеты Н-1 на стартовую систему были использованы имеющийся опыт создания подобных средств для ракет различных классов и последние достижения науки и техники в области подъемно-транспортного оборудования. В частности, были проработаны стационарные установщики по типу созданных агрегатов 8У260 и для работы с ними подъемно-транспортные тележки; передвижные транспортно-установочные агрегаты на железнодорожном ходу, а также различные средства транспортировки ракеты с ТП на СК в вертикальном положении. Большое внимание было уделено анализу процесса передачи ракеты с установочных средств на стартовую систему и определению оптимального объема дистанционного управления этим процсссом. При этом учитывались конструктивные особенности ракеты, связанные с требованиями обеспечения ее безударной установки на 24 жесткие отнивелированные опоры стартовой системы при возможных колебаниях ракеты на стреле установщика от действия на нее и стрелу установщика ветровых нагрузок. По результатам сравнительного анализа различных конструктивных вариантов, разработанных при проведении поисковых проектно-конструкторских работ и эскизного проектирования СК, для дальнейшей проработки был рекомендован вариант транспортно-установочного агрегата, обеспечивающего: транспортировку ракеты Н-1 в горизонтальном положении с ТП на СК по двум железнодорожным путям нормальной колеи с помощью тепловозов; подъем им ракеты в вертикальное положение на СК посредством 4-х гидродомкратов, расположенных по два с каждой его стороны, работающих последовательно через промежуточные балки, и передачу ракеты на стартовую систему. Разработка эскизного проекта транспортно-установочного агрегата и его рабочей конструкторской документации были выполнены ЦКБТМ. Установщик (8У25) ракеты Η-1 состоял из следующих основных частей: рамы; стрелы; механизма подъема; ходовой части; нижней и верхней опор; механизмов, обеспечивающих укладку ракеты-носителя, вывешивание установщика на стартовом комплексе и точное подведение установщика к стартовой системе после прекращения движения тепловозов; электрооборудования; системы контроля за положением верхней опоры (рис. 2.7.1). Рама была выполнена в виде двух продольных балок переменной высоты (максимальная высота 3,75 м), связанных между собой пространственной решеткой. Каждая продольная балка состояла из двух сварных двутавровых балок, соединенных решетчатыми связями, двумя балками под ходовые тележки и тремя балками под гидроопоры механизма вывешивания. На торцах балок были установлены кронштейны для крепления автосцепок с буксирующим тепловозом. На верхних плоскостях балок были установлены контейнеры, в которых размещались силовое оборудование, пульты и аппаратура управления, помещение для обслуживающего персонала. В связи с беспрецедентно большими размерами рамы (длина 57,76 м и полная ширина 25 м) все ее элементы были выполнены сварными, имели размеры, позволяющие транспортировать их по железной дороге, и соединялись на месте сборки с помощью высокопрочных болтов. Этот метод сборки элементов металлоконструкции в практике создания подвижных агрегатов наземного оборудования, подвергающихся динамическим воздействиям, был применен впервые. Стрела представляла собой пространственную металлоконструкцию длиной 64,4 м, шириной более 20 м и высотой 20 м, состоящую из фермы, двух подкосов, двух колонн, соединительной балки и пространственных поперечных связей. На нижних поперечных и средних связях фермы были предусмотрены усиления, предназначенные для установки нижней технологической и верхней опор.
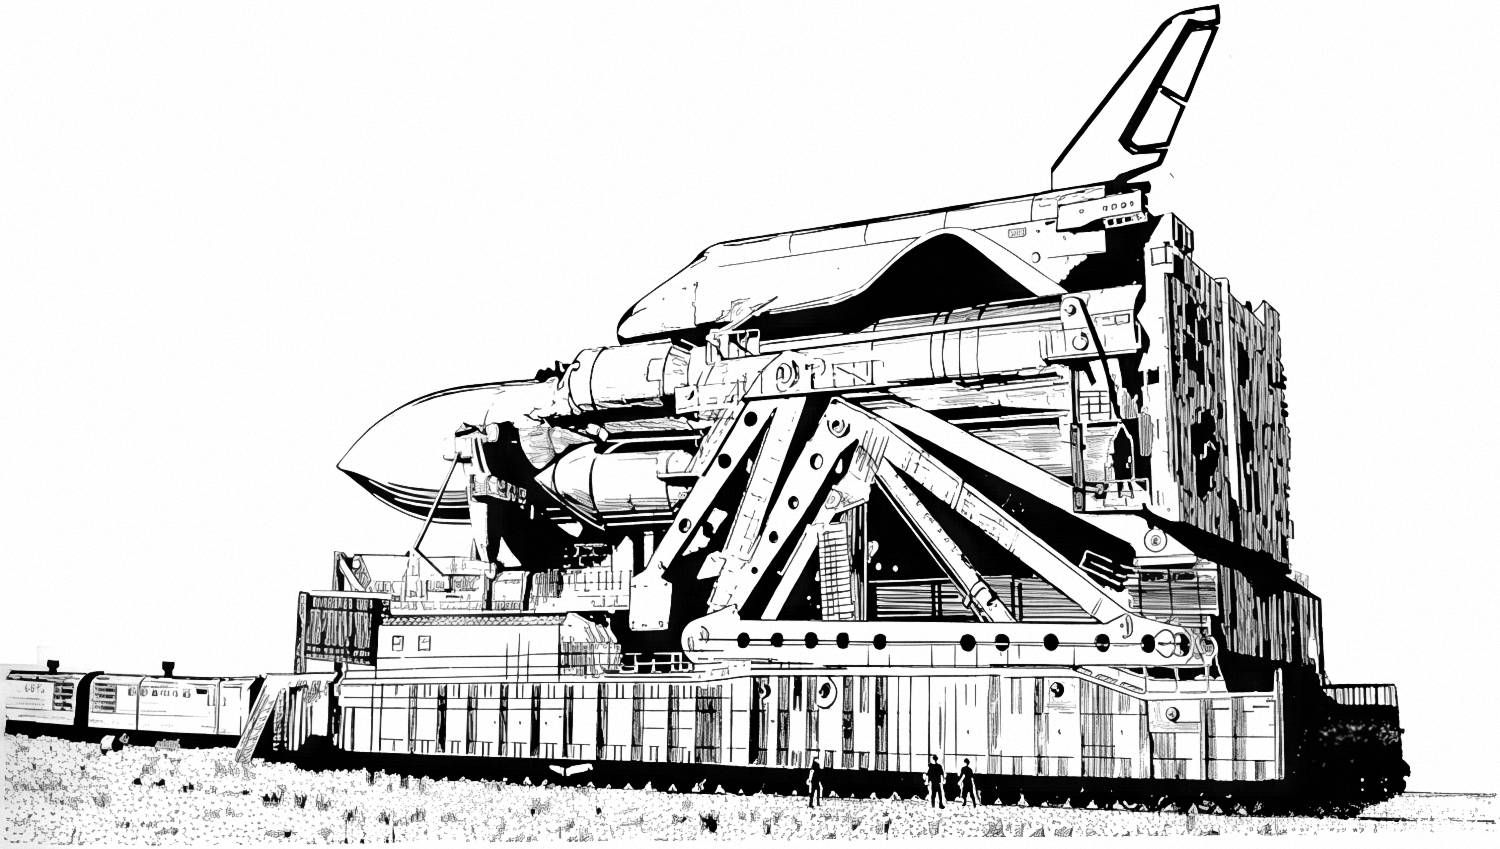
Механизм подъема стрелы был выполнен в виде четырех гидроцилиндров (два нижних и два верхних), связанных с рамой и стрелой через промежуточные балки. Все гидроцилиндры – одноплунжерные, двойного действия с рабочим диаметром 1000 мм и ходом штока 8350 мм. По конструкции они были аналогичны гидроцилиндрам, используемым на установщике 8У260, но имели большую длину, с расчетом на рабочее давление 220 кгс/см2. Узлы крепления гидроцилиндров к раме, рычагам и стреле выполнены в виде универсальных шарниров. Для подачи в гидроцилиндры масла использовались насосы производительностью 200 л/мин при давлении до 300 кгс/см2. Буксируемый четырьмя тепловозами по специальным железнодорожным путям установщик передвигался на четырех шестнадцатиосных платформах. Каждая платформа через систему балансиров передавала нагрузку на восемь двуосных ходовых тележек, рассчитанных на действующую силу 120 тс. Балансирная система шестнадцатиосных платформ для равномерного распределения нагрузок на ходовые тележки, вписывания в криволинейные участки пути и компенсации температурных расширений металлоконструкции была выполнена с расчетом обеспечения некоторых относительных линейных и угловых перемещений в элементах конструкции при движении. В связи с большим радиусом кривизны железнодорожных путей (940 м) основную роль при повороте в горизонтальной плоскости играли усиленные поворотные устройства ходовых тележек, выполненные по типу поворотных устройств стандартных тележек вагонов. Для исключения отрыва балансиров от рамы при вывешивании устройства на гидроопорах были предусмотрены винтовые подвески. Все ходовые тележки были подрессорены и снабжены тормозными устройствами с пневмоприводом от воздушной системы локомотивов. Для обеспечения равномерного нагружения тележек на заднюю консоль рамы был добавлен противовес в виде чугунных чушек общим весом 200 т. Поскольку нагрузка на ось превышала допустимую нагрузку на стандартный рельс, на всем протяжении пути от МИКа до стартовой системы были уложены специальные рельсы Р-75 на сплошном бетонном фундаменте блочной конструкции. Опоры верхняя и нижняя были предназначены для укладки на них при транспортировке полностью собранной ракеты и установки ее после подъема на стартовую систему. Обе опоры образовывали универсальный манипулятор, обеспечивающий ракете все степени свободы при укладке на установщик и установке на стартовую систему с надежной фиксацией ракеты при всех операциях, выполняемых с использованием установщика. При этом нижняя опора являлась наиболее сложным устройством установщика. Большие габариты ракеты в месте установки этой опоры (диаметр свыше 13 000 мм), высокие требования к обеспечению ее сохранности при проведении всех операций, необходимость компенсации возможных технологических отклонений размеров ракеты и опоры потребовали создания сложной кинематической схемы всех устройств нижней опоры. Гидравлическая и электрическая схемы управления механизмами опор исключали возможность непредусмотренной последовательности включения механизмов. При проведении операций по укладке ракеты на опоры работа всех гидроцилиндров автоматически проводилась в режиме пониженного давления (~30 кгс/см2), что исключало опасность повреждения ракеты в случае непредусмотренных по величине перемещений контактирующих элементов. Управление механизмами установки ракеты на 24 опоры стартовой системы производилось из расположенного на установщике центрального пульта управления, где был размещен экран индикатора системы ультразвуковой ориентации ракеты относительно опор стартовой системы. На установщике также были предусмотрены две технологические опоры, предназначенные для укладки и возможной транспортировки ракеты без полезной нагрузки. После пристыковки полезной нагрузки технологическая опора откидывалась, после чего полностью собранная ракета опиралась только на верхнюю и нижнюю опоры. Для вывешивания установщика перед установкой ракеты на стартовую систему использовались 6 гидравлических опор с рабочим диаметром 1000 мм и ходом штока 650 мм. Каждая опора развивала усилие до 1300 т. Места опирания гидроопор на стартовой площадке были отнивелированы, в связи с этим поршни выдвигались до упора и фиксировались в таком положении. После доставки тепловозами установщика с ракетой на СК вся система останавливалась на некотором расстоянии от стартовой системы. Для точной доводки установщика до конечного положения имелся механизм доводки, выполненный в виде гидроцилиндров двойного действия, на концах штоков которых находились приспособления для захвата ответных элементов на жестких опорах, закрепленных на фундаменте возле стартовой системы. Электрооборудование установщика включало в себя системы силового оборудования и аппаратуру управления, защиты, освещения и сигнализации. Управление всеми механизмами установщика могло осуществляться как с центрального пульта управления, так и с местных пультов управления, расположенных у основных исполнительных механизмов. В последнем случае контроль за работой исполнительных органов проводился визуально. 2.7.2. Установщик МТКС «Энергия – Буран» После прекращения работ по теме Н-1 во второй половине 70-х годов были развернуты проектно-конструкторские работы по созданию в нашей стране многоразовой транспортно-космической системы – МТКС «Энергия – Буран». Проведенные в КБОМ проработки различных вариантов стартовых комплексов показали возможность использования СК ракеты Н-1 и его оборудования (после соответствующей доработки) для подготовки к пуску и пуска РН «Энергия» с возвращаемым орбитальным кораблем «Буран», несмотря на то что МТКС «Энергия – Буран» существенно отличалась от ракеты Н-1. РН «Энергия» была выполнена по пакетной многоблочной схеме, имела другие геометрические размеры, другую компоновку двигателей и переходной блок (блок «Я») в торцевой части. Полезный груз (орбитальный корабль «Буран») располагался не по классической схеме, а крепился на боковой поверхности РН. Особенностью конструктивного решения РН «Энергия» также являлось то, что она опиралась на стартовую систему одновременно пятью блоками «пакета» РН через переходной стыковочный блок, относительно нежесткий в плоскости его опор. Одной из комплексных проектно-исследовательских задач по реконструкции СК, решаемых тогда в КБОМ, являлась проблема установки МТКС транспортно-установочным агрегатом на стартовые системы СК и создаваемого для этой МТКС универсального комплекса «Стенд-старт» (УКСС). Для использования ТУА ракеты Н-1 при работе с МТКС «Энергия – Буран» на основе ранее проведенных НИР были разработаны методы моделирования на ЭВМ операций по установке тяжелых многоопорных ракет на стартовую систему с учетом сложных сопутствующих динамических процессов. При реализации этих методов действие различных неблагоприятных факторов, имеющих место при установке ракет (неизбежные угловые перекосы ракеты, неплоскостность ее опор, динамические колебания от ветровых нагрузок и др.), должно было восприниматься за счет упругих деформаций металлоконструкций ракеты, транспортно-установочного агрегата и стартовой системы. При математическом моделировании процесса установки МТКС эти агрегаты рассматривались как единая динамическая упругая система, в которой учитывалась и массожесткоосная структура ракетно-космической системы (РН + КК). Это позволило выработать научно-обоснованные технические решения по осуществлению установки МТКС «Энергия – Буран» на жесткие опоры стартовой системы. Проводимые при этом проектно-конструкторские разработки были направлены на то, чтобы определить наиболее оптимальные технические решения по обеспечению транспортно-установочным агрегатом технологических процессов приема ракеты в МИКе технического комплекса, се транспортирования и установки на стартовую систему СК. Для этого на основе системного подхода были выработаны рекомендации по управлению подведением торца ракеты к опорам стартовой системы с минимально возможными угловыми погрешностями и по специальному контролю за этим процессом. Исходя из условия закрытия стыка между опорами стартовой системы и переходного блока РН и непревышения при этом допустимых для МТКС нагрузок, на стреле ТУА было предложено создать специальную упругодеформирующуюся верхнюю опору, обладающую жесткостными характеристиками, соизмеримыми с соответствующими характеристиками РН. Разработка эскизного проекта модернизации ТУА ракеты Н-1 и рабочей конструкторской документации для обеспечения его работы с МТКС «Энергия – Буран», с учетом принятых рекомендаций была осуществлена КБ ПО «Новокраматорский машиностроительный завод» по ТЗ КБОМ (рис. 2.7.2). Транспортно-установочные агрегаты после завершения комплексных испытаний на космодроме Байконур и реализации выявленных замечаний успешно участвовали в технологических процессах на технических и стартовых комплексах при подготовке к пускам ракет Н-1 и МТКС «Энергия – Буран».
2.8. Средства обслуживания ракет На начальном этапе создания ракетной техники при разработке средств обслуживания ракет на технических и стартовых комплексах во многом был использован имеющийся в различных отраслях промышленности страны опыт по созданию ими аналогичного вида оборудования для промышленных и оборонных объектов. Средства обслуживания ракет в нашей стране создавались двух типов: для обслуживания ракет, в основном, в горизонтальном положении на технических комплексах и заправочных станциях и для обслуживания ракет в вертикальном положении на стартовых комплексах. Создание и развитие этих средств, как правило, определялось теми же требованиями, какие предъявлялись к созданию и развитию средств установки ракет.
Использование средств обслуживания на ТК РН, РБ, КА и на заправочных станциях отражено при описании выполнения на них технологических процессов, осуществляемых на отдельных рабочих местах и комплексных стендах ТК при испытаниях и подготовке РКН к вывозу на СК (см. главы 4 и 5 первой книги). В создании средств обслуживания для этих технологических объектов принимали участие КБОМ, ОКБ «Вымпел», КБТХМ, КБТМ, КБ «Мотор» и другие предприятия. На СК для ракет Р-1, Р-2, Р-5 средства обслуживания ракет вначале входили в состав передвижных грунтовых установщиков лафетного и портального типов (рис. 2.2.1 и 2.3.2). Позже, в связи с увеличением габаритов ракет и ужесточением требований со стороны разработчиков ракет и СК, по обеспечению доступа ко всем зонам обслуживания ракет и улучшению условий их эксплуатации, потребовалось создание отдельных агрегатов обслуживания ракет. Это привело к тому, что средства обслуживания ракет были выделены в отдельный вид технологического оборудования СК. На различных этапах развития ракетной техники в составе СК было создано и эксплуатировалось 5 основных типов агрегатов обслуживания:
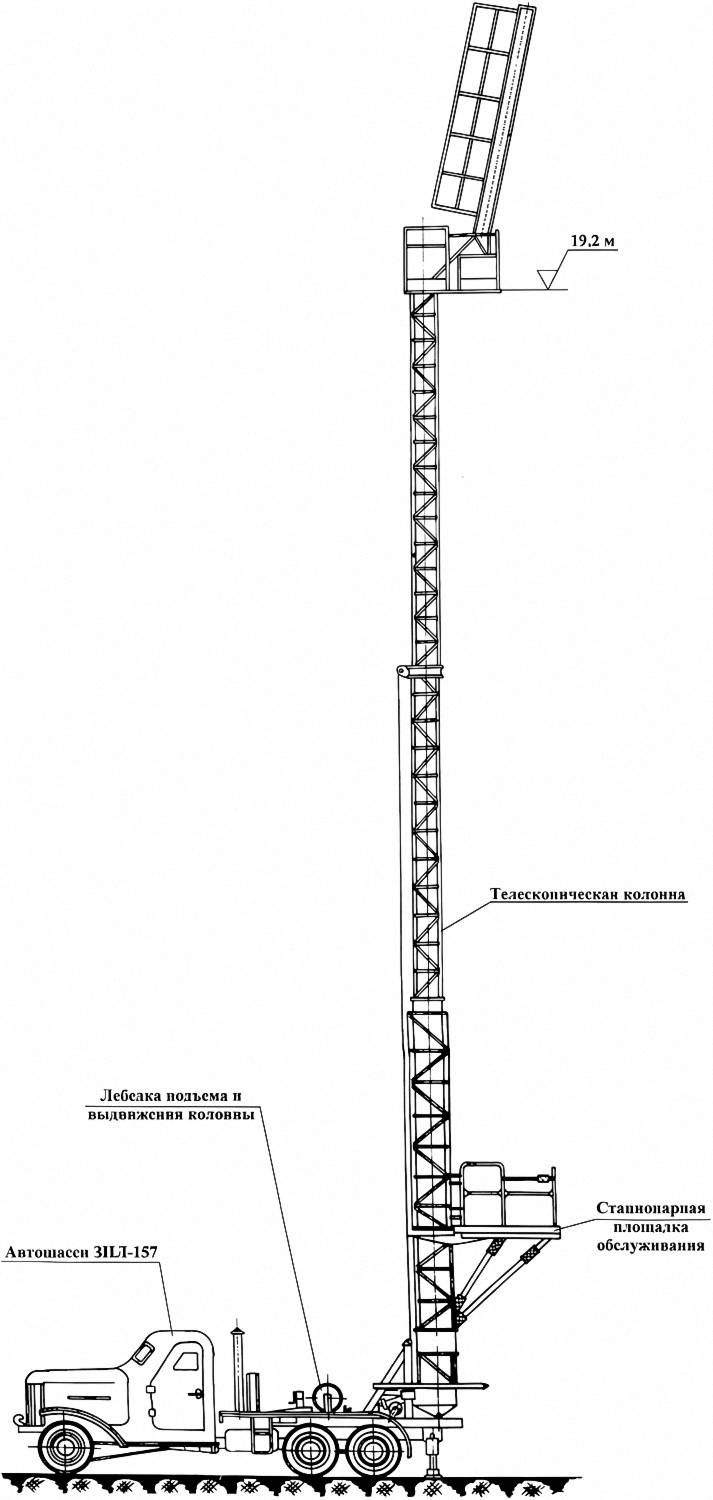
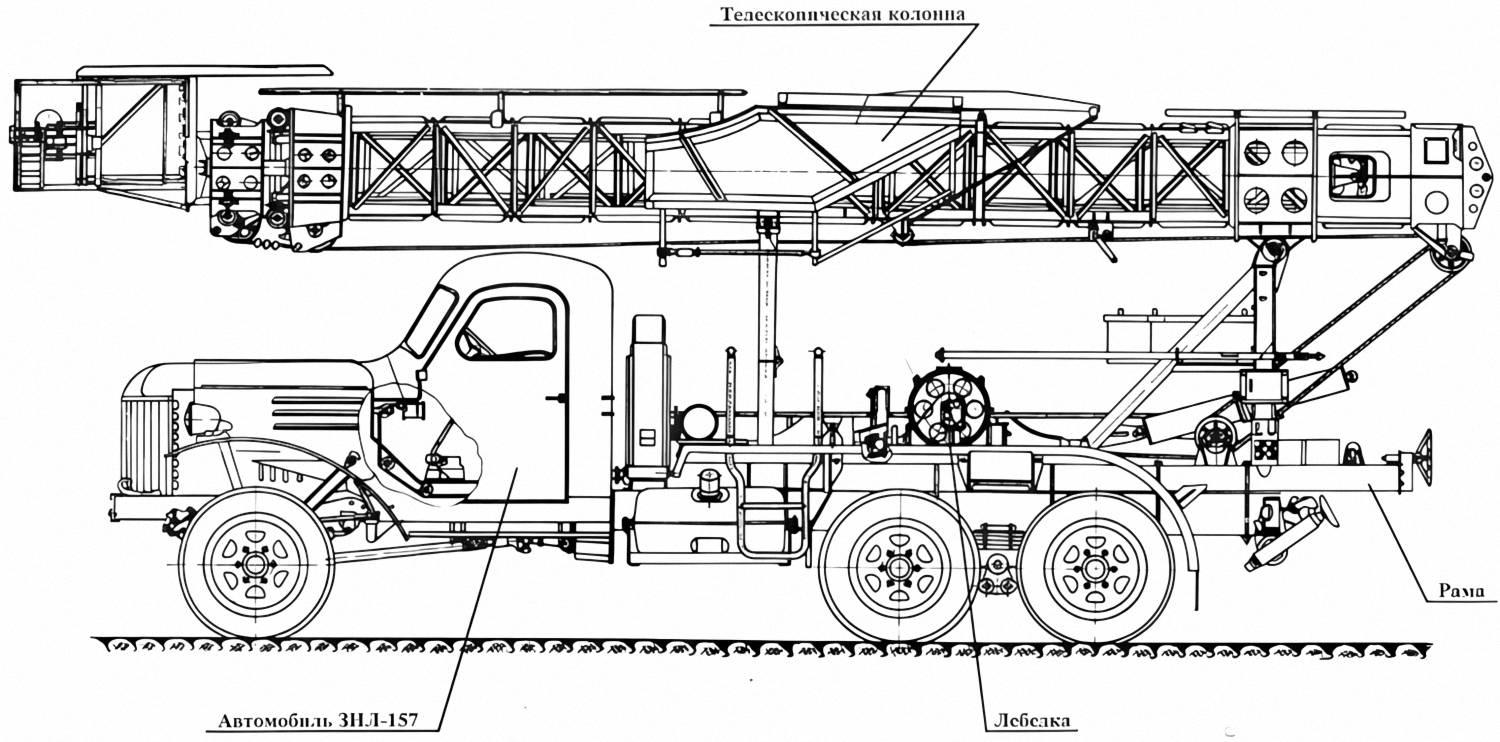
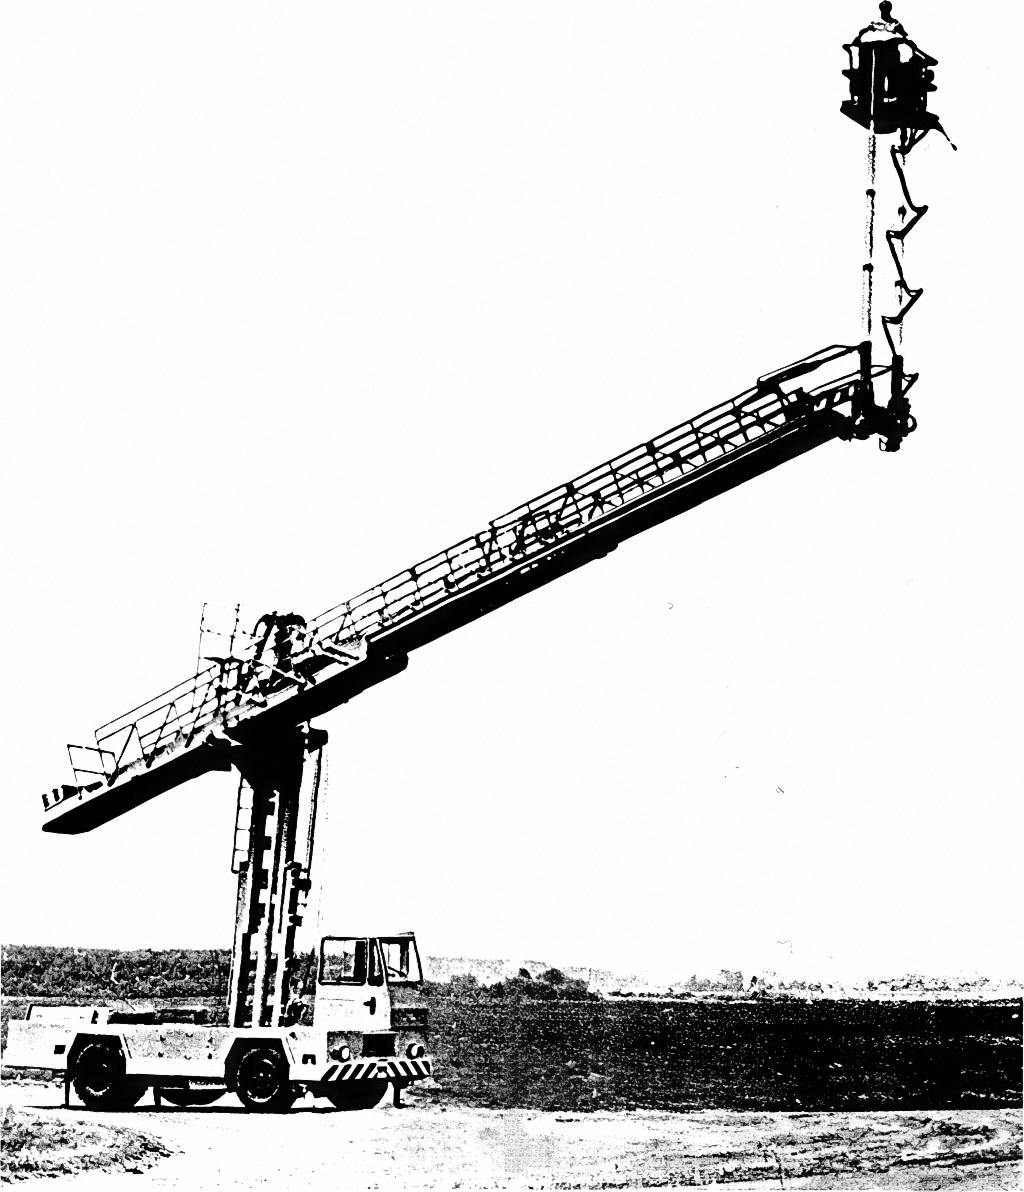
Основными разработчиками конструкторской документации этих типов средств обслуживания ракет, предназначенных для выполнения технологических работ в составе оборудования СК, были ФГУП ЦКБТМ и его бывший ленинградский филиал, ныне ФГУП «КБ Тяжмаш». Для создания отдельных агрегатов средств обслуживания ракет привлекались и друг ие предприятия. 2.8.1. Средства обслуживания типа автовышек В процессе эксплуатации ракет Р-5, Р-12, Р-14 и др. выявилась необходимость иметь в составе СК помимо установщиков также маневренные агрегаты обслуживания, способные в случае отказа каких-либо устройств обеспечить быструю доставку обслуживающего персонала к любой точке ракеты для ликвидации неисправности. Первоначально были предприняты попытки использовать для этой цели созданные для городского коммунального хозяйства серийные автоподъемники с трубчатой телескопической выдвижной колонной. Однако вследствие большой деформации этой колонны при восприятии ветровых нагрузок не исключалась опасность соударения с корпусом обслуживаемой ракеты. Эго привело к необходимости создания специальных маневренных агрегатов также с телескопическими колоннами, но с более устойчивыми и жесткими конструкциями их секций в виде пространственных решетчатых ферм. Первым созданным агрегатом такого типа была автовышка 8Т116 с максимальной высотой подъема 19,2 м (рис. 2.8.1 и 2.8.2). Она предназначалась для обслуживания ракет Р-5 и Р-5М, была смонтирована на автошасси ЗИЛ-157 и состояла из телескопической колонны с площадками, лебедки подъема и выдвижения колонны, а также рамы со смонтированным на ней оборудованием.
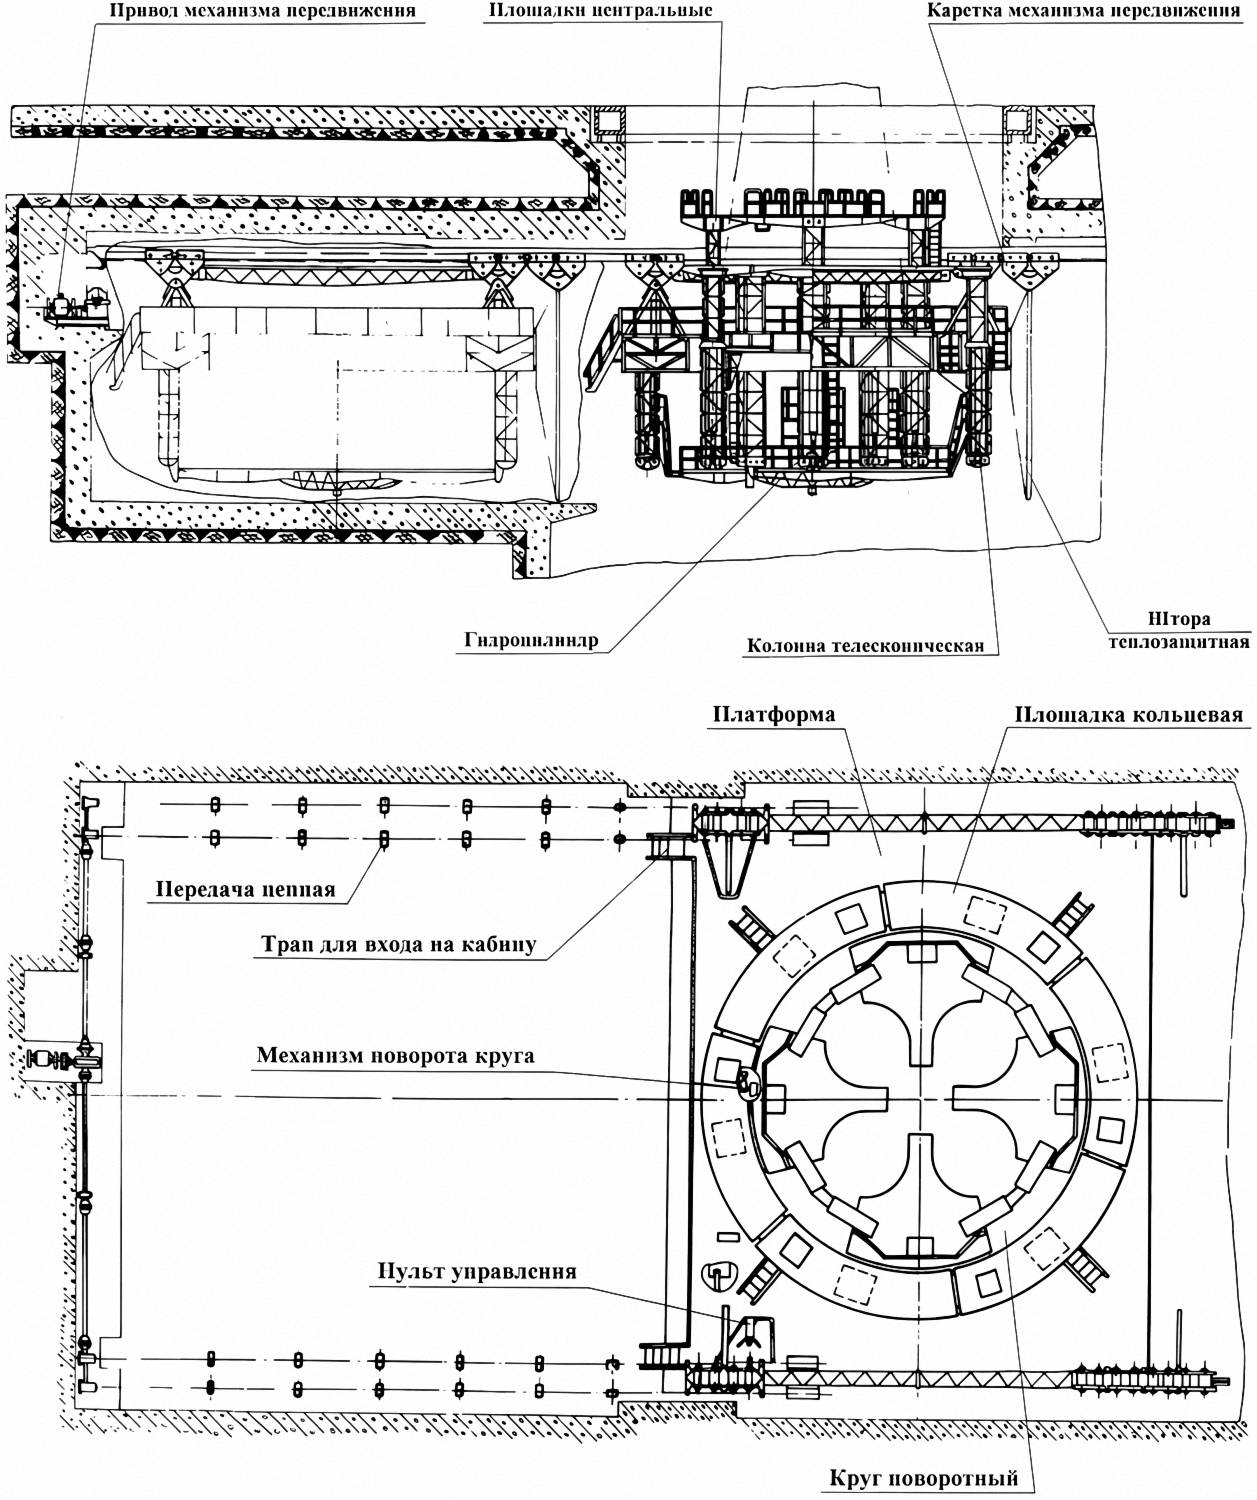
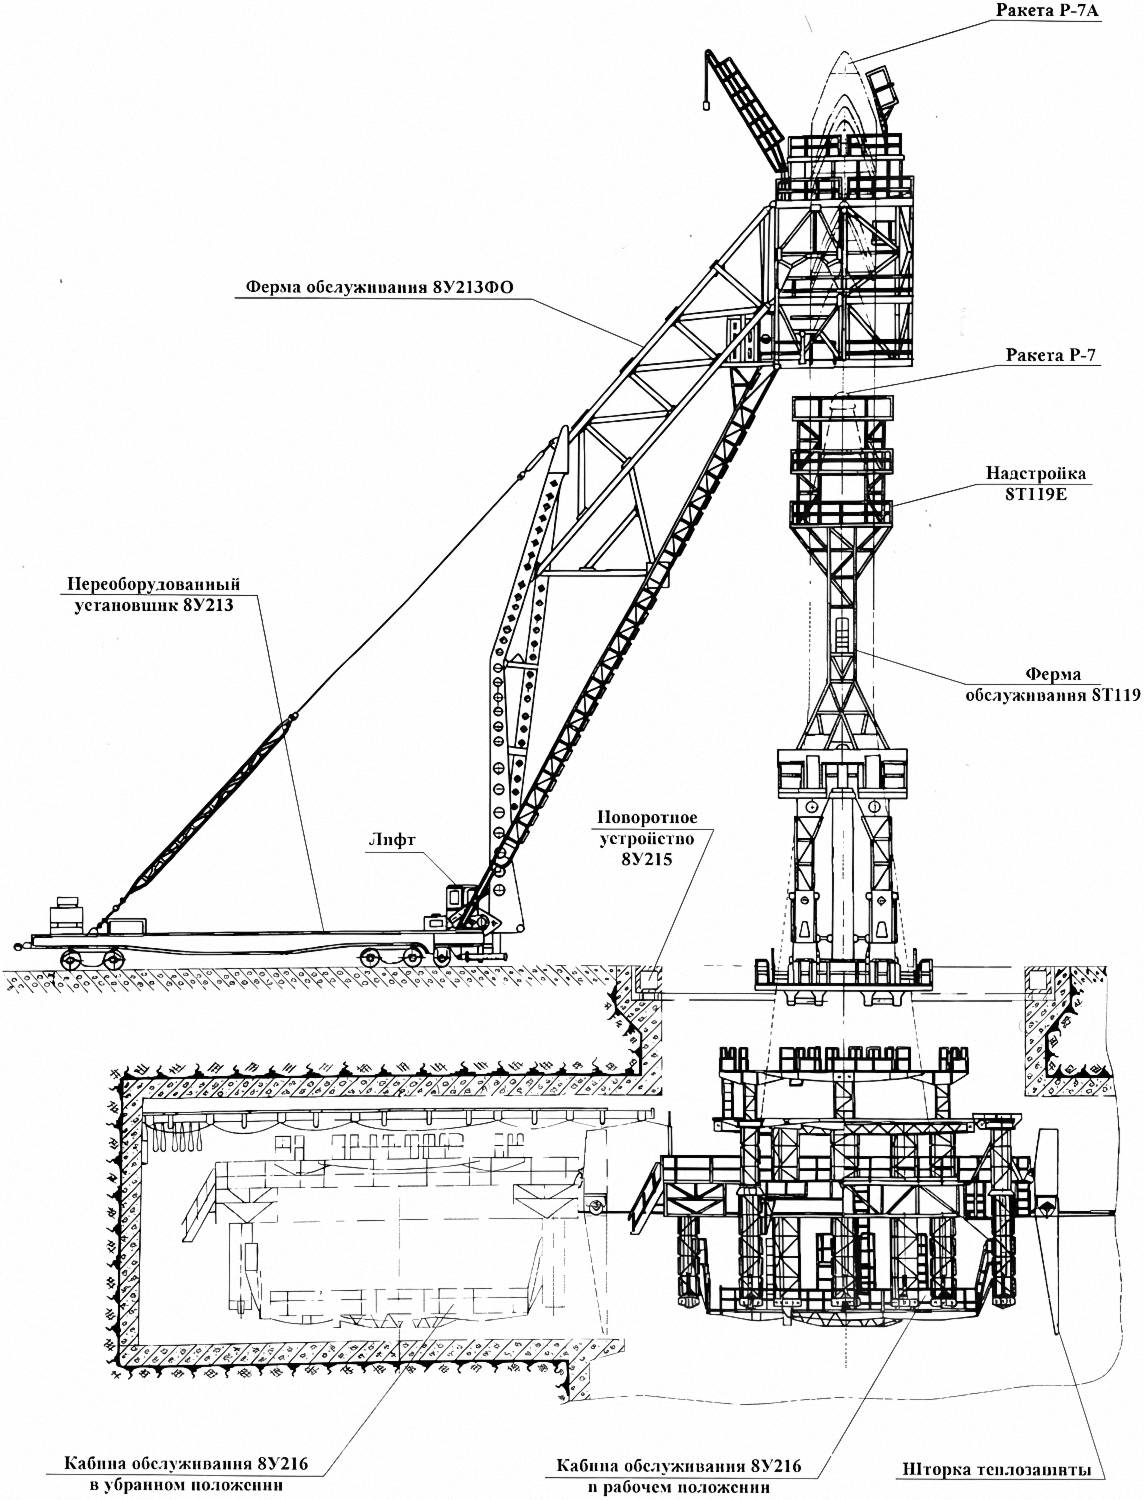
Подъем в вертикальное положение телескопической колонны и выдвижение трех ее секций с площадками обслуживания выполнялись специальным механизмом подъема с канатной лебедкой, работа которого осуществлялась при использовании коробки отбора мощности автошасси. Для работы с ракетой автовышка выставлялась на стартовой площадке на двух винтовых опорах. Позже эта вышка была доработана для обеспечения обслуживания ракет Р-12 и Р-14, которая, в основном, заключалась в том, что на верхней площадке были сделаны надстройки соответствующей высоты. Кроме того, были созданы работающие на тех же принципах новые автовышки – 8Т144 и 8Т177, предназначенные для обслуживания на СК ракет Р-14 и Р-16. 2.8.2. Фермы и кабины обслуживания При создании стационарных СК, особенно комплексов космического назначения, появилась необходимость создания более сложных средств обслуживания ракет, на которые дополнительно возлагалась задача размещения на их металлоконструкциях и площадках гидравлические и газовые коммуникации других агрегатов СК и подвода их к местам стыковки с ракетой, а также размещения отдельных элементов средств прицеливания ракеты. Впервые такие агрегаты были созданы для обслуживания ракеты Р-7 на СК. Они состояли из фермы обслуживания (8Т119), предназначенной для обслуживания средней и верхней частей ракеты, и кабины обслуживания (8У216), предназначенной для обслуживания ее заглубленной и торцевой частей. Агрегат 8Т119 был выполнен в виде двух ферм, шарнирно закрепленных и диаметрально расположенных на поворотном устройстве стартовой системы и несущих на себе четыре яруса площадок обслуживания. В нерабочем положении обе фермы находились в опущенном горизонтальном положении. Подъем ферм в рабочее, вертикальное положение (для обслуживания ракеты) и опускание в нерабочее положение осуществлялись гидродомкратами. Каждая ферма состояла из несущей конструкции; нижней, средней и верхней площадок; опорного узла; гидросистемы подъема фермы в вертикальное положение и пульта управления. Доступ обслуживающего персонала на площадки обслуживания осуществлялся по трапам и лестницам, расположенным на несущей конструкции. Кабина обслуживания 8У216 была выполнена в виде прямоугольной платформы, подвешенной на четырех каретках к монорельсовым путям и перемещающейся с помощью цепной передачи.
На платформе были смонтированы на телескопических колоннах центральная и кольцевая выдвижные площадки обслуживания. Кабина в нерабочем положении размещалась в специальной боковой нише стартового сооружения. Ее защита от воздействия газовой струи при пуске ракеты обеспечивалась закрепленным на ней подвижным термоизоляционным щитом. В рабочее положение кабина выдвигалась из ниши и закреплялась под ракетой (рис. 2.8.3).
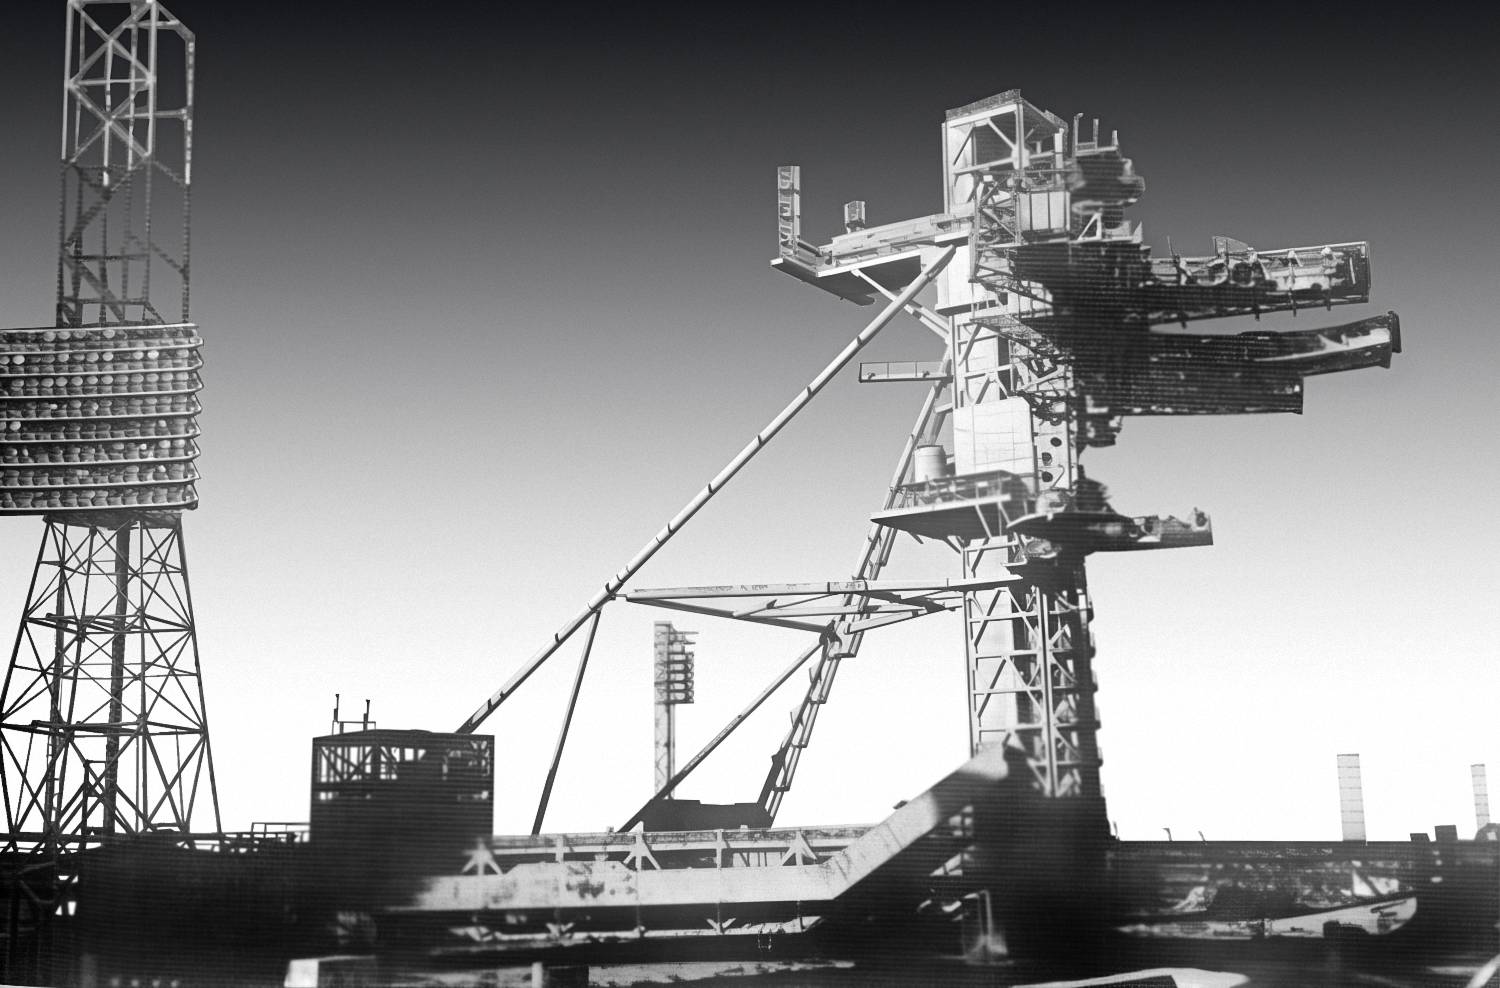
В дальнейшем, в связи с увеличением высоты модификаций ракеты Р-7А, на агрегате 8Т119 были сделаны надстройки (8Т119Е), а позже для обслуживания верхних ступеней модификаций этой ракеты был переоборудован и использовался установщик этой ракеты 8У213, получивший индекс 8У213ФО (рис. 2.8.4). Позднее для обслуживания этих ракет на основе конструктивных схем первых агрегатов были созданы агрегаты 8Т0119 и 8У0216, отличающиеся от прототипов более совершенным конструктивным решением ряда основных узлов. В процессе эксплуатации этих агрегатов были выявлены их недостатки, ряд неудобств и значительные затраты времени на их подготовку к работе с ракетой. Поэтому были разработаны более совершенные агрегаты: 11Т11, заменивший агрегат 8Т0119, и 11Т11П1, заменивший агрегаты 8Т119 и 8У213ФО. Эти агрегаты в отличие от своих прототипов имели металлоконструкции в виде вертикально установленных (в рабочем положении) решетчатых ферм квадратного сечения, на которых были размещены несущие площадки, обеспечивающие обслуживание 11-и зон ракеты. Внутри ферм были смонтированы грузоподъемные лифты для доставки обслуживающего персонала и грузов ко всем зонам обслуживания ракеты. Каждый агрегат на космодроме Байконур был оснащен средствами, обеспечивающими посадку космонавтов в космические корабли, и имел другие усовершенствования. Ферма 11Т11П1 показана на рис. 2.8.5.
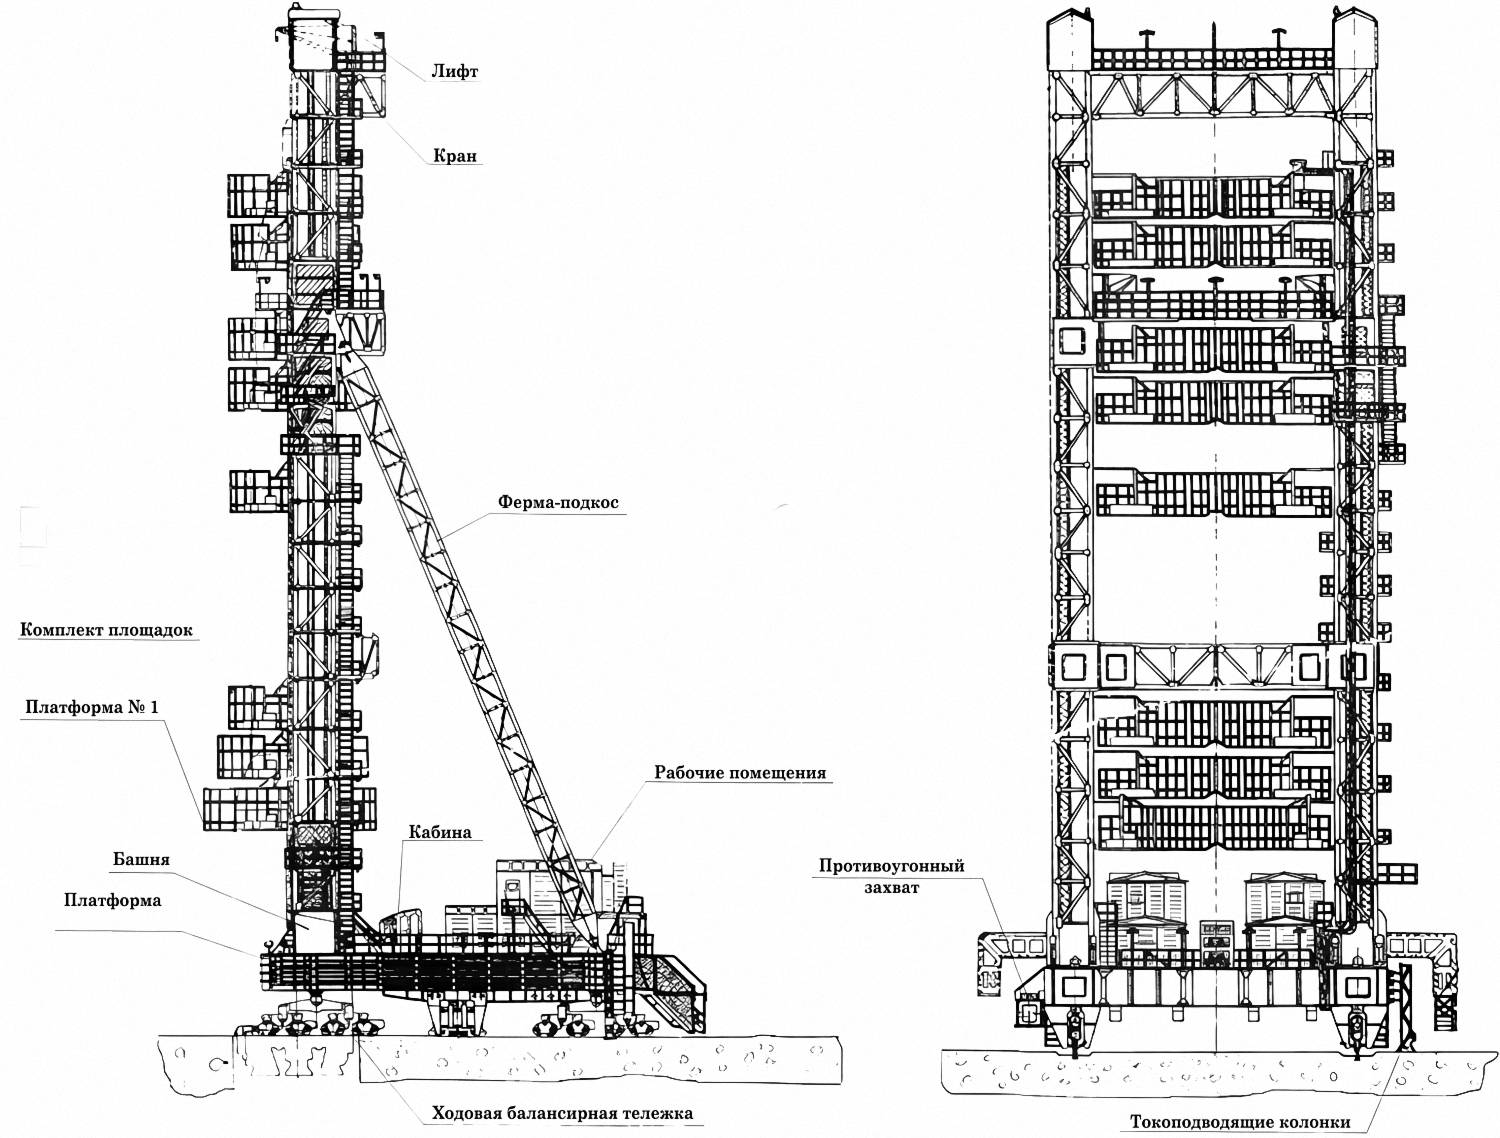
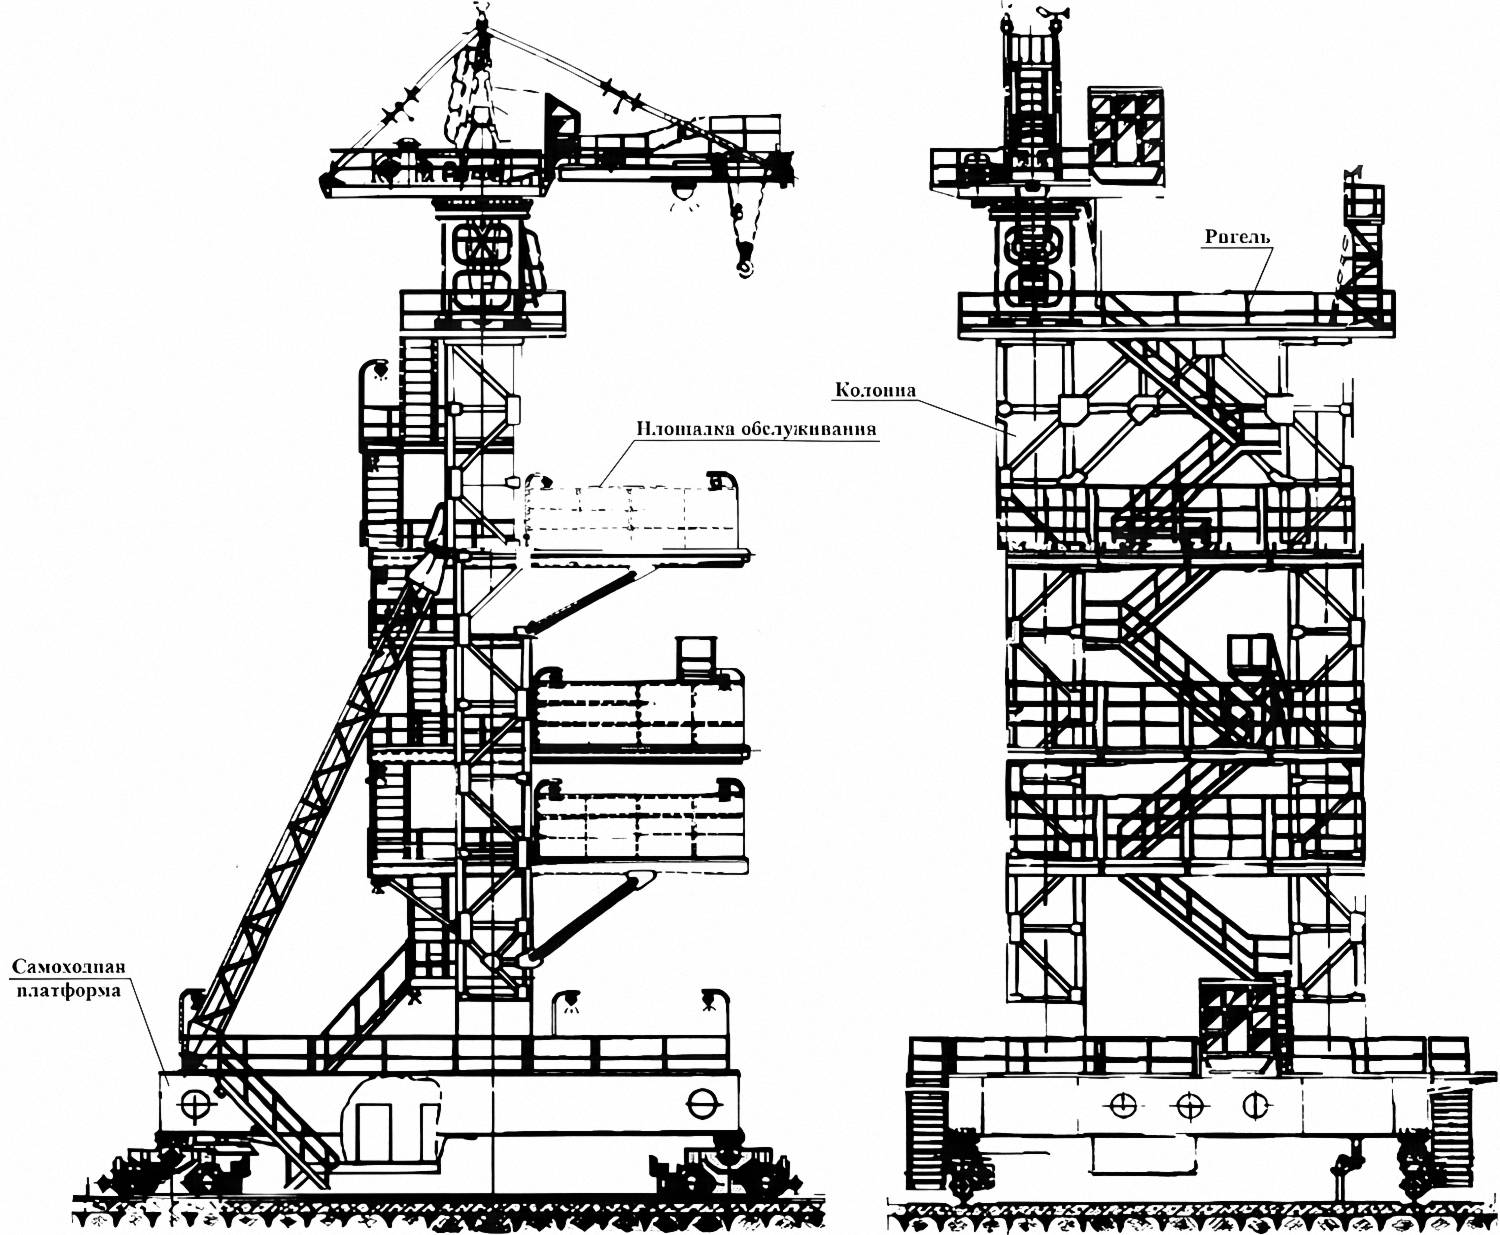
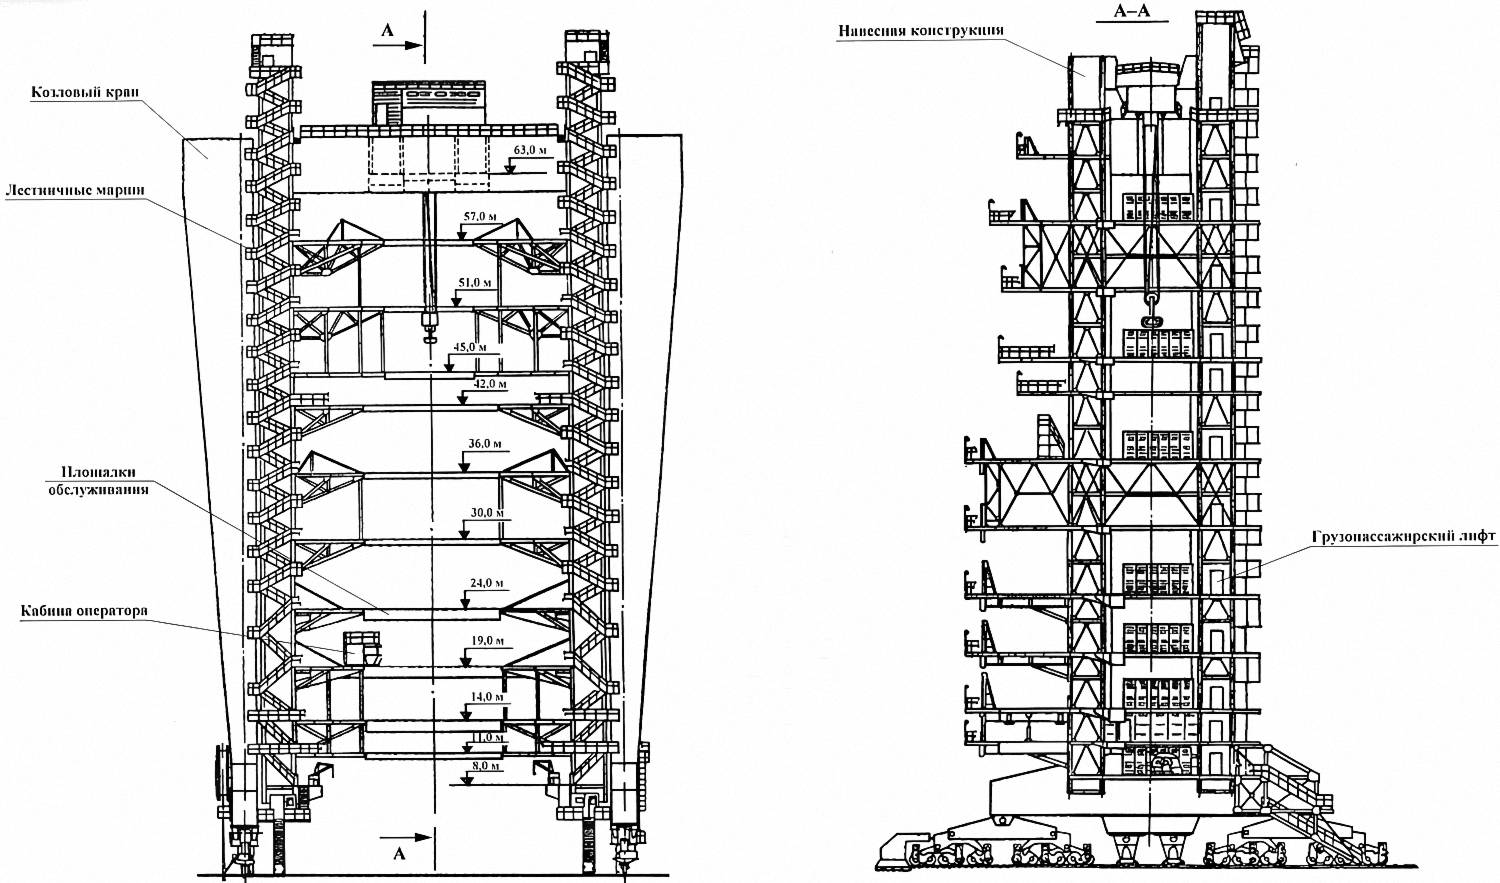
При разработке конструкции кабины обслуживания 8У0216 был учтен опыт эксплуатации агрегата 8У216, в связи с чем были осуществлены меры по защите металлоконструкций и механизмов кабины от возможных проливов на них жидкого кислорода. Механизм передвижения кабины вместо подвесного со стандартным цепным приводом был выполнен самоходным. Кабина перемещалась по рельсовым путям, проложенным на балках в стартовом сооружении. Существенно была изменена конструкция площадок обслуживания. Число нижних зон обслуживания ракеты увеличилось с двух до трех. Многолетняя эксплуатация на СК ферм и кабин обслуживания показала надежность их работы и правильность принятых конструктивных решений. Эти агрегаты в составе оборудования СК по настоящее время используются в работах по подготовке к пускам ракет «Союз», «Молния» и «Союз-2». 2.8.3. Передвижные башни обслуживания Большие габариты космических ракет тяжелого класса, более жесткие требования к подготовке их к пуску привели к необходимости размещения на агрегатах обслуживания ракет разнообразных элементов технологического оборудования других агрегатов СК и улучшения условий эксплуатации этих агрегатов и размещаемого на них оборудования. Однако для некоторых ракет одним из факторов, определяющих конструктивное построение агрегатов обслуживания, был значительный снос ракет на начальном этапе их полета (горизонтальное смещение вертикальной оси ракеты). Чтобы исключить непосредственное воздействие на агрегаты обслуживания всех параметров газовых струй двигателей ракеты при ее пуске, было решено создать поворотные и отъезжающие агрегаты, перемещаемые перед пуском ракет на безопасное расстояние по железнодорожным путям. Весовые характеристики таких агрегатов не лимитировались, что давало возможность оснащать их разнообразными конструкциями, механизмами и устройствами, обеспечивающими наиболее благоприятные условия обслуживающему персоналу для работы с ракетами. Передвижные башни обслуживания также создавались и для экспериментальных СК, предназначенных для отработки газодинамики пуска ракет как тяжелого, так и более легкого класса. Некоторые конструкции башен обслуживания были использованы на СК для обеспечения проведения технологических процессов при подготовке к пуску серийных космических ракет. 2.8.3.1. Башня обслуживания ракеты «Протон» Одним из первых перемещаемых по рельсовым путям агрегатов была башня обслуживания, созданная в середине 60-х годов прошлого столетия в составе СК. предназначенная для обслуживания ракеты УР-500 тяжелого класса. Этот агрегат обслуживания, получивший индекс 8Т185, был выполнен в виде башни, отъезжающей по рельсовым путям с колеей 17 м. Она состояла из двух решетчатого типа колонн, связанных между собой тремя ригелями и подпираемых подкосами. Между колоннами располагались 5 ярусов площадок обслуживания. Внутри колонн были смонтированы грузопассажирские лифты грузоподъемностью 500 кг каждый. Колонны опирались на платформу, стоящую па двух продольных и двух поперечных балок. Передвигался агрегат самоходом на четырех балансирных тележках, каждая из которых имела 8 колес. Для удержания башни обслуживания от сноса ветром в ее конструкции были предусмотрены противоугонные захваты. Управление механизмом передвижения агрегата и противоугонными захватами производилось с центрального пульта управления, размещенного в кабине на платформе. На агрегате был применен многодвигательный (16 электромоторов) привод механизма передвижения, работающий на постоянном токе, что обеспечивало плавное трогание с места и остановку агрегата, плавное регулирование скорости передвижения в диапазоне от 2 до 16 м/мин при поддержании заданной скорости вне зависимости от величины и направления действия ветровой нагрузки на агрегат. Площадки кругового обслуживания были выполнены в виде стационарно смонтированных на колоннах оснований и шарнирно прикрепленных к ним разводимых в горизонтальной плоскости фартуков.
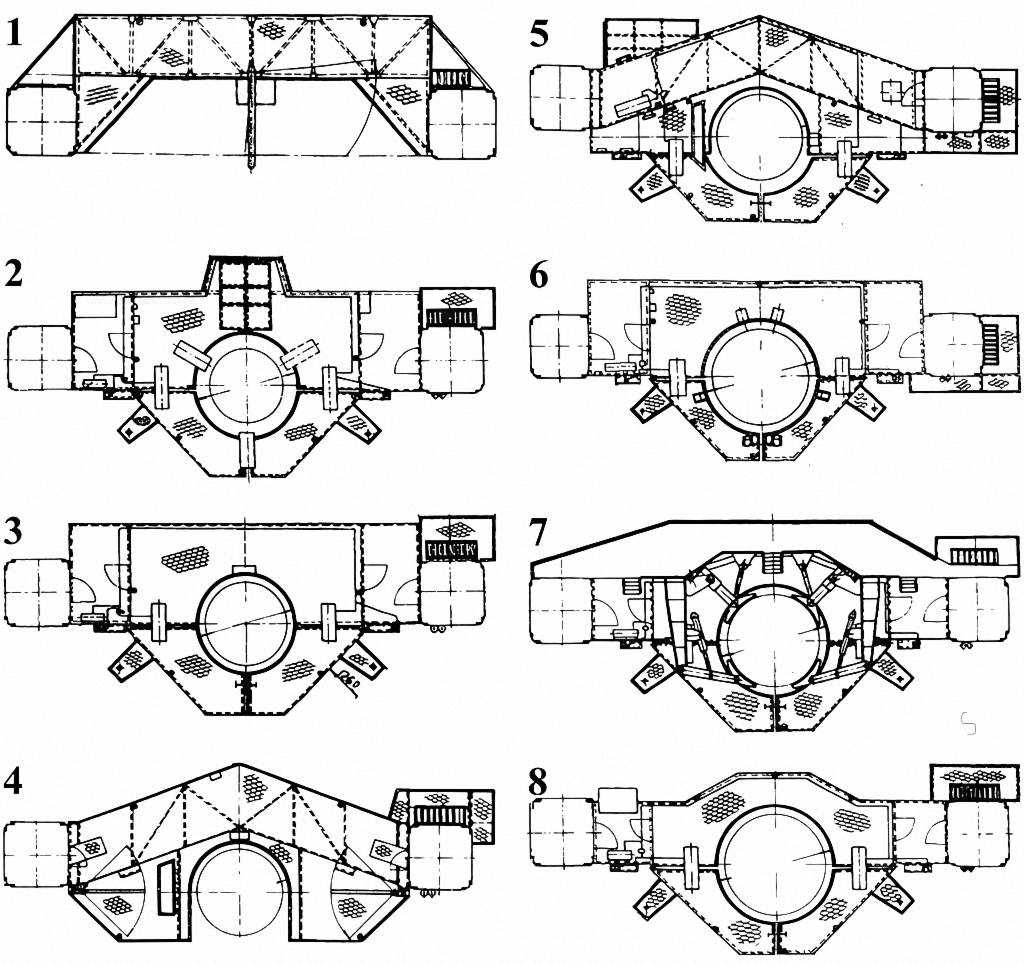
Механизм разведения фартуков (автономный для каждой площадки) состоял из насосной станции и гидроцилиндров разведения фартуков. Для фиксации фартуков в сведенном состоянии на них были установлены винтовые стяжки. Управление разведением и сведением всех фартуков одновременно производилось с центрального пульта управления, размещенного на платформе, а каждой пары фартуков – с местного пульта, расположенного на каждой площадке. По внешнему контуру площадок были установлены ветрозащитные щиты, а по внутреннему – перила и отбортовки по низу. Площадки отличались одна от другой конфигурацией и размерами внутреннего проема по форме периметра ракеты на обслуживаемом уровне. Во избежание соударения ракеты с площадками из-за неточности изготовления и монтажа и при колебаниях от ветровых нагрузок между контуром ракеты и площадками были предусмотрены зазоры не менее 300 мм. Для доступа к высоко расположенным местам обслуживания на площадках имелся набор специальных подставок.
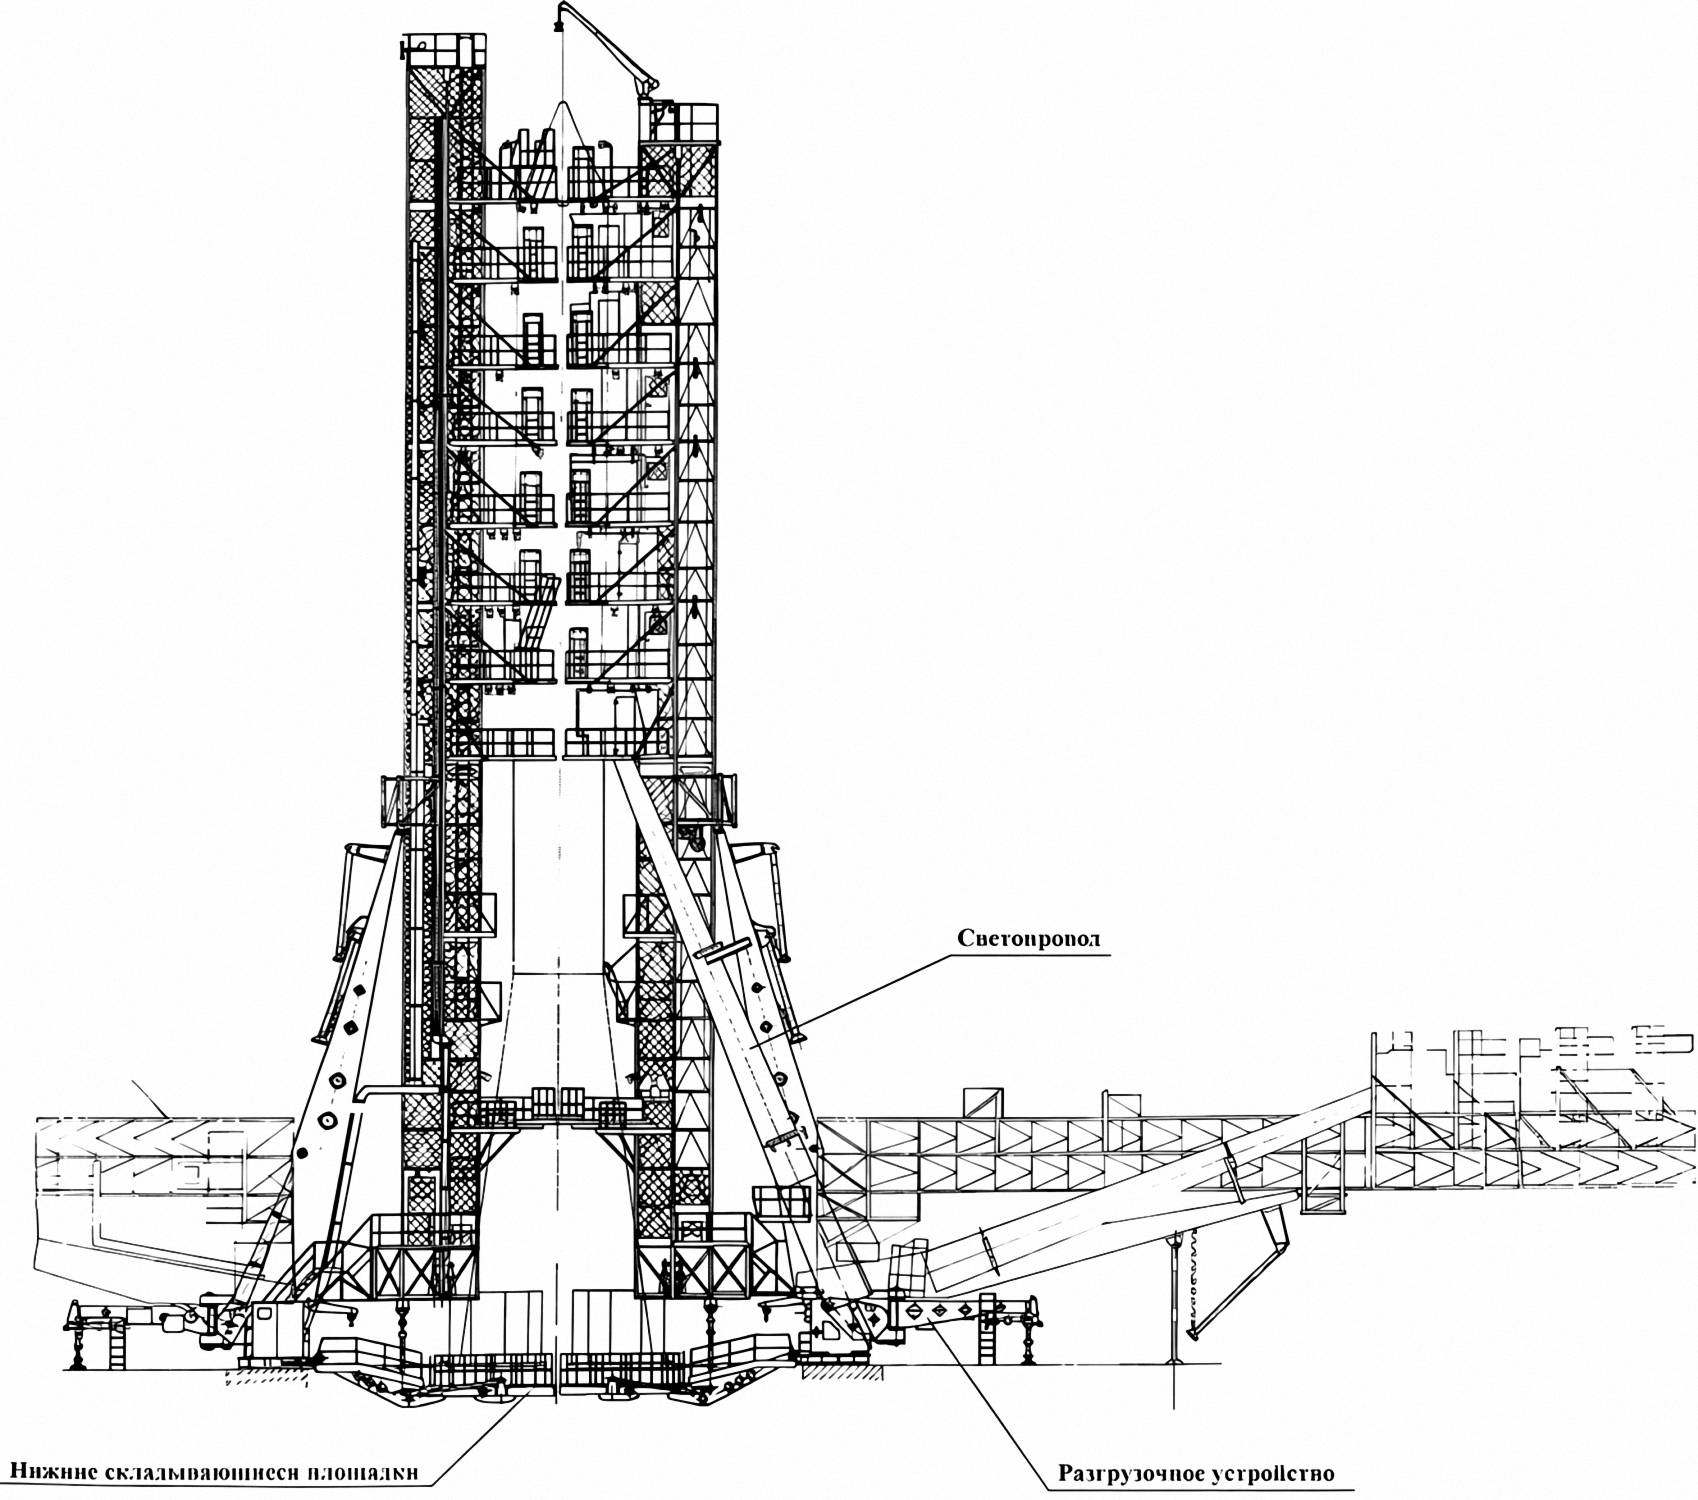
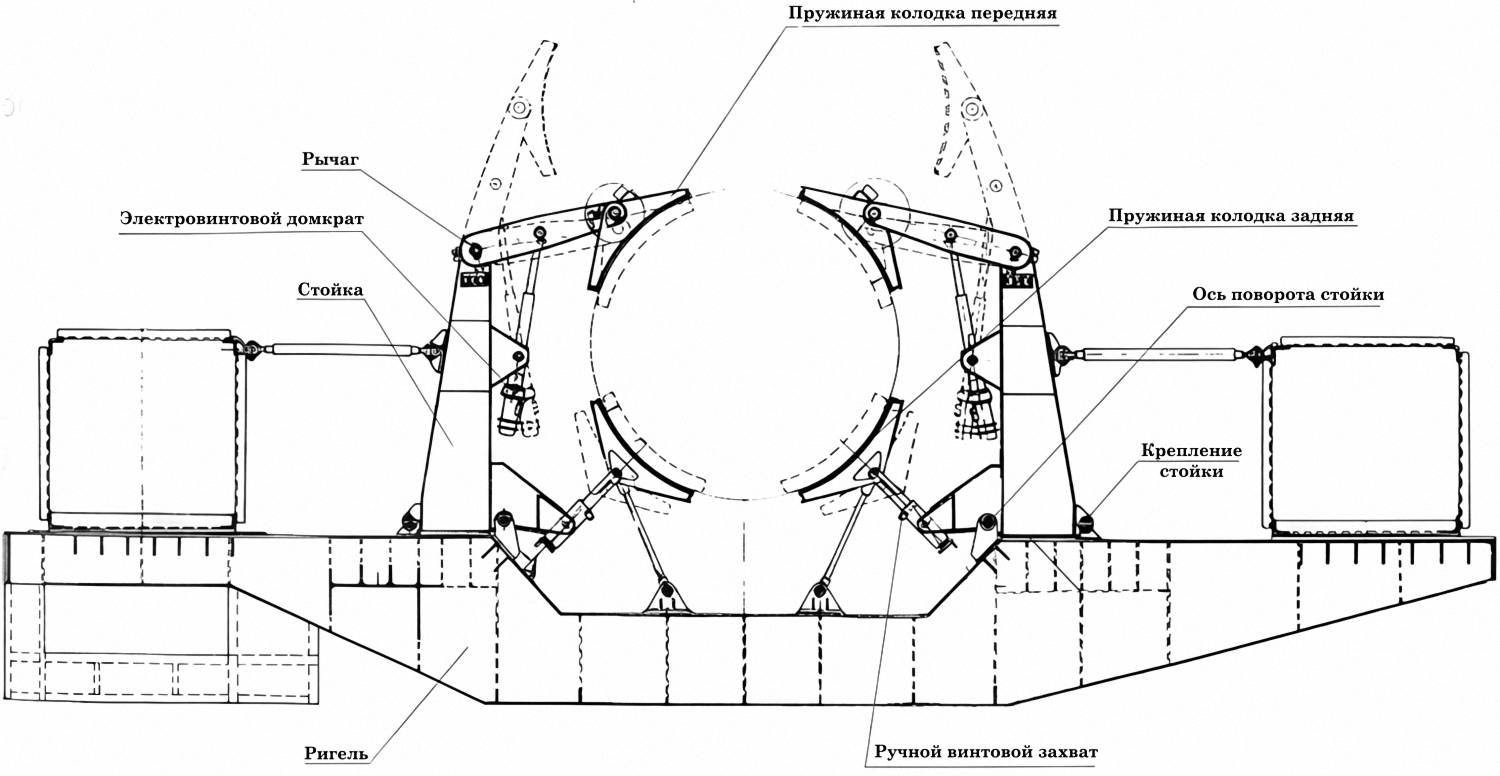
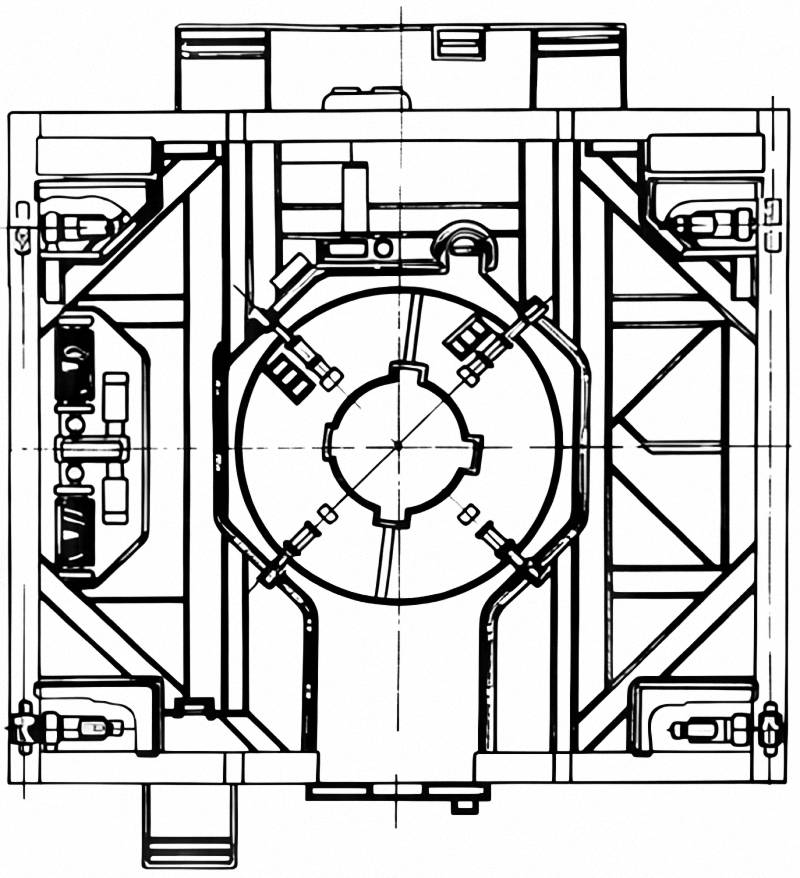
При доработке агрегата для обслуживания ракеты «Протон-К» с головным блоком Л-1 (рис. 2.8.6) потребовалось разместить на нем коммуникации и элементы стыковки с ракетой многих систем: заправки жидким кислородом, обеспечения температурного режима – жидкостной (ЖСОТР) и воздушной (ВСОТР), технологической зашиты от огня и пожаротушения, слива из заправочных коммуникаций остатков компонентов топлива, заправки головного блока сжатым воздухом, а также свыше 10 подсистем управления указанными выше системами. В связи со значительным увеличением высоты ракеты с новым головным блоком и появлением новых зон и мест обслуживания на колоннах агрегата были смонтированы три новые площадки (№ 6, 7, 8) на уровнях 41,1, 46,9 и 49,9 м, а площадка № 5 перенесена выше, на уровень 38,3 м (рис. 2.8.7). Это привело к необходимости переноса среднего и верхнего ригелей, соединяющих колонны. На площадках № 6, 7, 8, на балконе и основной платформе были предусмотрены места и помещения для размещения указанных систем и подсистем. Их коммуникации проложили частично по колоннам, частично по подкосам агрегата. Для защиты персонала и конструкций от паров и возможных проливов жидкого кислорода были проведены необходимые доработки агрегата. Для удержания от раскачивания ветром возросшей по габаритам и подветренной площади ракеты был разработан и смонтирован выше площадки № 4 ветровой захват (рис. 2.8.8) на дополнительно установленном ригеле.
В ходе доработок площадки обслуживания были оборудованы сменными средствами обслуживания, предназначенных для обеспечения доступа к новым местам обслуживания, а также уделено внимание приданию центральному вырезу в площадках размеров и конфигурации, удобных и безопасных для обслуживающего персонала при работе с различными головными блоками. Агрегат оборудовали дополнительными грузоподъемными средствами – стреловыми кранами грузоподъемностью 0,5 и 5 т. В связи с увеличением нагрузки на ходовые колеса и рельсы полностью был заменен механизм передвижения агрегата. Вместо четырех балансирующих тележек по восемь колес на каждой были поставлены также 4 тележки, с 12 колесами на каждой, т.е. механизм передвижения башни стал иметь 48 колес. В нерабочем положении ферма обслуживания размещалась и закреплялась на расстоянии порядка 300 м от центра стартового сооружения. Вдоль рельсового пути агрегата на СК была смонтирована эстакада, предназначенная для размещения кабелей, обеспечивающих электропитание агрегата в процессах его подвода (отвода) к стартовому сооружению и подготовки ракеты к пуску. Для обеспечения в заданное время гарантированного отвода агрегата от ракеты на безопасное расстояние в случае перерыва в подаче электроэнергии на башню обслуживания, в качестве дублирующего механизма передвижения в конце пути отвода агрегата стационарно смонтирована тяговая канатная лебедка. По сравнению с ранее созданными агрегатами обслуживания башня 8Т185 имела ряд неоспоримых достоинств:
Созданные башни обслуживания 8Т185 по настоящее время успешно обеспечивают на СК выполнение заданных им технологических процессов по подготовке к пуску РН «Протон-К» и «Протон-М» с КА различного назначения. 2.8.3.2. Башня обслуживания ракеты УР-100 Почти одновременно с разработкой башни обслуживания ракеты УР-500 для экспериментального наземного СК, предназначенного для летно-конструкторской отработки пуска ракеты УР-100, в его составе была создана более простая и менее металлоемкая башня обслуживания этой ракеты (15Т26), перемещающаяся на стартовой площадке по рельсовым путям (рис. 2.8.9). Этот агрегат был выполнен в виде двух решетчатых колонн прямоугольного сечения, связанных верхним ригелем и размещенных на самоходной платформе. Между колоннами было установлено шесть ярусов площадок с откидными фартуками и ветрозащитными устройствами, обеспечивающими круговое обслуживание ракеты, находящейся на пусковом столе.
Для доступа обслуживающего персонала на площадки обслуживания на агрегате имелись трапы и лестницы. 2.8.3.3. Башня обслуживания ракеты 63С1
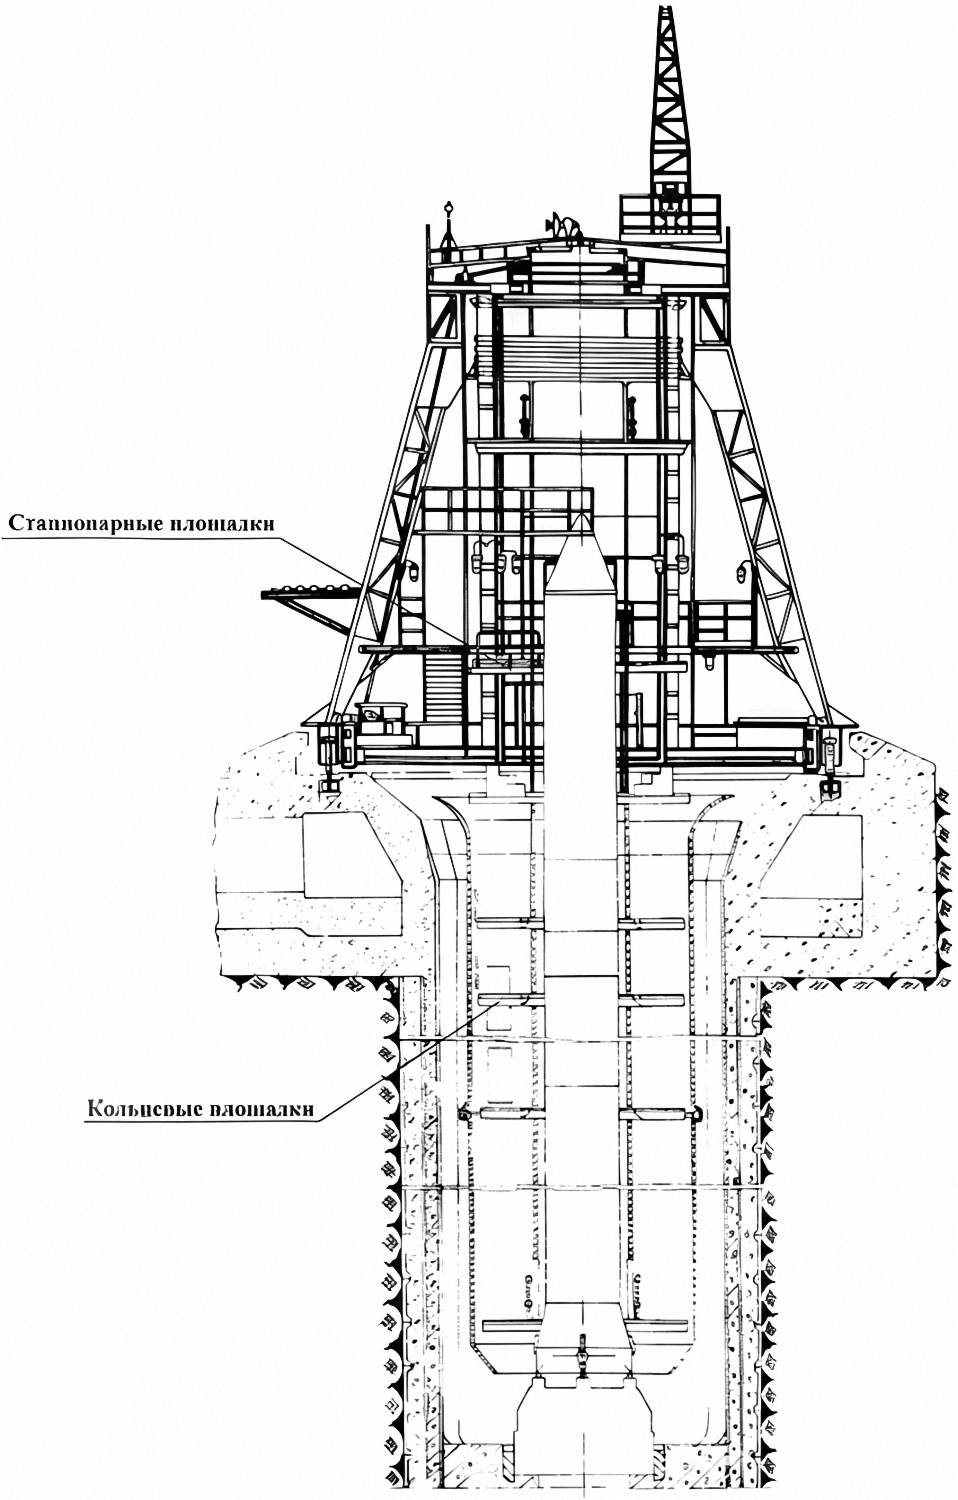
Как уже отмечалось, обслуживание ракет и пусковых устройств, находящихся в ШПУ, обеспечивалось с помощью использования площадок обслуживания, опускаемых в стволы шахтных сооружений установщиками ракет или кранами. Однако для обслуживания как заглубленной, так и выступающей из шахты частей двухступенчатой космической ракеты 63С1, предназначенной для запуска КА легкого класса из ШПУ, и для защиты се и шахтного стартового сооружения от атмосферного и температурного воздействий при подготовке ракеты к пуску, в 60-х годах был создан передвигающийся по рельсовым путям агрегат обслуживания башенного типа 11Т12. Он был выполнен в виде самоходной пространственной ферменной конструкции, защищенной снаружи стальным листом. Внутри агрегата было смонтировано 3 яруса стационарных площадок для обслуживания выступающей части ракеты и 6 кольцевых площадок, предназначенных для обслуживания нижней части ракеты, опускаемых в шахту на канатах специальным подъемным механизмом (рис. 2.8.10). Агрегат был оборудован:
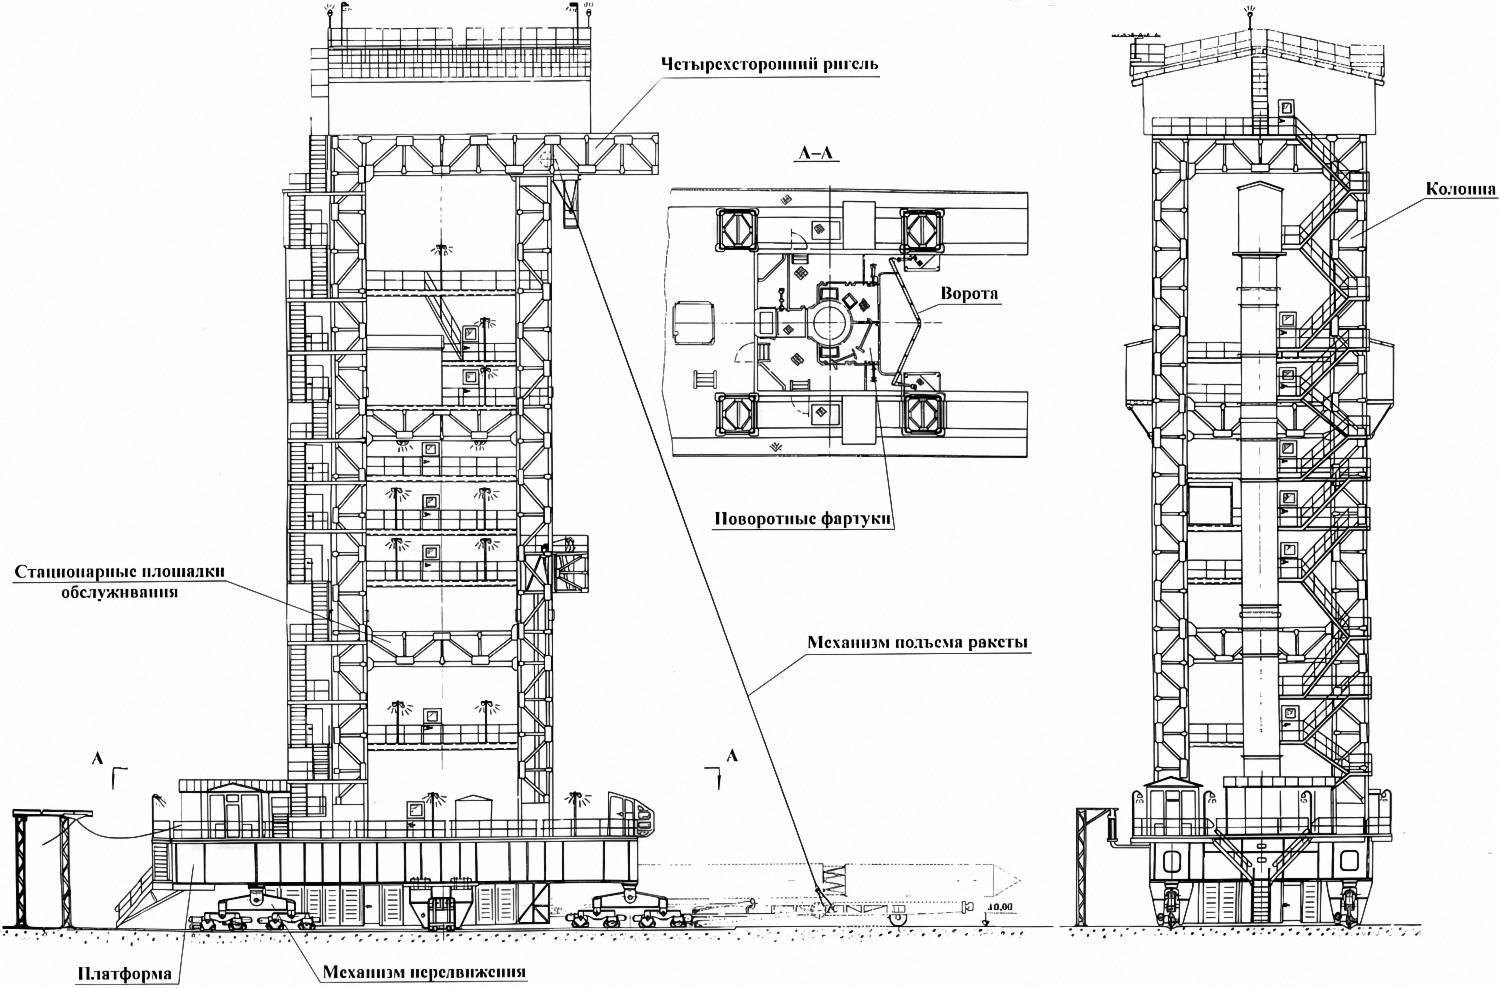
Управление всеми механизмами агрегата производилось с центрального пульта управления. Подвод электропитания осуществлялся по гибкому кабелю. В нерабочем положении агрегат находился на расстоянии порядка 60 м от шахтного сооружения. 2.8.3.4. Башня обслуживания СК «Радуга» Для наземного стационарного СК «Радуга», созданного для запуска КА легкого класса ракетой Р-12, в начале 70-х годов была разработана передвигающаяся по рельсовым путям стартовой площадки башня обслуживания, предназначенная для подъема в вертикальное положение транспортной тележки с ракетой и для установки ее на пусковой стол; обслуживания ракеты, находящейся на пусковом столе, и защиты ее от атмосферного влияния при подготовке к пуску. Этому агрегату был присвоен индекс 11У210. Агрегат 11У210 выполнен в виде отъезжающей по рельсовым путям самоходной башни (рис. 2.8.11), состоящей из 4-х колонн решетчатого типа, установленных на платформе.
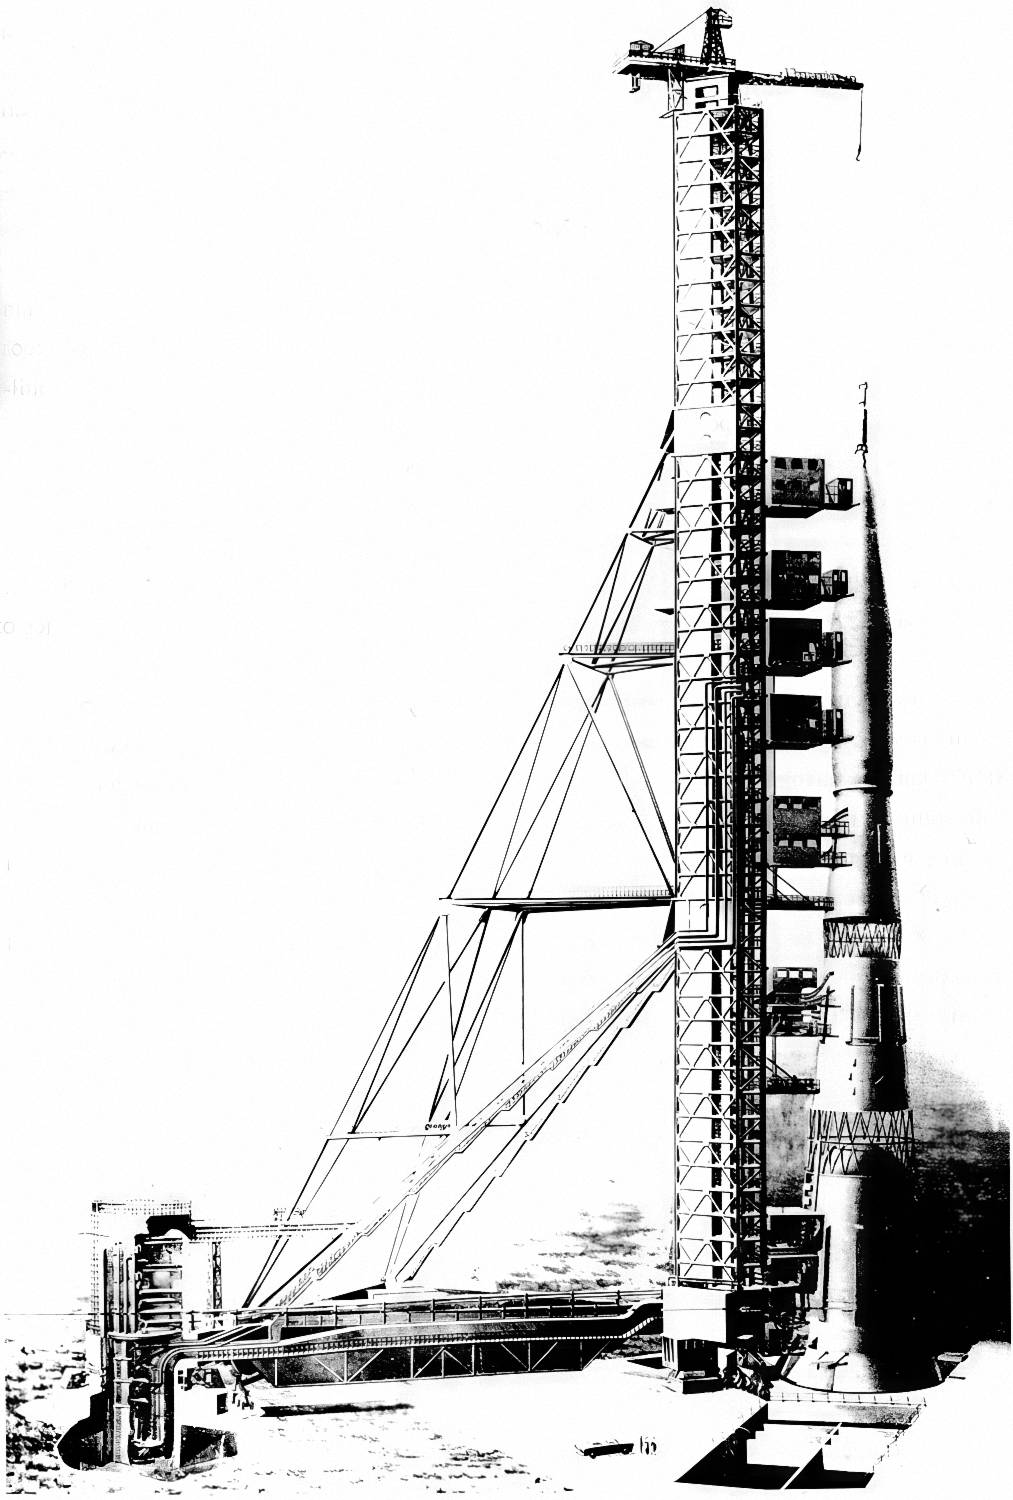
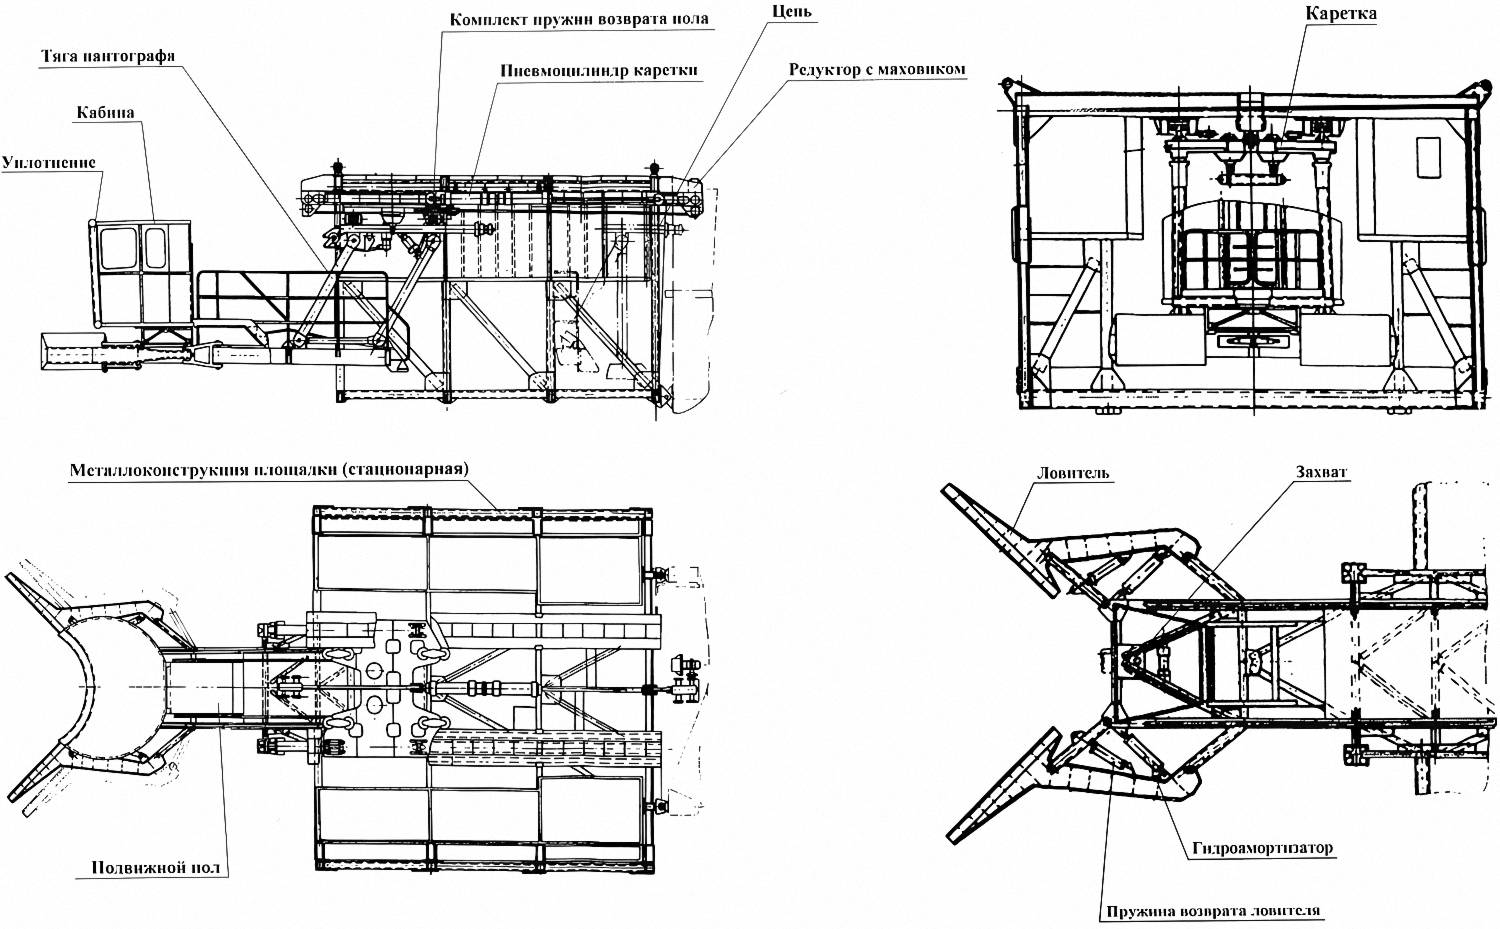
Колонны башни соединены на трех уровнях трехсторонними (на боковых и задней стенках) ригелями и одним четырехсторонним – в верхнем сечении. Между колоннами с трех сторон башня защищена стальными листами. На передней стенке башни по всей высоте сделан проем для пропуска ракеты при установке ее на стол и отводе башни перед стартом. В период предстартового обслуживания ракеты и при хранении агрегата проем закрывается воротами. Внутри башни на 7 уровнях устроены стационарные площадки обслуживания. На верху башни в специальном отсеке смонтирован мостовой кран грузоподъемностью 5 т, предназначенный для съема обтекателей головной части, а также для проведения ремонтных работ в период регламентного обслуживания. На башне размещен механизм подъема в вертикальное положение тележки с ракетой. Для доставки персонала на все уровни обслуживания предусмотрены грузопассажирский лифт грузоподъемностью 500 кг и аварийный трап. Механизм передвижения выполнен в виде 4-х самоходных балансирных тележек по 8 колес в каждой, снабженных приводом на каждую пару колес. Электропривод башни аналогичен электроприводу агрегата 8Т185 и выполнен по схеме генератор – двигатель. Основные элементы металлоконструкции, решетчатые колонны башни размером 2x2 м, а также соединяющие их ригели, выполнены сварными в виде транспортабельных по железной дороге секций, соединяемых при монтаже сваркой. Ворота на передней стенке башни (двухстворчатые, распашного типа) состояли из трех самостоятельных секций. Площадки обслуживания для обеспечения пропуска тележки с ракетой при подъеме или опускании, а также при отъезде агрегата перед пуском ракеты выполнены стационарными с поворотными в вертикальной плоскости фартуками. Аналогичная по конструктивным решениям и назначению башня обслуживания была создана для наземного стационарного СК ракеты Р-14М. 2.8.3.5. Башня обслуживания ракеты Н-1 В конце 60-х годов прошлого столетия при проектировании наземного оборудования СК мощной космической ракеты Н-1, имеющей большие габариты, наиболее рациональной для работы с ней была признана башня обслуживания поворотного типа. Эта башня должна была обеспечивать 13 заданных уровней обслуживания ракеты, размещение на ней всех необходимых для подготовки ракеты к пуску механизмов различных технологических систем и агрегатов СК и подвод их коммуникаций к заданным зонам ракеты, а также безопасность и удобство работы обслуживающего персонала. Создание такого агрегата при использовании имеющегося опыта разработки агрегатов обслуживания потребовало решения многих сложных научно-технических задач и разработки ряда оригинальных конструкций. Созданная башня обслуживания размещалась около стартовой системы (рис. 2.8.12). Перед установкой ракеты на стартовую систему и перед ее пуском башня поворачивалась на угол 143°. В этом положении удаление се от ракеты составляло 126 м (расстояние между осями ракеты и стволом башни). В рабочем положении башня разворачивалась так, что площадки обслуживания располагались вплотную к ракете.
Основные коммуникации агрегатов и систем СК (горючего, окислителя, воздуха, азота, электропитания, воды и др.) были проложены от опорно-поворотного устройства по раме, стволу башни с последующей разводкой их через площадки к местам назначения. Наличие опорно-поворотного устройства позволило выполнить неразрывную связь всех коммуникаций с наземными системами, обеспечивающими подачу компонентов топлива и газов в ракету, до момента их расстыковки при принятии решения об отводе башни от ракеты. Всего на металлоконструкциях башни и ее площадках были размещены механизмы и коммуникации более 20 агрегатов и систем СК. Металлоконструкция башни состояла из ствола, рамы и подкосов. Ее ствол был выполнен в виде секций решетчатой конструкции размером в сечении 5,7×5,7 м и высотой 130 м. В стволе были размещены две шахты для грузопассажирских лифтов, аварийные трапы, короба для прокладки коммуникаций и тамбуры с выходами на площадки. Рама башни, выполненная из сварных двутавровых балок, имела вид равностороннего треугольника, подкрепленного внутренними силовыми связями. Через одну из вершин треугольной рамы проходил ствол агрегата, другая вершина была соединена с опорно-поворотным устройством. На третьей вершине был размещен балласт весом 800 т для обеспечения устойчивости агрегата и сцепления опорных колес с рельсом. Во внутреннем пространстве рамы были размещены: бойлерная туширующих установок; ремонтная мастерская; машинное помещение и панели управления лифтами; склад ЗИПа; кабина автономного управления агрегатом, панели освещения и противопожарной защиты; помещение электрооборудования; помещение для занятий личного состава и для работы инженерно-технического состава. Все помещения были оборудованы теплоизоляцией и обогревом. Ходовая часть предназначалась для поворота агрегата обслуживания по круговым рельсовым путям. Ограниченные габариты пространства, выделенные для размещения башни обслуживания на стартовой площадке, большой вес агрегата (~4000 т), большая парусность конструкции, движение по круговому рельсу исключали возможность устройства двухрельсового пути для приводных тележек, что определило трудности при разработке, расчете и изготовлении ходовой части. Ходовая часть была выполнена в виде двух самостоятельных механизмов рабочего хода (механизм передвижения) и холостого хода. Рабочий ход (перемещение агрегата по однорельсовому пути) обеспечивался двумя самоходными 4-звенными балансирными тележками с 16 колесами в каждой, размещенными по углам треугольной рамы агрегата. Для вписывания в кривую рельсового пути основные балансиры тележек были развернуты одна относительно другой на угол, обеспечивающий сходимость их осей и геометрических осей вращения колес в центре поворота агрегата. Для предотвращения перемещения заторможенной башни под действием ветровых нагрузок в ес составе было создано противоугонное устройство.
Наиболее сложным устройством в составе башни были площадки обслуживания. Заданные максимально возможные колебания от ветровых нагрузок, достигающие на отметке 89 м амплитуды в 400 мм, потребовали поиска специальных решений безопасного и удобного обслуживания колеблющейся ракеты. Эго привело к необходимости создания площадок, пол в которых был подвешен на тягах, имеющих схему пантографов, обеспечивающих надежное маятниковое слежение за колебаниями ракеты (рис. 2.8.13). Все приводы механизмов площадок были выполнены пневматическими, исходя из условий обеспечения пожаро- и взрывобезопасности в среде, где возможна повышенная концентрация газообразного кислорода. Созданная поворотная башня для обслуживания ракеты Н-1, в том числе трудоемкие устройства ее ходовой части и площадок обслуживания со сложной кинематической схемой их стыковки с ракетой, полностью обеспечили все требования, предъявленные к ней при эксплуатации. 2.8.3.6. Башня обслуживания УКСС В начале 80-х годов при создании универсального комплекса «Стенд-старт» (УКСС), предназначенного для отработки газодинамических процессов и пуска РН тяжелого класса «Энергия» с учетом характера проводимых на нем работ и возможности возникновения при их выполнении экстремальных и аварийных ситуаций было принято решение о включении в состав его оборудования передвижной башни обслуживания. Башня обслуживания (рис. 2.8.14), разработка которой была выполнена ЦКБТМ, состояла из мощного козлового крана, выпускаемого промышленностью страны, навесной металлоконструкции, 12-и площадок обслуживания, средств обслуживания, путевого оборудования, грузоподъемных средств, электрооборудования и двух грузопассажирских лифтов. Козловой кран представлял собой П-образную металлоконструкцию коробчатого сечения, опоры которой в нижней части соединялись с механизмом передвижения, и перемещался на 24 ходовых тележках по рельсовым путям. Вход в металлоконструкцию крана обеспечивался с площадок навесного оборудования. Навесная металлоконструкция представляла собой ферменную конструкцию, выполненную из 4-х колонн, закрепленных к козловому крану специальными элементами, расположенными на верхнем перекрытии крана, и кронштейнами на разных по высоте уровнях. Колонны между собой были связаны коробчатыми распорками на трех уровнях агрегата. На металлоконструкции были закреплены площадки обслуживания, входные трапы, а также размещены грузопассажирские лифты, лестничные марши и короба для прокладки кабелей электрооборудования агрегата. Площадки обслуживания были выполнены в виде плоских силовых элементов различной формы с ограждениями, на которых размещались оборудование, необходимое для обслуживания ракеты, а также служебные помещения различного назначения. Башня обслуживания была оснащена стационарно установленными и перемещаемыми кранами грузоподъемностью 500 кг.
Основные технические характеристики агрегата:
Однако для обеспечения требований разработчика РН «Энергия» по ее обслуживанию на УКСС необходимо было создание дополнительного оборудования. Для этого львовским НПО «Автогрузмаш» для УКСС были созданы средства, обеспечивающие перекрытие проема стартового сооружения под РН с горизонтальным выдвижением составных элементов из ниши стартового сооружения, опирающихся в рабочем положении на четыре опорные платформы, расположенные в проемах пускового устройства. На этом перекрытии с помощью передвижных площадок, разработанных КБОМ, осуществлялось обслуживание торца РН и ее двигателей. Перед прожитом двигателей РН или перед ее пуском площадки убирались из стартового сооружения, а настил убирался в исходное положение в нишу стартового сооружения. Созданные средства обслуживания при их эксплуатации на требуемом техническом уровне обеспечили все предусмотренные работы при использовании УКСС и как стенда, и как стартового комплекса, в том числе подготовку к пуску РН «Энергия» с космическим кораблем. 2.8.4. Стационарные агрегаты обслуживания При разработке в 80-х годах СК для МТКС «Энергия – Буран» в обеспечение требований разработчика МТКС было создано много сложных агрегатов, входящих в средства обслуживания ее различных зон, в том числе:
По результатам анализа различных схем структурного построения СК для МТКС «Энергия – Буран», исходя из улучшенных характеристик МТКС в части значительного снижения сноса на начальном этапе ее полета, было принято решение ЗДМ и агрегат экстренной эвакуации космонавтов выполнить в стационарном варианте, разместив их на СК вблизи стартовой системы. 2.8.4.1. Заправочно-дренажная мачта ЗДМ, предназначенная для обеспечения доступа к 4 зонам РН «Энергия» и осуществления ее заправки компонентами топлива и газами, была выполнена в виде стационарной установки башенного типа. Конструктивная схема и общий вид агрегата показаны на рис. 2.8.15 и 2.8.16. Силовую конструкцию агрегата образовали вертикальный ствол с подкосом и четыре закрепленных на стволе стационара. Опорные конструкции ствола и подкоса были забетонированы в стартовом сооружении.
Основной конструкцией агрегата являлся ствол, который служил для установки и закрепления на нем площадок обслуживания, размещения оборудования КЗМ и технологических систем СК, не входящих в состав агрегата. Через ствол мачты обеспечивался доступ обслуживающего персонала к местам установки оборудования и на площадки обслуживания.
На стационарах были установлены поворотные площадки обслуживания, предназначенные для размещения заправочных, дренажных и электрических коммуникаций, оборудования систем заправки, подвода этих коммуникаций к РН и отвода их по сигналу системы управления. Расположение площадок обслуживания определялось расположением зон обслуживания на ракете. Для прохода обслуживающего персонала на площадки ствола в нем были размещены лестничные марши. Обслуживающий персонал и необходимые грузы на соответствующие уровни ствола мачты доставлялись с помощью двух грузопассажирских лифтов, размещенных в шахтах внутри ствола. Агрегат был оборудован грузоподъемными средствами, обеспечивающими работы с технологическими системами, не входящими в состав агрегата, а также для доставки грузов к ракете. Пульт дистанционного управления был размещен в защищенном сооружении, что позволяло управлять агрегатом дистанционно, исключив необходимость присутствия на нем обслуживающего персонала в период заправки и перед пуском ракеты. Основные технические характеристики агрегата:
2.8.4.2. Агрегат посадки и эвакуации космонавтов Во второй половине прошлого столетия в ракетной технике были проведены поисковые проработки различных вариантов оборудования, предназначенного для экстренного спуска обслуживающего персонала с верхних площадок средств обслуживания космических ракет, и много внимания было уделено созданию средств спасения космонавтов, находящихся в космическом корабле во время подготовки РН к пуску, в случае возникновения аварийной ситуации в ракете или на СК.
В нашей стране проблема спасения космонавтов была положительно решена на модификациях ракеты Р-7А, предназначенных для запуска пилотируемых кораблей в космос, путем создания в составе ракеты средств, обеспечивающих в аварийной ситуации отсоединение космического корабля с космонавтами от РН, его отлет от СК и мягкую посадку на безопасном расстоянии. Использовать такую схему спасения космонавтов на МТКС «Энергия – Буран» технически не представлялось возможным по причине больших габаритов, значительной массы орбитального корабля и размещения его на боковой поверхности РН. Поэтому впервые в ракетной технике было принято решение о создании в составе СК МТКС «Энергия – Буран» наземных средств, обеспечивающих при возникновении аварийной ситуации экстренную эвакуацию космонавтов из орбитального корабля и их защиту в случае ее развития. Во исполнение этого решения на СК МТКС «Энергия – Буран» были созданы: агрегат посадки и экстренной эвакуации, выполненный в виде стационарной установки башенного типа, и защитное сооружение, соединенные между собой галереями доставки и эвакуации космонавтов. Общий вид и конструктивная схема агрегата показаны на рис. 2.8.17 и 2.8.18. Стационарный агрегат состоял из: металлоконструкций башни, кабины посадки космонавтов и площадки; гидропривода; электрооборудования; оборудования для создания избыточного давления в галерее; смачивающего устройства; лифтов; системы датчиков и конечных выключателей, а также комплекта оборудования разового действия. Башня агрегата была закреплена в вертикальном положении вблизи стартового сооружения и состояла из ствола, подкоса и двух стационаров.
На башне были размещены: стационары площадки и кабины посадки космонавтов; помещения космонавтов, контролера и оборудования агрегатов и систем, не входящих в его состав, а также средства для обеспечения доступа обслуживающего персонала к оборудованию и прохода космонавтов в кабину посадки по переходному коридору. Доставка обслуживающего персонала на необходимые уровни ствола башни осуществлялась двумя грузопассажирскими лифтами. На верхнем стационаре была установлена поворотная площадка, на нижнем – поворотная кабина, служащая для обеспечения посадки космонавтов в орбитальный корабль. Для их подвода и отвода использовались гидропневмоприводы. Галереи доставки и эвакуации были закреплены на опорах. Внутри галереи доставки располагалась часть наклонного подъемника, а внутри галереи эвакуации находились металлический эвакуационный склиз, лестница и смазчивающее устройство. Часть галереи эвакуации была выполнена поворотной и входила в состав металлоконструкции кабины. Поворотная и стационарная части галерей были соединены между собой поворотным устройством. Наклонный подъемник, смонтированный в защитном сооружении и в галерее доставки, состоял из самоходной тележки с 16 креслами и трассы и предназначался для подъема (спуска) космонавтов на площадку посадки. Электрооборудование, входящее в состав агрегата, обеспечивало его электропитание и управление работой. В защитном сооружении размещались: блок защитных дверей; часть наклонного подъемника; оборудование для создания избыточного давления, состоящее из кондиционера, воздуховодов, арматуры и трубопроводов; площадка с мягким покрытием, предназначенная для затормаживания съезжающих в него космонавтов, и др. Основные технические характеристики агрегата:
Общий вид модернизированной (уменьшенной по высоте) поворотной башни обслуживания, предназначенной для обслуживания двух зон РН «Энергия», показан на рис. 2.8.19, а мобильный агрегат обслуживания – на рис. 2.8.20. Созданные на СК средства обслуживания и средства экстренной эвакуации космонавтов при комплексных испытаниях совместно с МТКС, последующих работах по подготовке ее к пуску и пуске показали надежное и безопасное функционирование всех их элементов и обеспечили заданные технические характеристики при выполнении принятых технологических процессов.
2.9. Основные требования к разработке конструкторской документации Наличие в составе многих создаваемых средств установки и обслуживания ракет силовых конструкций, гидравлических и пневматических элементов, средств местного и дистанционного управления и контроля, электрооборудования, а также необходимость обеспечения взаимоувязанной их работы с ракетами и другим оборудованием и строительными сооружениями СК обусловили их разработку в соответствии с требованиями, предъявляемыми к созданию сложных технических систем. Разработка таких средств при обеспечении требований со стороны разработчиков ракет и СК на этапе макропроектирования агрегатов, как правило, начиналась с определения их структурного построения: укрупненно – на стадии разработки эскизного проекта СК и более подробно, с уточненным расчетно-теоретическим обоснованием – на стадии разработки эскизных проектов агрегатов. При выполнении этих проектов также учитывались требования, касающиеся иерархического построения СК и его оборудования, в части обеспечения эффективной работы ракетного комплекса в целом, для чего при их разработке использовались отдельные положения системного подхода. Позже, на этапе микропроектирования, в соответствии с утвержденными эскизными проектами агрегатов осуществлялась разработка рабочей конструкторской документации. При этом в необходимом объеме выполнялось расчетно-теоретическое обоснование принятых конструктивных решений агрегатов. Эта документация создавалась в соответствии с требованиями ОСТов, ГОСТов, ЕСКД и других нормативных документов, принятых в ракетно-космической отрасли. В ЦКБТМ и его бывшем филиале, начиная с разработки первых агрегатов, на основе проводимых НИР, экспериментальных работ и полученных результатов эксплуатации созданного оборудования, в соответствии с основными законами и расчетно-математическим аппаратом многих разделов физики, кибернетики и теории управления, создавались расчетно-теоретическая база и методики расчетов агрегатов и их элементов, программы их использования на ЭВМ, которые постоянно уточнялись и пополнялись на последующих этапах разработки этого оборудования. Эго способствовало при разработке оборудования созданию в его составе отдельных конструкций и комплектующих элементов на уровне изобретений. Общие требования к расчетам грузоподъемных машин, а также требования к их испытаниям установлены ГОСТом В 17218-88 и Правилами устройства и безопасности эксплуатации грузоподъемных машин, в которых рассматриваются три группы составных частей агрегатов (несущие конструкции, механизмы и пневмогидравличсские системы), различающиеся по основным требованиям, предъявляемым к их расчету и испытаниям. Соответствие конструкций нагружениям, возникающим во время эксплуатации агрегата, определяется следующими критериями работоспособности: устойчивостью положения, прочностью и деформативностью. Расчет агрегата и его составных частей выполняется для всех неблагоприятных (определяющих) состояний нагружения, возникающих при его эксплуатации и монтаже. По каждому из указанных трех критериев работоспособности расчет может выполняться двумя методами:
При расчете по допускаемому нагружению должно выполняться условие: 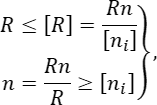
где R – величина, характеризующая расчетное нагружение агрегата или его составных частей; [R] – величина, характеризующая предельно допустимое нагружение; Rn – величина, характеризующая критериальное нагружение, превышение которого приводит к потере работоспособности агрегата; n – расчетный коэффициент запаса работоспособности; [ni] – суммарный минимально допустимый коэффициент запаса; [ni] = n0ni n0 – общий для всех критериев работоспособности коэффициент неучтенных факторов (n0 = 1,10 при новом проектировании агрегатов и n0 = 1,05 при изменении условий эксплуатации изготовленных агрегатов); ni – частный коэффициент запаса для каждого из критериев работоспособности. При расчете вероятностными методами должны соблюдаться условия: 
где q – расчетная вероятность отказа; [q] – максимально допустимая вероятность отказа на агрегат в целом за весь срок его эксплуатации, установленная ТЗ; α – доверительная вероятность статистических данных, принятая в расчете (уровень достоверности); [α] – минимально допустимая доверительная вероятность, установленная ТЗ. Если [q] и [α] не установлены ТЗ, то следует принимать: [q] = 0,003 и [α] = 0,9. Расчетные нагрузки разделяются на рабочие и предельные. К рабочим нагрузками относятся нагрузки, которые возникают в период проведения рабочего цикла агрегатами и при действии которых должна обеспечиваться их работоспособность. К предельным нагрузкам относятся нагрузки, действие которых приводит к необходимости перевода агрегата в нерабочее положение или к ограничениям в работе его механизмов. Расчетное сочетание рабочих нагрузок должно включать в себя все нагрузки, одновременное действие которых возможно при нормальной эксплуатации агрегата. Расчетное сочетание предельных нагрузок должно включать в себя одну или несколько связанных по своей природе предельных нагрузок и все возможные для рассматриваемого случая рабочие нагрузки. Суммарная величина не учтенных при расчете предельных нагрузок не должна превышать 10 % от допустимых величин усилий или других, прямо связанных с ними, факторов по каждому критерию работоспособности. За расчетные нагрузки, создаваемые обслуживающим персоналом, принимаются: вес человека – 90 кгс; предельная нагрузка, создаваемая мускульной силой одного человека, – 65 кгс; рабочая нагрузка, создаваемая одним человеком кратковременно (не более 1 мин) – 32 кгс и при длительной работе – 16кгс. Расчет прочности деталей и составляющих частей агрегата включает в себя проверку статической, циклической прочности и устойчивости формы. Механические характеристики материалов для деталей технологического оборудования при прочностных расчетах принимаются по соответствующим стандартам, техническим условиям, актам-сертификатам и результатам испытаний образцов. Статическая прочность элементов агрегата обеспечивается при выполнении следующих условий: 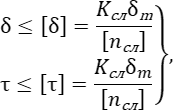
где δ – расчетное нормальное или эквивалентное напряжение в элементе конструкции; τ – расчетное касательное напряжение; [δ], [τ] – допускаемые нормальное и касательное напряжения; δм – предел текучести материала при растяжении (сжатии), кручении (срезе); Kс.п – коэффициент изменения предела текучести, принимаемый по табл. 1; [nс.п] – суммарный минимально допустимый коэффициент запаса статической прочности, [nс.п] = n0n2nс.п nс.п = n1n2n3 – частный коэффициент запаса статической прочности; n1 – коэффициент, учитывающий вид расчетного нагружения и тип детали, он берется по табл. 2; n2 – коэффициент дополнительного запаса к разрушающей нагрузке, зависящий от соотношения δмδа и принимаемый по табл.3; n3 – коэффициент, учитывающий характер контроля механических свойств материала; он принимается равным единице, если механические свойства контролируются по ГОСТам, ТУ или испытаниями каждой заготовки, и n3 = 1,2, если механические свойства контролируются только проверкой твердости каждой детали. Таблица 1 Коэффициент Kс.п изменения предела текучести
Таблица 2 Коэффициенты n1 для различных типов конструкций
Таблица 3 Коэффициент n2 для различных материалов
В случае совместного действия изгиба и растяжения или сжатия эквивалентное напряжение вычисляется по формуле: 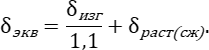
В случае плоского напряженного состояния, когда действуют нормальные и касательные напряжения, эквивалентное напряжение находится по формуле: 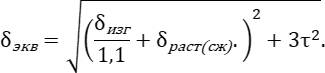
Характеристики сталей, наиболее часто применяемых для изготовления деталей гидроцилиндров и элементов металлоконструкции, приведены в табл. 4. Таблица 4 Характеристики сталей
Устойчивость от опрокидывания агрегата оценивается по коэффициенту запаса устойчивости n, представляющему собой отношение восстанавливающего момента к опрокидывающему, взятых относительно рассматриваемого ребра опрокидывания с учетом уклона опорной поверхности, ветровой нагрузки и деформации конструкции: 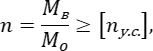
где n – расчетный коэффициент запаса устойчивости от опрокидывания; Mв – восстанавливающий момент относительно ребра опрокидывания от суммарного веса составных частей агрегата, а также от веса груза в случаях, когда груз создает восстанавливающий момент; Mо – опрокидывающий момент относительно того же ребра опрокидывания от ветровой нагрузки, сил инерции, а также от веса груза и агрегата в случаях, когда груз и вес агрегата создают опрокидывающий момент; [nу.с] = nоnу.с. – суммарный минимально допустимый коэффициент запаса устойчивости положения: nо = 1,1 или 1,05; а nу.с. – частный коэффициент запаса устойчивости положения. Устойчивость от скольжения оценивается следующим условием: 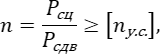
где n – расчетный коэффициент запаса устойчивости от скольжения; Pсц – равнодействующая сила сцепления, препятствующая проскальзыванию агрегата или его составных частей; Pсдв – равнодействующая сдвигающая сила. [nу.с.] = nоnу.с.. где nу.с. – частный коэффициент запаса устойчивости от скольжения. Таблица 5 Коэффициенты запаса устойчивости от опрокидывания и скольжения
Следует отметить, что рассмотренные критерии устойчивости положения в основном относятся к установщикам, работающим по заданной технологии. Устойчивость стреловых кранов в соответствии с методикой оценивается коэффициентом грузовой устойчивости, K1, и коэффициентом собственной устойчивости, К2: 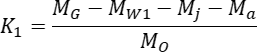
где MG – момент относительно ребра опрокидывания, создаваемый весом всех частей крана; MW1, Mj, Ma – моменты относительно ребра опрокидывания, создаваемые ветровой нагрузкой на конструкцию, находящуюся в рабочем состоянии силами инерции и нагрузками от влияния наибольшего допускаемого при работе крана уклона соответственно; MQ – момент, создаваемый рабочим грузом относительно ребра опрокидывания. Для кранов общего назначения К1 ≥ 1,15, для кранов спецтехггики К1 ≤ 1,25. Коэффициент К2 определяется при поднятой стреле без груза, направленной в сторону опрокидывания: 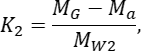
где MW2 – момент, создаваемый ветровой нагрузкой на конструкцию, находящуюся в нерабочем состоянии. Допустимость деформаций при работе конструкции в области упругой деформации должна обеспечиваться выполнением следующих условий: 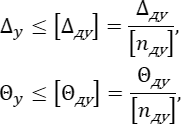
где Δу, Θу – соответственно расчетная линейная или расчетная угловая упругие деформации; [Δду], [Θду] – соответственно допускаемая линейная или допускаемая угловая упругие деформации; Δду, Θду – соответственно критериальная линейная или критериальная угловая упругие деформации, превышение которых может привести к нарушению работоспособности конструкции; [nду] – суммарный минимально допустимый коэффициент запаса жесткости при работе конструкции в области упругих деформаций: [nду] = n0 × nду, где n0 – коэффициент неучтенных факторов (n0 = 1,10 при проектировании нового агрегата и n0 = 1,05 при изменении условий эксплуатации изготовленных агрегатов); nду – частный коэффициент запаса жесткости при работе конструкции в области упругих деформаций: [nду] = n1 × n7, где n1 – коэффициент, определяемый по табл. 2; n7 – коэффициент дополнительного запаса, зависящий от экспериментального подтверждения методики расчета и полноты перечня составных частей конструкции (табл. 6). Таблица 6 Значение коэффициента n7
Допустимость деформации при работе конструкции в области упругопластической деформации должна обеспечиваться выполнением условия: Δn ≤Δдn, где Δn – расчетная деформация при работе конструкции в области упругопластической деформации, вычисленная для случая действия расчетных нагрузок, увеличенных в mд раз; mд – коэффициент увеличения расчетных нагрузок; mд= n0 × n1 × n3 × n7, где n0 – коэффициент неучтенных факторов; n1, n7 – коэффициенты, определяемые по табл. 2 и 6; n3 – коэффициент, учитывающий характер контроля механических свойств материала; он принимается равным единице, если механические свойства контролируются по ГОСТам, ТУ или испытаниями каждой заготовки, и n3 = 1,2, если механические свойства контролируются только проверкой твердости каждой детали; Δдn – критериальная деформация при работе конструкции в упруго-пластической области, превышение которой может привести к нарушению работоспособности конструкции. При разработке технической документации, начиная с установщиков, создаваемых для модификаций ракеты Р-7А, был введен критерий рациональности их конструкций в виде отношений массы ракеты к массе установщика и величины преодолеваемого грузового момента относительно оси поворота стрелы и от отношения суммарной массы раке ты и стрелы агрегата к массе установщика. Параметры этого критерия в значительной мере зависели от длины, массы и положения центра тяжести ракеты, размещенной на стреле агрегата. Литература
Сведения об авторах главы
Авторы выражают свою признательность сотрудникам ЦКБТМ к.т.н. Бескину Ю.В., Ледневу В.Г., к.т.н. Фалалееву П.П. и Белотелову А.И. за их участие в поиске и написании отдельных материалов главы и благодарность сотрудникам ЦКБТМ Борисенко B.C., Емельянову А.Г., Агееву И.Р., Жулину Б.А., Кулешовой А. А., Волковой Л.С., Гисич М.И., Моркушиной Т.Н., Федоровой О.П., а также сотрудникам КБОМ Булатовой С.Д. и Гарбарчик Е.Ю., принявшим участие в подготовке главы к печати.
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||

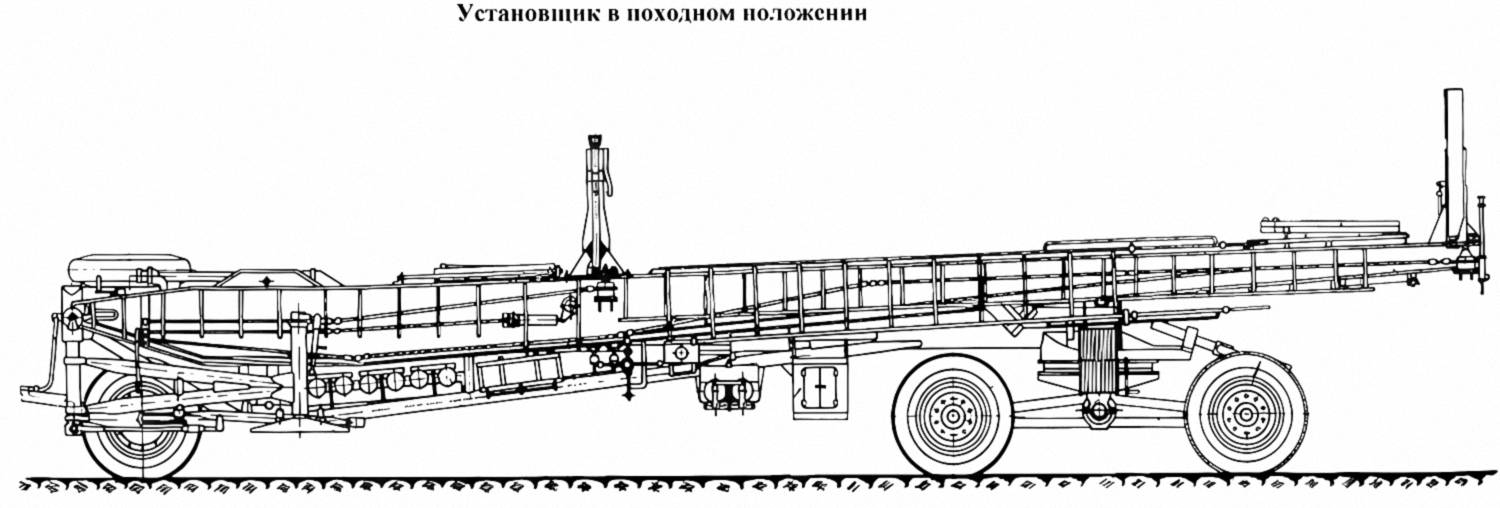
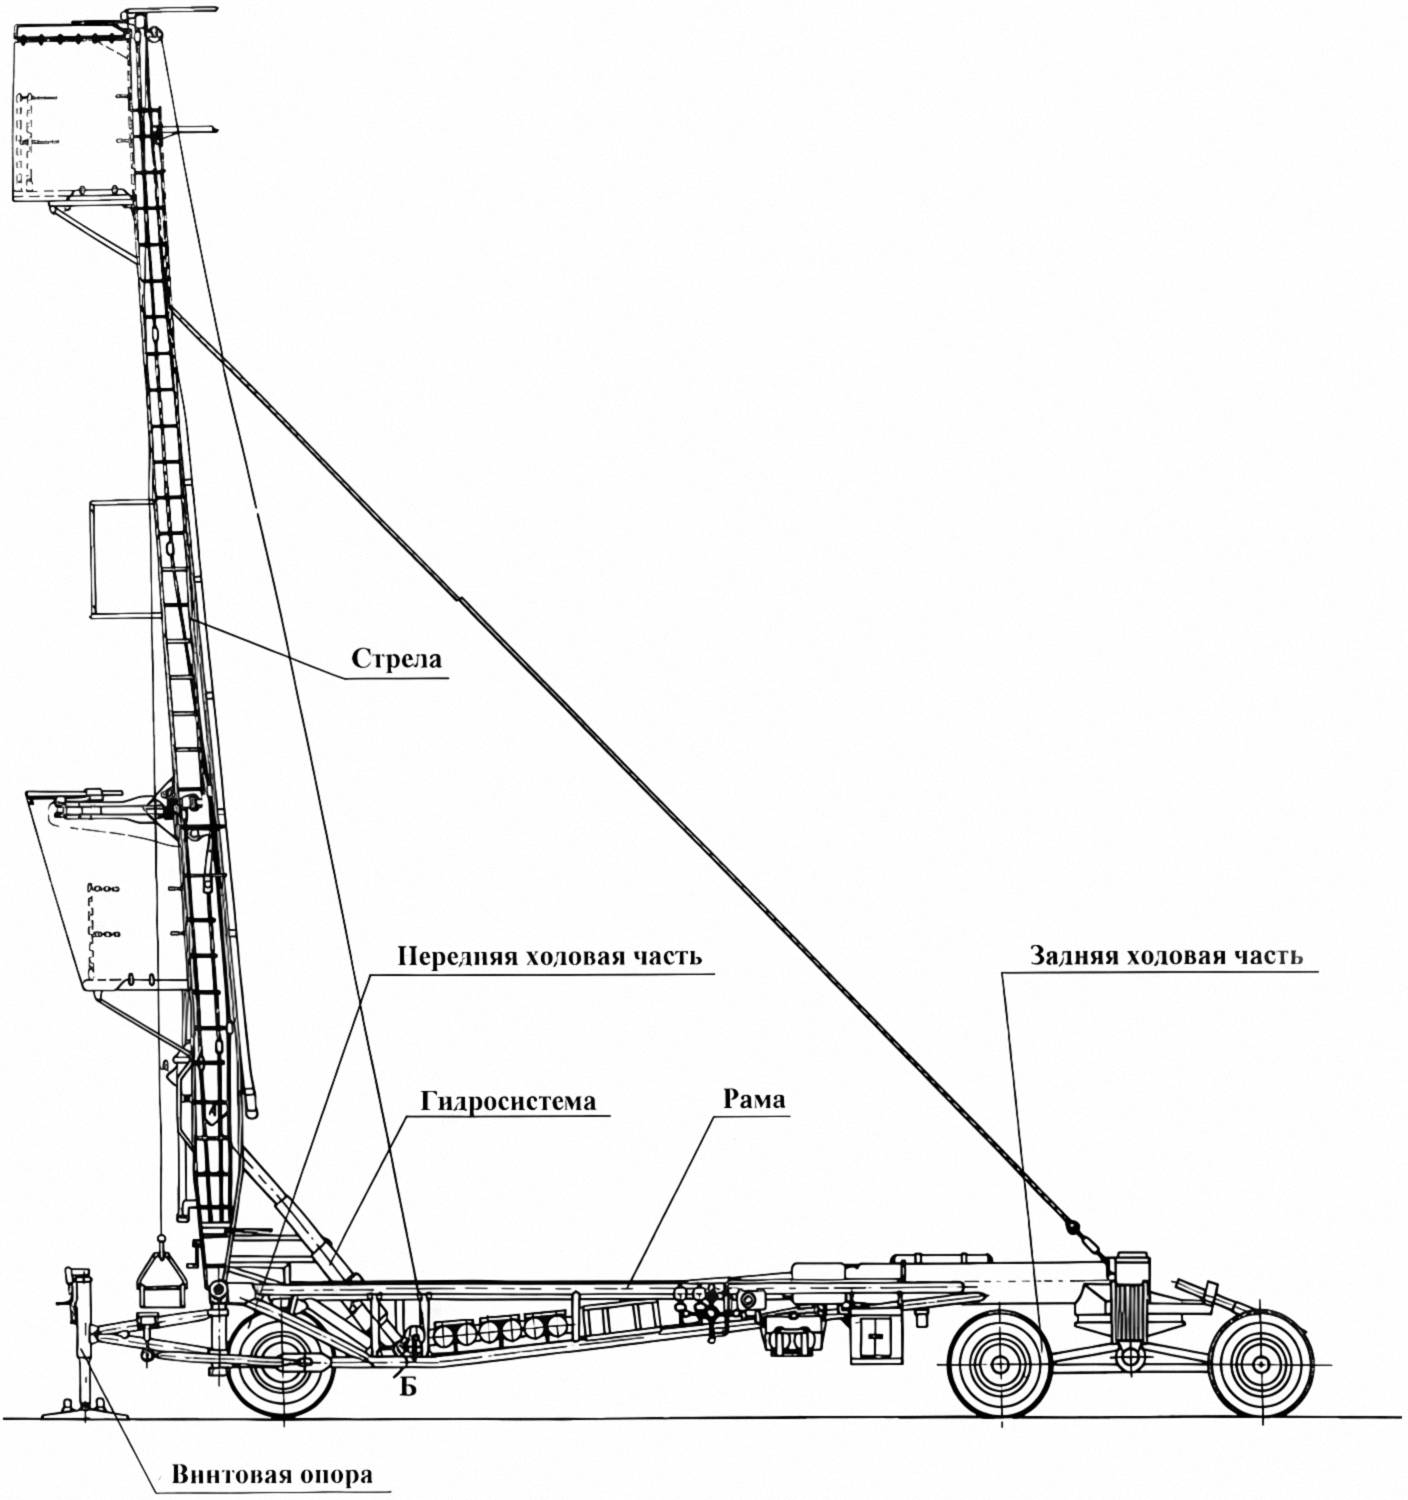
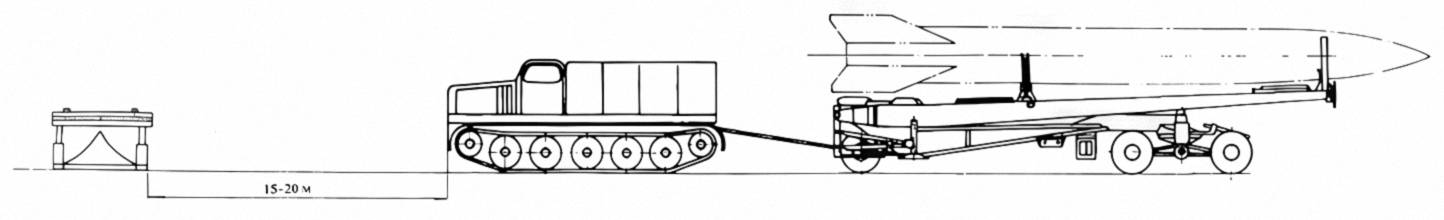
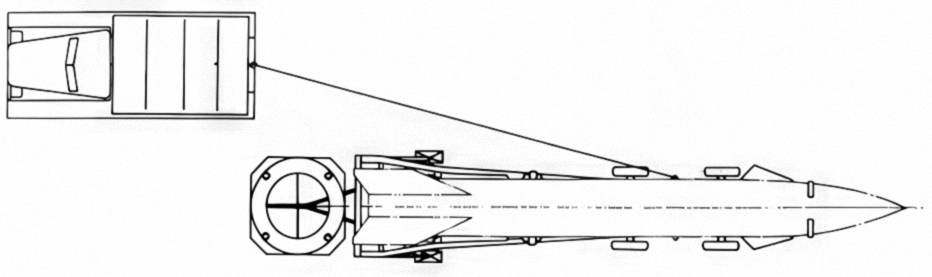
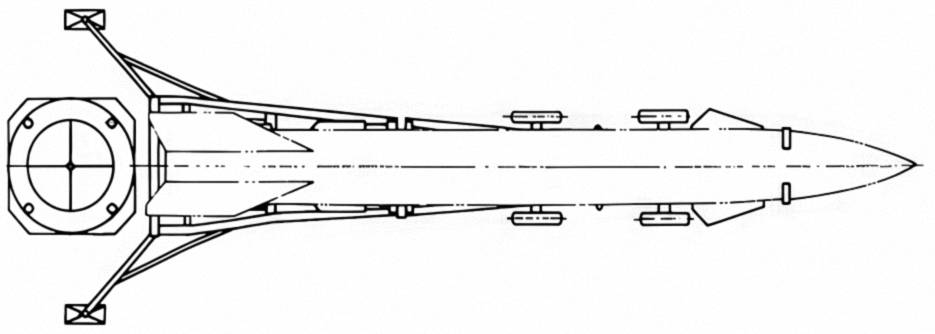
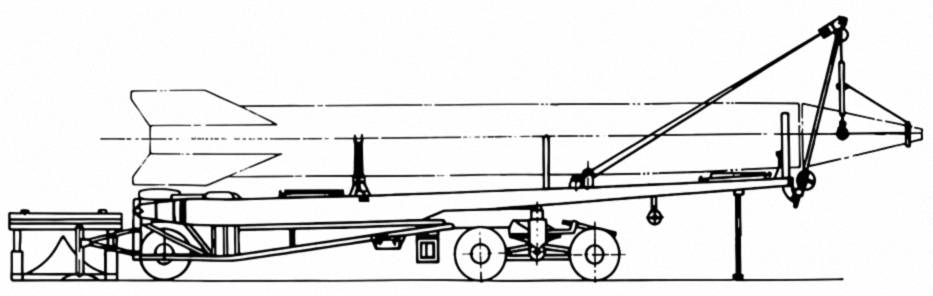
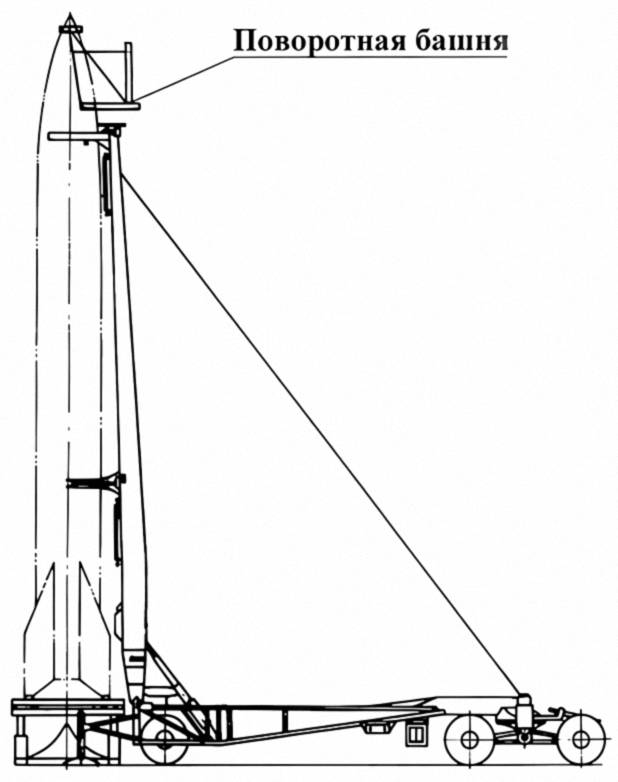
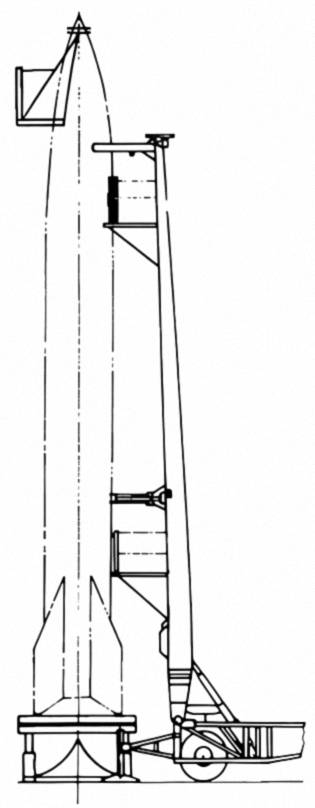
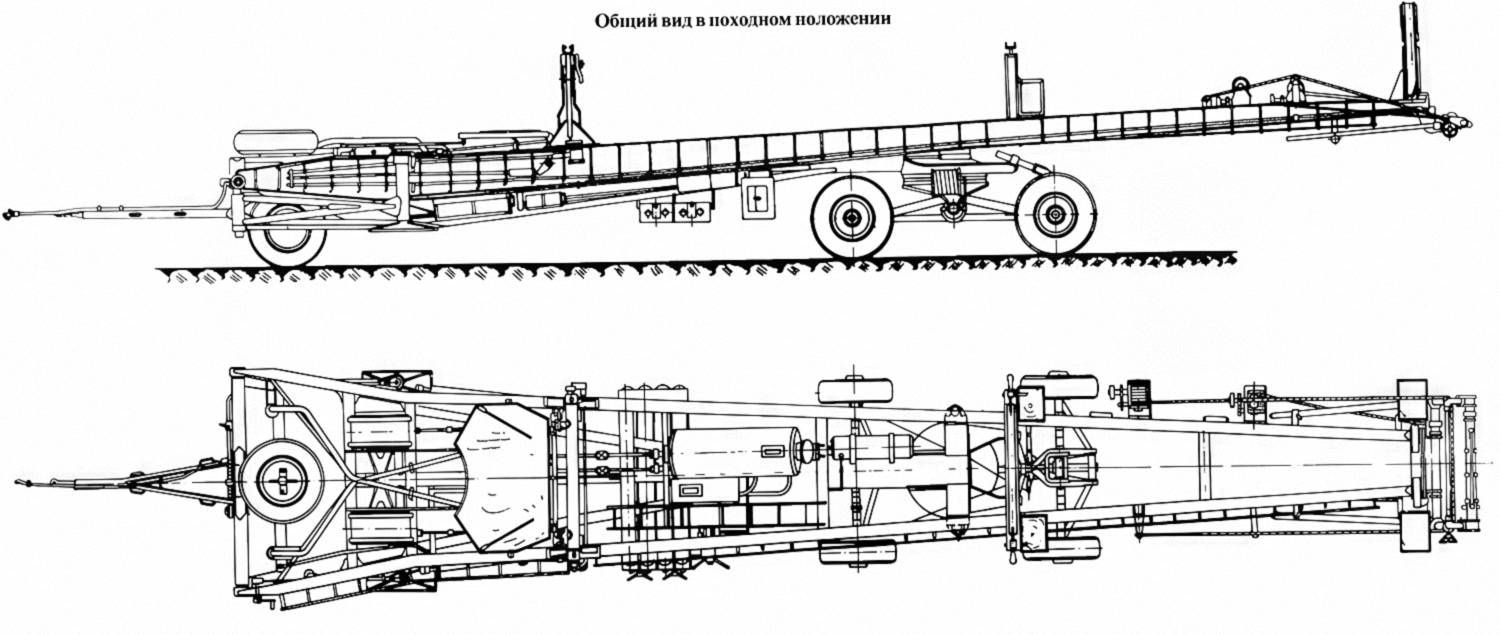
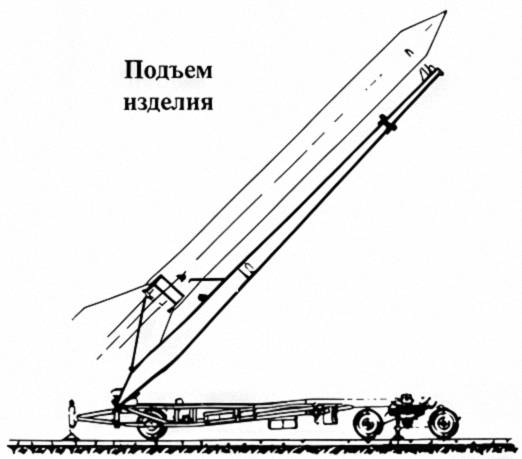
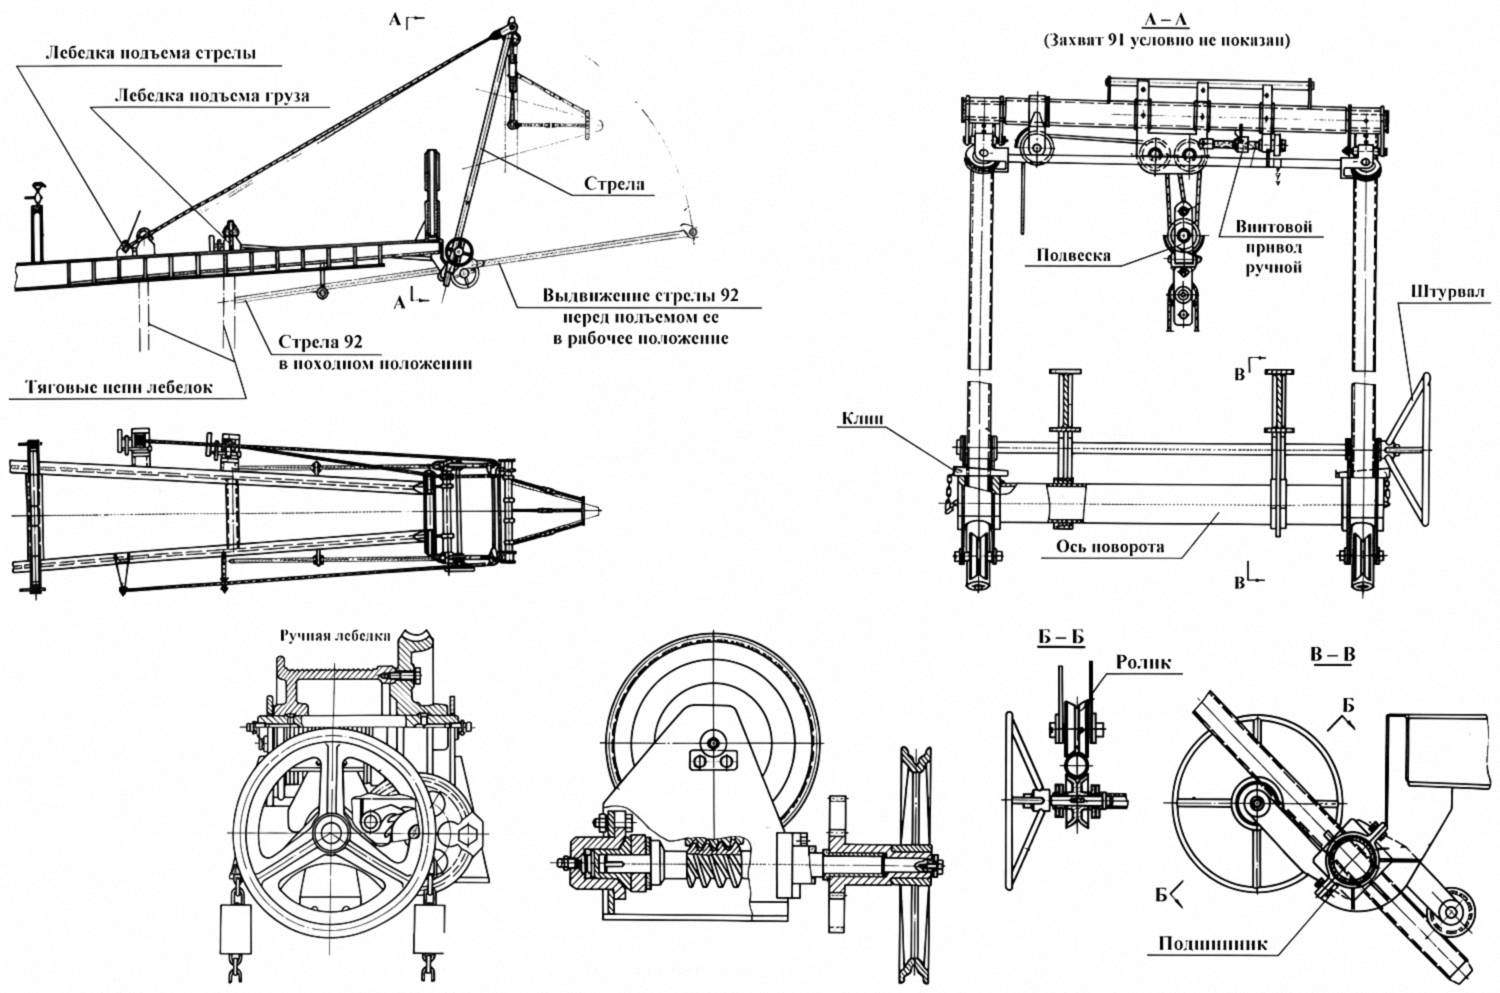
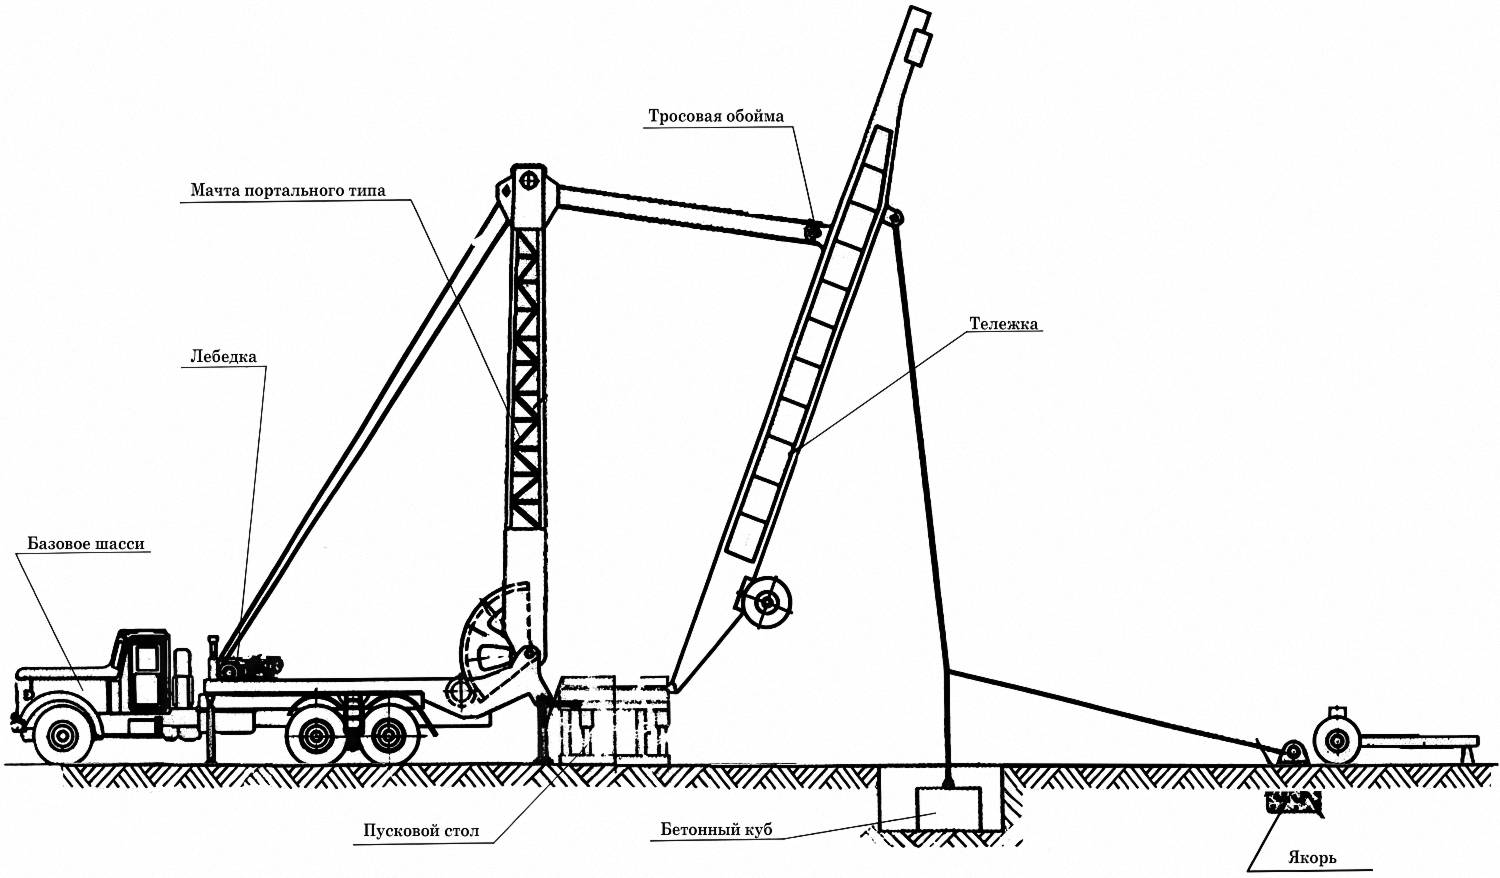
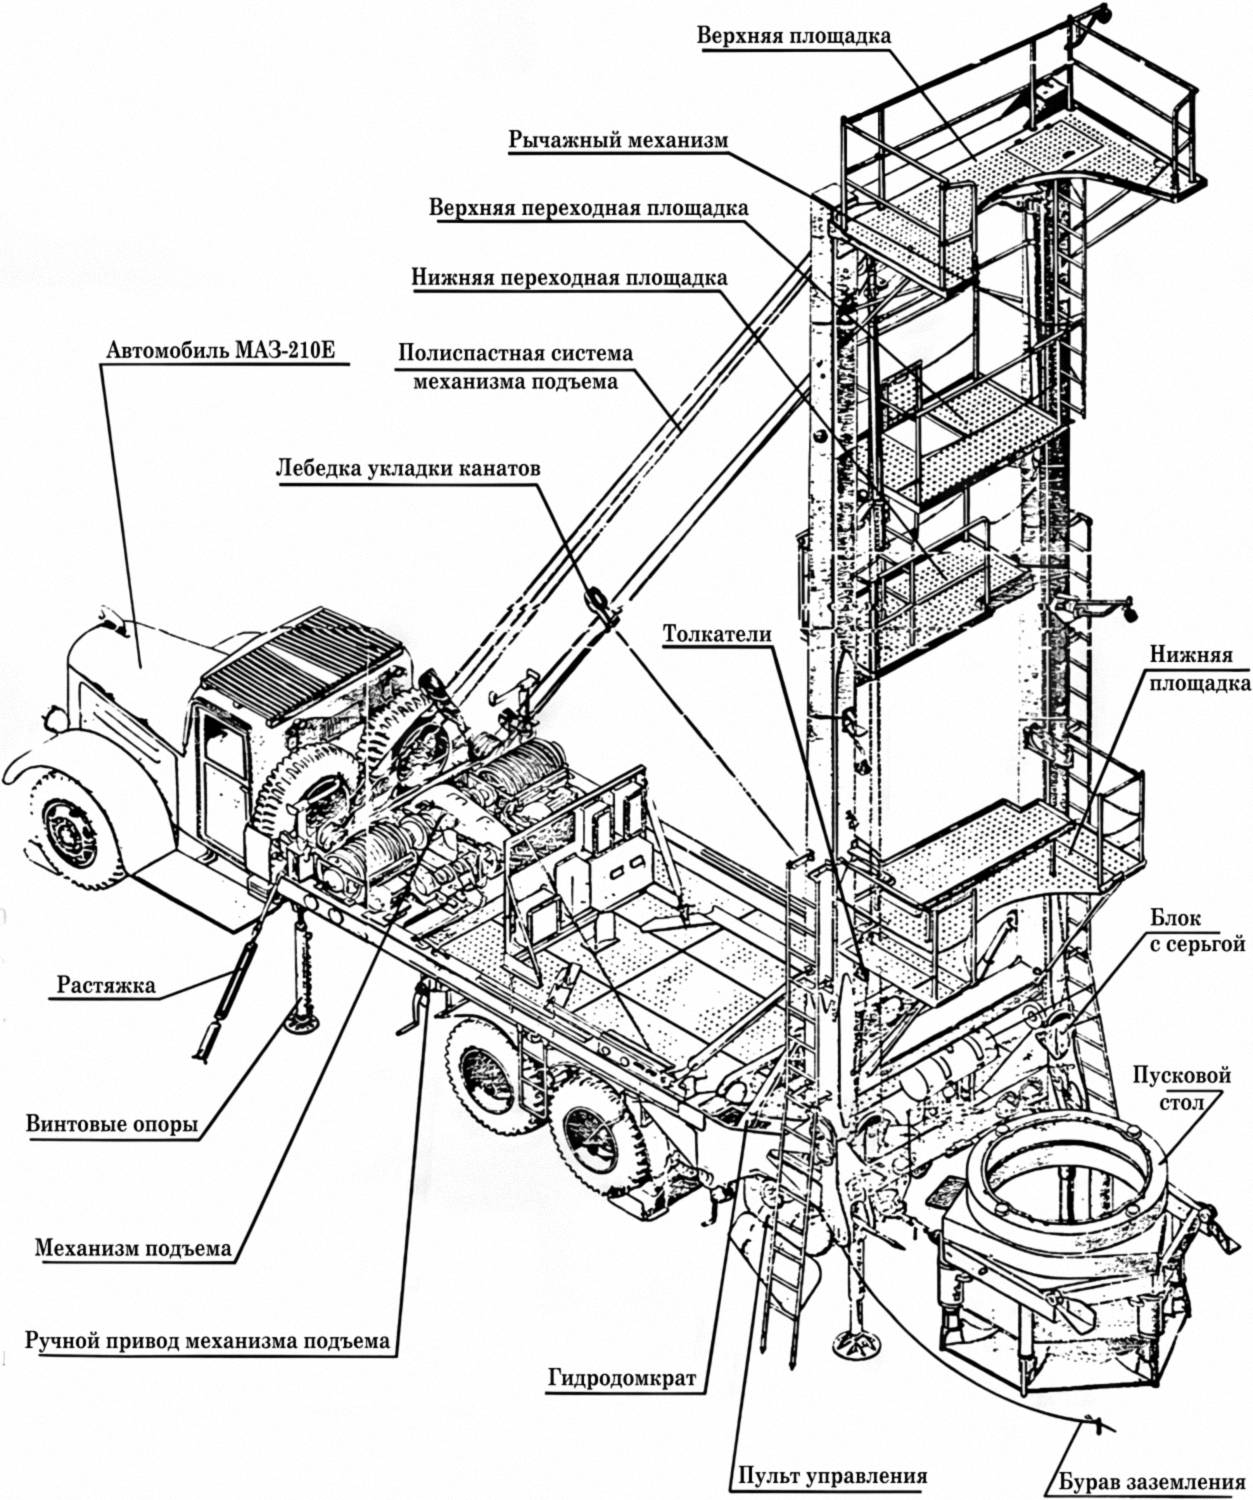
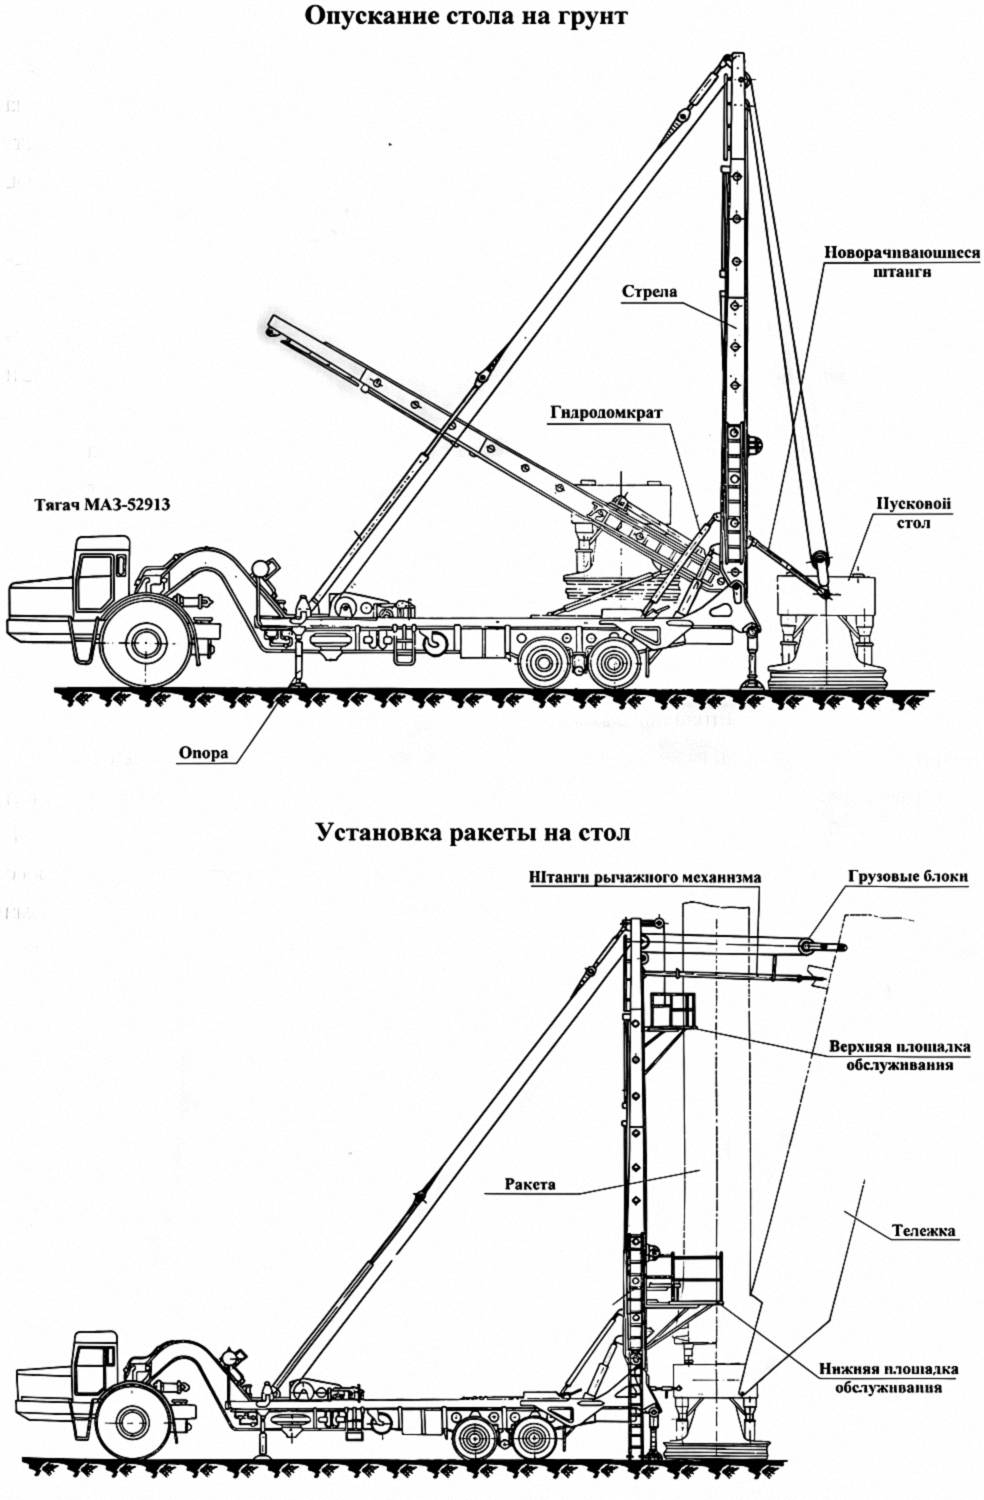
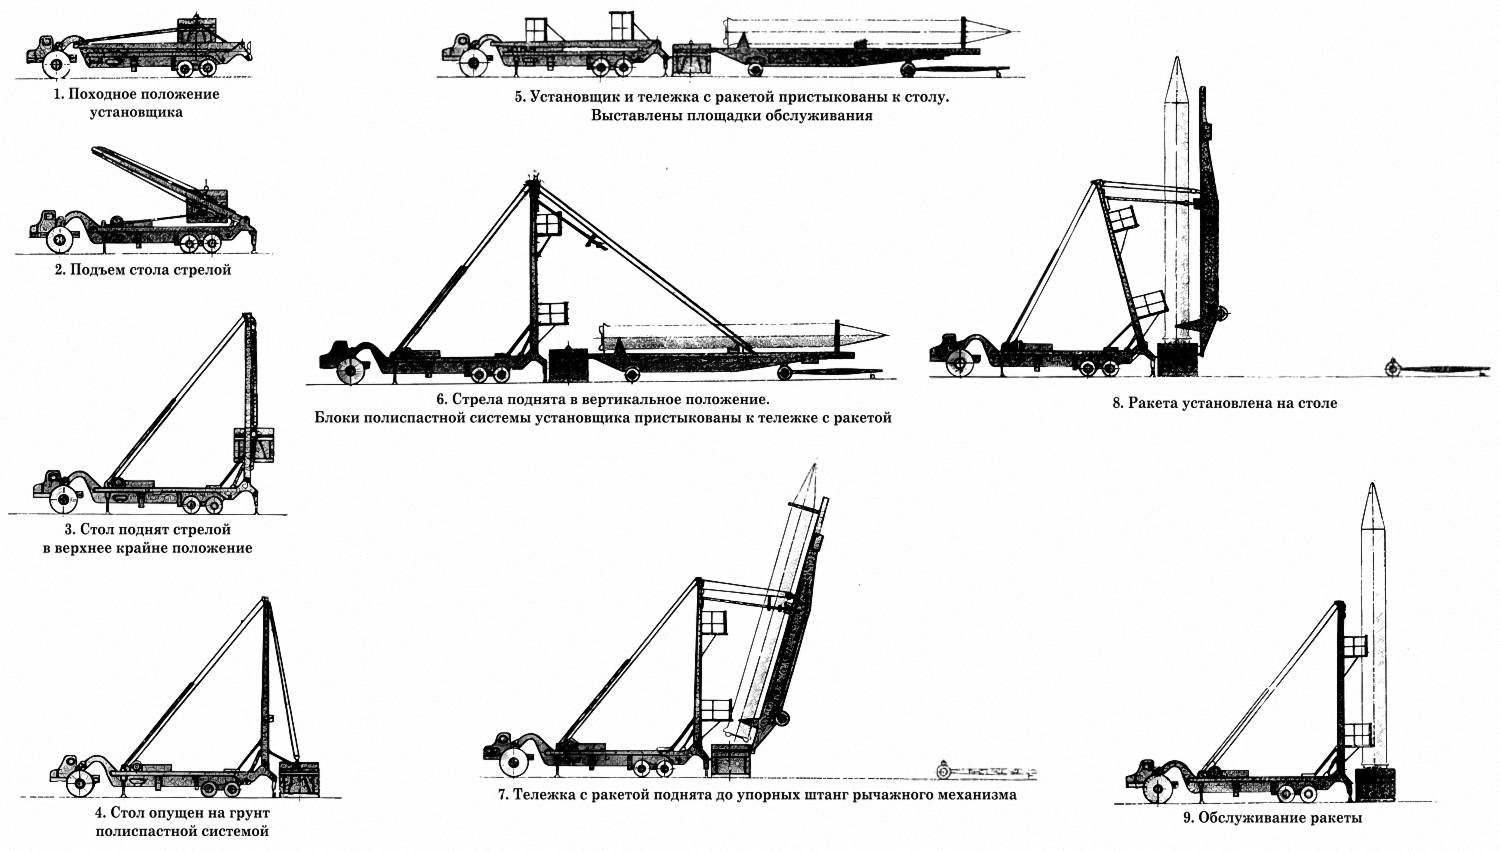
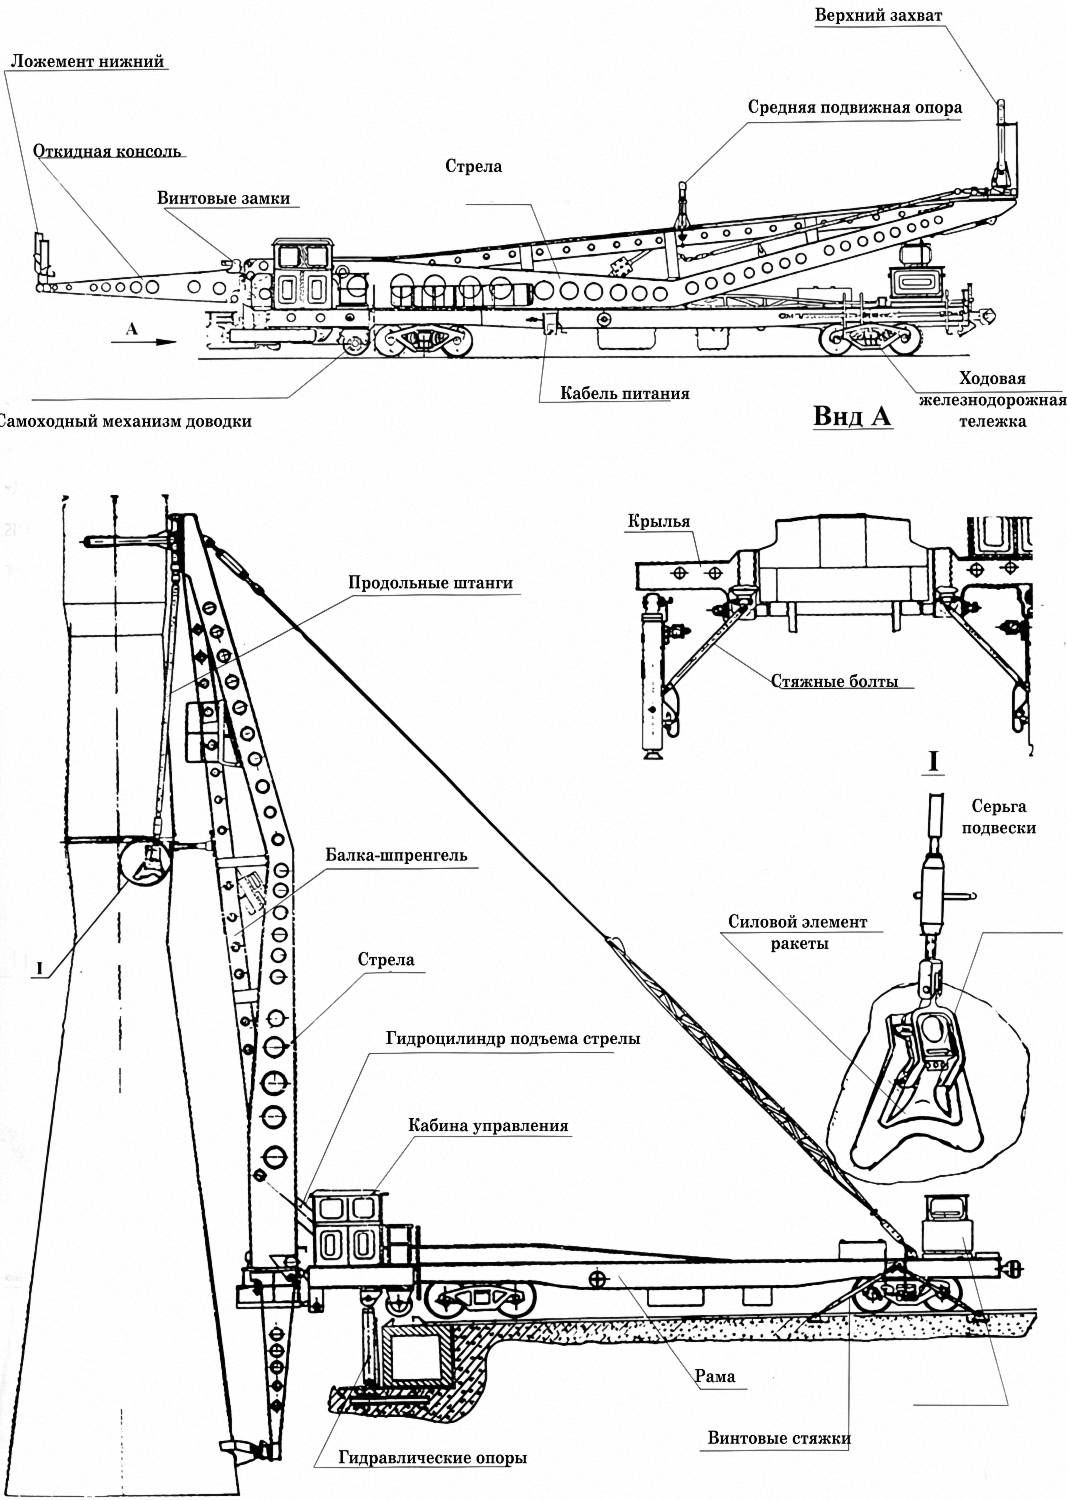
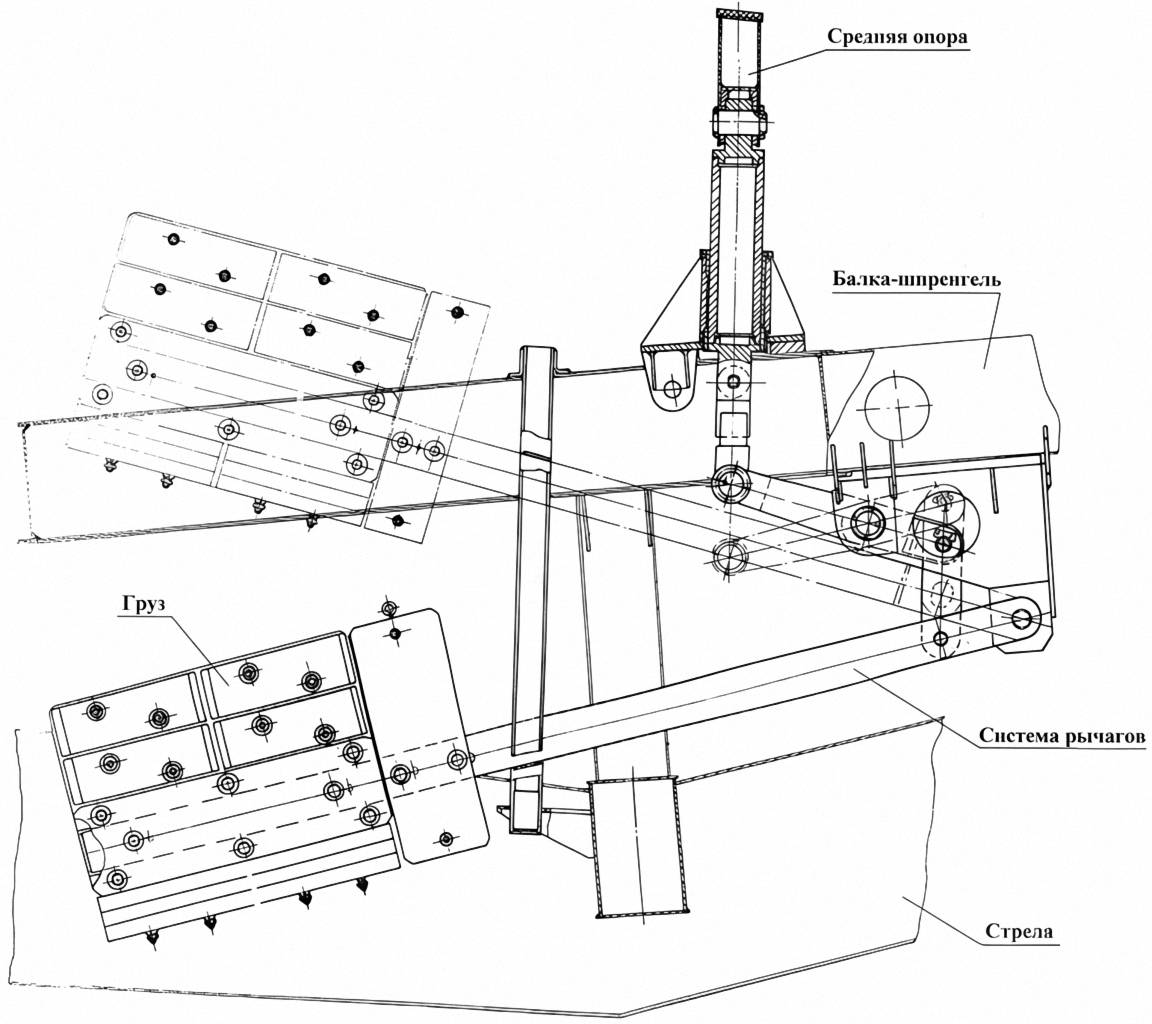
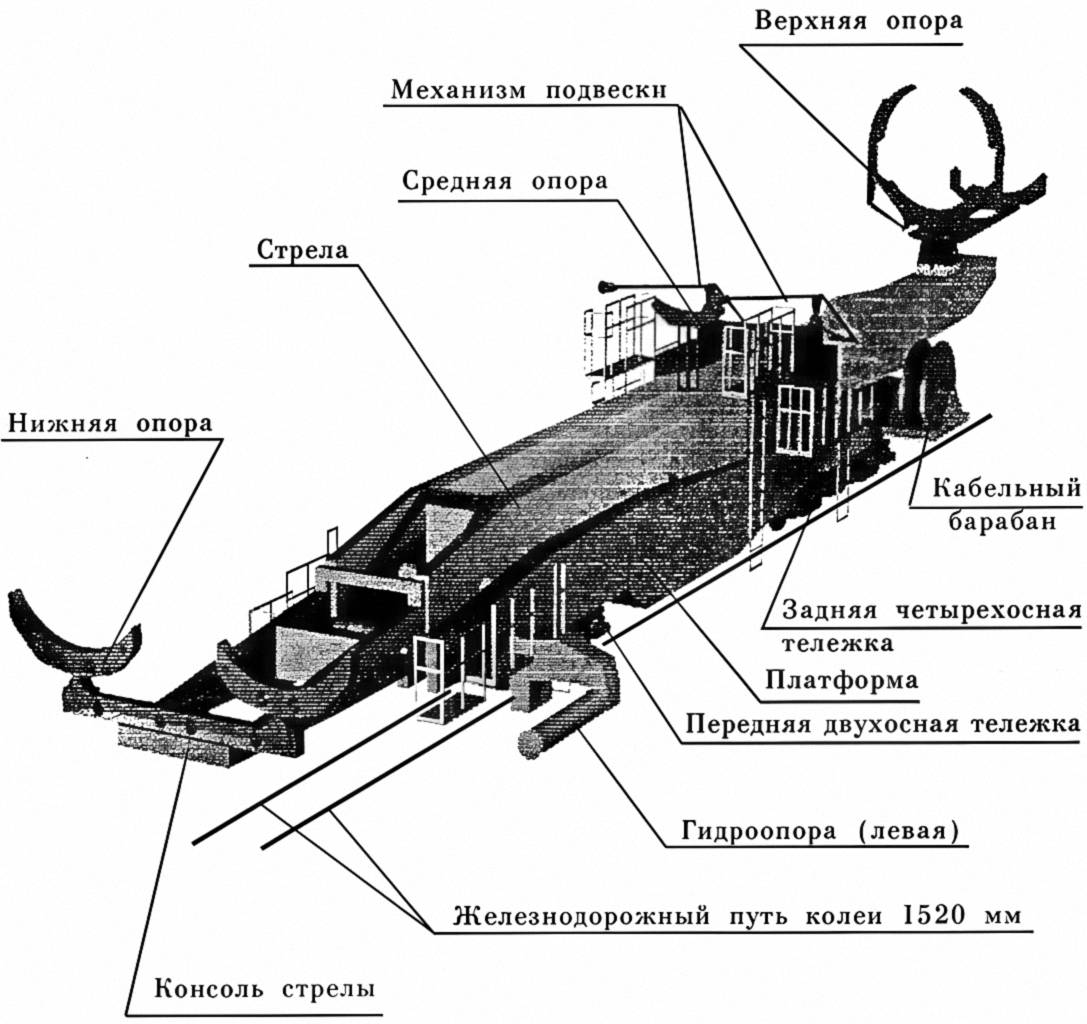
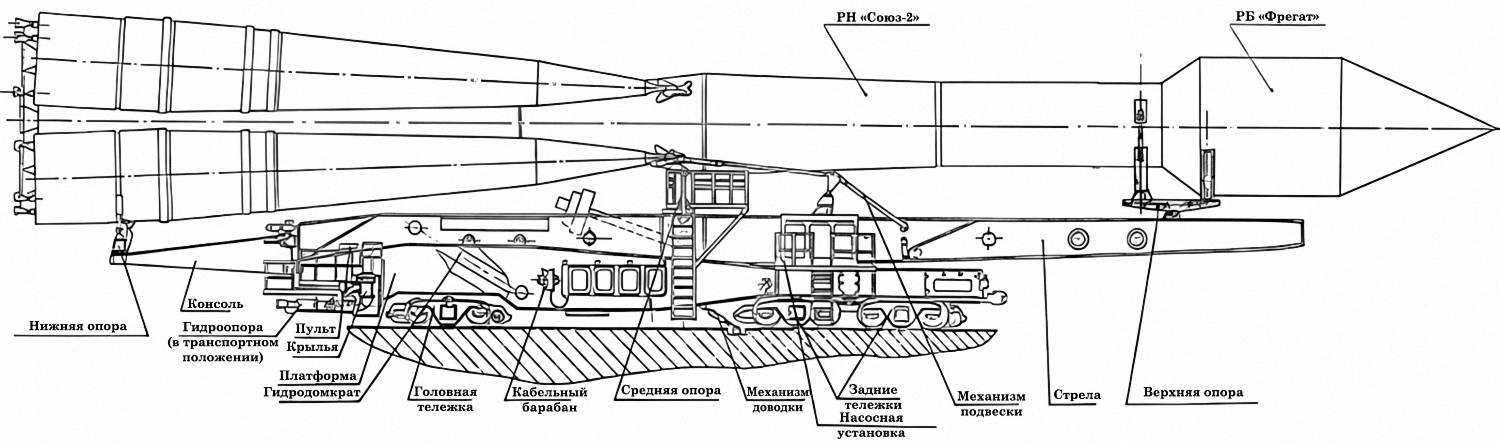

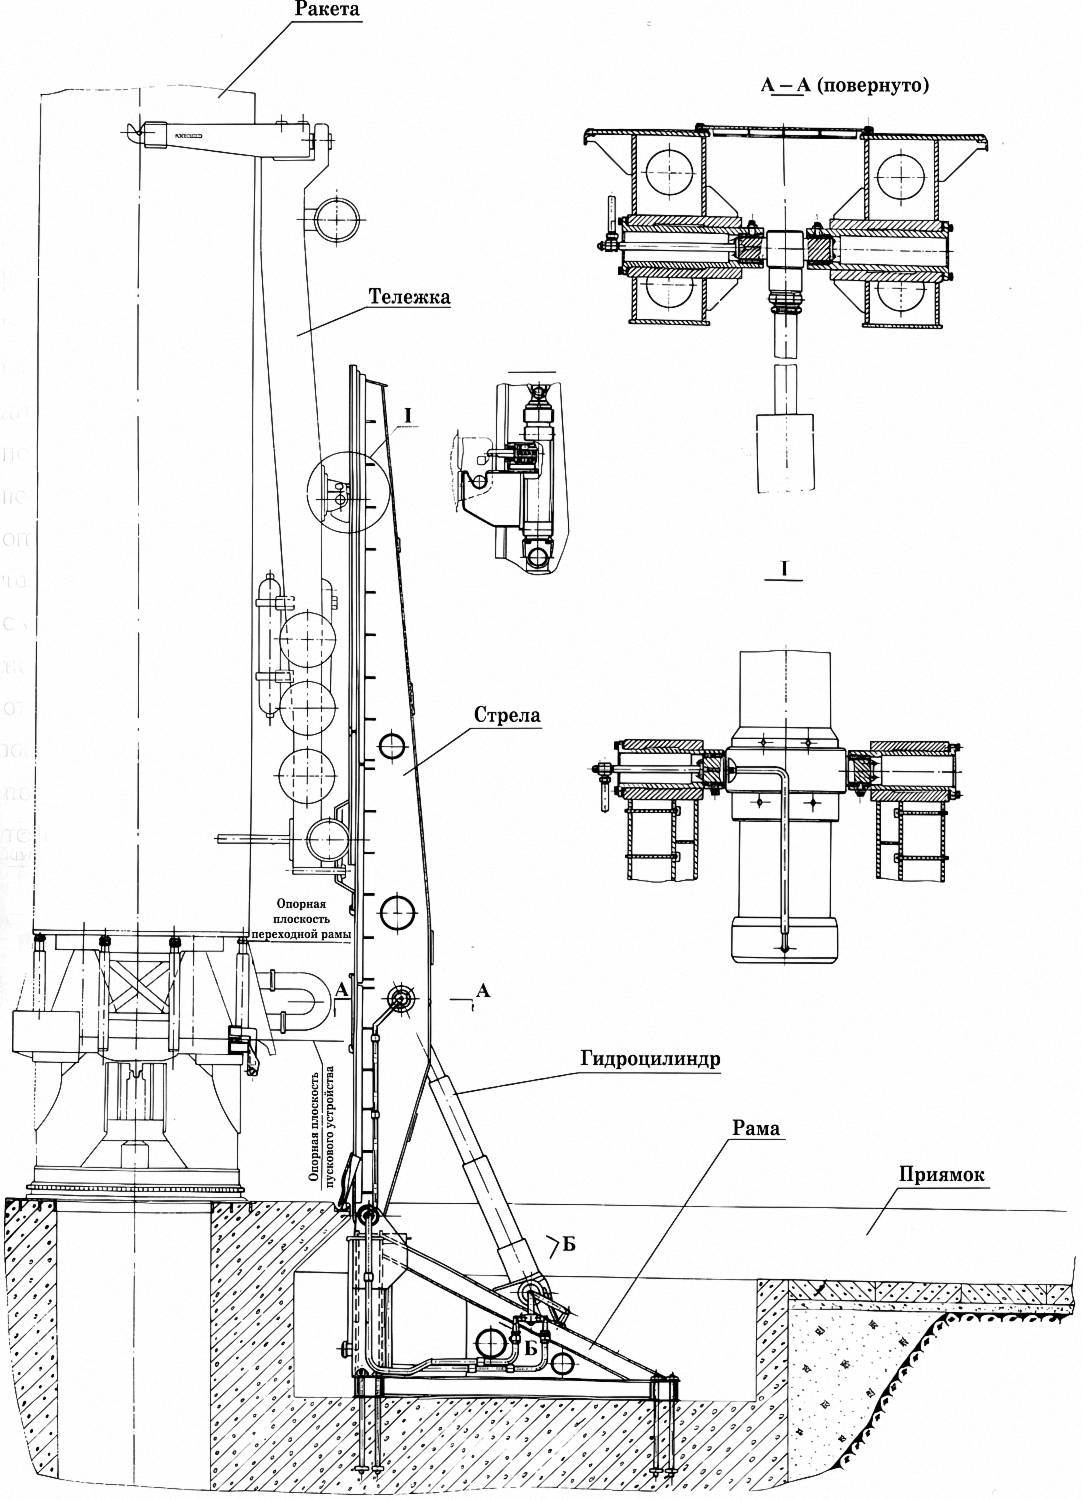
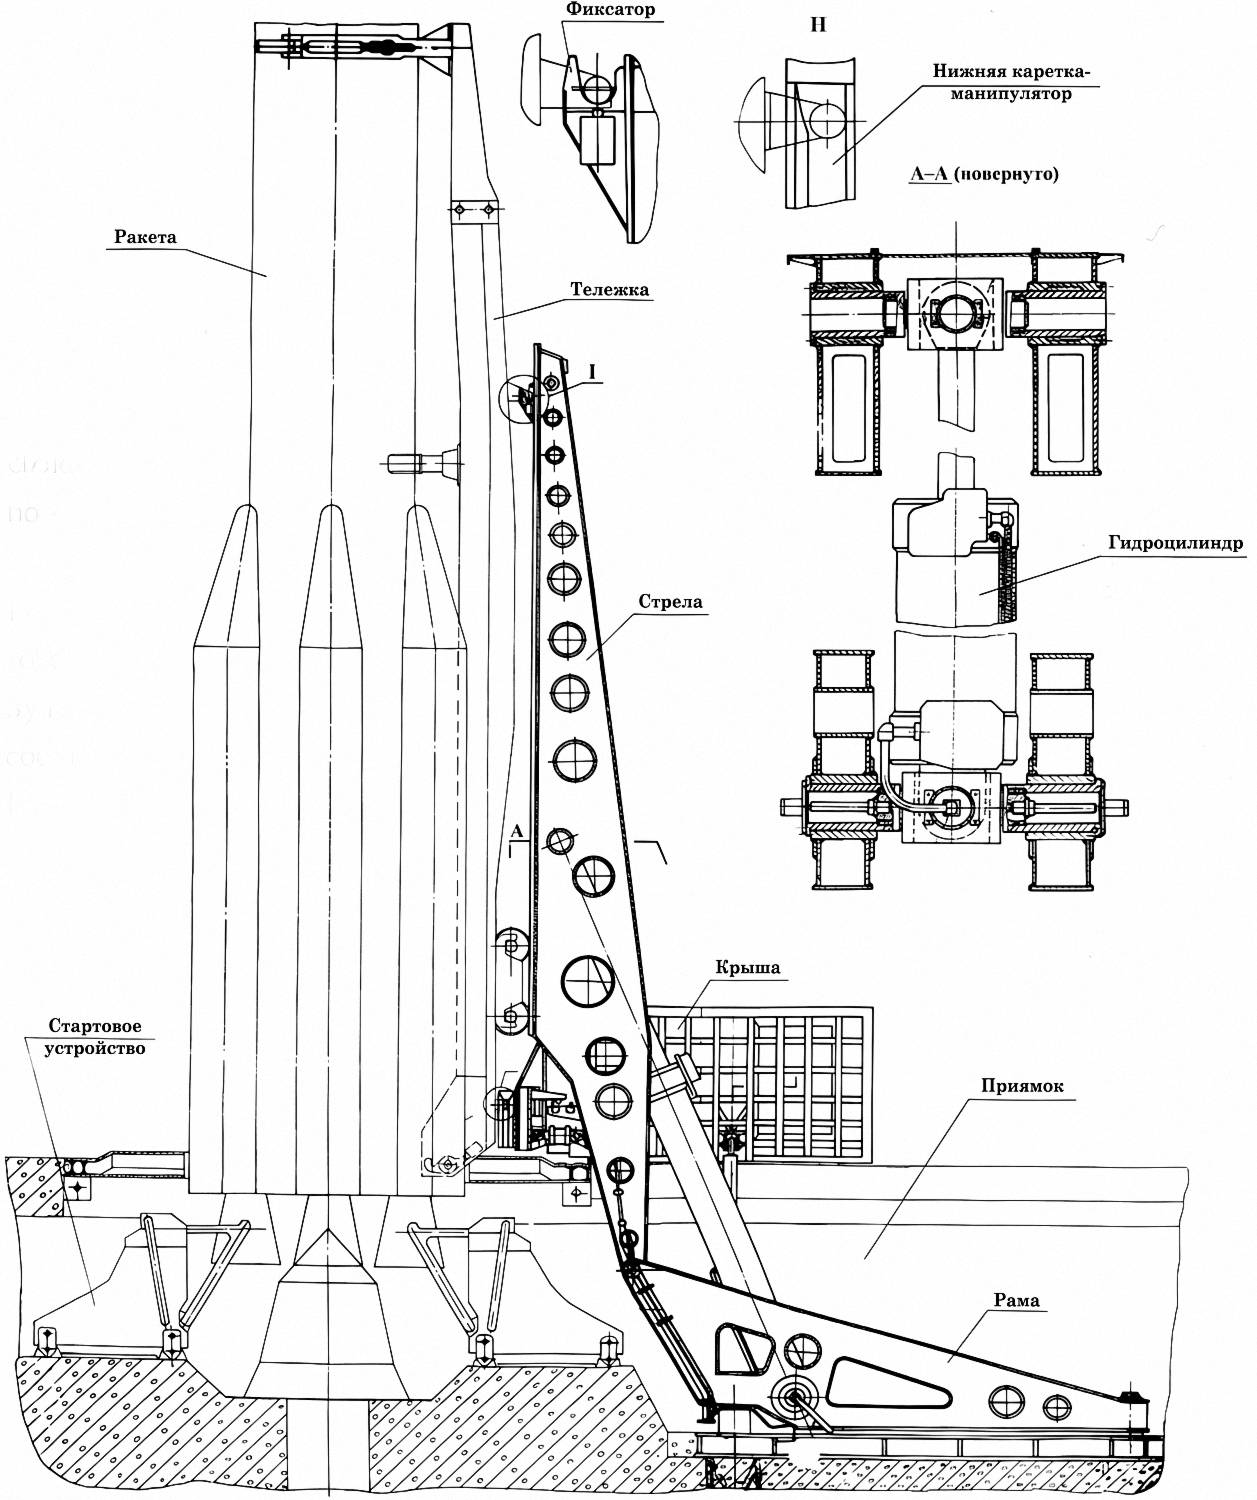
 рабочий диаметр